光束传输
系统(BDS.0005 v1.0)
�YK\X+�"lB 二极管
激光光束使用无色散离轴反射装置进行准直和整形
wS*�E(IAl� +�n)�9Tz5� A=4�OWV?�� 简述案例
5X+A"X
;�C �16 �$�B�> 系统详情
'VbiVLWD�
光源 h$�*!�8=�M - 强象散VIS激光二极管
[�gB+C84%% 元件
F5Va+z,j�g - 光束准直和整形的反射元件(例如圆柱抛物面镜)
y��)pk6d�� - 具有高斯振幅调制的光阑
ix�$bR�d�l 探测器
Y0>y8U�V -
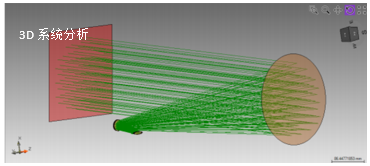
光线可视化(3D显示)
D]�}G.�v1 - 波前差探测
>V�~E]P%�@ - 场分布和相位计算
[���vgtc.V - 光束
参数(M2值,发散角)
3�6Npf�TW� 模拟/设计
:%��.D7�8& - 光线追迹(Ray Tracing:):基本系统预览和波前差计算
8_8�l�.�!~ - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
4�z? l��� 分析和
优化整形光束质量
A's{�j�7�� 元件方向的蒙特卡洛公差分析
Ned�."e�� =}�*0-�\QG 系统说明
Uv.)?YeG�h HDLk>_N_s, 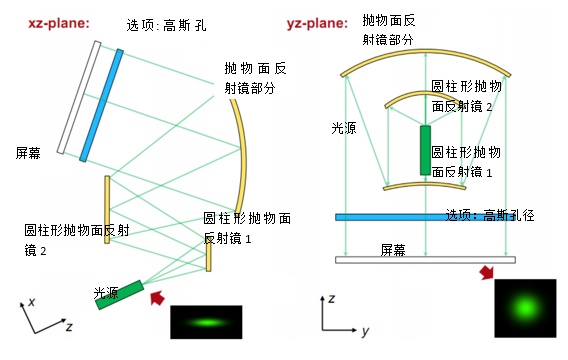 ���k���FB 模拟
和设计结果
��H��hpD�R _L�PHPj^Pg 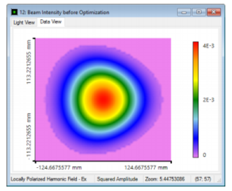
 /NlGFO�*Z
场(强度)分布 优化后
数值探测器结果
/�\E�f�%@� �Z�7#+pPt!  �/ouPg=+Nl
 !?XC1�xe~R �.�� ^u,�.
总结
-%~4�W?��� ZE�Q�Ex]Y 实现和分析高性能离轴和无色散反射光束整形装置。
*Uh!>�Iv�; 1.模拟
p[-O�( 3�Y 使用光线追迹验证反射光束整形装置。
:svq�E+2�� 2.评估
��+:f"��Y0 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。
KP"+e:a%� 3.优化
U17d�>�]ka 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。
TJN4k@\$2� 4.分析
>���V93��7 通过应用蒙特卡罗公差来分析方向偏差的影响。
H[gWG�bPq7 %RVZD#zr� 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。
9z0p5)]n>� G6�/m#��� 详述案例
ZoeD�:xnh[ C�}X��\�|J 系统参数
),�)lzN�%! O8o3O
�6[Y 案例的内容和目标
C+]I@Go'Tk /{[o�~:'�p 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。
���l�k!�@? I�|OoR�q 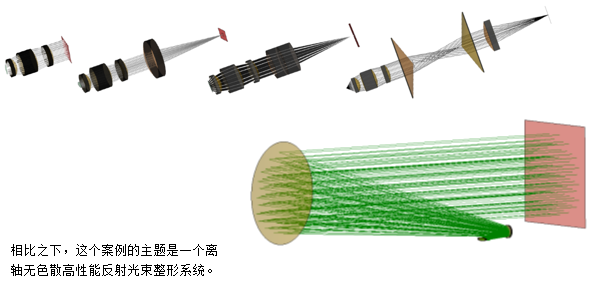 �@co
�S�+t
目标是准直并对称由激光二极管发射的高斯光束。
FlQGg�V�N 之后,研究并优化整形光束的质量。
H.;�Q+A,8^ 另外,探讨了镜像位置和倾斜偏差的影响。
LL�I�.8kn7 5N]�"�~w*� 模拟任务:反射光束整形设置
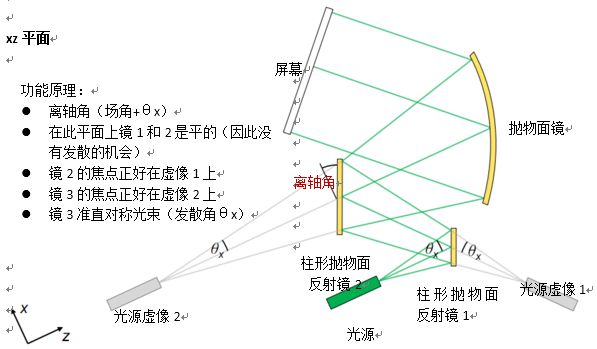
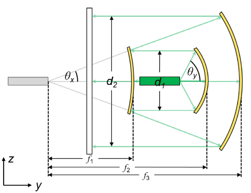
\^L�F��k�p 引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。
+_`7G^U?% ��5^�cCY'I 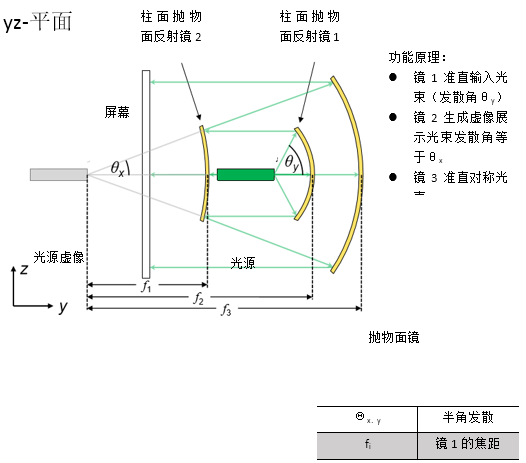 >ef6{UR�y< Fcx&hj1g�Q
 �[�K�Qi.u C^){.UG�mJ
规格:像散激光光束
o4;(�Zi#�Z z{543~Og59 由激光二极管发出的强像散高斯光束
����_GPe<H 忽略发射区域在x和y方向可能发生的移动
3R/bz0� V> �>_TZ'F��T  N�#]��ypl� F{w����zB
 sT.ss$HY9, iCoX&�"l�b
规格:柱形抛物面反射镜
�QP��x^_jA k+�/6�$pI 有抛物面曲率的圆柱镜
W�xDh;*am: 应用用锥形常数.-1来实现锥形界面
G�Y�*p?k<i 曲率半径等于
焦距的两倍
�@i�iT��<� +�_�!QSU,@ @W<m�4fi� 规格:离轴抛物面圆柱镜(楔型)
Y�Ub_y^B�^ @W�hHUd4�s 对称抛物面镜区域用于光束的准直
��<b��.D�& 从VirtualLab元件目录使用离轴抛物面镜(楔型)
TC(��'H[
] 离轴角决定了截切区域
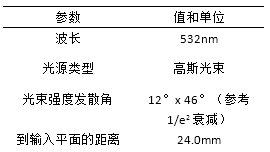
S�d�o�-n�t s��"�|Pdc4 规格:参数概述(12° x 46°光束)
��z}�<^jgJ r%�_d�jUd� 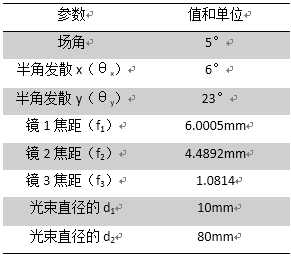
 FmW�(CGs�� [^)g�%|W�
光束整形装置的光路图
�(:_$5&�i7 1 zZlC#�V 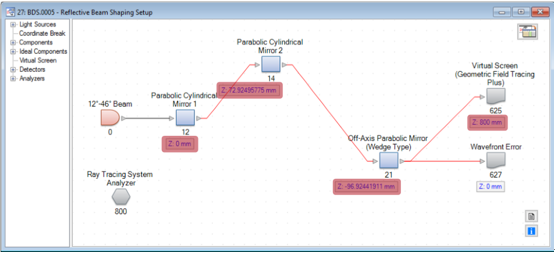 9$t(��&�z=
由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。
W^Yx�ny�� 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。
D�Xo|.!P=3 K�9[UB���� 反射光束整形系统的3D视图
gi8F�HSU|G M:8R�-c#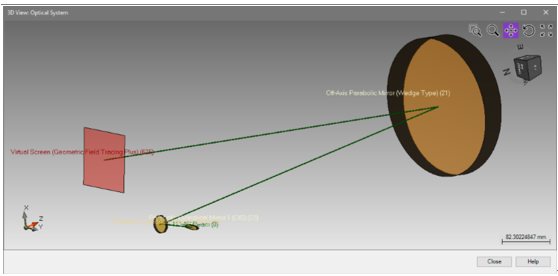 1\Xw3prH
0�s��qFF[i
光学元件的定位可以通过使用3D系统视图来显示。
}C:r�9�?�T 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。
�;gkM{={`p �x:;k�S�h� 详述案例
8}[)�.d160 X����SDpRo 模拟和结果
7/H)Az@i45 Ba,`�TJ%�y 结果:3D系统光线扫描分析
|>Vb9:q9Po 首先,应用光线追迹研究光通过
光学系统。
�$�`c:��&� 使用光线追迹系统分析仪进行分析。
uZ5p#M_ �"g|�#B4'e file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
#R"*c�
hLV M{�@�(G�5 使用参数耦合来设置系统
Y�VU7wW,1� �Uly�u�e� 自由参数:
P�?\�6@_ Z 反射镜1后y方向的光束半径
M7T5
~/�4� 反射镜2后的光束半径
b�sX[UF��� 视场角,这决定了离轴取向(这些值保存为全局变量)
,��hVli/
� 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。
%{|p�j
+� 对于此计算,应用了嵌入的参数耦合功能。
�?}�0�,o. O?2DQY?jT 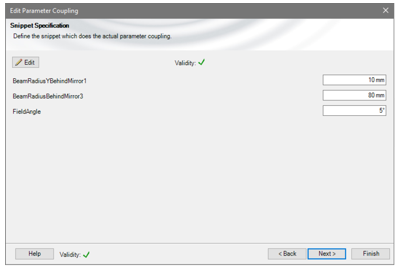 .3;;;K9a~] K�Hme&yMq�
 Tx�D#9]Q`� ��+2{Lh7Ks
自由参数:
��O��z95� 反射镜1后y方向的光束半径
y0#2m��6u� 反射镜2后的光束半径
�L_T5nD^�D 视场角,这决定了离轴取向(这些值保存为全局变量)
�$I�=~�S[p 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。
e=
AK���D# XwmL.Gg:]7 如果这个例子评估20个参数,那么返回到光路图(LPD)。
\e;iT\=.�( �{.yB'.k? Yt�k�v�!]" 结果:使用GFT+进行光束整形
!�zo{�tI19 T[g�v0�|�+ 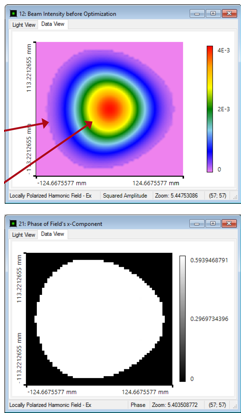 (H�V�Glw'` �Ew��N�}l�
现在,利用几何场追迹+计算生成的光束剖面。
�zfU��{�Kd ;I}fBZ��3
由于离轴设置,光线分布显示出轻微的不对称形状。
K-4PI+q�Q\ �t_^4�`dW` 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
3w=J�'(R�U #e�"[^_C@! 产生的相位是完全平坦的,产生的波前误差:
X�SRsGTCC= aUp�
g u"� 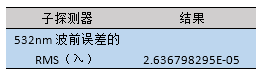 A�"]YM�'. ^�W��^Of�Y
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
>6��T8^N�t V�88p;K�$+ 结果:评估光束参数
�hb$Ce�'}N �jp,4h4C^) 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
7! N�s��m 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
_f83-':W6  *wearCP�eJ T�Ot �d�UO
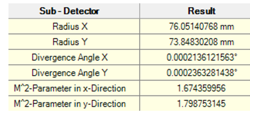
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
V0@=��^Bls M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 L��0,'m��S l#o
� ~W�`
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
)5,��v!�X) 5!�
{D��!� 光束质量优化
qX%_uOw:%� )�7F/O3Tq 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
���d�V_G1' 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
I9Xuok!0>= vs�P�u*[�% 结果:光束质量优化
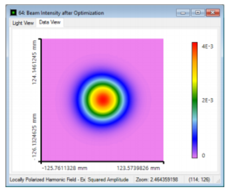
}�vu�O$�j �0J9x9j`&j 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
V
gWRW7Se� @"A�4$`Xi3 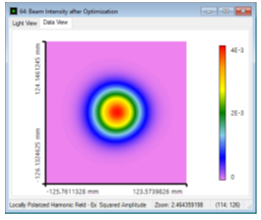 /�m1\�iM\ ��#m�dc[.
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
�+�7Gw��g� pBH�R�a?Y5 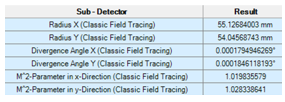 0�1]f�2.5�
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
Et$2Y-��L. �6��P��3*Z 反射镜方向的蒙特卡洛公差
-��@'FW*�b (�.:e,l{U% 对于公差,在随机模式下我们使用参数运行特性。
V[Lg�lPt� 1EK��*g�;H 这意味着参数变化是的正态
r�!v\"6:OM (�PL��UF�T 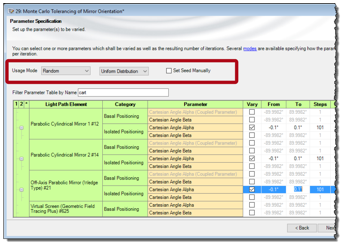 aE8VZ8t�vq wk^B"+U�hy
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
#a#F,���ZT 这意味着,波前对对齐误差很敏感。
{7[Ox<Ho�� x2xR�BkRg= 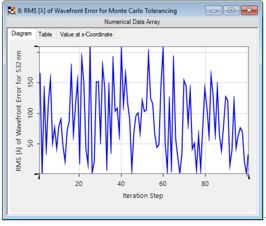 �ES��[��G� V~GDPJ�+�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
YK_�7ip.a[ =_CzH(=f�# 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
�%�9�"�H� VY-EmbkG-t 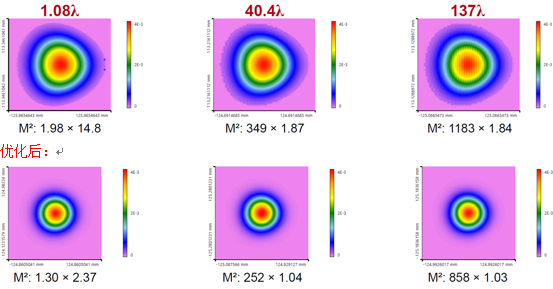 8��1F�9uM0 �=;L|gtH"
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
Z�,gk|M3�. pglV�R </� 总结
)%TmAaj9�d mH(:?_KrS- 实现并分析高性能离轴和无色散反射光束整形装置。
�$4\j]R�E! 1.模拟
0�GLM(JmK 通过使用光线追迹来验证反射光束整形设置。
+{]j��]OP 2.研究
iZm�cI�;?u 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
>P�(.:_�^p 3.优化
[),��i��ge 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
�q�.vIc
?a 4.分析
&��{:-]g\ 通过应用蒙特卡罗公差来分析取向偏差的影响。
P}�iE�+Z�3 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�JF]JOI6.e ��*CM�x-_ 参考文献
kZ~�~/?�B [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
(FV� >m�� �rv;3~�'V 进一步阅读
�y =�@N|f! ��GgU/�!@� 进一步阅读
XW�/o<[�91 获得入门视频
/��Oono6�j - 介绍光路图
z:O8L�s^\T - 介绍参数运行
l�;U?�Z'�n 关于案例的文档
qs6��aB0ln - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
f�$( e\+�+ - BDS.0002: Focus Investigation behind Aspherical Lens
o��oGM$��U - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
���AA_%<zK - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


