光束传输
系统(BDS.0005 v1.0)
C
5�
�xsh� 二极管
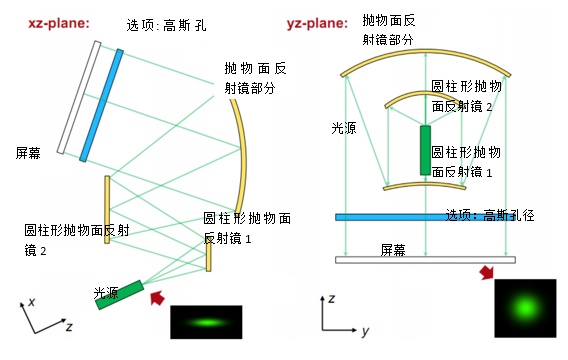
激光光束使用无色散离轴反射装置进行准直和整形
G3�_HX<|f* f�o�b�nK~2 oo2C�F!Xy� 简述案例
<b��#���1L D�lqvz|X/� 系统详情
�^��2)<H7p
光源 g`\�5!�R�1 - 强象散VIS激光二极管
Bx��9v2x.� 元件
iV2v<a�p.n - 光束准直和整形的反射元件(例如圆柱抛物面镜)
PB�(I�3R�9 - 具有高斯振幅调制的光阑
�v1}9i3Or# 探测器
-"uOh,�G} -
光线可视化(3D显示)
<`'��T#e$� - 波前差探测
��vef9*u` - 场分布和相位计算
z,xG�jS��P - 光束
参数(M2值,发散角)
h��h7unHt- 模拟/设计
( we)0AxF' - 光线追迹(Ray Tracing:):基本系统预览和波前差计算
�+*L<"@��� - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
[]b=
�xRJM 分析和
优化整形光束质量
Ym|�%�k�a 元件方向的蒙特卡洛公差分析
GW,RE\�Q�: /�^��hc8X 系统说明
jT��=fq'RK ^2C�
\--=;  �N.UeuLz�
模拟
和设计结果
�Q4Z�Kgc�C h,|. qfU�k 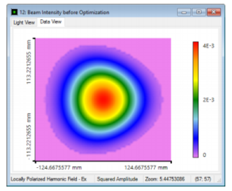
 "�DvhAE��M
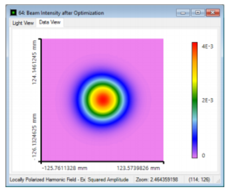
场(强度)分布 优化后
数值探测器结果
P"f4�`�q
*3�\N��j6  q1pB~�e�g5
 l/-qVAd�!q = P��$�Q;d
总结
08G${@D+X0 ��Te2��C<c 实现和分析高性能离轴和无色散反射光束整形装置。
&�ln�M
�1W 1.模拟
:hTm�t{LjN 使用光线追迹验证反射光束整形装置。
%�E2��V$l0 2.评估
P:�%r�3F� 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。
Y^tU�c�Bm\ 3.优化
{�PK�f]m�� 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。
*I.�eCMDa 4.分析
46�U*�70�� 通过应用蒙特卡罗公差来分析方向偏差的影响。
LK+�67Y{25 �|eI�!wgQx 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。
��s�B8v:�� DT3"u�JTt� 详述案例
B$ jX%e{:S Fv<3VKueK[ 系统参数
),�J�6:O�& _�%G�;^ �b 案例的内容和目标
�Mdh�D �"Q 6TD�a#k�5v 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。
�pi�5DD��K 9Ed=���`c� 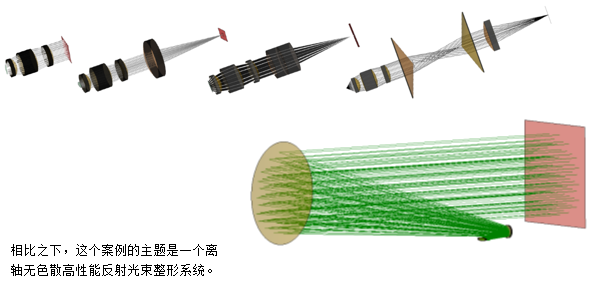 �����~�S\,
目标是准直并对称由激光二极管发射的高斯光束。
A|YiS�w�yy 之后,研究并优化整形光束的质量。
f�d�$�nA�E 另外,探讨了镜像位置和倾斜偏差的影响。
���$��8}'h {q! :t0X.Y 模拟任务:反射光束整形设置
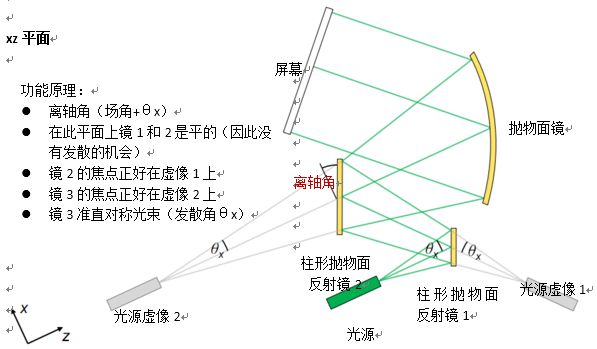
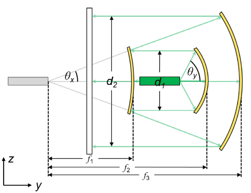
-"rANP-�UI 引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。
n�K�}-^�Ur .u��SVZqJ7 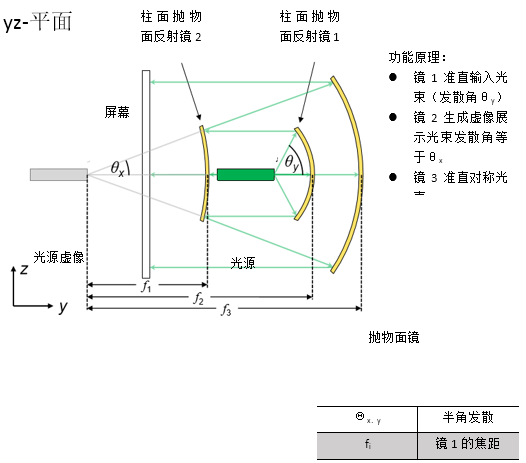 XT?wCb41R �OXnTD!m>{
 w�=FU:�q�/ KM?w{� ~9
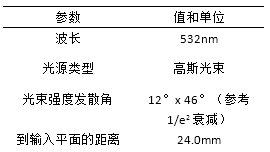
规格:像散激光光束
T:��SqE�NV �$[�oRbH8g 由激光二极管发出的强像散高斯光束
�\k{d'R#~( 忽略发射区域在x和y方向可能发生的移动
4~Y?*|G]m� 8�j�Y<S+[o  ��4~1lP&�
!v8]�(UI8-
 �/�>wE[��` q07H{{h/B�
规格:柱形抛物面反射镜
�=]S,p7*7 (/FG#�D.�� 有抛物面曲率的圆柱镜
.03�Rp5+�v 应用用锥形常数.-1来实现锥形界面
�&?�}A/(#� 曲率半径等于
焦距的两倍
izzX$O[=: ��TK�Q�^D OF�2�W UcQ 规格:离轴抛物面圆柱镜(楔型)
^B1$|C
D, `�O5427I�m 对称抛物面镜区域用于光束的准直
Shv�$"x�:W 从VirtualLab元件目录使用离轴抛物面镜(楔型)
tSe[*V�4{' 离轴角决定了截切区域
$z`l{F4eMf C-��\���3, 规格:参数概述(12° x 46°光束)
%�j/p�ln�& `�"o{MaFA� 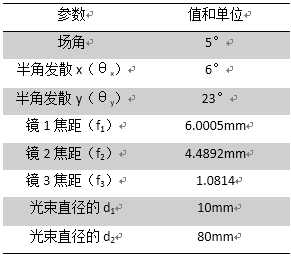
 �oJ�Q
\?~ P�EMBh?)g
光束整形装置的光路图
Z�L:S�J,C ?�L0|$#Iw 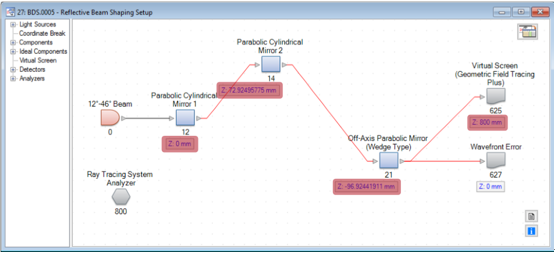 ksT�K�'7*
由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。
[��.��}Uzx 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。
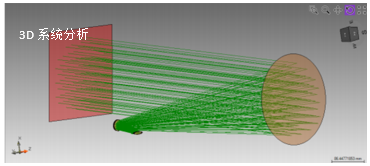
��4;Vi@(G) �PE��g]��z 反射光束整形系统的3D视图
[b_�qC'�K[ Fy�0���sn| 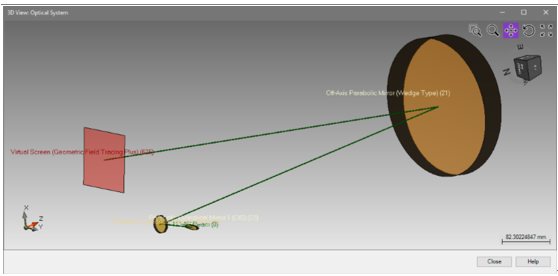 !^o{}*]�Pi 9�kB �R/{
光学元件的定位可以通过使用3D系统视图来显示。
9s�*QHCB0 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。
fz��A Fn$[ �@vB�-.�XU 详述案例
�!K0 �U..� *tv\5K�W G 模拟和结果
�r��Nurzag �P)#h�4|xZ 结果:3D系统光线扫描分析
�_��8�!x 首先,应用光线追迹研究光通过
光学系统。
x�k�U8(��= 使用光线追迹系统分析仪进行分析。
M6bM`�wHH> �-�+�M�360 file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
/���]U;7�) R>]7l�!3^1 使用参数耦合来设置系统
p<zea�f0W t\}_�Wy�gN 自由参数:
S^;;\0#NK 反射镜1后y方向的光束半径
Pd-LDs+Ga� 反射镜2后的光束半径
B�"zB�=A�w 视场角,这决定了离轴取向(这些值保存为全局变量)
,i���Y:#E� 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。
|r�G)Q0H�, 对于此计算,应用了嵌入的参数耦合功能。
\�X��Yi�dj &]GR�*���a 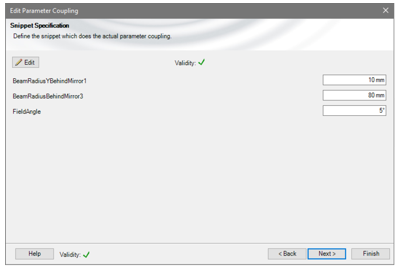 KVh#"]<WV 9��X,i�Q��
 54�23�Ky<� ,k=�8�|=aF
自由参数:
�4H�R36=E6 反射镜1后y方向的光束半径
{}r�nn$HQe 反射镜2后的光束半径
�lSlZ��^.& 视场角,这决定了离轴取向(这些值保存为全局变量)
tv�`b#���# 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。
.Z�V='i()X I$p1^8�~�L 如果这个例子评估20个参数,那么返回到光路图(LPD)。
��)�<{u
oH (w�uciKQ� 5!cp^[rG�L 结果:使用GFT+进行光束整形
>3pT).wH|M �M@P%�k`6C 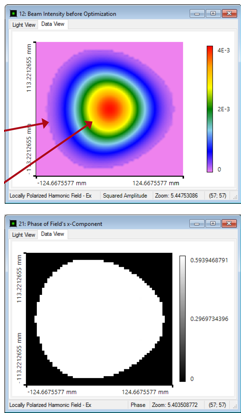 :�WX
���OD S3i �p?��9
现在,利用几何场追迹+计算生成的光束剖面。
1KbZ6�Msy ^)�I���}�# 由于离轴设置,光线分布显示出轻微的不对称形状。
)Q�RT/, ;c @���x!,iT 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
2K{'F1"RM� 1G.?Y3D�C< 产生的相位是完全平坦的,产生的波前误差:
�~\i(bFd�) ]uMZvAj�b� 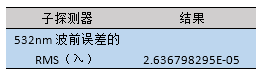 �k52IvB@2 %p$XK(���6
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
de)4)E�zUP ?�|/��K�(} 结果:评估光束参数
�/d,u�"_=l _P!b0x��~\ 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
M.
%�
p'^5 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
]jC{�o,�?s  �]s\vc:cc? ACi,$Uq6�R
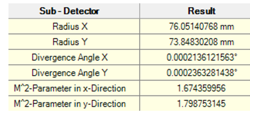
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
�`�GW&*[.7 M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 [Eccj`\e g L�+p}%!g��
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
gz�n:]�Y�^ ��yg�H)U. 光束质量优化
`2LmL�F�kb *~s�h�vt�q 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
���oA@M� = 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
�TfT^.p��* 1^�*ogMe� 结果:光束质量优化
i{TPf1OY`M �m_CW�Vw� 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
ib#�rT��{e ~�3M8"}X;L 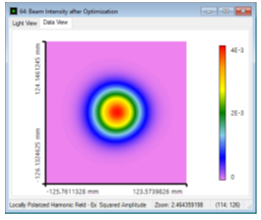 7)��5G� 1� Xwd�cy� J!
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
)^�AZmUY�Z C�?>d$G�8 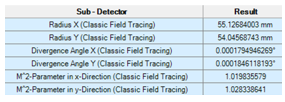 ��2uN�3:_w
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
Z37Dv;&ZD L.���y�M"� 反射镜方向的蒙特卡洛公差
+6$�+]�u�] >r�7PK45.K 对于公差,在随机模式下我们使用参数运行特性。
=X^����a� �Zi+F�IQ( 这意味着参数变化是的正态
u��"(NN�9s �hnB`+�! 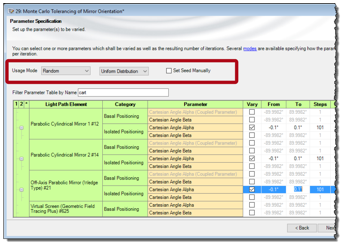 6H�:
f���g �*]N�fT�}}
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
�k��{#�k:� 这意味着,波前对对齐误差很敏感。
��*#b��
e� ���B�Jb�,� 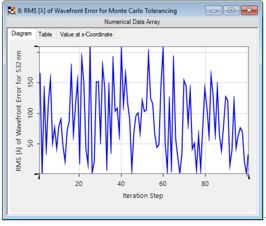 4'dN7�E1*f >�'�W,�8F�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
7yT�/t�1)� w�(a��j'i 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
��Q��"��D 2wB��*c�9~ 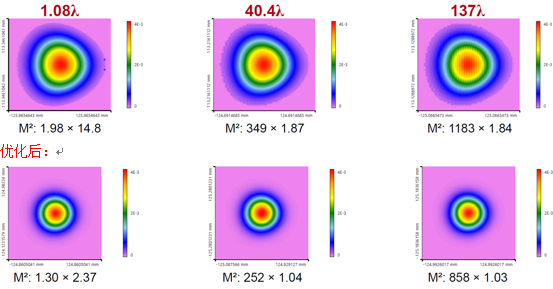 MGMJeq�vr uA��[
��:�
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
aVK,�(�j9u �)��1B?�<4 总结
ym�%` l�!� 6q8}8;STTY 实现并分析高性能离轴和无色散反射光束整形装置。
�J^y�qu{�� 1.模拟
}DM� W,�+3 通过使用光线追迹来验证反射光束整形设置。
aT Izf�qCM 2.研究
�HVoP�J!K3 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
w^
z �ft�m 3.优化
H=,>-�eVv* 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
� B>��:��U 4.分析
Q�"�~%�T@e 通过应用蒙特卡罗公差来分析取向偏差的影响。
a�u+Jz_$�) 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
0Zwx3[bq6K /eH3��7H� 参考文献
G.<0^q��, [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
,�(Zx�d4?y =|a�ZNH�qH 进一步阅读
()K�axcs?+ VFZ?�<���m 进一步阅读
��,LxZbo�! 获得入门视频
�8g!79q\c4 - 介绍光路图
LH_H
yP�_ - 介绍参数运行
�IMbF]6%p( 关于案例的文档
'}(�>�s%~� - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
R|(X_A���� - BDS.0002: Focus Investigation behind Aspherical Lens
���%V�]v,� - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
O�Yt_i'�Q� - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


