光束传输
系统(BDS.0005 v1.0)
H+S�z=tg�5 二极管
激光光束使用无色散离轴反射装置进行准直和整形
t1y4 7�fX6 q#=(e:a�Cb $H�>W|9Kg, 简述案例
"!%l�/_p?� �
YV��a�nW 系统详情
H}bJ"(9$vC
光源 ��1HZO9cXJ - 强象散VIS激光二极管
=zK�M=qb�a 元件
�%Q��d�n� - 光束准直和整形的反射元件(例如圆柱抛物面镜)
�r|Tc�fk]% - 具有高斯振幅调制的光阑
nK�%LRc�As 探测器
�Da&�]�y� -
光线可视化(3D显示)
3x'�|�]�Ns - 波前差探测
5S--�'=fu+ - 场分布和相位计算
�7D��a`� � - 光束
参数(M2值,发散角)
b?Q�oS|<e? 模拟/设计
l�v+TD!b � - 光线追迹(Ray Tracing:):基本系统预览和波前差计算
&@Be2!%'9K - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
����'u |c 分析和
优化整形光束质量
-:�y,N
9^� 元件方向的蒙特卡洛公差分析
6MM�Of�\
� D\��NKC@(M 系统说明
&AbNWtCV+G z�v,j�M�0- 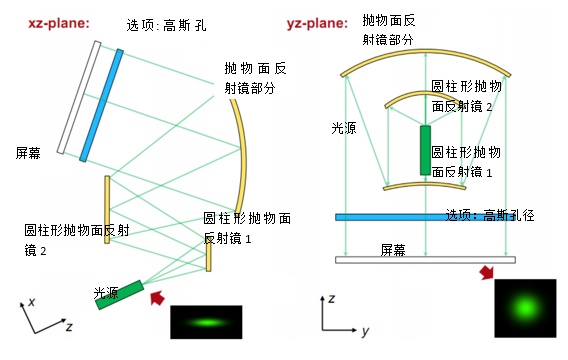 Y�^�EcQzLw 模拟
和设计结果
U0�N �60�� }oGA-Qc�}B 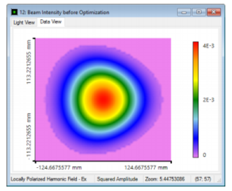
 D2B%0sfl�~
场(强度)分布 优化后
数值探测器结果
s{\8om�'�- �
DwE[D]7o  �K�EjW�RwN
 �F%D.zv�KN jQ�^|3#L\�
总结
w�H�MX=N1/ Xg!��{K3OS 实现和分析高性能离轴和无色散反射光束整形装置。
T&u5ki�4NE 1.模拟
xH"/�1g��� 使用光线追迹验证反射光束整形装置。
"�Nbq#w\� 2.评估
fN^8{�w/O
应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。
7�0tH:Z�)" 3.优化
!/i{����l� 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。
c�?[I?�ytl 4.分析
G[I"8�i�S, 通过应用蒙特卡罗公差来分析方向偏差的影响。
++��T��s�� %�o�a-WmWm 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。
�Z�yP�V�y� �9�u}Hm�b 详述案例
rgt�T~$�S� hxd`OG<�gF 系统参数
��'Nn�z�k �3/e.38m�| 案例的内容和目标
nIy}#MUd|q '3D�XPR^B6 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。
;��1O_�M9� >T����3�- 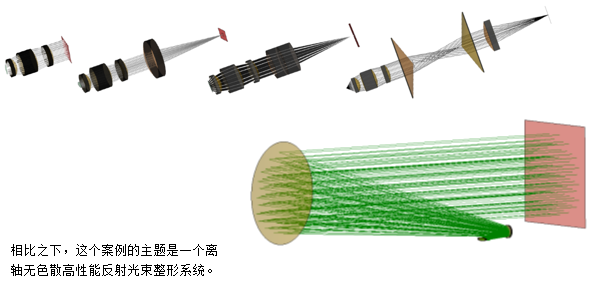 ��Nk V���K
目标是准直并对称由激光二极管发射的高斯光束。
&�n��}f?� 之后,研究并优化整形光束的质量。
�!_��D0vI; 另外,探讨了镜像位置和倾斜偏差的影响。
��KD7dye� R�mt~,cW!\ 模拟任务:反射光束整形设置
�[KaAXv
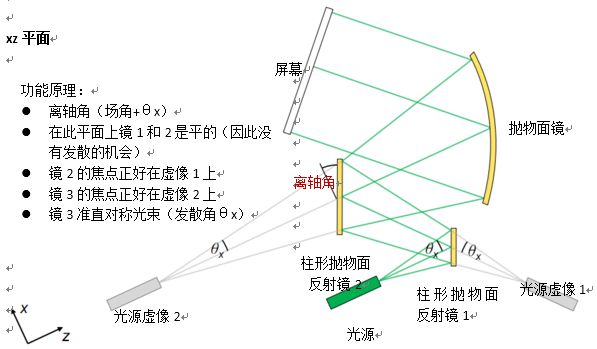
.X 引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。
Yz"�#^j}Kg ��{xB!EQ"� 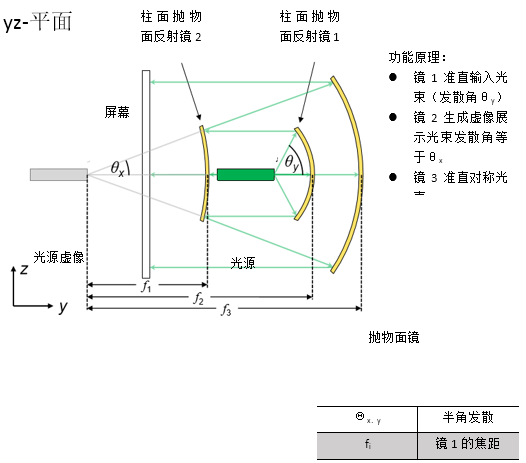 as�4�;:��� J1RJ�*mo7,
 oiT[de��\S Ed,~1G�anY
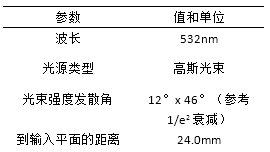
规格:像散激光光束
�6@ �IXqKz ju8q�?Nyhs 由激光二极管发出的强像散高斯光束
�>xYpNtE�s 忽略发射区域在x和y方向可能发生的移动
6/X��k��7B )E�@.!Ut4o  lN?q�p'%H` >j(_�[z|v3
 ~>Fu5i $i "� �H&W}N�
规格:柱形抛物面反射镜
q���#ClnG* �=9["+;\e& 有抛物面曲率的圆柱镜
(%e�.�:W${ 应用用锥形常数.-1来实现锥形界面
Qu�"\wE^.` 曲率半径等于
焦距的两倍
�JG!m���c7 8�Pn#+IvCE �i6tf2oqO7 规格:离轴抛物面圆柱镜(楔型)
2U\u4N��O{ foF({4q7b^ 对称抛物面镜区域用于光束的准直
t�I� TS1� 从VirtualLab元件目录使用离轴抛物面镜(楔型)
>WQ�MqQ^t@ 离轴角决定了截切区域
rc�>4vB_ha 6YLj^w] �% 规格:参数概述(12° x 46°光束)
��Q�P�^Cx= 3kIN~/<R+7 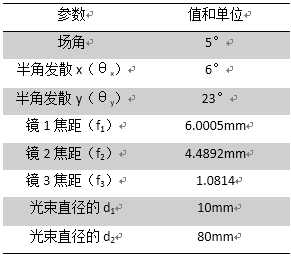
 �>:S?Mnv6� _jI,)sr4ic
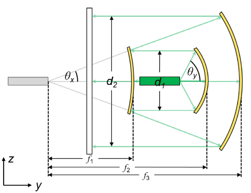
光束整形装置的光路图
^��H�T��hN 4Lh!8g�=/� 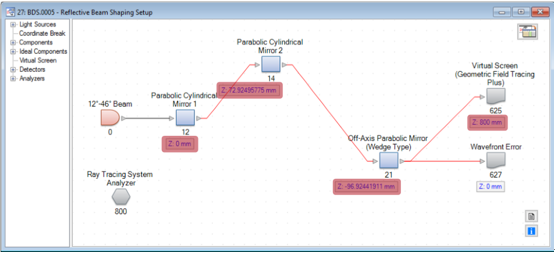 �lhz{�1P]s
由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。
�J^nBd�ofP 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。
V>)�OpvoT# ox>^>wR* 反射光束整形系统的3D视图
#A��Sz;$�P Y1�OkkcPb{ 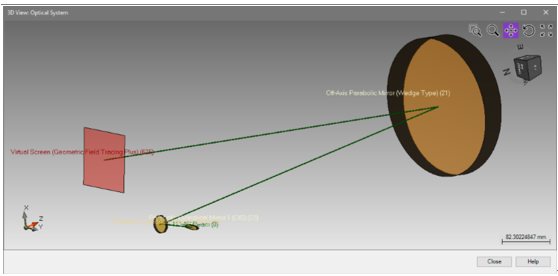 )}]g�]�
g� Y. 5_6'Eo?
光学元件的定位可以通过使用3D系统视图来显示。
�!M]uL&:�� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。
ud�F~5w
H f/�NH:�1)y 详述案例
?W��UA`/[z tl4V7!U@^z 模拟和结果
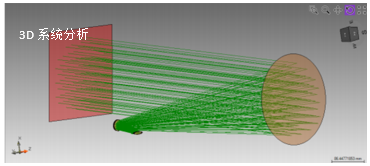
1�N^[�.�=� -MO�#]K3<� 结果:3D系统光线扫描分析
:q�7Wy&o�w 首先,应用光线追迹研究光通过
光学系统。
ARVf[BAJ-* 使用光线追迹系统分析仪进行分析。
5C*Pd�
Wpl ��[b<�oDX# file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
YTpS�Hp�f@ tr�A4R/
�& 使用参数耦合来设置系统
*@r/5pM2�} GT!M[*[��� 自由参数:
el<�s8�:lA 反射镜1后y方向的光束半径
ooL!T�S�GD 反射镜2后的光束半径
��m�pEK (p 视场角,这决定了离轴取向(这些值保存为全局变量)
� �$�s� c 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。
<#y[gTJ<'> 对于此计算,应用了嵌入的参数耦合功能。
)!�Z��*.?� p8H'{f\��G 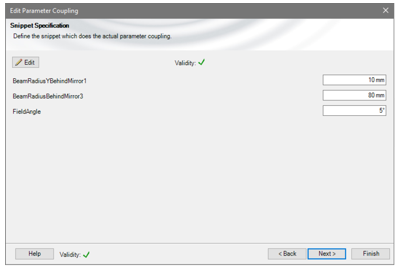 D�/B8�tf+V u��+e�{Mim
 y8Z_I�tlf� +I:Un�p���
自由参数:
B6nX$T4zP� 反射镜1后y方向的光束半径
vq�0Tk
bzs 反射镜2后的光束半径
PbgP�\�JeX 视场角,这决定了离轴取向(这些值保存为全局变量)
6�V�:�U�(g 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。
�9y8&9<#�� ,G���Iy�q) 如果这个例子评估20个参数,那么返回到光路图(LPD)。
18�d4fR��� )�VS=�E7[� :�&r�t)/I� 结果:使用GFT+进行光束整形
U�W�J8a�mA ��V`d,qn)i 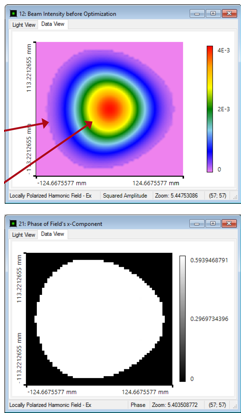 Z1f8/�?`W ,~$p,ALwN7
现在,利用几何场追迹+计算生成的光束剖面。
gNrj��o��= �)���0W{]2 由于离轴设置,光线分布显示出轻微的不对称形状。
GPv1�fearl {
Fb*&|�-n 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
"]�x'PI 4J ��S9D<8j^� 产生的相位是完全平坦的,产生的波前误差:
SC!Rb�W@3 �>d*@_�kJM 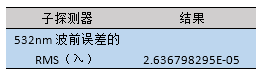 $q�{�!5-�e *NaB#;+|k`
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
&|ex`nwc�0 t]g�-CW��3 结果:评估光束参数
t?�&|8SId� �1..+F0U�� 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
�9C�p-qA%t 在这个例子中,我们对光束半径,发散角和M2值感兴趣。
[z\$?VJspQ  q=m'^
,gPS M,�,bf[�p$
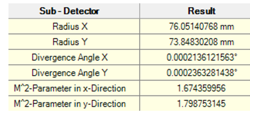
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
�1�~`f�Vg� M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的)
 �:zbQD8�jv P[�ck84F/
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
���f:w?�pE ��9�(7-{,c 光束质量优化
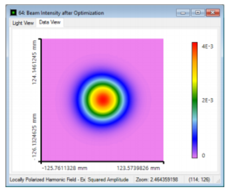
B�eo@K|3GN _�pG-��q�K 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
�t+��G#{n 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
f�c3{sZE2M �IGQFt�O/x 结果:光束质量优化
+oML&g-g_� q5�+4S5R*^ 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。
/NFj(�+&g+
(@VMH !3� 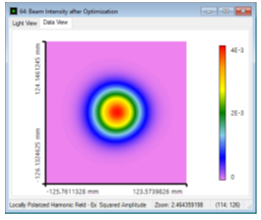 �`?�@�}>�. ,HV(l+k {|
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
vX"*4m>b?+ ��n�\'��4� 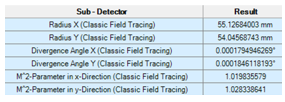 XJ\�DVZ���
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
�At>DjKx]O T�/�~f~Zz 反射镜方向的蒙特卡洛公差
iB�yf{I>+ Y�(�'��#jU 对于公差,在随机模式下我们使用参数运行特性。
50wu�lGJud rfg'�G&A( 这意味着参数变化是的正态
!hy-L_w�L] ��MrF�Q5:= 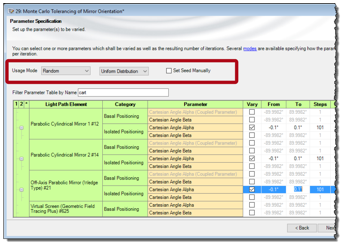 �pa3{8x{9m H@�>���` F
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
n��'Lr��QU 这意味着,波前对对齐误差很敏感。
*#|&JI�Esi �AKfD��X�y 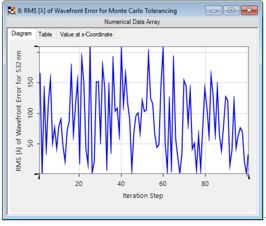 �o[w:1q��7 H�M1Fz�\Sf
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
�'sKk"bi;0 p)�-^;=<B3 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
p2��7~>xQ ZJJY�8k `� 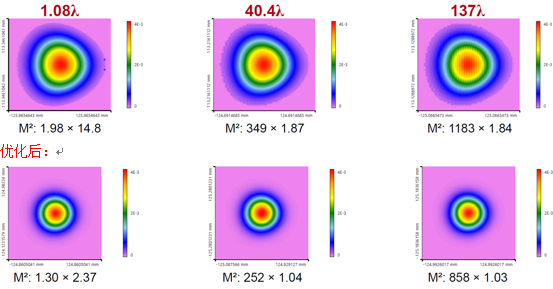 �..5CC;��B �f~R(D0�@�
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。
tSU�EZ62EY F~W6�Bp^�W 总结
fU}ub2_in� [�l??A�3G 实现并分析高性能离轴和无色散反射光束整形装置。
B� d��fw�a 1.模拟
s
�5Qc�l;} 通过使用光线追迹来验证反射光束整形设置。
�ltSU f�I 2.研究
yx[/|nZDC4 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
/Cr%{'P�zk 3.优化
AV]2�euyn 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
1R%.p7@5QU 4.分析
ec;o\erPG� 通过应用蒙特卡罗公差来分析取向偏差的影响。
�Mfu�v0�P~ 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
��pah'>dAL {��}�n^cq 参考文献
��'JE�`(xD [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
/36:ms ��A EME��|k{�W 进一步阅读
_N cR)�2�� R�bnV��L$c 进一步阅读
qInR1�r�< 获得入门视频
jB2�[��(� - 介绍光路图
#zs~," dRv - 介绍参数运行
V f&zL
Sgr 关于案例的文档
_jVN&\A]mC - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
�(%�6�P0�* - BDS.0002: Focus Investigation behind Aspherical Lens
9$�w�.9`Py - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
5C�]�x!>kX - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


