-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-03
- 在线时间1997小时
-
-
访问TA的空间加好友用道具

|
摘要 Bea��X 0#\ rm(<�?w%'? Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 Rm�)vY��}v a�ztP`S�$h
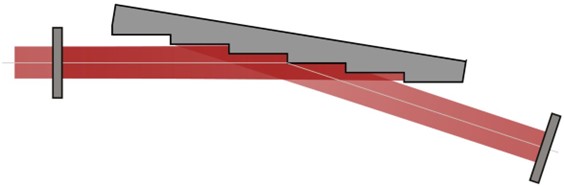 n4(w�?,w�} ;^���O�^&< 建模任务 x-CY�G?�-x H>;km$�b + VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 -:�c�S}I�� �/ D#vs9�S
 cV)fe`Gg oQWS$\Rr�. 光源 �QH�~/UnV� • 基模高斯光束 !��z58,hv • 小发散度(半角div. 0.005 deg) %v
�:���a� • 波长 488 nm }+i
ZY\t� w&`gx6?-na Littrow配置 z=�B�X��-)
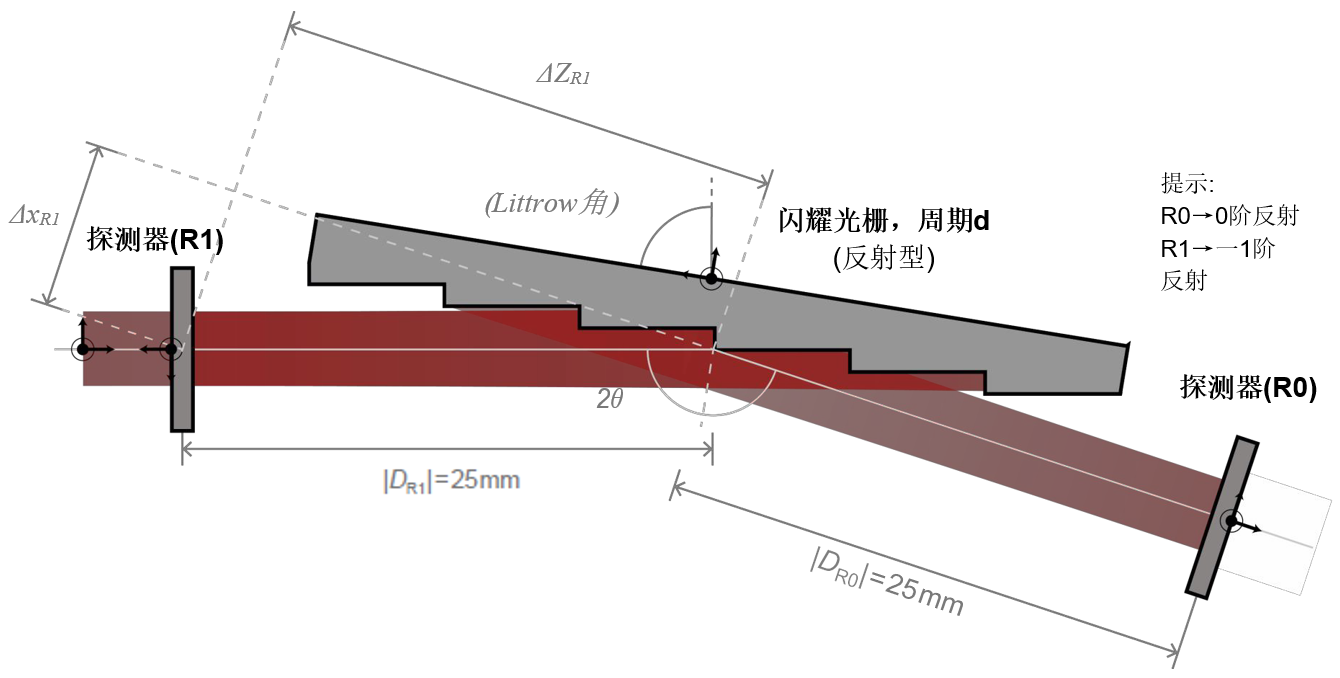
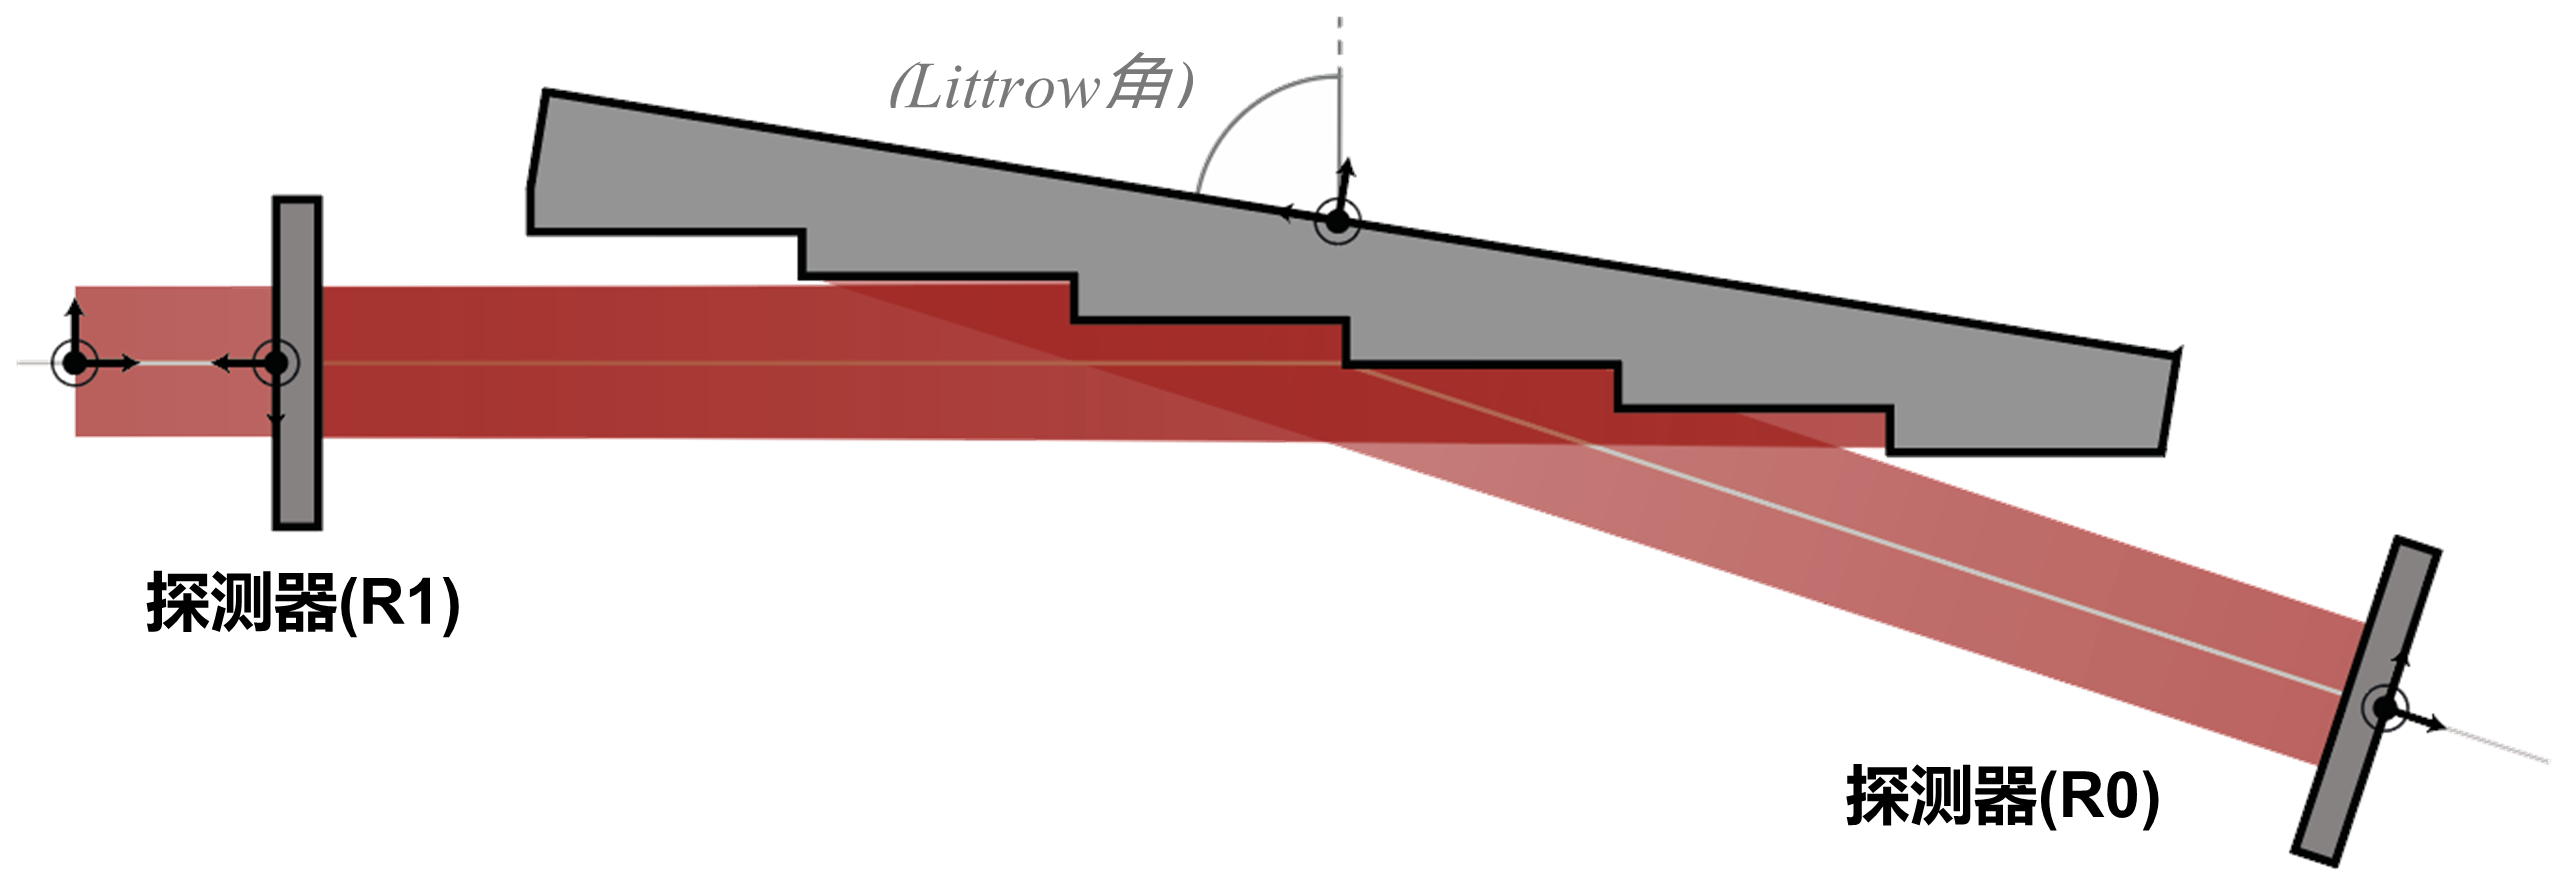
$��//18�+T • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 bq<QUw=]q& w0^(jMQe^ • 空气中反射的光栅方程: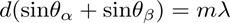 u%VO'}��Gz 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 (3c,�;koRR "{qhk����{ • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 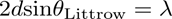 'rp(k\�pY 7b:oz3?PI • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): ��zu^��?9k
�8y�~
Jn~t
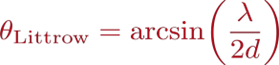 T*��-�*U�/
 i+Ob1�B@w� 系统构建模块-光源和组件 <s]K�~ Vo� �<MA!�?7Z| 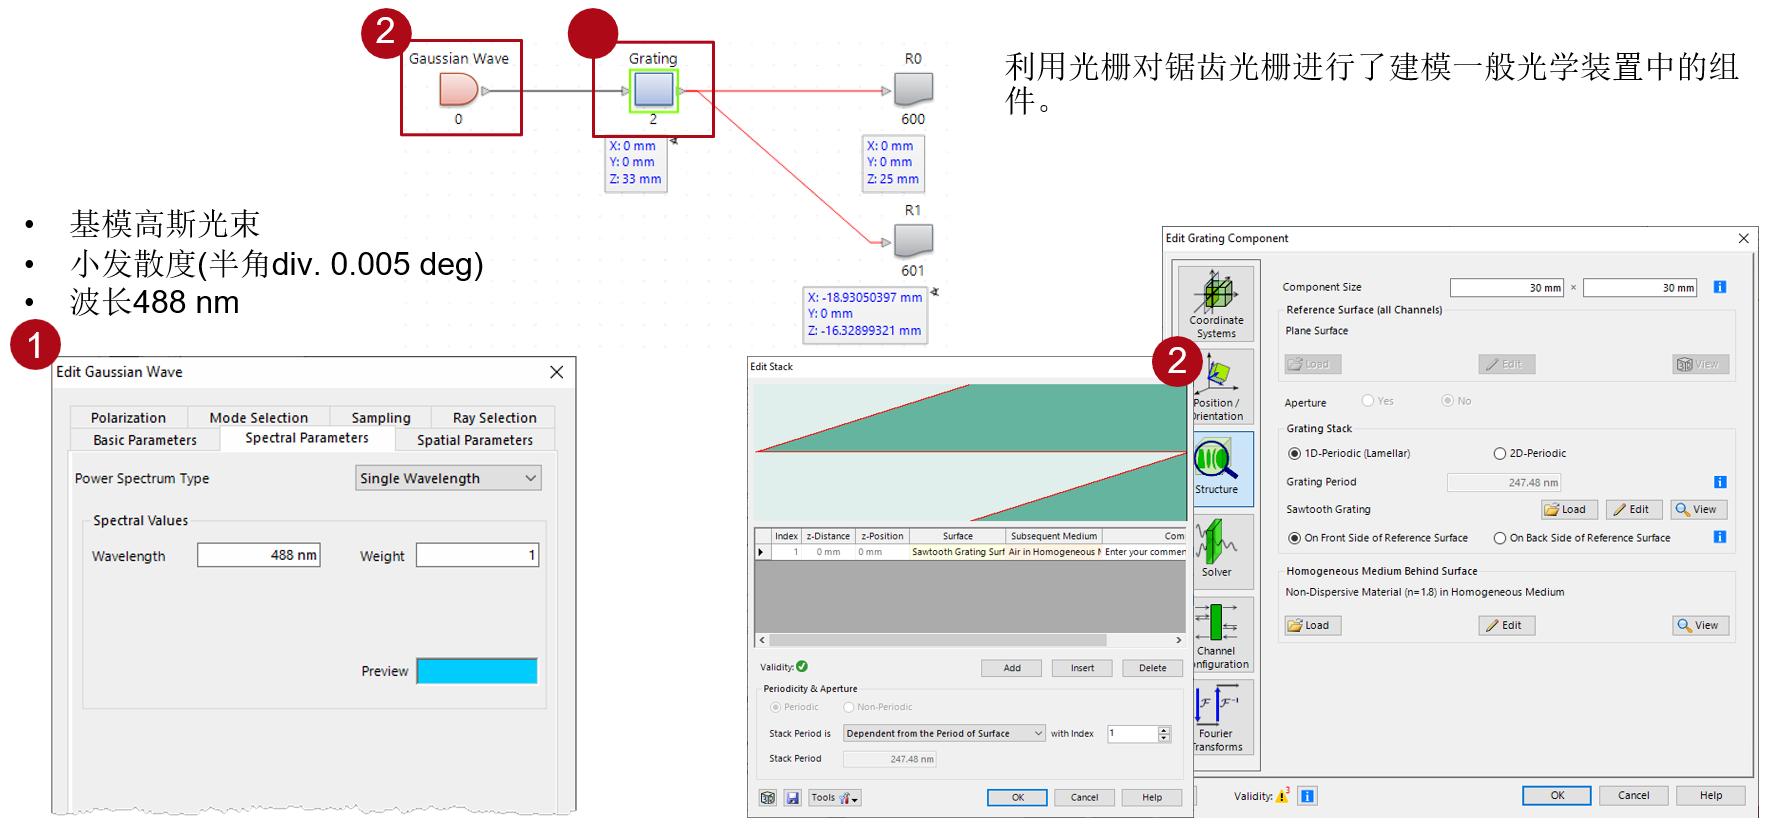 `�Ft�`8�=( �)��8s�t�� 使用参数耦合 \��C/`?"4w ��e�%(zjCA  �A�}OV>yM nU)�}�!` E 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 `lN1��u'(: qSkt
}F�%' 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 iDp]l��u� pb_mW;J�Vu 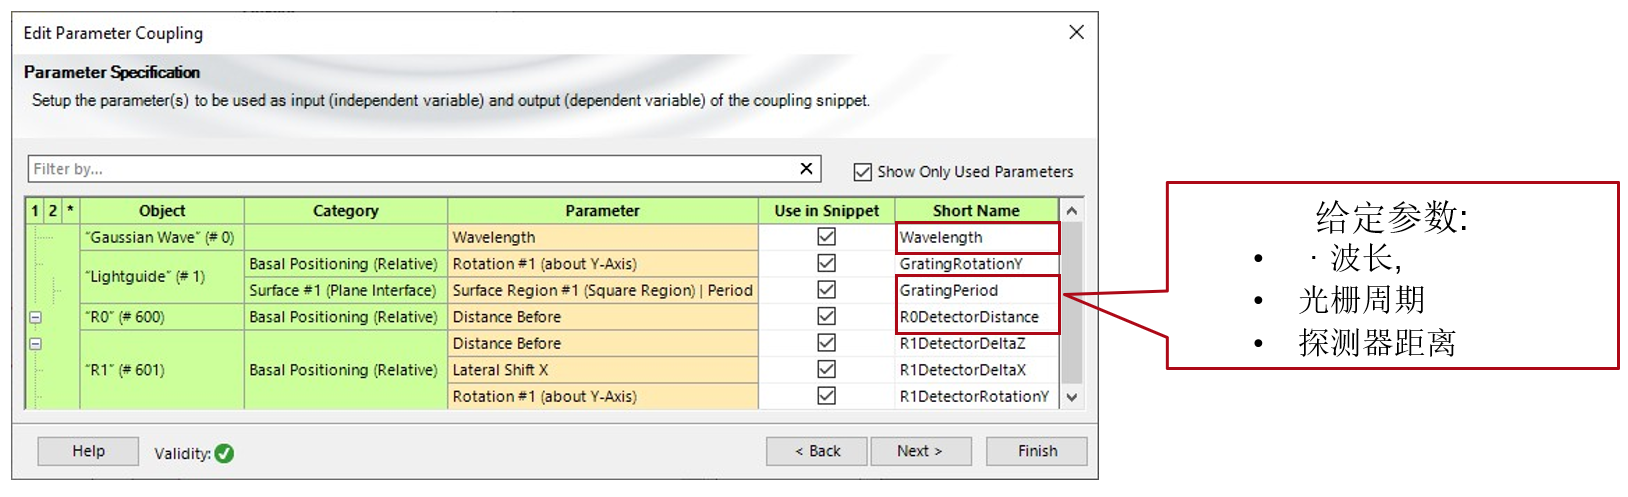 ruB&&C�6)v aE�1h0�`OT 0阶(R0)光栅定位探测器的旋转 Qb�xjfW"/+ ;9=�9D{-4+ 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 $C��,f�>^1 P�,CJy�|[L 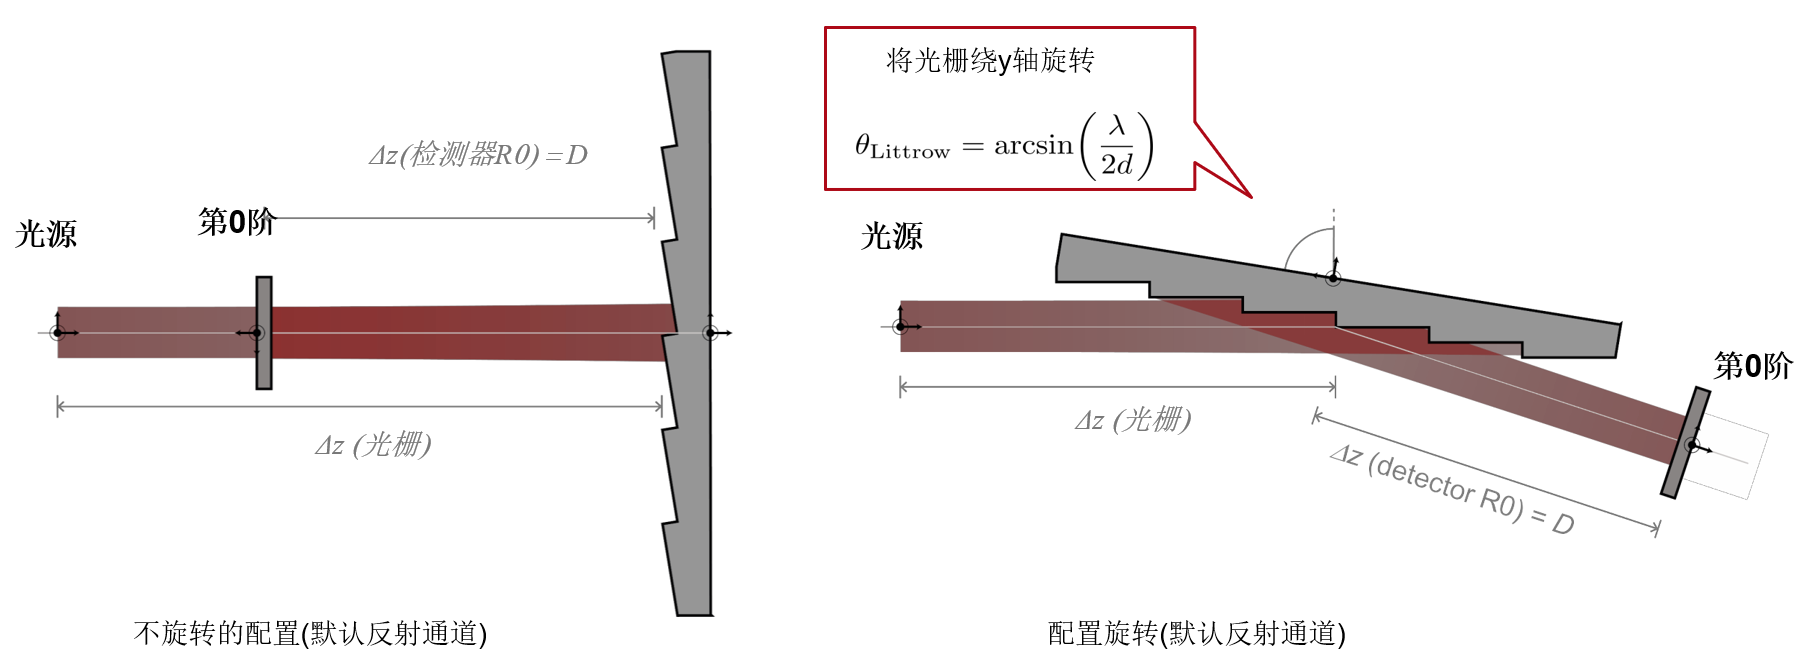 �4kxy7�]�W XRJ<1��w: 1阶反射探测器的定位(R1) ��a%�Mb�q; �j05ahqu�I R1探测器定位步骤: ��ZMg%�/�C J�);1Tpm�� 绕y轴旋转-2θ L���4
�x��
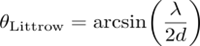 j=PQoEtU'< 沿着x方向移动探测器,ΔxR1 �K
,f1�c}
��]��bhzB�
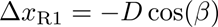 w+2:�eFi=/ w�b"��J��j 沿着z方向移动探测器,ΔzR1 �?�u�'JhZ� �T��7Lk4cU 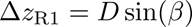 �>fd�S$,`A j
7a;g7. 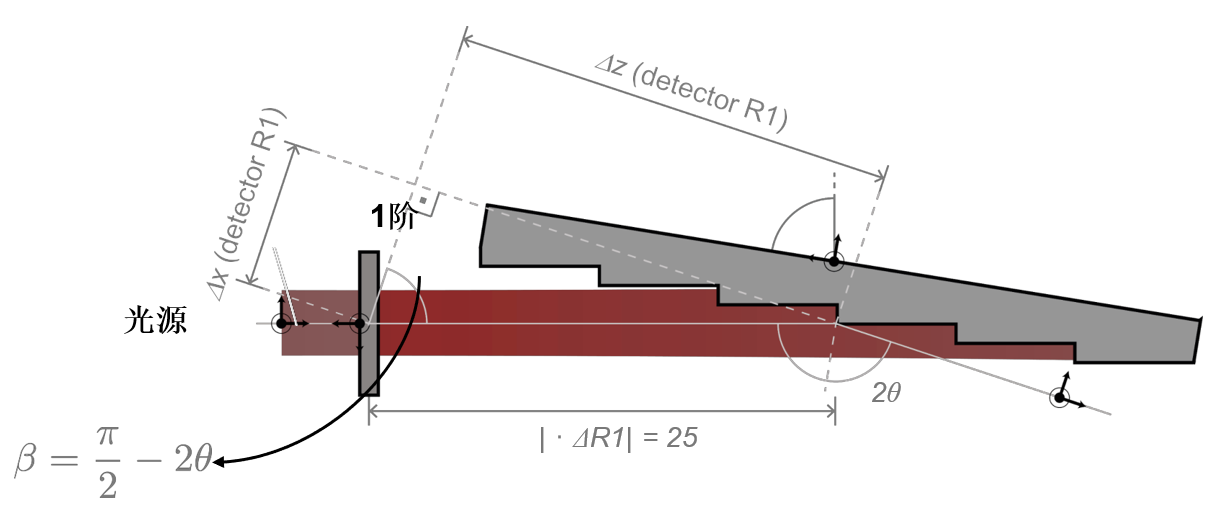 Y\dK-�M{$� 位置自动配置 �X7NRQ3P�@ i.0���}qS? 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 ��kx�]f�`b
.7+_ubj&,�
 �pFGdm3p�V 物理光学模拟结果(归一化) ULjW589�zb W�%�Br%VQJ  q��NC.|��R 3L�=�vsvO4 物理光学仿真结果 3/}=�x<ui
`�r+e�!�o�  �9�i�,QCA�
��sJt&`kZ VirtualLab融合技术 ~"
}t8`vP1 ��6.KR(�V 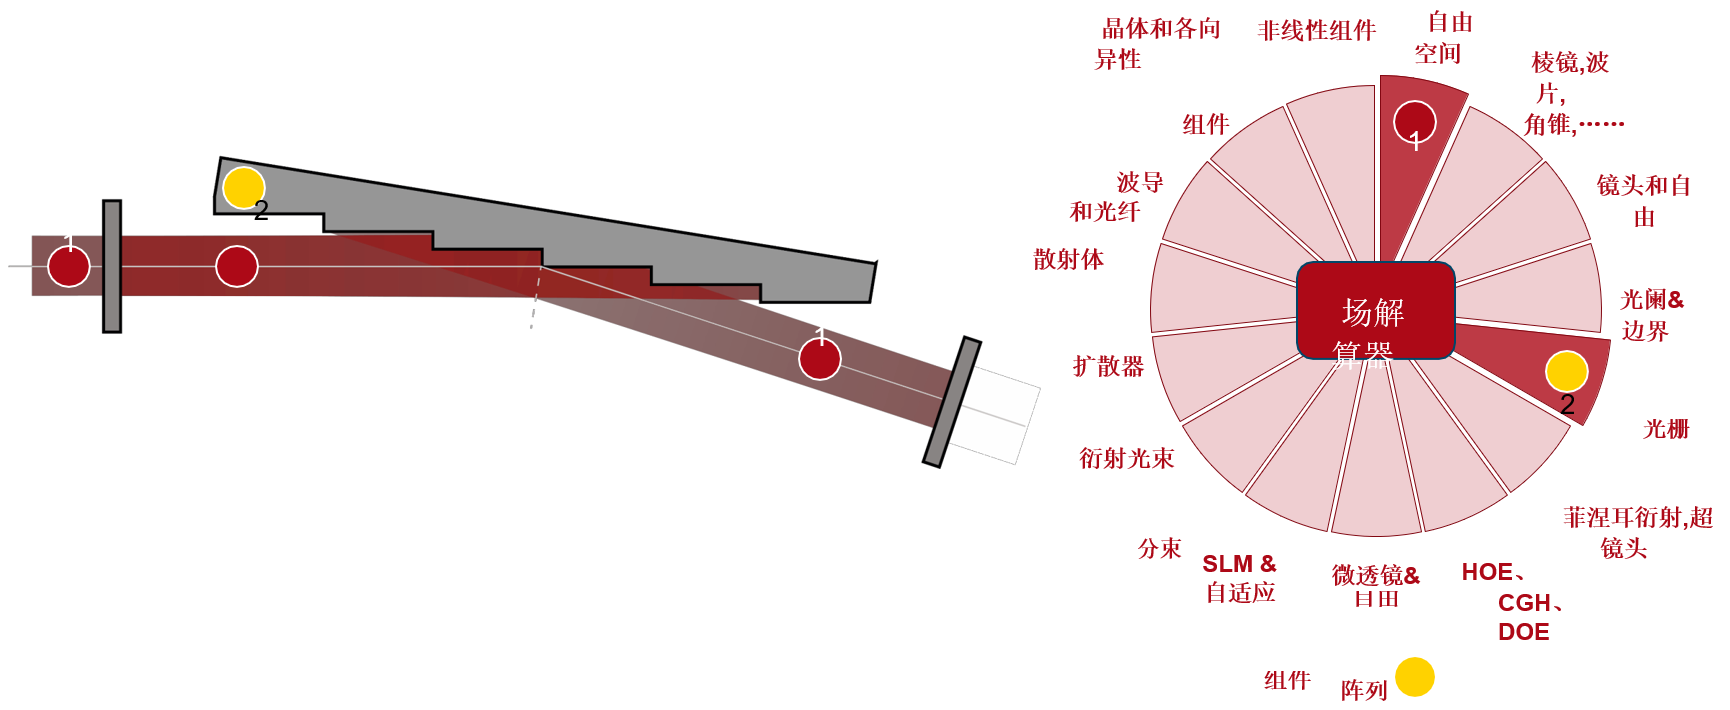 ?
Yy[8_(tN �p�?0 a"5Q
|


