-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-03
- 在线时间1997小时
-
-
访问TA的空间加好友用道具

|
摘要 E�c]�cCLB �mE]W#?�
� Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 xH8nn��3U�
*o�[*,1Pw
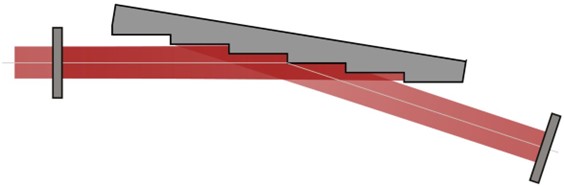 }F��R�yG�% ~F]�-� �+| 建模任务 5k}UXR�B? }%rz"�k�B VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 Z-j%``I�?h %lPF����q-
 SIR�Z_lt$r �CLD*\)QD\ 光源 m[u
6<C��� • 基模高斯光束 D &w�m7, • 小发散度(半角div. 0.005 deg) ��'m"�H*f� • 波长 488 nm O@_)]z?jUc (#.�)~p�oZ Littrow配置 m5LP~�Gb�
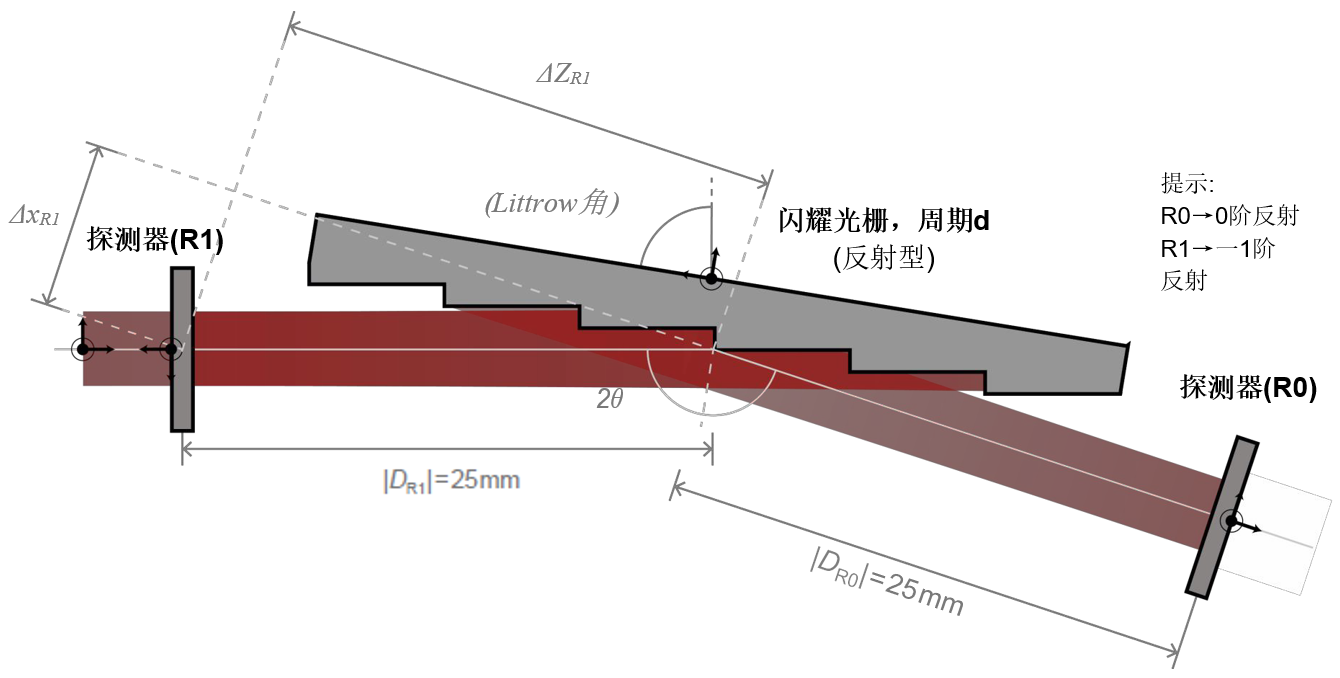
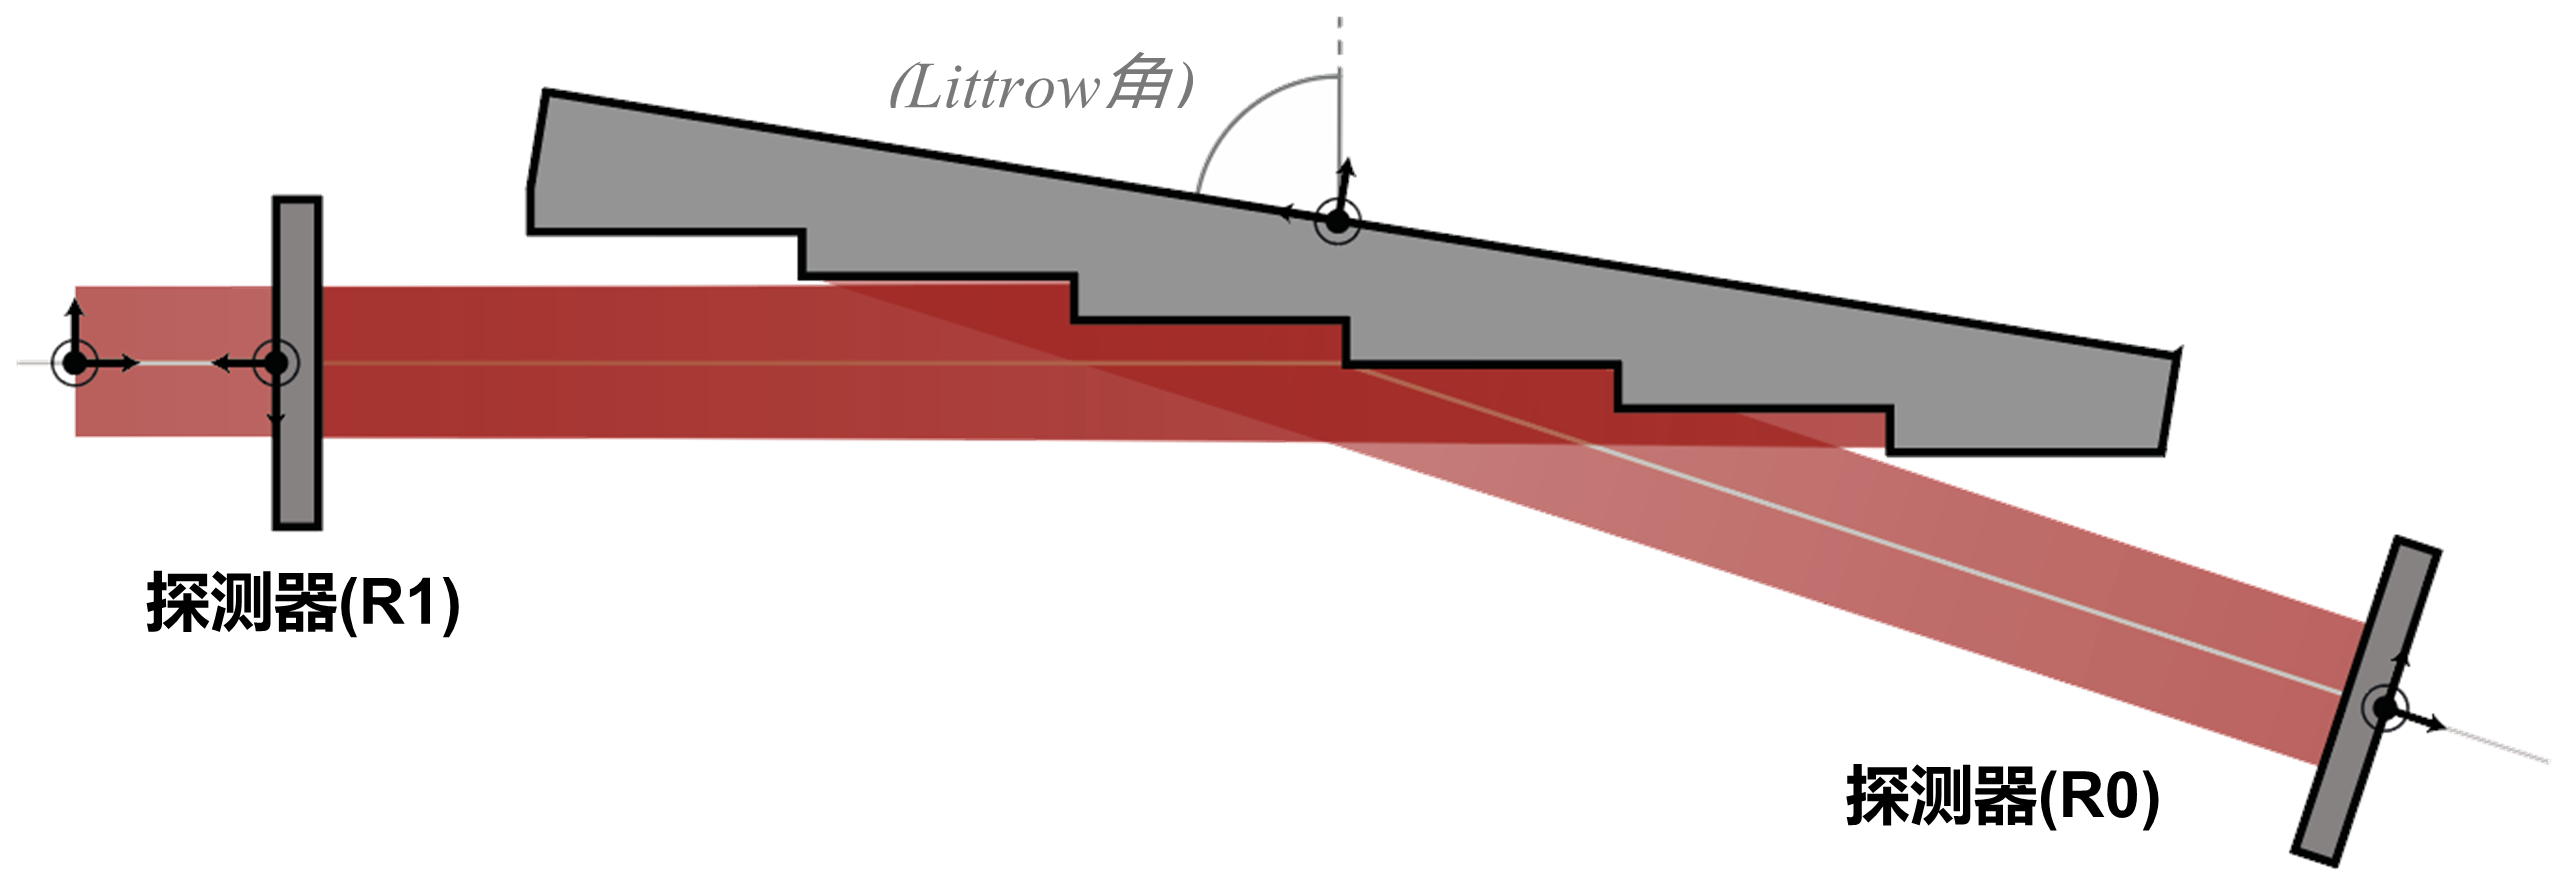
���_h�LM\L • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 n�i]gS0�/� B:� u�W(E
• 空气中反射的光栅方程: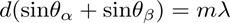 6q8qq/�h�) 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 P>k��S$U) #,qikKj�t2 • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 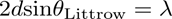 ��@,sg^KB fe�mAVx}go • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): ��g;b�kV�q
X;�p,Wq#D'
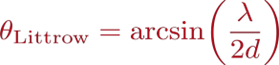 �?Zoq|��Q+
 A\�.M/)Q�o 系统构建模块-光源和组件 �cEw/F��0 kF.PLn'�iS 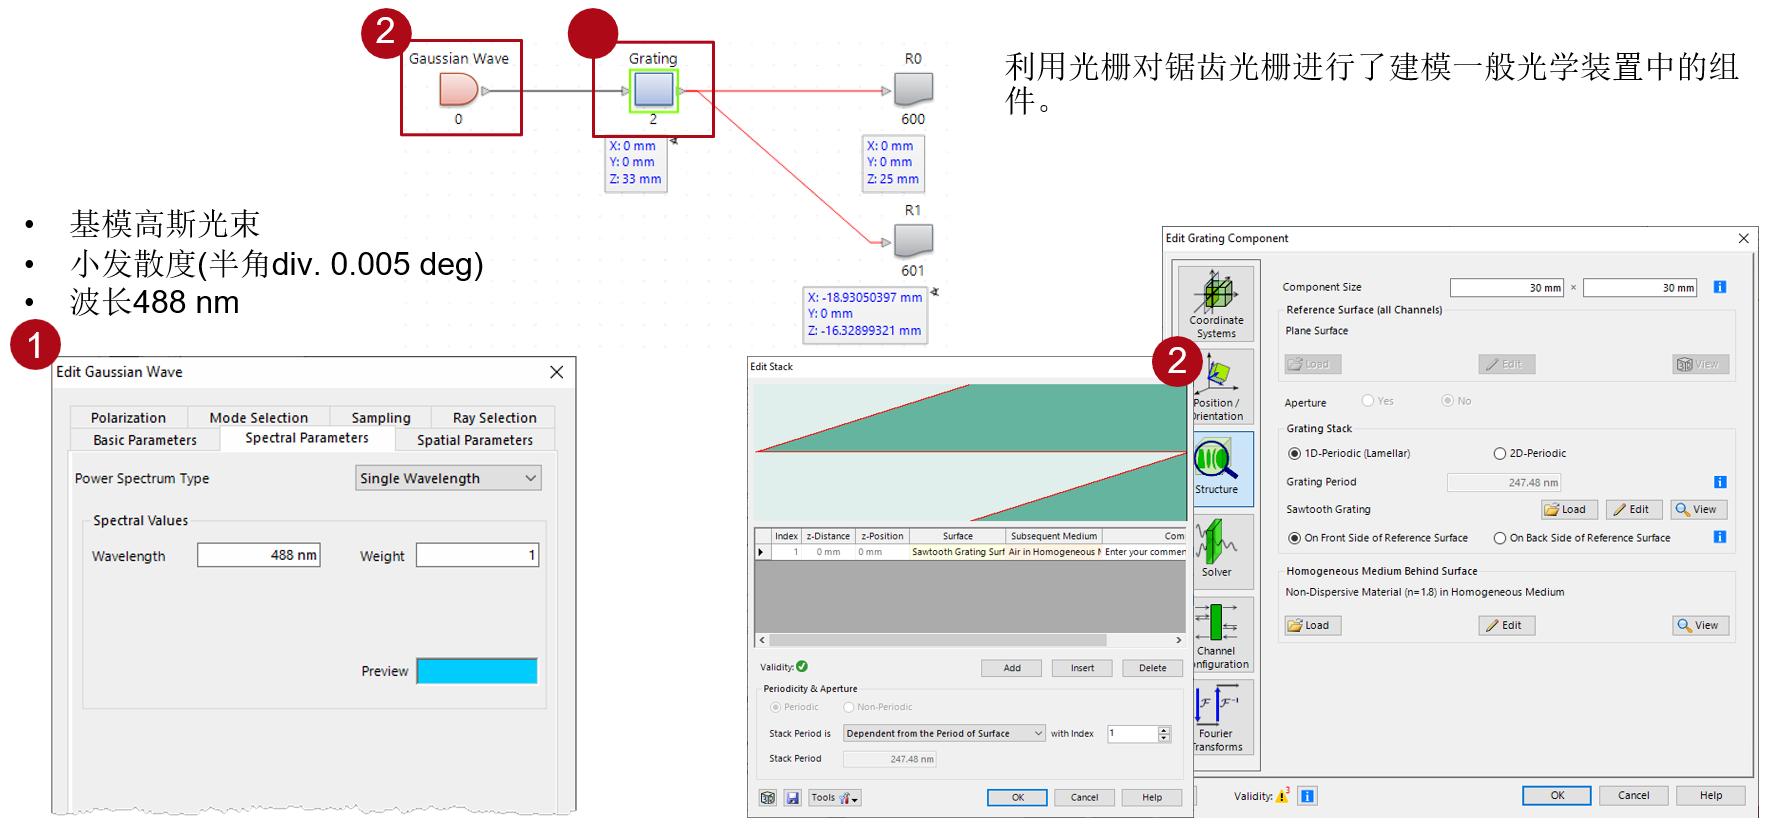 �n4C�zReG� U]ouBG8/� 使用参数耦合 e}}xZ%$4|� e��GLLh_V"  2Sb~tTGz79 G#CWl��),= 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 W?/7PVGv5h ]]%CO$`T�[ 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 nS'0i&<�{1 ;mo}�$^49* 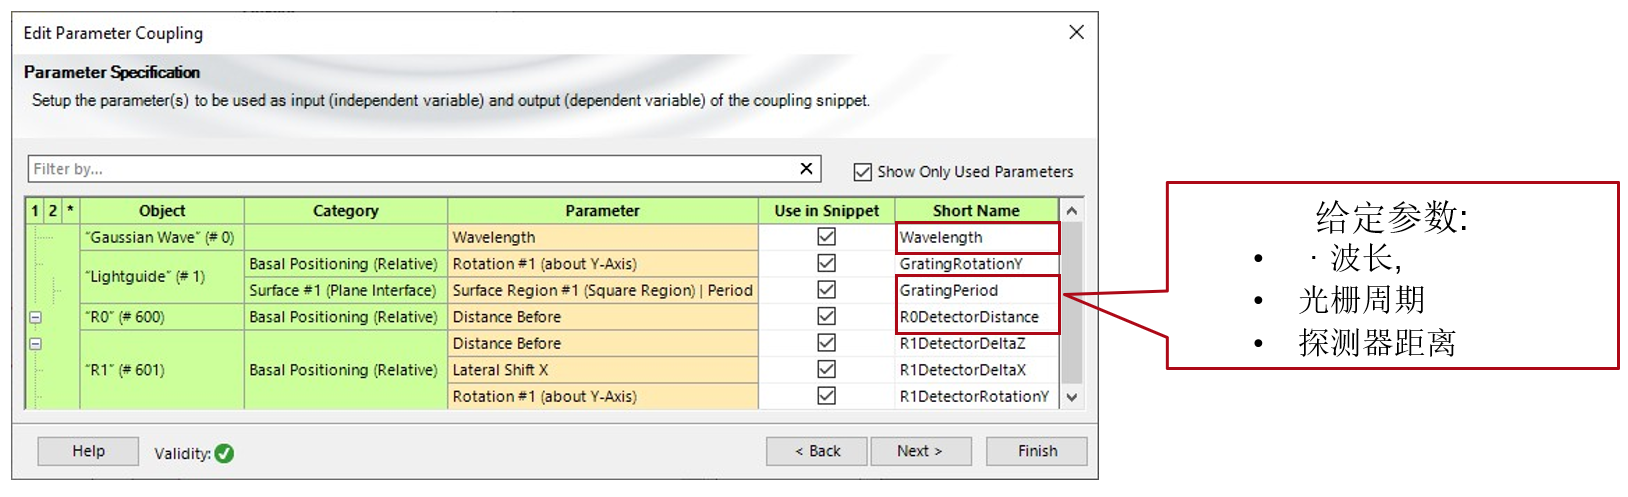 '�&T4ryq3" ,)Z^b$H]� 0阶(R0)光栅定位探测器的旋转 �-acW[�$t� hgKs[ySo,3 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 #�ZG�WU_l} ;Fuxj�!�gF 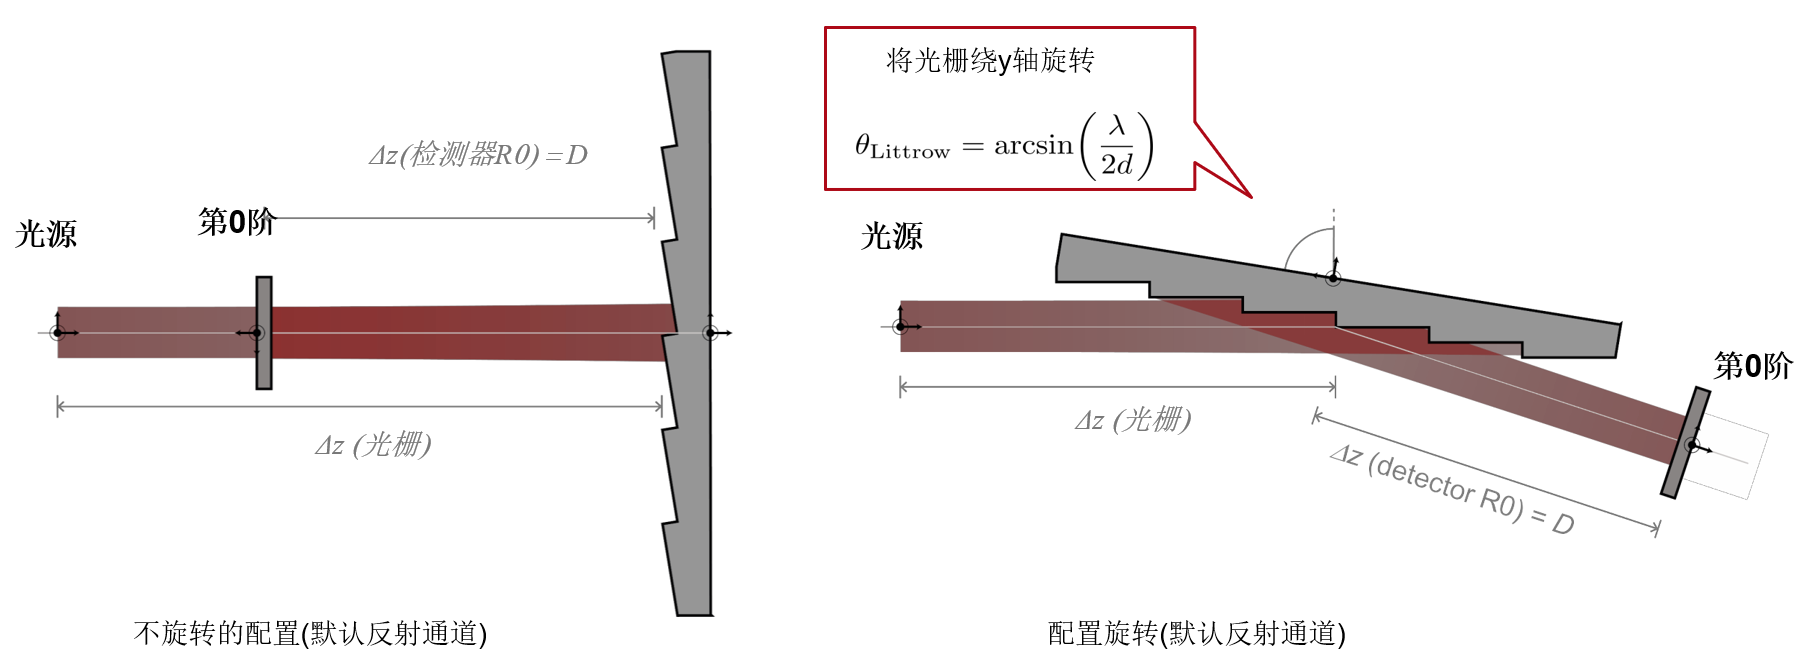 5'>�(|7~%\ 6�5�76�RT 1阶反射探测器的定位(R1) g[@�]OsX � 9}2I�'7]�� R1探测器定位步骤: Q9�#�$�4� 8X�*6i-j5E 绕y轴旋转-2θ OBN]b�v�CJ
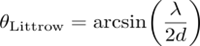 1/w�['d4l! 沿着x方向移动探测器,ΔxR1 �o�&LNtl;�
S�)$ES6]9/
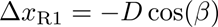 |TEf? <�"c ^X0�<��ZI 沿着z方向移动探测器,ΔzR1 �";",r^vr\ rM�f& �H�X 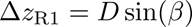 �2J|Yc^b6� c+|�,2e
0T 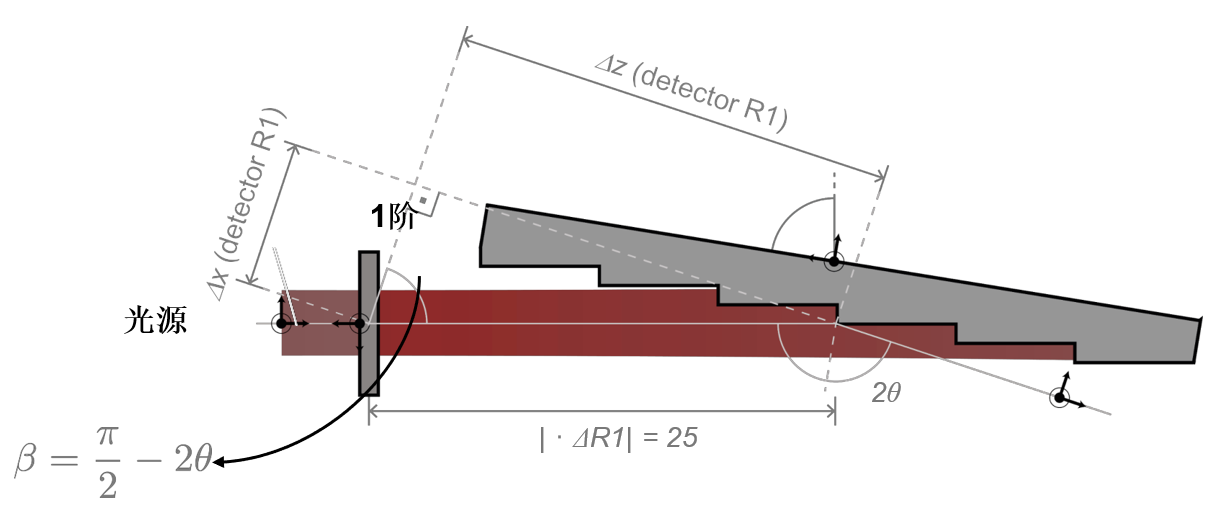 ��/k}v��m3 位置自动配置 Z^`�>�;n2� Yw+_( 2
9= 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 � O,xU+j~)
tM���]qR+�
 �Z1��0#6�v 物理光学模拟结果(归一化) <(@�m91�3| M*�+_E8�Lh  0=(�5C�\w2 7=mU["raz` 物理光学仿真结果 yZA��}WTGe m]Z&
.,b�A  ��bv��$)^
=}U��`q3k VirtualLab融合技术 i6(y �B�n �=��?T'@�C 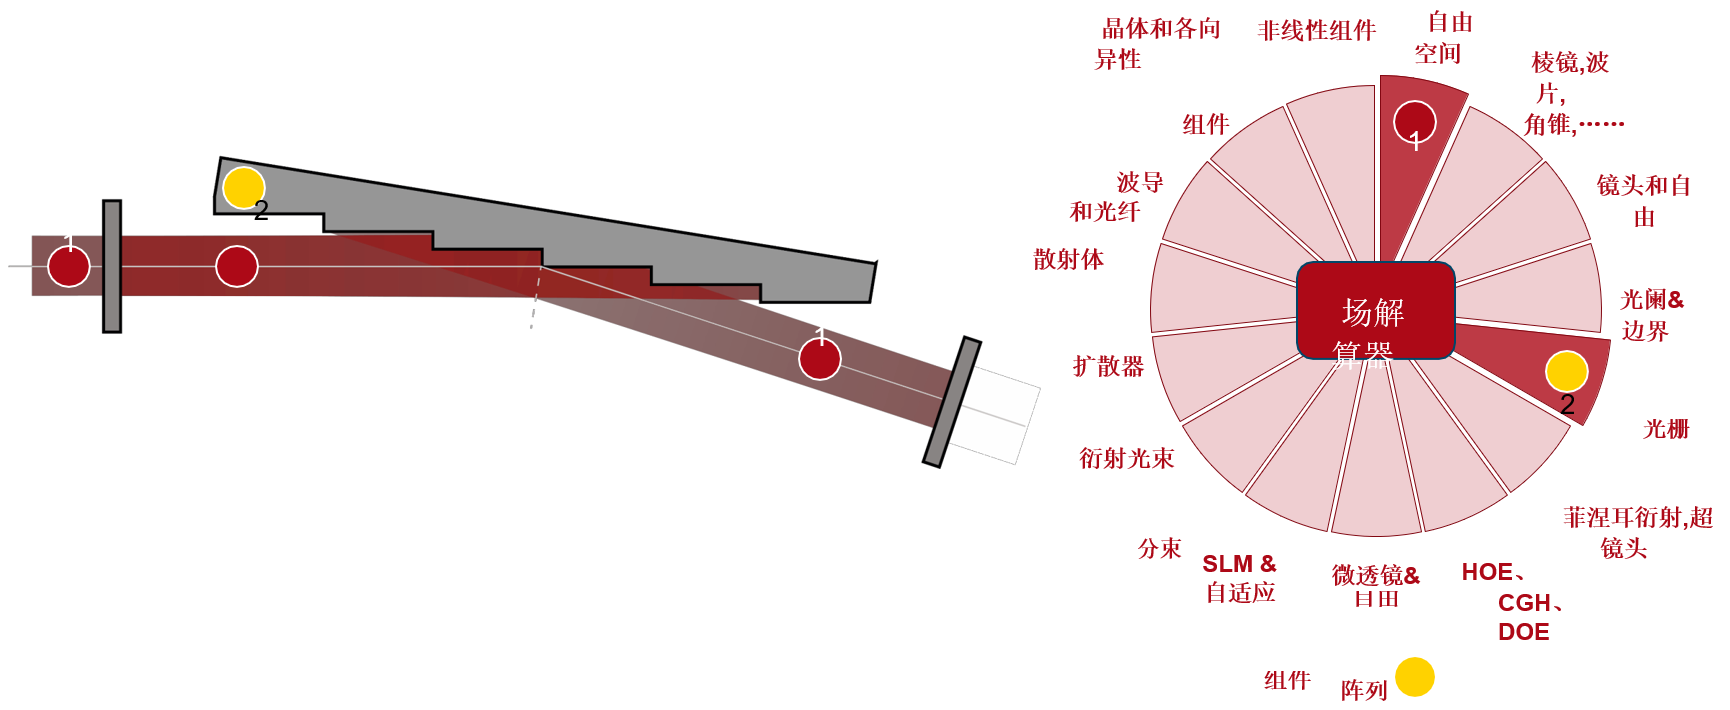 ~++y4N�B8Q .#J'+Lx�Fr
|


