-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-03
- 在线时间1997小时
-
-
访问TA的空间加好友用道具

|
摘要 ;#xm�Qi'�` E*V�`":efS Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 #fM#p+��v� ��m#PY�,y
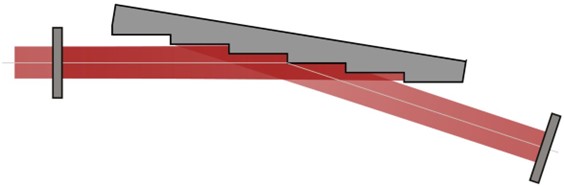 tD(7^�GuR ��KxYw�J�� 建模任务 @z4*.S&t�z �\ 3wfwu.q VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 tiB_a}5IB� 4e�~A��1�-
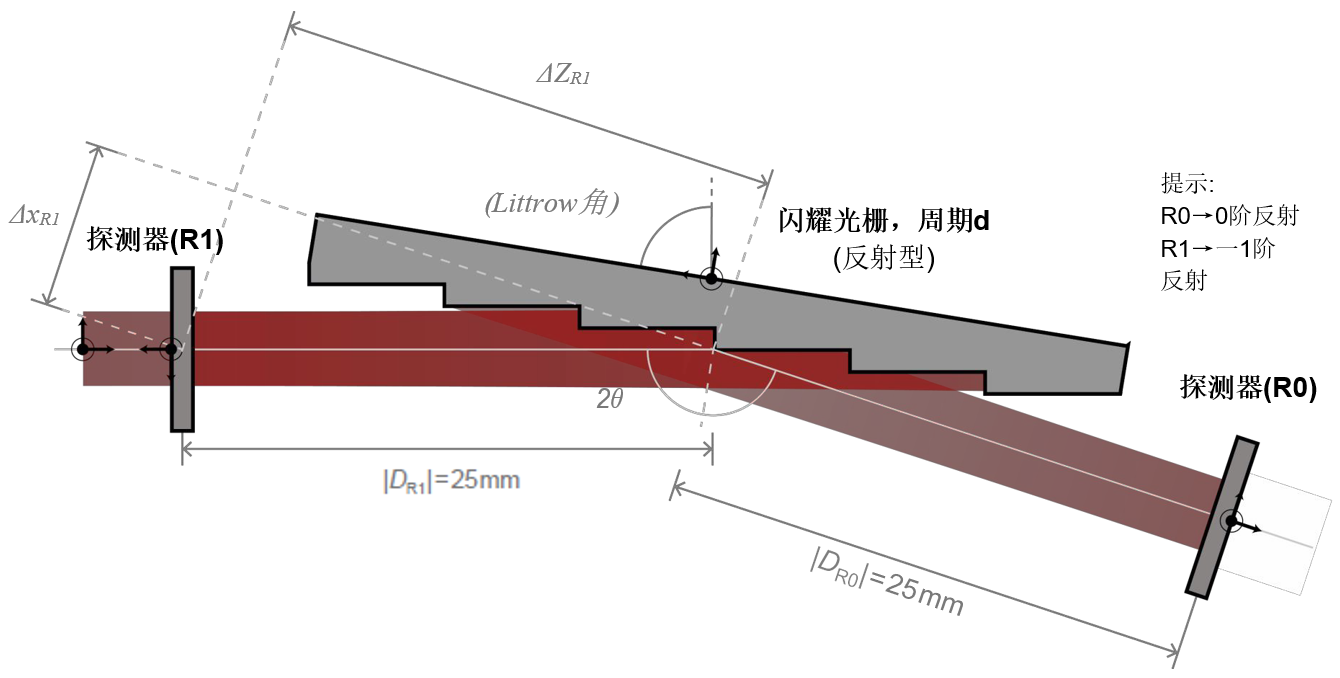 dJ�2Hr;L�c )��0"��wB� 光源 wRcAX�%�n& • 基模高斯光束 �JJ}�0gZ � • 小发散度(半角div. 0.005 deg) ��<>s`\ % • 波长 488 nm &x[E;P�*Fg O�x&P}P0f Littrow配置 �=(NB�%��}
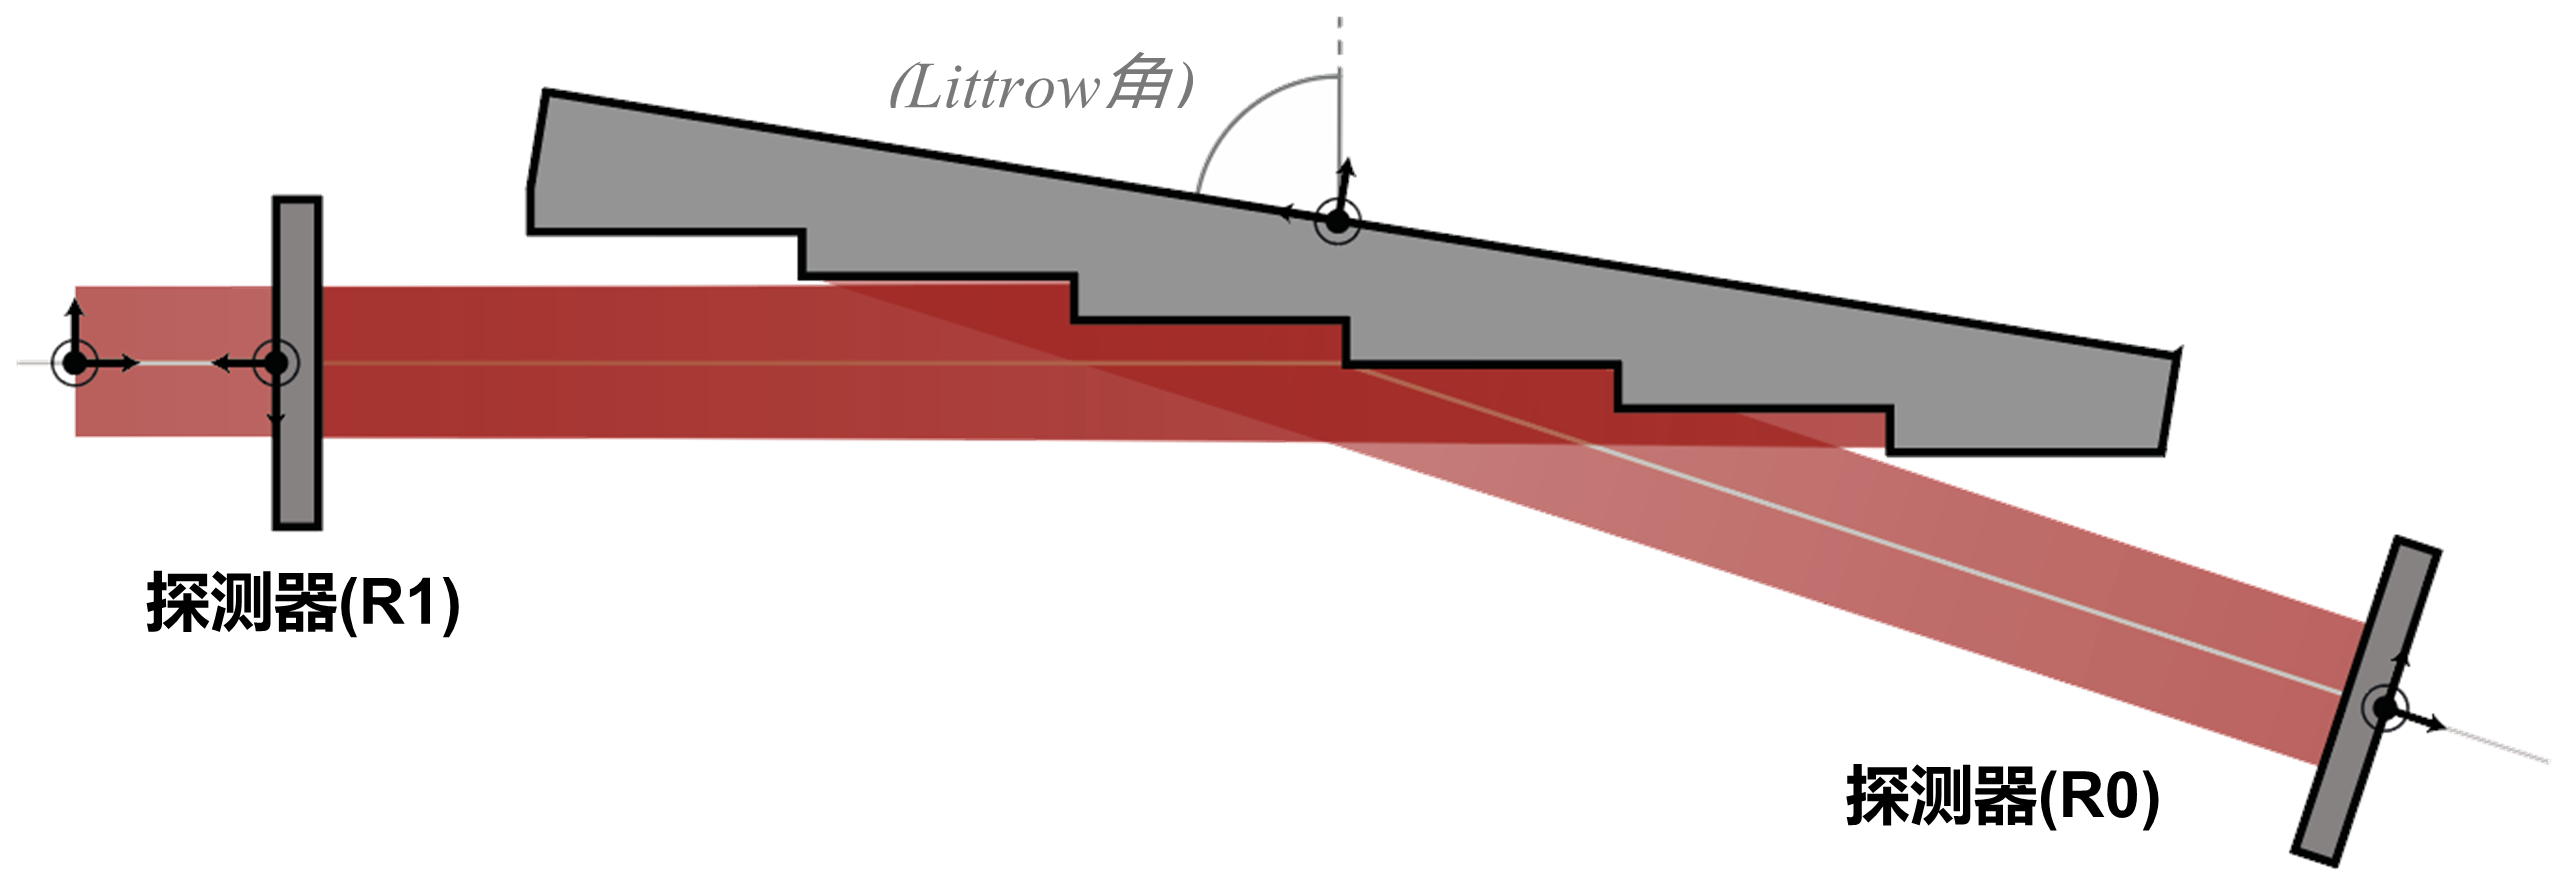
\�K@��'Z�� • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 0B@SN)�<kH {��Q�HV�o# • 空气中反射的光栅方程: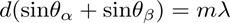 3L833���zL 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 8$�8�5^�Of Rn�`x7(�WA • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 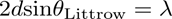 P
`}zlm�l� *c~T@m~�DR • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): @ezH�'y-v�
<49K>�S9�O
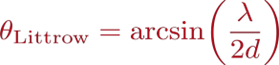 cik!�G���A
 �-=)+dCyB^ 系统构建模块-光源和组件 �z�Ed�0Tmt i�V�p,��e 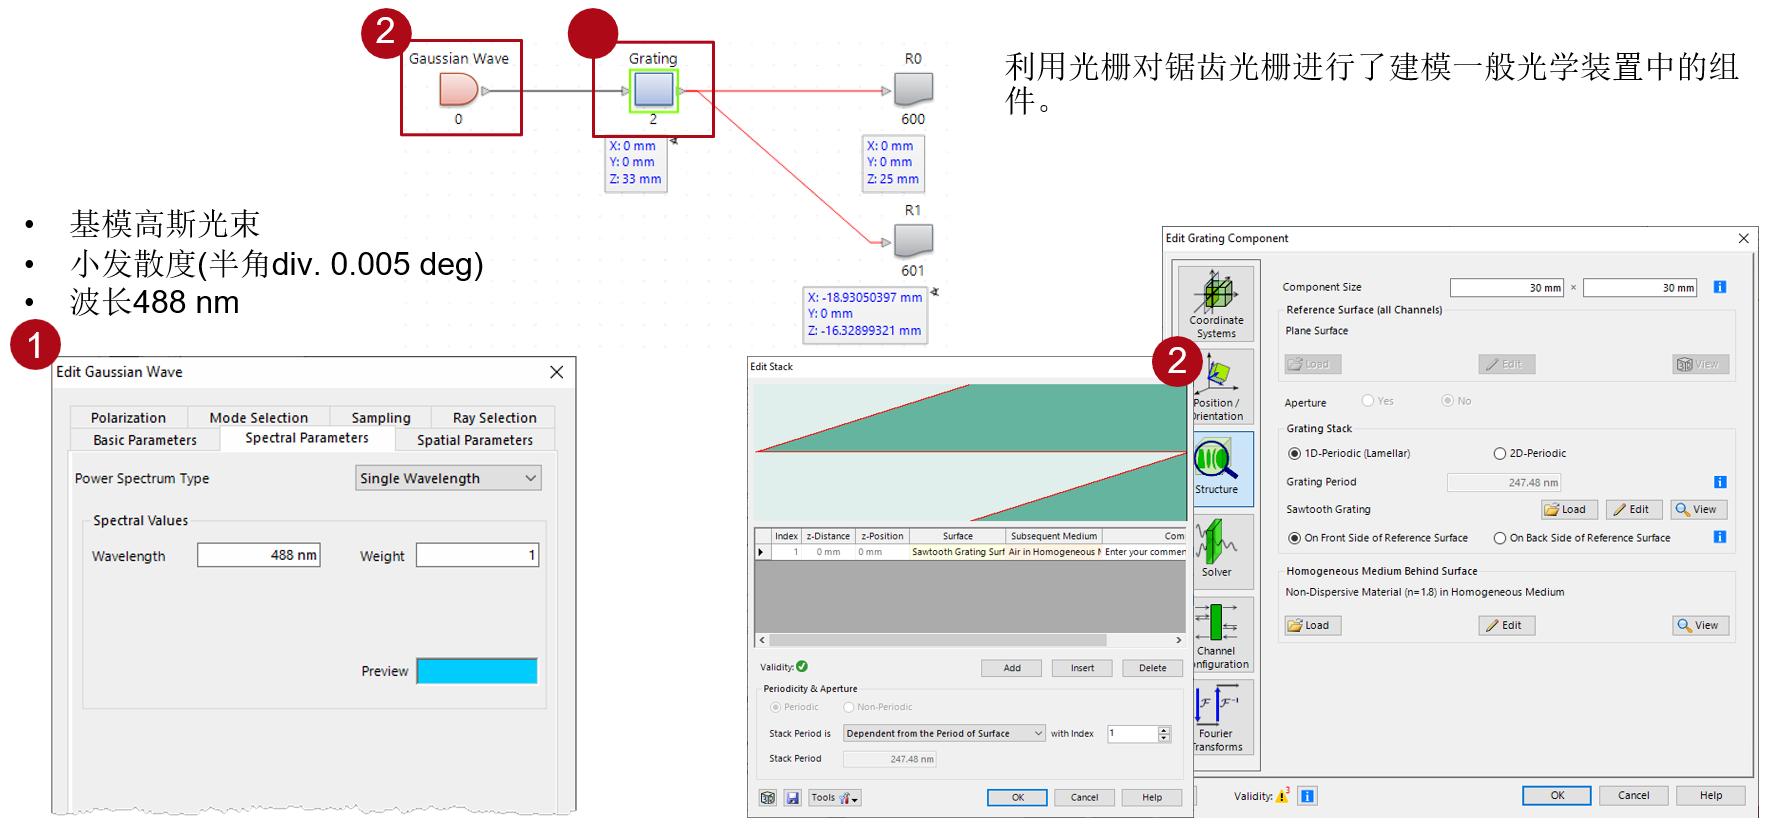 y.e^h�RKb UR�7�g�`�/ 使用参数耦合 Z�*y`R
XE �%_�+�2@\�  ,uo'c_f(e t]y
D-3'l& 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 �so"�$�m� IE;�~�?�W" 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 ^��B(V4-|� YP�.5fq�:� 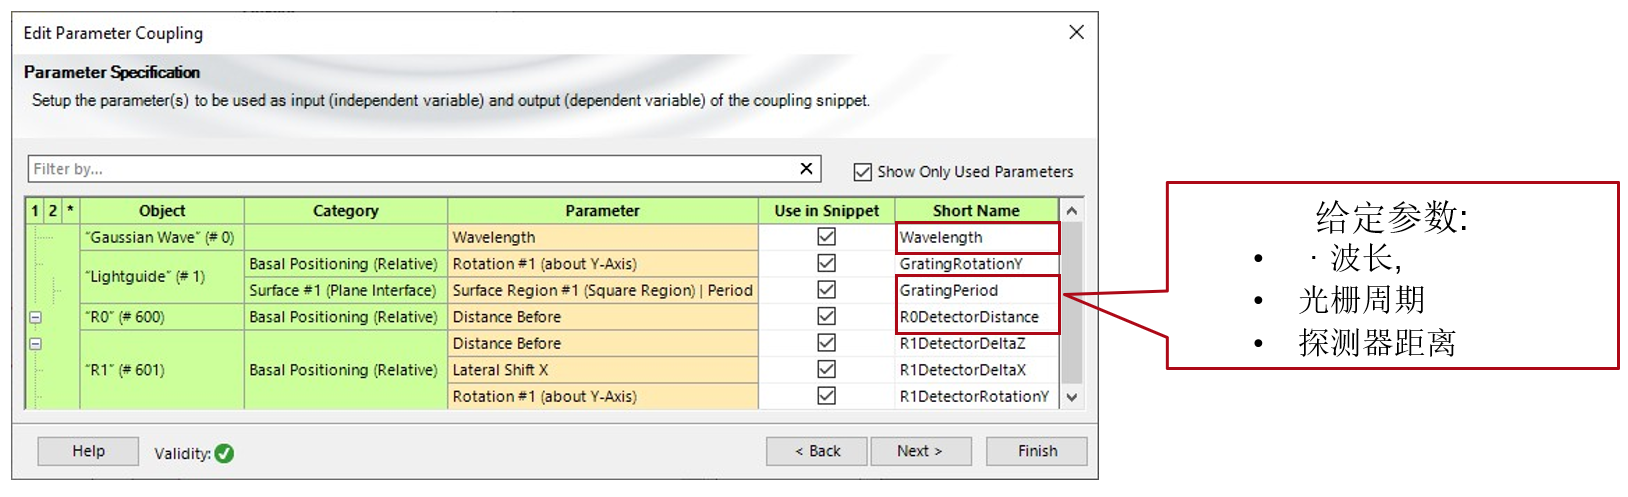 P�_?gq>�E8 |uqf:�V`z: 0阶(R0)光栅定位探测器的旋转 T�D'�L'm|2 c(:f\Wc3Z� 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 vy0X_DPCr� :�`-,Lbg�� 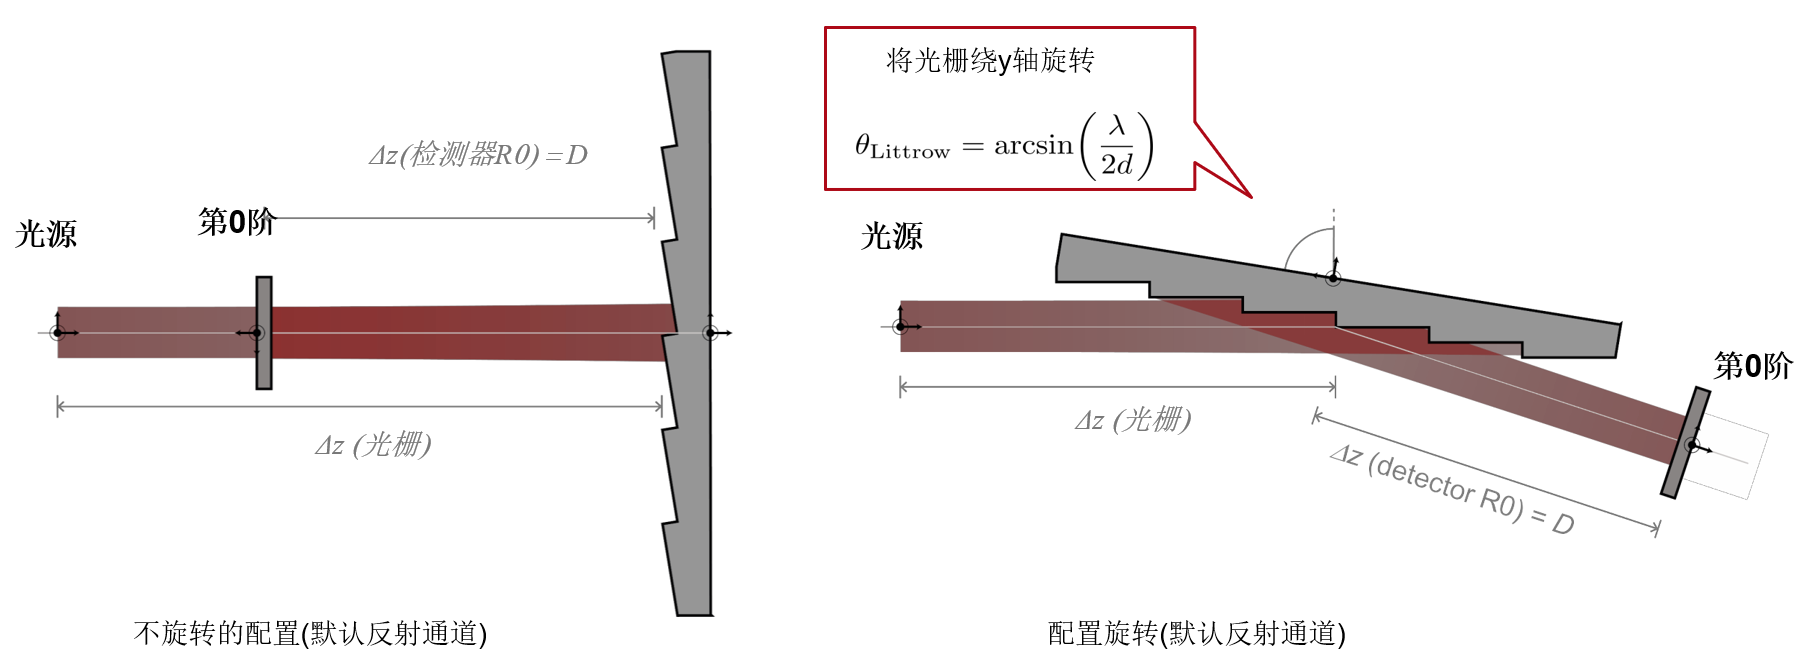 *Ao�R==:ya lsN�r�AA%m 1阶反射探测器的定位(R1) +=q$x Ia� ]w;rf�n�9D R1探测器定位步骤: ^* J2'X38I &y3OR1_Sm* 绕y轴旋转-2θ �yRSTk2N�@
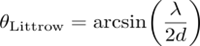 _d�"b;�4l� 沿着x方向移动探测器,ΔxR1 M�)eO6oX|�
�[q/Ab�z'i
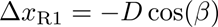 ?&|5=>u2}$ 19O,a#{KHf 沿着z方向移动探测器,ΔzR1 gZLP\_�CL� �x�l6,s>ob 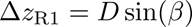 �w8kO�VN2b 4SlADvG�l� 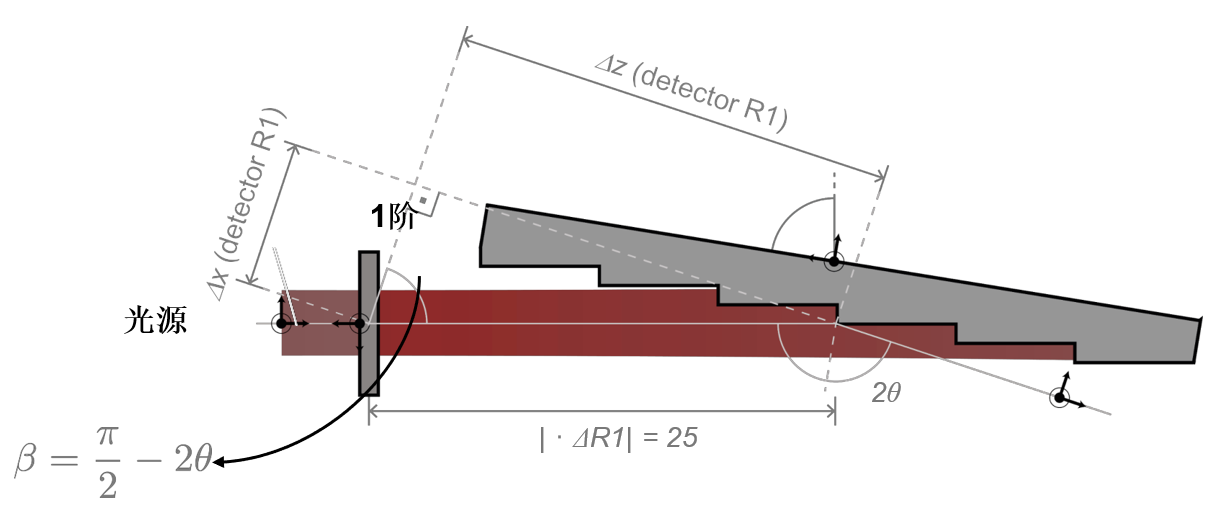 )Y2{_ bx4" 位置自动配置 �_�CW(PsfY :b�z}c�48% 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 �e�?7&���M
P��%{�^i]
 >#h�O).`C� 物理光学模拟结果(归一化) NWM�8[�dI� k.uMp<�)D�  .�2%zC & ; r30 <(nF� 物理光学仿真结果
�0U�o\wyd �n` xR5!de  �'+�osf'�&
�A�D1=[I3 VirtualLab融合技术 pPcT��rN' �D�+>�4AqG 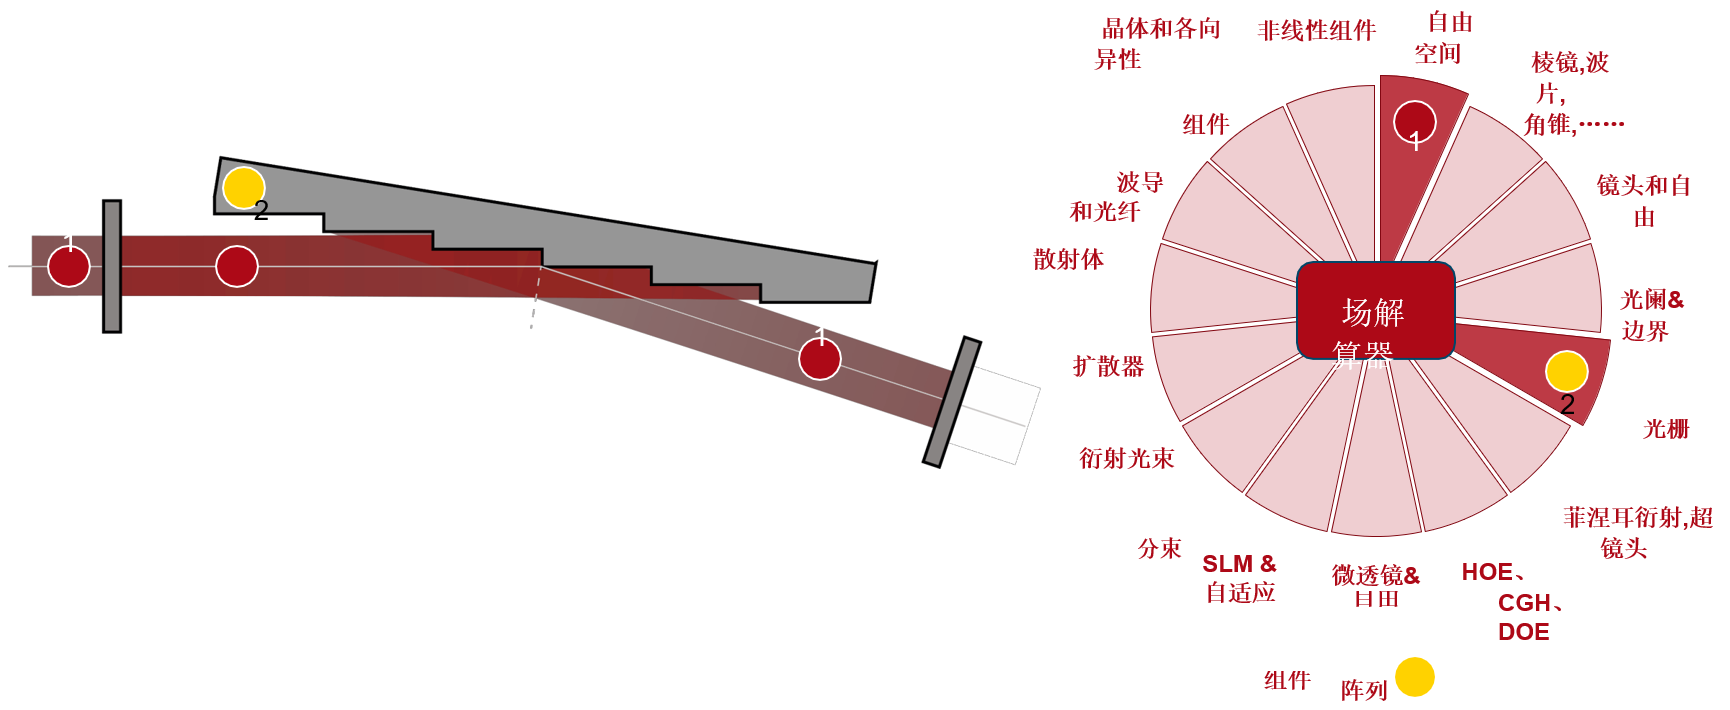 ]}U*�_�rM: /�9�HVY
%n
|


