光束传输系统(BDS.0005 v1.0) )rs);P��l
@�k�Lp���K
二极管激光光束使用无色散离轴反射装置进行准直和整形 |3M�q�AvPJ
*lIK?"mo
3RP�}���lb �bg)y�l�iX
简述案例 89'XOX�l&1 f&B�u��_�r 系统详情 "rr,�P0lgX 光源 Bk�1Q.U�n� - 强象散VIS激光二极管 ��j�n�#��� 元件 *r+i=i�8�{ - 光束准直和整形的反射元件(例如圆柱抛物面镜) |:tFQ.Z'�2 - 具有高斯振幅调制的光阑 s� H�u~;)� 探测器 ���RCq�_FY - 光线可视化(3D显示) a-,BBM8�| - 波前差探测 Hz��T�"{N9 - 场分布和相位计算 QO)�Q��%K, - 光束参数(M2值,发散角) m(8t� |~S 模拟/设计 QP�?Z��+P< - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 vF�;�%#�P - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): m4�*�R���r 分析和优化整形光束质量 T�UiXE�~8= 元件方向的蒙特卡洛公差分析 LRv-q{jP�; -~
�`5kO~ 系统说明 CV�4r�31�w uM0�z%z�5b 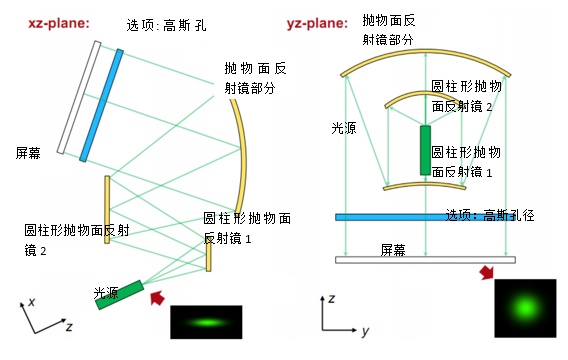 s�"G6a���M 模拟和设计结果 ��n5%rsNxg d�7u"Z5�t
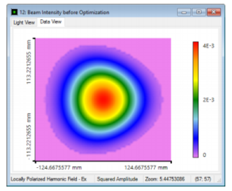
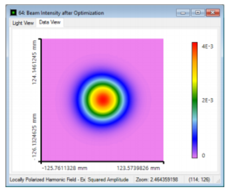 #uT-_L}s�w
场(强度)分布 优化后
!�+T+BFw.�
 ZSMO�q4Y 9
 b'��^�-�$� JF_�\A)<ki 总结 y�^:g"�|q�
�Y=4,d4uu 实现和分析高性能离轴和无色散反射光束整形装置。 }yU,���_: 1.模拟 Ni GK|�Z�� 使用光线追迹验证反射光束整形装置。 c% 0h!zF� 2.评估 S~��}?6/G. 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 >ea�<6&!Ee 3.优化 ^�^%s�P�tp 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 �Ni{�(=&*= 4.分析 �'�d1E~A� 通过应用蒙特卡罗公差来分析方向偏差的影响。 �q0w5AD�d� N�Q{ X�IN~ 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 r%$-F�2.p |jaUVE_2[ 详述案例 {`~{%2ayq7
dLal�1�5Pb 系统参数 6$b"td���P �w�I}5[�m� 案例的内容和目标 ."PR �Z,��
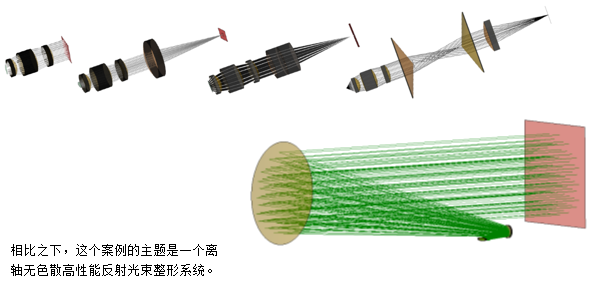
j��46f���Q 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 oWo"`��"P� M&y!�w
���  |z|5j!Nf�h
oFHVA!lqe 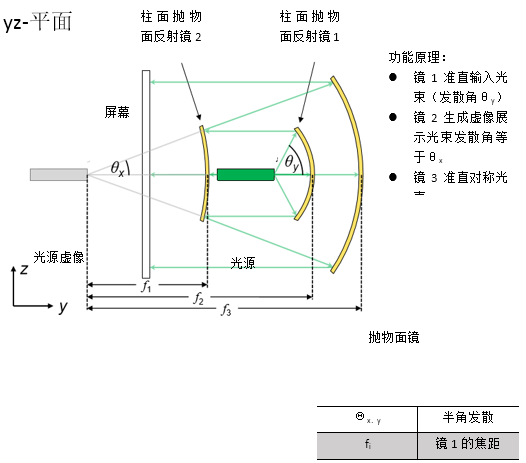 _ts0��@Z_: s+�t�S4E?�
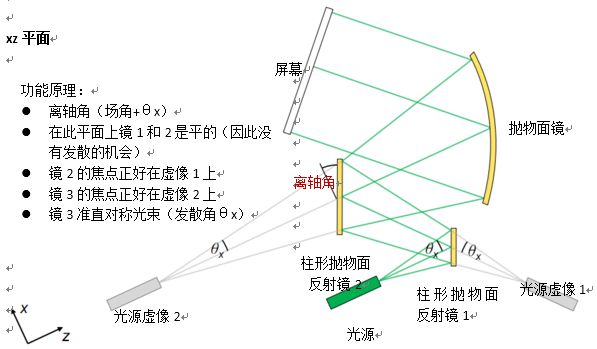 -^$CGR�E6A �{{[�).�o/ 规格:像散激光光束 r[�'�T.�yo u�sR19_E- 由激光二极管发出的强像散高斯光束 B�8|=P&L7N 忽略发射区域在x和y方向可能发生的移动 F�k�z+Q�z�
'9��*�wr�*  �C��1�|e1�
3>0/WbA:7E
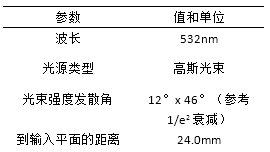 l?a(����=� ^�;NM�'Z��
规格:柱形抛物面反射镜 q!�""pr<�n ]N��uY{T&: 有抛物面曲率的圆柱镜 u-�p�E�
;| 应用用锥形常数.-1来实现锥形界面 JQsS=�m7Et 曲率半径等于焦距的两倍 �} ~�=53$+ aAw�nkQ$�
?9v!U�T�&# 规格:离轴抛物面圆柱镜(楔型) �c��"H4/,F �c�I�ja^xD 对称抛物面镜区域用于光束的准直 )(\5Wk��9( 从VirtualLab元件目录使用离轴抛物面镜(楔型) WaN0$66[�: 离轴角决定了截切区域 e�PIBg���( X+P&
u�p06 规格:参数概述(12° x 46°光束) �(bH"��x .-`7Av�+�7 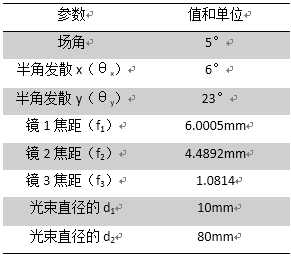
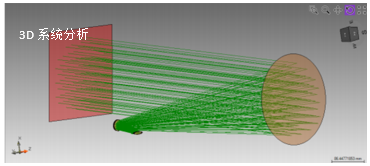
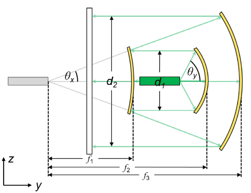 b\][ x6zJp 7���SXi�#{ 光束整形装置的光路图 w^p�
'D{{ i�{T0[\4�
 em�w3��cQ
i����la�yU
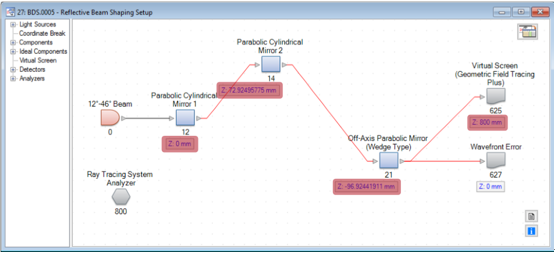
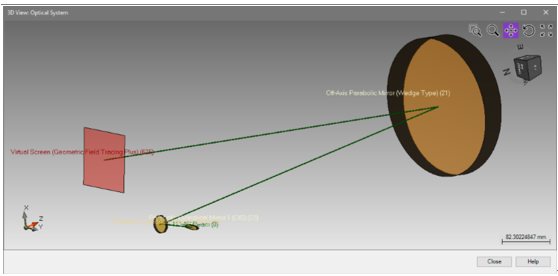 YA�Ng2L>MK *J�8j_-i,R 光学元件的定位可以通过使用3D系统视图来显示。 %=S^{�A��� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 <R*.T�)Z1 0}PW��?t76 详述案例 �l0tMds��z ���4rwfY<G 模拟和结果 �4��eBM�/i �sUfH1w)0� 结果:3D系统光线扫描分析 uzho>p[�ae 首先,应用光线追迹研究光通过光学系统。 twNZ^=SGr 使用光线追迹系统分析仪进行分析。 aMZ6C �<N� l]T|QhiVd� file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd �&Z�d{�ElM ~6�k�Epa�� 使用参数耦合来设置系统 zg)Z2?K|;u
C%�}FVO�\c
�-7'�>R��w
自由参数: �rbO9�NRg>
反射镜1后y方向的光束半径 9i yNR��!�
反射镜2后的光束半径 PM�7�*@~�.
视场角,这决定了离轴取向(这些值保存为全局变量) `��Kpn@Xg�
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 ud'�r�?QDM
对于此计算,应用了嵌入的参数耦合功能。 �p�!|W�p
vs�7Hg�)F� 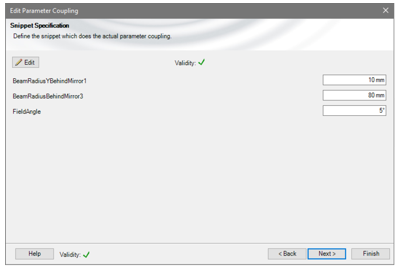 mJ#�u]tiL
��I�Zi�1N�
y*vs}G'W��
 �iK�LN !QR
��P3o�n4c� 自由参数: eMP��i �ho 反射镜1后y方向的光束半径 ��rVt6t�x
反射镜2后的光束半径 'F�5&f�9�A 视场角,这决定了离轴取向(这些值保存为全局变量) �2e/ �JFhA 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 Xl�V#�)JX� +sQ=U��w#e $ze���%!�C 如果这个例子评估20个参数,那么返回到光路图(LPD)。
\�n6#D7O�V a�7%5Qg9B; �Br`Xw^�S 结果:使用GFT+进行光束整形 �jXS�o{� ��A%k@75V@ 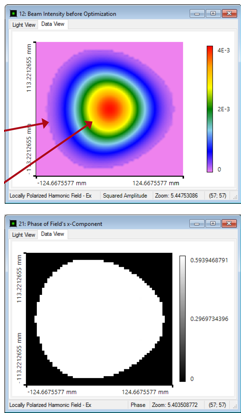 8JJq�Ek�Q� pLDs�eEr< g9<*+fV
2$
现在,利用几何场追迹+计算生成的光束剖面。
5�^AR�C^v� ^UE�I`_HO0 Cc�$�!TZq= 由于离轴设置,光线分布显示出轻微的不对称形状。
?�Z��.p.v k�Ho�0I8�
不过,场分布几乎是对称的(最好是使用伪色(false colors))。
��Q��O[!� eL0��U5�># 产生的相位是完全平坦的,产生的波前误差:
J)��x�-Yhe c�/�^}
=t( 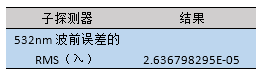 L1VUfEG��- #:3�ca] k�
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
i!*w'[G->Y u+&BR�1)C� 结果:评估光束参数 i�'��H{cN6 =!G�UQ�LS{ )U`�6` &�F 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
CJ�8X�Ky
在这个例子中,我们对光束半径,发散角和M²值感兴趣。
FF�0N{bY�� 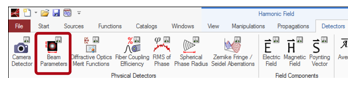 Dw�j!B;AZ_ *C�z>�r}�W
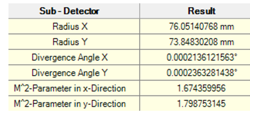
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
Yev�] Lp�� M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 2R�FY�nDN� @mSdksB/L
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
A�A6_D?)vv ='`���z�� 光束质量优化 a��:r8Jzr -+A�xa[,5= Ee��IV6ug 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
9.�{u��2a\ 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
}3E@]"<cVR �1�p[C5j3 结果:光束质量优化 JF!JY( U�, q6bi{L@/�R
Gb�U�w:I� 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
R9A8)dDz�� �Nj$�3Ig"l 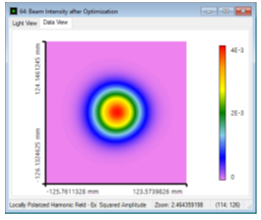 k�@L}�,Td� N�7Kq$�G2O
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
JR8 b[Oj.S c�f�Bq/2I� 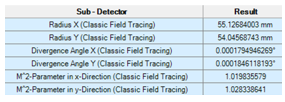 V��CSHq&p8
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
Hb�u�8gqu X;�l��L$� 反射镜方向的蒙特卡洛公差 =�iW��!�Mq 'r~,~�A��I 对于公差,在随机模式下我们使用参数运行特性。
sD H^l�)4h O-J;�iX�} 0{^@k��xV� 这意味着参数变化是的正态
��c�7UmR?m 6��i�|5`ZO 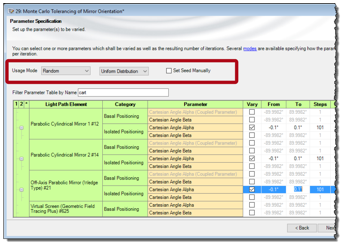 dn(I$K�8� B��>�Tfyo� #�5)0�~4%l
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
7r;7'X��5� 这意味着,波前对对齐误差很敏感。
7#�d>a�=$h FJ�XYKpY[r 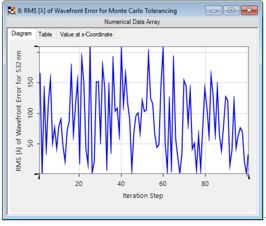 �rH*1bD�L Bm�R+�+?L
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
&|yQwNA*a" 3�<}\{jT 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
O��<7�Q�>m !~Vo'ykwx' 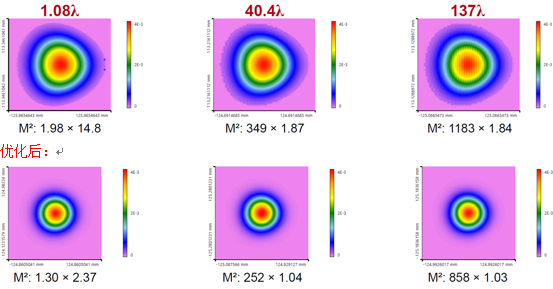 w�N�o2$�>* <H�d8Jd4f�
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
c%y(�Z��5� H'K��CIqo
总结 j5Kw�0W�y7 `EKmp|B_p_ 实现并分析高性能离轴和无色散反射光束整形装置。
�tpu2e*n-| 1.模拟 \|�e>(h!l; 通过使用光线追迹来验证反射光束整形设置。
G�"k.s�RKu 2.研究 HYcLXhvgu 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
!��%MI9�Ok 3.优化 T�8<pb�^�# 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
f��fo�L]u\ 4.分析 w�cr3ugvT 通过应用蒙特卡罗公差来分析取向偏差的影响。
���t�fB}U. 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
X$*M�xM�Ns
�&
-r��^Q 参考文献 �gJa48 pi [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
w>#{Nl�7gz h?�_Cv*0q 进一步阅读 #1Z�qq�([@ m=M�b'�<�� 进一步阅读 (Li�S�9|J! 获得入门视频
ba5,?FVI~ - 介绍光路图
(=A61]yB� - 介绍参数运行
��#(@!:f�1 关于案例的文档
"P�gVvm#w' - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
l5h+:^#M5c - BDS.0002: Focus Investigation behind Aspherical Lens
L`'#}#O l� - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
,+�w9_Gy2H - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


