光束传输系统(BDS.0005 v1.0) �=�9oP�owq
�� �S(�S#
二极管激光光束使用无色散离轴反射装置进行准直和整形 �V@>r*7\�F
��Qy<�[7��
;�O�p3�?_� t*�@2�OW`!
简述案例 s]mo$ _na Q9I
j\HbA" 系统详情 3iw��{S�EY 光源 ���Q�-�ni| - 强象散VIS激光二极管 G+B�~I�x-� 元件 Cm�$.<�C�V - 光束准直和整形的反射元件(例如圆柱抛物面镜) hjaT^(Y��� - 具有高斯振幅调制的光阑 ]\/tVn.'� 探测器 !d<"nx[�2` - 光线可视化(3D显示) D:k�3"
E"S - 波前差探测 ,Jcm�+�Wb - 场分布和相位计算 -':��Y\:W - 光束参数(M2值,发散角) [�S�J6@��q 模拟/设计 [
W2f��d\4 - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 >=�]'hyn]] - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing):
T�+��N|R� 分析和优化整形光束质量 #cj6{�%c�4 元件方向的蒙特卡洛公差分析 OB[o2G<0� �US�F��D�y 系统说明 Q{k��
�At% �[tM�Z G%h 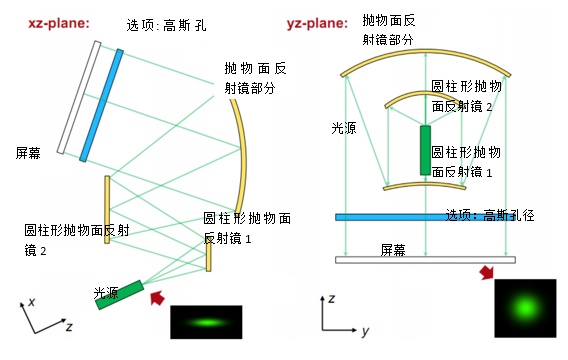 U4 13?�Pe
模拟和设计结果 �+C1QY'�>I ��lKEk�XO�
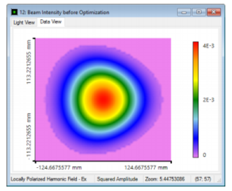
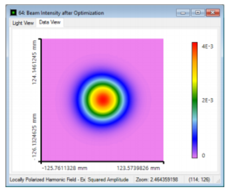 ?Ma~�^�0��
场(强度)分布 优化后
.{;Y'Zc14S
 �^Rx9w!pAN
 ]sk��koM�� ��� ;r�a�N 总结 ��p�iU�/�&
h"�H2z�1$ 实现和分析高性能离轴和无色散反射光束整形装置。 "V&+7"��Q 1.模拟 ql�A7tU2p& 使用光线追迹验证反射光束整形装置。 �<hwy*uBrD 2.评估 (`? y2n)~W 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 r��P!#RzL 3.优化 s7o�T G�! 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 b�T
2a40ul 4.分析 �upeU52@�\ 通过应用蒙特卡罗公差来分析方向偏差的影响。 6U^\{<h_c� �^
wY[3"�{ 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 �� [�`]4P& _|"Y]:j_ 详述案例 b�)9'bJRvU
R\XKMF3mN3 系统参数 5OoN!�TEM� Q5%#^ZdsTd 案例的内容和目标 Z�}|(F�RVk
f�X
�jG5Tv 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 [�'%69dPh ~4?�9a(>3 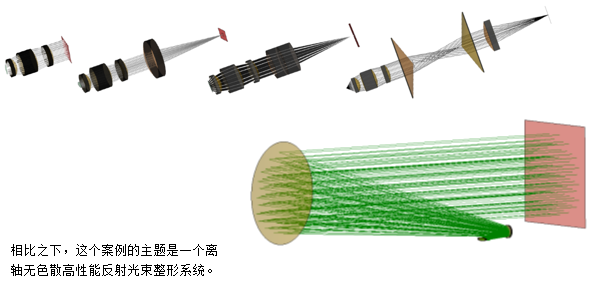 �nenU�)�*o
h^j?01*E�t 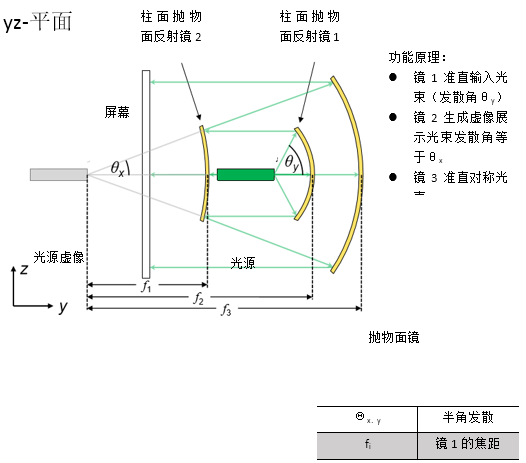 `b�c��;]@" _��0��gKK2
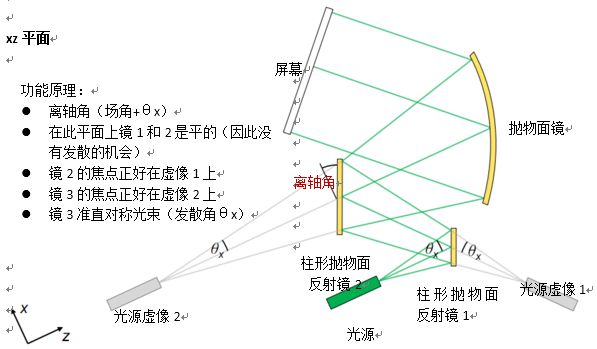 %T7nO�%p� ��l3nrE�k� 规格:像散激光光束 "bDs2�E+W� 6�%B��e36< 由激光二极管发出的强像散高斯光束 2�< hAa9�y 忽略发射区域在x和y方向可能发生的移动 9�o>�8�o�
={h�X}"�*D  /O�]t �R
@��y�31NH(
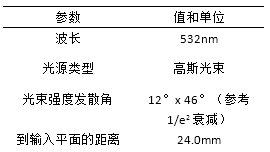 h�K<5KZ/�4 KRj���V}\}
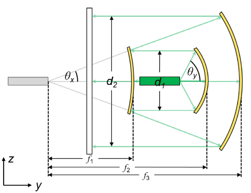
规格:柱形抛物面反射镜 (|wz7��AY2 �^!q?vo\j| 有抛物面曲率的圆柱镜 #$3yz'"QF 应用用锥形常数.-1来实现锥形界面 =V�"(AuCVE 曲率半径等于焦距的两倍 h[Gg}�N!�� *Sh^��J�+j D�/h/Y) �Y 规格:离轴抛物面圆柱镜(楔型) h5�yzwj:C? �%7O?�JI�[ 对称抛物面镜区域用于光束的准直 .���"� ��$ 从VirtualLab元件目录使用离轴抛物面镜(楔型) f�@co<iA�� 离轴角决定了截切区域 v`1,4,;,qs �cWa��jrLw 规格:参数概述(12° x 46°光束) t#!yrQ..'G 4��2L
�@�w 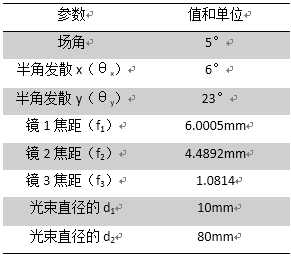
 0��|;
.6\ @AYRiO�odi 光束整形装置的光路图 :$+-3_oLMQ hR5_+cu�Ip
 7�)%+�=@�
wb I�q&>�p
 �r <
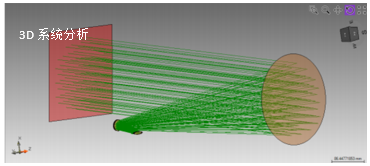
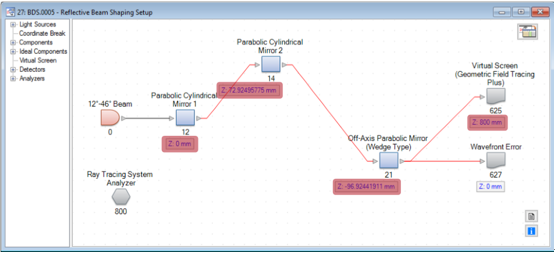
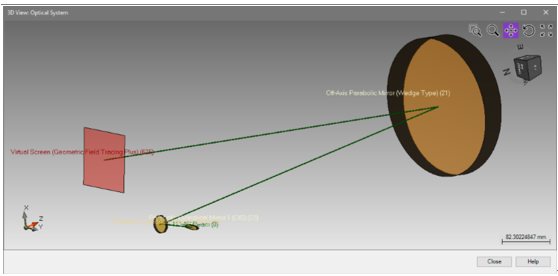
c�Vp^ I}2�P>��)K 光学元件的定位可以通过使用3D系统视图来显示。 ,Z��S6j�Z 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 ���n&A'C�\ Su� 5>�$� 详述案例 @Tfl�>�/% upvS|KUil 模拟和结果 �� &QNWL] >3u��]�OSb 结果:3D系统光线扫描分析 ~SvC[+t+�U 首先,应用光线追迹研究光通过光学系统。
y<��C<_2� 使用光线追迹系统分析仪进行分析。 l�g�pW@��g .@-$5��Jw file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd -)vEWn$3< jgS%1�/&�� 使用参数耦合来设置系统 0P>OJY�Fr'
$Ci0��I+5w
hX���GwP4�
自由参数: R�I�2f`p8k
反射镜1后y方向的光束半径 g/Cx�XSv@0
反射镜2后的光束半径 8��>/Q1(q0
视场角,这决定了离轴取向(这些值保存为全局变量) ��_Jv
9F8v
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 s_.�]4bl.8
对于此计算,应用了嵌入的参数耦合功能。 8.bKb��<y�
�h d~$WV0# 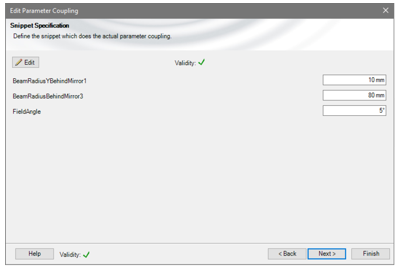 m5��G\}8|
wM[~�2C=vx
a}�S�d�W
 NA,C��Z���
�_tr<}PnZ 自由参数: ~ d^<_R�� 反射镜1后y方向的光束半径 y�0~Ia�:y 反射镜2后的光束半径 #"fJa:IYG7 视场角,这决定了离轴取向(这些值保存为全局变量) {G*A�.$-�d 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 w;���v7�_ Q
!q�rNa�6 �a���{Esw` 如果这个例子评估20个参数,那么返回到光路图(LPD)。
>+5?F*`\D* )5fQ�$<(Z H Uo�y��Ly 结果:使用GFT+进行光束整形 ��>!6i�3E^ 4x%(9_8�{- 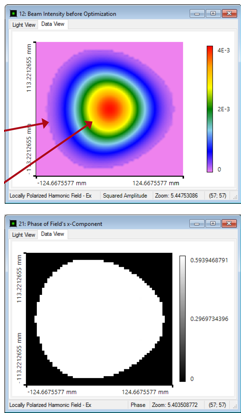 2FD=�lR?�6 sS��
TP�Mh qz4^��{���
现在,利用几何场追迹+计算生成的光束剖面。
YC]L)eafo` �w�<9>Q1(� !QmzrX��}h 由于离轴设置,光线分布显示出轻微的不对称形状。
q��C!&x,}3 U�}Hwto`R 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
wiX��~D
I|$
�RJk�D 产生的相位是完全平坦的,产生的波前误差:
'2�z�L.:�~ ��~]�(fFa{ 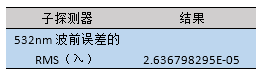 fQ>4MKLw=d F�f^@~X+W<
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
*b}>cn)<v
j�<%]��)
结果:评估光束参数 ,a?\M�M9$ j\R��pO'+} �*sQcg8{^� 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
m\�/�(w_/? 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
v�Frt|JC_{  m"�c :�"I6 ~#\i!I;RY}
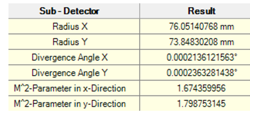
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
PC�c|}*��b M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 aK�F*�FF�X &p�<(�_|Af
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
=\)�I�aZ
J���` {�6l 光束质量优化 �n�R�hrW�S 6)\dBOz x}$e}8|8YL 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
o-7>e�E�}+ 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
h06ku2Q��
6)]�f6p�&e 结果:光束质量优化 _���n�T�{g ��)_��zlrX ��&K^MN��d 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
�*5%�*�|�> ��VVWM9��x 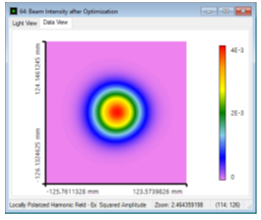 5H�,G����- lhC6S'v��q
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
E�&
�36��H f7}"�lG]q� 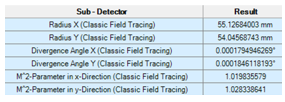 �h$�C��@j~
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
Bd�bJ�< Is �!a1i �Un9 反射镜方向的蒙特卡洛公差 PM$Ee #62R (�g :p5R�l 对于公差,在随机模式下我们使用参数运行特性。
�4a�ZCFdc� ?3sT"�r_d@ �$7�I]�`Jt 这意味着参数变化是的正态
B�'>�*[!A� �O��i:JiD= 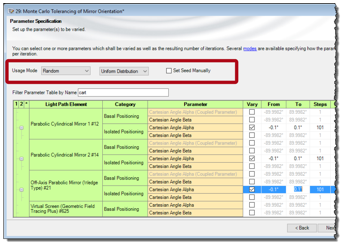 *.y'�(tj[ IKvBf'�%-� %IpSK 0<Sp
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
D_|B2gd�ZY 这意味着,波前对对齐误差很敏感。
(U.**�9b; Wf02$c�0#K 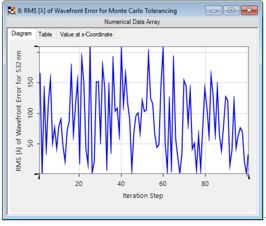 �AZF�WuPJo ^>~�d��lS�
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
`!\�ivIi^ d�+z[�\��i 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
^[h�2%c$� h\��,5/ )Y 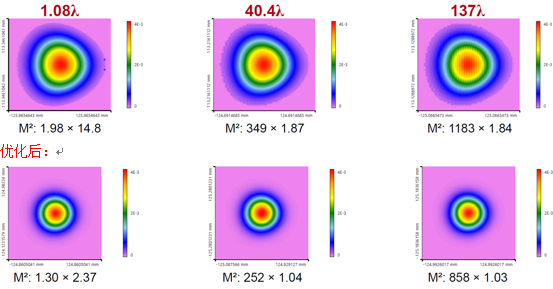 +?-qfp,:0 ^6/j�_G��
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
��<D/al9 [�ET6(_=�b 总结 �CKARg8�o� Sq�B�/4P�� 实现并分析高性能离轴和无色散反射光束整形装置。
�s��*,cF�6 1.模拟 >?�X�bU}� 通过使用光线追迹来验证反射光束整形设置。
F�1�|zXg) 2.研究 4sY[�a��z� 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
9���n}�A ^ 3.优化 xi�� ��{|� 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
>�M^�&F6 4.分析 C@dGW�A��G 通过应用蒙特卡罗公差来分析取向偏差的影响。
M1�=_^f=&. 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�Md�(JIlh3 *M!��kA65' 参考文献 <GWR�7rUH [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
J�6|J��W�p {Q�t�q7q. 进一步阅读 =Q�?f�9�6T `!c,�y�~r[ 进一步阅读 EnscDt�f(� 获得入门视频
��WEa>)��@ - 介绍光路图
�~"mj;�5Id - 介绍参数运行
NXgRN��c�a 关于案例的文档
�ko[TDh$T5 - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
PK�tU��:Eg - BDS.0002: Focus Investigation behind Aspherical Lens
{������vfq - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
�)�bW5yG!� - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


