光束传输系统(BDS.0005 v1.0) ,3@#F/c3i~
(V4
~`i�4V
二极管激光光束使用无色散离轴反射装置进行准直和整形 '` �p�DngX
�Q�+YRf�3$
j�Q:�OKh<Y �d��d]/.Z�
简述案例 \Gc+W�pS�( E9~Ghx.��� 系统详情 ��9W(dmde> 光源 66�fO7O�Js - 强象散VIS激光二极管 � t�rAkcYd 元件 �\Ym5<]�;E - 光束准直和整形的反射元件(例如圆柱抛物面镜) 3Y�Vi"
k?2 - 具有高斯振幅调制的光阑 2Lx3=�[i�k 探测器 ��By�%=W5 - 光线可视化(3D显示) 'F�m�vu��� - 波前差探测 fMOU�$0]$< - 场分布和相位计算 eut-U/3:# - 光束参数(M2值,发散角) {?yr'�* 模拟/设计 `Q��XEr�w - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 ~Q\�3pI. | - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): 1Z9q��jV%^ 分析和优化整形光束质量 Z,=7Tu bR# 元件方向的蒙特卡洛公差分析 5�-M&5f. � ^k9kJ+x^S2 系统说明 ��|o�\8��� �]�w.;4`l* 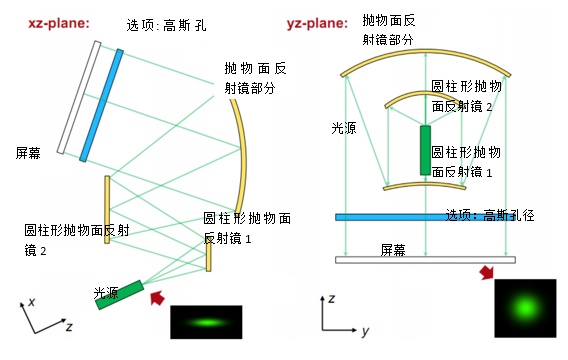 ,G2TV�jz�� 模拟和设计结果 -]QD|w3d�p ariLG �[:X
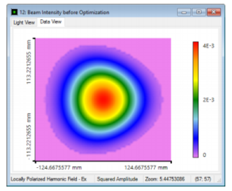
 2RX!V@z.G�
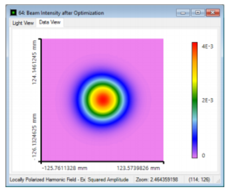
场(强度)分布 优化后
Sv�� �+�IS
 7x��@A%2�J
 B�ro9YP4<� \Cii1\R�=� 总结 UXh9�:T'%
l6d��$V�9A 实现和分析高性能离轴和无色散反射光束整形装置。 ?:�)��]h c 1.模拟 �[�<6S%�s� 使用光线追迹验证反射光束整形装置。 Z-l��=\ekJ 2.评估 v#!%G�Eg1r 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 ?#��45�w�C 3.优化 o�|$AyS�{1 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 THS.�GvT9[ 4.分析 L��b�kF
�� 通过应用蒙特卡罗公差来分析方向偏差的影响。 �^p�YxKU_O ~x|F)~:�0= 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 ,�]d,-)KX8 dUQ�DO��o� 详述案例 �8@tP��m$�
Ba�!J"�b�] 系统参数 WS`qVL�]^& q,�+yq��rt 案例的内容和目标 g�y_>`16�K
sashzVwJ-= 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 vMm��1Z5S/ [��DF,^4�g 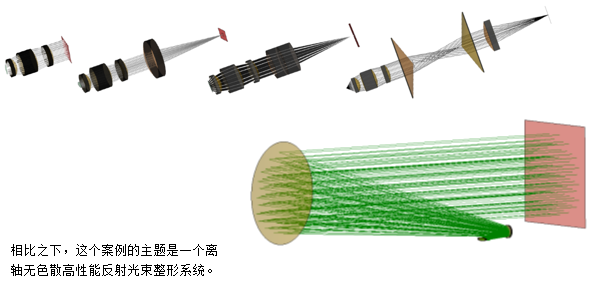 Mer�FZ�d 1
SF>c\e�Ttx 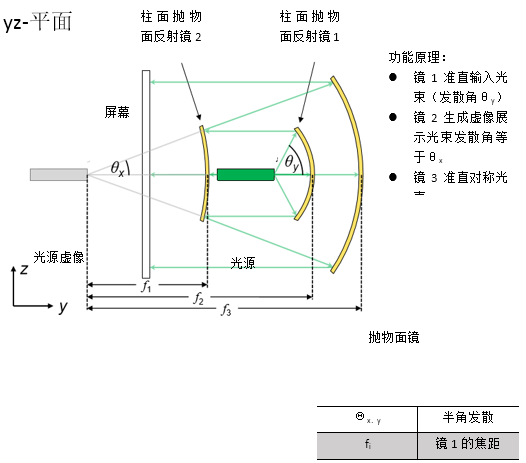 p�NKhc#-w �}3OK�C2K~
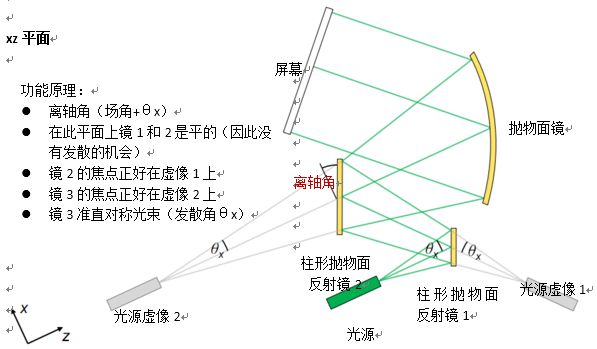 LL3#5AA"k| I�kG�fn�XJ 规格:像散激光光束 IWY;��="�� �6,0_)O}\b 由激光二极管发出的强像散高斯光束 e=+?K5q{P( 忽略发射区域在x和y方向可能发生的移动 Y4v|k�o`l%
��9T*�v9�d  i*@<�y�/&'
;J�ayo��J
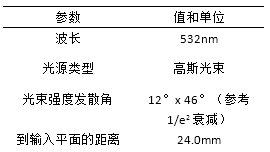 {q�N 5MsY orjj'�+�;X
规格:柱形抛物面反射镜 �U�15H��@h /�!3@]�xz* 有抛物面曲率的圆柱镜 �w.\&9]P3~ 应用用锥形常数.-1来实现锥形界面 1q,{0s_kp� 曲率半径等于焦距的两倍 �,"HL�~2:~ yge�,8i)�c �eep1�I
:N 规格:离轴抛物面圆柱镜(楔型) 5) pj]S!]- ]3X@_�NYj 对称抛物面镜区域用于光束的准直 ��2�fWTY�0 从VirtualLab元件目录使用离轴抛物面镜(楔型) �.~�l=z��u 离轴角决定了截切区域 1�f":HnLRM x3o���]U)^ 规格:参数概述(12° x 46°光束) !X�;1}�� :�{q�<�{^c 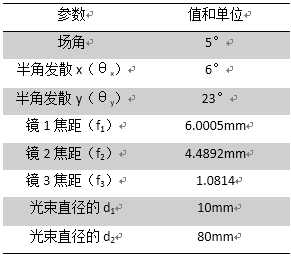
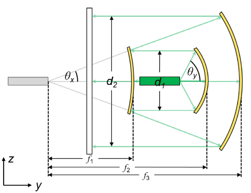 k\NMy#]Z�t i:OK8Q{�VI 光束整形装置的光路图 a
�0GpfW$t % ��a@>��_
 .P7"e�5g�e
d~JKH�&x<�
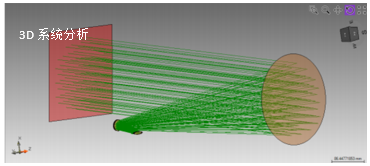
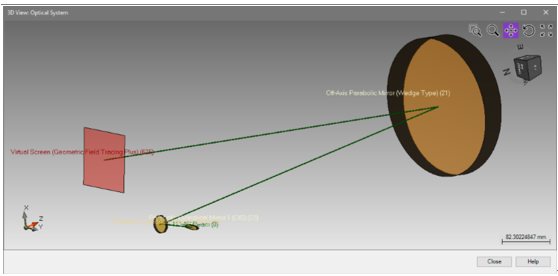 wfq7ob4^� A �m>�c�d; 光学元件的定位可以通过使用3D系统视图来显示。 T�^Z�e3L]� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 )'6�DN�a[y $�>u*}�X�9 详述案例 Y]B�)'[=�h 7Z-O_h3;)@ 模拟和结果 aP�m`^�
q x�6e}( &p* 结果:3D系统光线扫描分析 {��;:�/-0s 首先,应用光线追迹研究光通过光学系统。 �d ysC4DS 使用光线追迹系统分析仪进行分析。 �k{Me[���B 6 1F�(��<! file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd V;:j�Zp�G 3��<
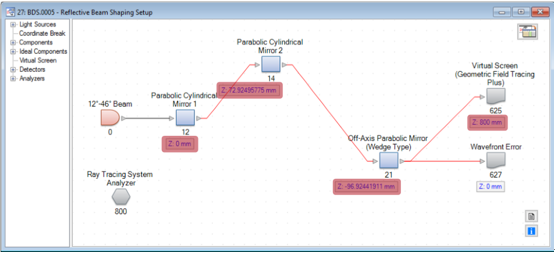
2}�V 使用参数耦合来设置系统 '8�{�N�e!y
^]�W<X"H+Z
;3B1�_v�o9
自由参数: 4'�!�c*@Y
反射镜1后y方向的光束半径 !AK�g m'Nw
反射镜2后的光束半径 ~e+\�k>^eN
视场角,这决定了离轴取向(这些值保存为全局变量) ]Z�y���ur`
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 lna}�@�]oR
对于此计算,应用了嵌入的参数耦合功能。 'VlDh�`<�W
�=�Q�+=
f� 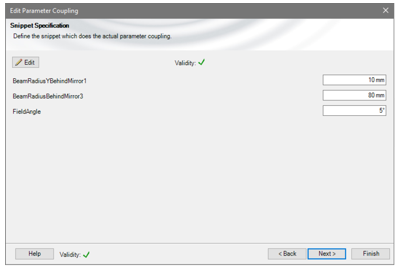 bqnNLs<�N�
k=4N.*#`y
xx{PespNt�
 S'_�-G;g�.
~s���]iy9i 自由参数: LR�b{�hUt= 反射镜1后y方向的光束半径 }L��#��_\ 反射镜2后的光束半径 /qy-q�Uh3h 视场角,这决定了离轴取向(这些值保存为全局变量) @E�nuJe�� 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 ;I}��kQ�!q *�U]V@;XF� ��*�Of4o� 如果这个例子评估20个参数,那么返回到光路图(LPD)。
X�@LR�sg�� 3
%�|86:�* �t 0|�!(3 结果:使用GFT+进行光束整形 9��&�` 2V *2�2nVKi�{ 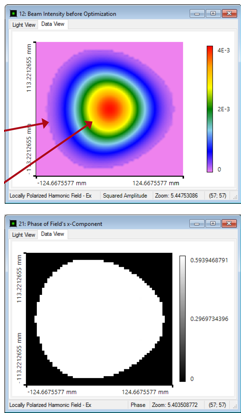 [5+}rw�m&W I/L_@X<*r
�pnb��IiyV
现在,利用几何场追迹+计算生成的光束剖面。
D�b1pW=66: cxr=k�%~}J D��IzH�`|Y 由于离轴设置,光线分布显示出轻微的不对称形状。
�t�j��luk� B�C�&9�fr 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
}9W�4"e2) 8=�Z��9T<K 产生的相位是完全平坦的,产生的波前误差:
������p�%R 7U2J ��xE 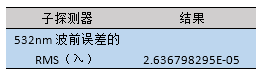 o\3L�}Y��� MgNU�`�`�
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
}�`,t�$NV` ���j�&Wl�0 结果:评估光束参数 +i�2}/s@JJ �#[��`:�'e s!�}ne"&0
从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
�"0c�ID3A$ 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
6w�(6}m.L^  Yo("U8�:XX �nY`RR���C
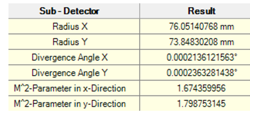
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
"G@g" �gP� M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 e^[H[d.WMC i�C�cB@GlA
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
YGPy@-,E �� )8UWhl= 光束质量优化 fIw�V\�,s ����8�_6Q~ 3
"�Q=�Vl" 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
�(;57�Vw 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
6�6I�"=�: Y�5F��b��U 结果:光束质量优化 n�_(/JE��> ;�F~�LqC$� g;8jK�8�Kh 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
�:��9_L�6� 7e#?�e+5+A 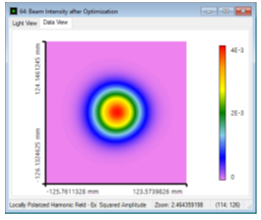 ?hW�wj6i&� j.L-{6_s>~
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
��[zlN�!.Z [�vH�v0" � 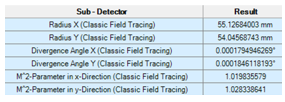 [5MJwRM^!;
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
ZOQ�TINf�� z3�K6%rb- 反射镜方向的蒙特卡洛公差 Q'�YH>oGh^ 4�3Q�tj$F� 对于公差,在随机模式下我们使用参数运行特性。
j/nWb`#y�� sh`s��/JRf �N.�]qU �d 这意味着参数变化是的正态
\7l-@6�'7� g��)_e�]&� 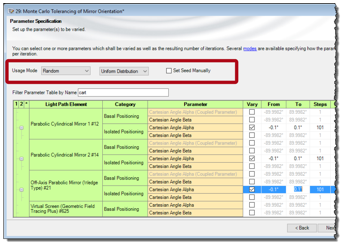 �z�Oq�n<Y@ n1&% e6XhO ghX|3�lI\q
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
>�9(h�U��H 这意味着,波前对对齐误差很敏感。
LjUy*��mxw W81E�!RyP` 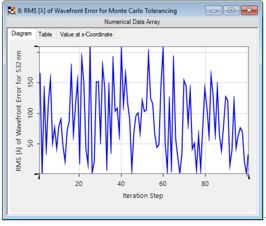 Rx);7j/�5 ;ml�)l~~YU
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
Pp�`*]I�b� 3plzHz,x� 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
�8-�_Q�FgY vt�;{9\Y�� 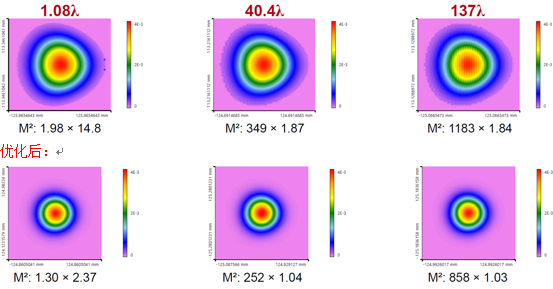 3&[>u�;Bp %T)oC�jM[\
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
�?}RSw�l
dz�*7gL;7G 总结 Nv/v�$Z�{k �b�V8��!"{ 实现并分析高性能离轴和无色散反射光束整形装置。
�N#Zhxu,g! 1.模拟 y6�IX��dW 通过使用光线追迹来验证反射光束整形设置。
FcRW;�e�8- 2.研究 )Y��X 'N<[ 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
qZ�h�1�`\G 3.优化 �P ��'>SmQ 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
�|�d*&y#kV 4.分析 9X�RZ$j}L� 通过应用蒙特卡罗公差来分析取向偏差的影响。
{�����e[c 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
�$P�(v�{W) (q4),y<:�[ 参考文献 pDh{�Z g6t [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
.Gs�O.#p�{ *r=:y{!Yd 进一步阅读 +[�R/�=�$� �9uer(}WKT 进一步阅读 h~���p�>re 获得入门视频
m�^H21P�"z - 介绍光路图
L dm��?JrU - 介绍参数运行
+> WM[�o^I 关于案例的文档
����"b��m - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
X83 w@-$}� - BDS.0002: Focus Investigation behind Aspherical Lens
3q'&j,�,�^ - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
XvE9��b5} - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


