光束传输系统(BDS.0005 v1.0) 3YF*�TxKx�
!jx�z���2Q
二极管激光光束使用无色散离轴反射装置进行准直和整形 9
&~R�j �9
Q2[D��|{Z�
ZO�� $}m?� JY �t�M1d�
简述案例 �YS5Pt)�? �<t0o{}^P* 系统详情 \f_Y�J�it� 光源 dF%sD|<)� - 强象散VIS激光二极管 +<P%v��� k 元件 3N,��!�y� - 光束准直和整形的反射元件(例如圆柱抛物面镜) T7=~�l)��I - 具有高斯振幅调制的光阑 �XZeZ�qBr 探测器 3g]�Sp�/� - 光线可视化(3D显示) ,#42ebGHR� - 波前差探测 c�9�1r�c>� - 场分布和相位计算 9+\3E��4K� - 光束参数(M2值,发散角) �Svo� gvn� 模拟/设计 �4=>4fia&D - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 At�N=G"c>_ - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): ��%Ln7{��w 分析和优化整形光束质量 i�S^I�qS�� 元件方向的蒙特卡洛公差分析 �5h^U� ]Y# FU|c[u|z�� 系统说明 PXk+V�i,%k Ii,L��j1Q� 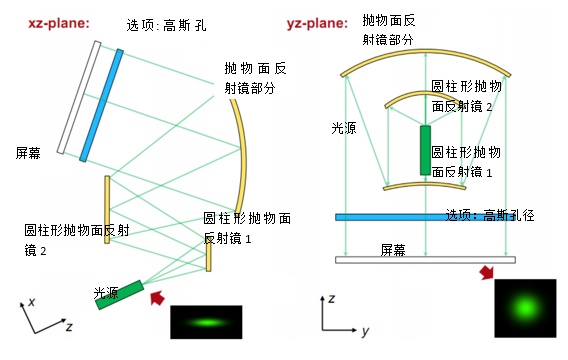 %�<q ��l� 模拟和设计结果 S/|�'g�g�C +_��HP�Z�o
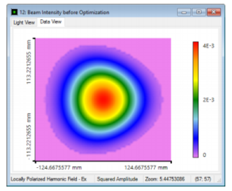
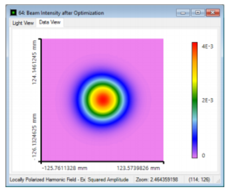 $�!<J_��d*
场(强度)分布 优化后
+�`==US34�
 8qfg=mu+�%
 fRe��$}KX� �3���Q`F x 总结 qsUlfv9L�6
!��'�No5� 实现和分析高性能离轴和无色散反射光束整形装置。 $*bd})�y)I 1.模拟 1�Ig@�gdmz 使用光线追迹验证反射光束整形装置。 A��`4j=OF\ 2.评估 Z;�aQ/�n[` 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 =3J�&�UQ�L 3.优化 �O>z�M(I+p 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 �*ws!8-)fH 4.分析 $Blo`��'�� 通过应用蒙特卡罗公差来分析方向偏差的影响。 )A�a98Eu?2 ->x+��� p" 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 3
�[��lF� �+%G*)�8N3 详述案例 ���iXc-_V6
f$mfY6�v 系统参数 C�
G~���)` �h5G>FPM-= 案例的内容和目标 rHu����#�
iq
'3.-xYr 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 1o�7
pMp�= �AAkd���wo 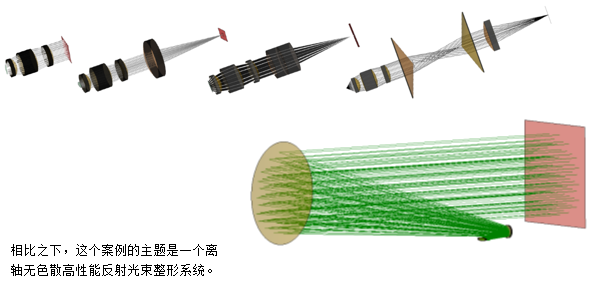 zm�}4=�Kz}
`?PZ�v�G�i 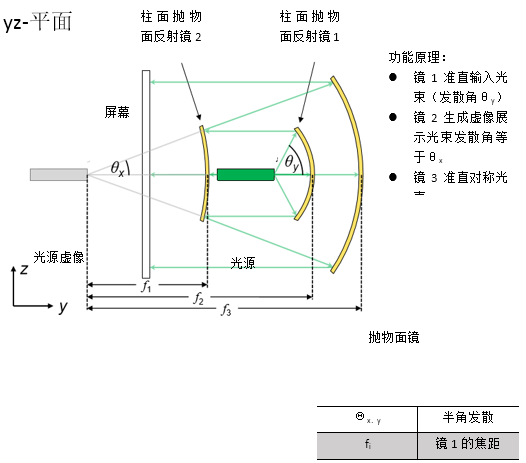 6>)]7�(B<d }> k��9]�Y
 >b�#z
�o, dZm�>LVj�G 规格:像散激光光束 �h[�%`'�(
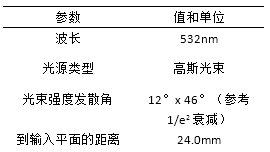
P8e1�J0�A� 由激光二极管发出的强像散高斯光束 K3��&v6 #] 忽略发射区域在x和y方向可能发生的移动 �� gM�20n^
C_?L$3� U0  EN()d�CQHr
`,4"[�6�S
 3�4
�W#�� �!'X�k=��+
规格:柱形抛物面反射镜 dR�yK'Xr�� mCe,(/>l+� 有抛物面曲率的圆柱镜 L�Wc}j`Wd� 应用用锥形常数.-1来实现锥形界面 b#R3=TQS�8 曲率半径等于焦距的两倍 �O�B8f�Fd d:O>--$_tw ?@�l9T)f�F 规格:离轴抛物面圆柱镜(楔型) k/O�|ia��6 _��CP���e 对称抛物面镜区域用于光束的准直 3@�?#4]D{' 从VirtualLab元件目录使用离轴抛物面镜(楔型) X3I�\O,�"I 离轴角决定了截切区域 a<F�zH�Cw �zT�B�r�<: 规格:参数概述(12° x 46°光束) )H#Hs<)Q�y �_��wK�FT> 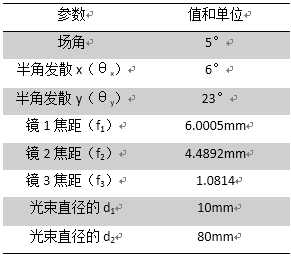
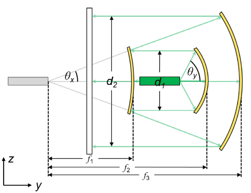 ?7�^H�1L� <O&L2E @~f 光束整形装置的光路图 �/s(/6�~D| o�L#^=vid"
 4QdY"s�(�n
W+&�ZYN�'E
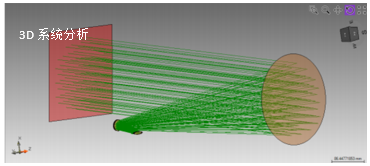
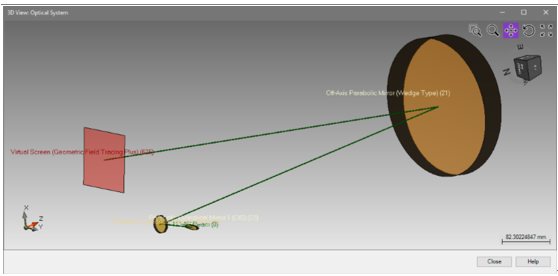 +�q�"d=��� CTbd�Y,=B� 光学元件的定位可以通过使用3D系统视图来显示。 x�Z�jD(e�' 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 V#^�~JJ�W^ �M���ZZ�4� 详述案例 ?C�//U�N�; /�K�:�M
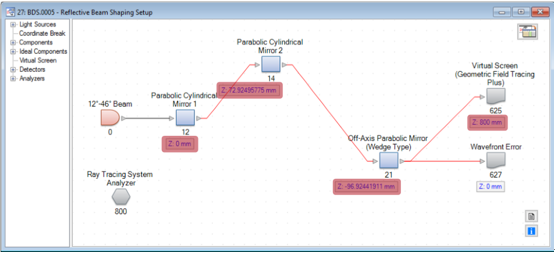
,q 模拟和结果 N�TuS(�7�m z)=D&\�H�X 结果:3D系统光线扫描分析 tX�cc#!'4C 首先,应用光线追迹研究光通过光学系统。 wt[M�zpRP 使用光线追迹系统分析仪进行分析。 `&�b��8�wF 2J^6(���vk file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd R�O=[Rr! � $[�}3��1=0 使用参数耦合来设置系统 ��9`i�=k�p
.B�{3=�z^
B�HOx�wW{�
自由参数: MQ5�#6�vJ
反射镜1后y方向的光束半径 uI@:\R�s�s
反射镜2后的光束半径 J2�Oc�f&y;
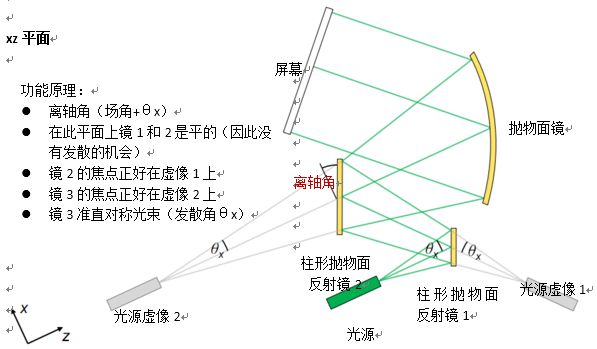
视场角,这决定了离轴取向(这些值保存为全局变量) C[gCw�D�wl
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 !�]&a/$�U�
对于此计算,应用了嵌入的参数耦合功能。 ��+|).dm��
Xz4!#�,z/ 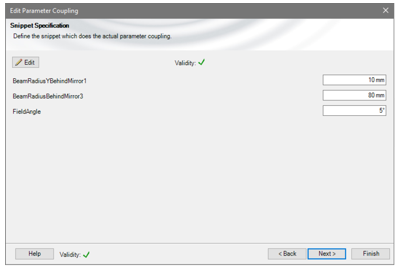 �m.EI("n"J
�>,Zjlkh3
Aga2 �I#1r
 �q-eC=�!#}
kB_GL>f�c 自由参数: jn>3(GRGC$ 反射镜1后y方向的光束半径 #+|���{l*> 反射镜2后的光束半径 ,�h5\vWZ 视场角,这决定了离轴取向(这些值保存为全局变量) t8�\F7F� P 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 n'�v[[�bmu a[]=*(�AZI *oL?R�2�#7 如果这个例子评估20个参数,那么返回到光路图(LPD)。
m�,��,�-rC $GNN*�WmHw y/h~o�Gxy� 结果:使用GFT+进行光束整形 �z�*��>"�I )9� 5&-Hs� 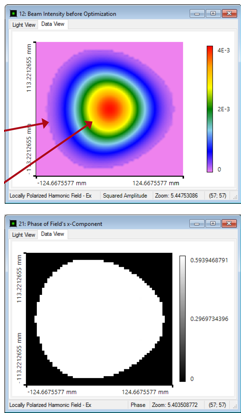 r@f8-!{s2h �%RG kXOgp x�mb]L:4F
现在,利用几何场追迹+计算生成的光束剖面。
RZ��:���Yu fQ=Yf?b�� �"y�XKu)�_ 由于离轴设置,光线分布显示出轻微的不对称形状。
g2�JN�a?�z <w`
R���; 不过,场分布几乎是对称的(最好是使用伪色(false colors))。
H ifKa/}P8 �57*�z0�< 产生的相位是完全平坦的,产生的波前误差:
_d�76jmujJ t,���M��_ 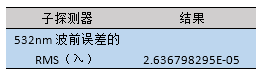 f�PZt*�A__ bd�Z[`�uMD
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd
�[-_�3�Zr� �%/"I.\%d
结果:评估光束参数 Hgu$)yh�lj ST5L��
O#5 >0�Y >T6�! 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。
C=IT`iom1C 在这个例子中,我们对光束半径,发散角和M²值感兴趣。
u\r�o9���l  ���So{�/V% i#��I�o;
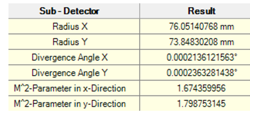
整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。
g(B&A
P_e M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的)
 LQ�`s>�q� J�GOry \��
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd
<{�GpAf8-� dIg/g~ �t" 光束质量优化 nICc�}U?�k Oq@+/UW�X� �y<�0zAs�T 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。
U(P^-J�<n1 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
"XfC�Lc1 T NY�
756B*
结果:光束质量优化 px8988��X� )'�+" y~� �*`�S�w�v` 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。
��/2l&D~d" -0r�0M��)� 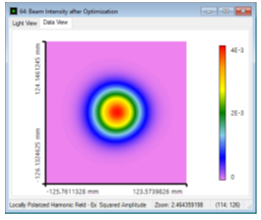 �\@;�$xdA$ (RVe,���0y
然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。)
^\
A[^'� 9 G
�d~
v �_ 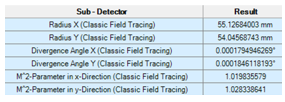 fqrQ1{�%UH
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd
?!^ow5"�8� _HF66�)X7 反射镜方向的蒙特卡洛公差 _;�!�7:'J h?R{�5?RxK 对于公差,在随机模式下我们使用参数运行特性。
.Ds�d�Q�4Y U;`�C%vHff S��Q�8xfD* 这意味着参数变化是的正态
�vz�5x{�W� dp��#J�vZb 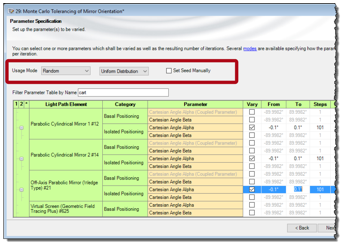 /�Cy4]1d�w SW5V:|�/� ��3}aKok"k
对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。
�7��OAM� 这意味着,波前对对齐误差很敏感。
X-LCIT|�1 ��r5� tn'� 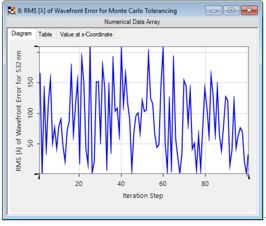 K�8#�MQR2@ $`j%z@[g
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run
jq%%�|J�.x Em)U`"j/�9 第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ)
} I>68dS[ $in��lI_�� 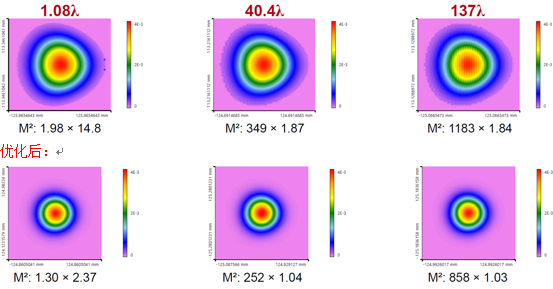 \� vn!�SO7 ypU�-/}Cf,
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。
~_Q~AOF�M bGw56s'R5~ 总结 T_R2BBT
v
F<.o�T�P-B 实现并分析高性能离轴和无色散反射光束整形装置。
�S�U�,G0.� 1.模拟
P.bxq��50 通过使用光线追迹来验证反射光束整形设置。
qm�^|�7m�^ 2.研究 fi%)5���20 为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。
>~@�O\�n-t 3.优化 P5Lb)�9_Jw 通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。
M~%P1@���% 4.分析 _%��g�� L� 通过应用蒙特卡罗公差来分析取向偏差的影响。
r{��>Q{$�Q 可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
YRg"{[+#]k m��tU�{d^B 参考文献 Z8C�~o)n9� [1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007).
}N�jZfBQW` nTsKJX%�\ 进一步阅读 >{6U�1ft): \SSHjONX 进一步阅读 9�|D*}OY> 获得入门视频
^H"o=�K�8= - 介绍光路图
u9n���J�;: - 介绍参数运行
X)e#=w!fi3 关于案例的文档
=��6Fpixq> - BDS.0001: Collimation of Diode Laser Beam by Objective Lens
d1P|v(
`S9 - BDS.0002: Focus Investigation behind Aspherical Lens
1a�I&j�dJk - BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing
E1r�-$gf_� - BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair


