-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-02
- 在线时间1996小时
-
-
访问TA的空间加好友用道具

|
摘要 ch :��42�8
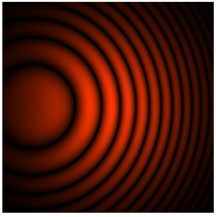
eTrGFe!�8w 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 $T�3/*xN�
xn}'�!S2-b
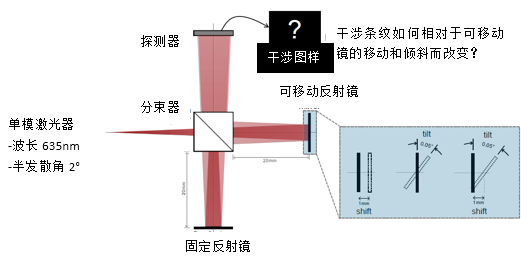
 7Jc=�`Zm'� Yr�ZAy��5\ 建模任务 �06Ux�d\E~
+;;�fw |�/
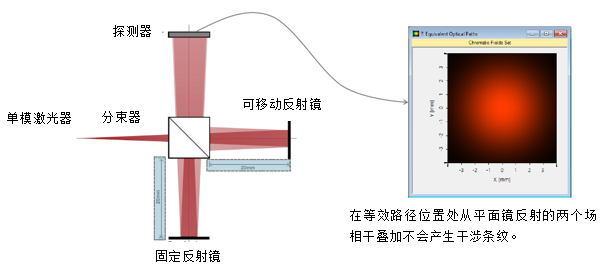
 c1��:op@t� ~��{d94o�. 等效光程的计算结果 ���cRU�.��
���N?87Bd
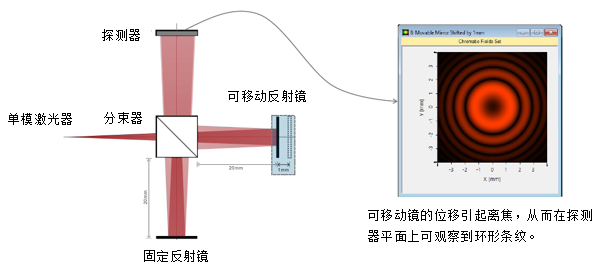
 vBM\W%T|d� t.��kn�YO) 平移可移动反射镜的计算结果 (��!M�l��2
=�{f�eN L�
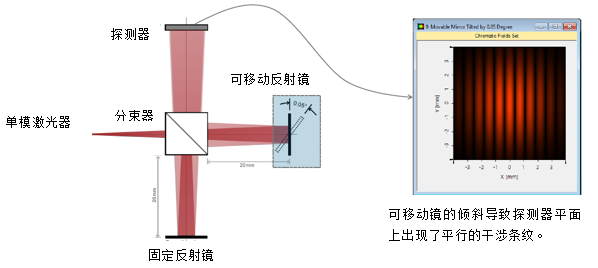
 D �3Int0n� !uH�I5k,�f 倾斜可移动反射镜的计算结果 q{ctHsQ(9
\nx�t\K�D�
 %
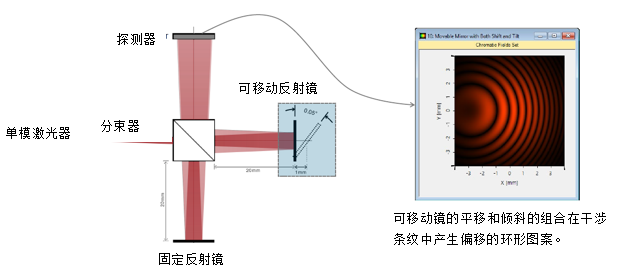
)|/s�%W� ]7��xA�L7x 平移和倾斜可移动反射镜的计算结果 2�]�4�R`[#
:;�??!V��
 p�=4�05�~� ;=u�HK'{�� VirtualLab 视图 -@J;FjrXmP IOmIkx&`GP
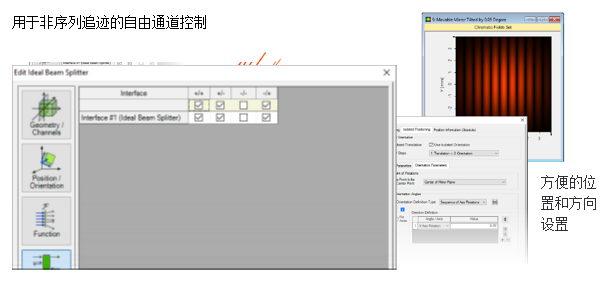 \t!+]v8f8 �u� $sX6�� VirtualLab 流程 r�xD�ule3m 9�s�T?"(�= •设置入射高斯场 _n{N��3da� xX"?�3�%y>
-基本光源模型 ,][+:�fvS�
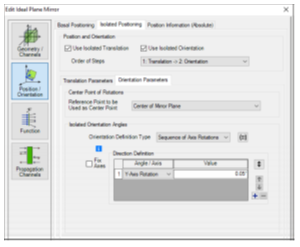
•设置组件的位置和方向 5'z&kl0"S�
-LPD II:位置和方向 u\�t�� ;��
•设置组件的非序列通道 �8n&"�,)U
-非序列追迹通道设置 E+�7S:B��
5h�20\b?=$
 f-{[u�shj
4|:{a��pH� VirtualLab 技术 _$=�xa6YA�
S?8q.�5�9�
 #lc��t"��8
|


