-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-02
- 在线时间1996小时
-
-
访问TA的空间加好友用道具

|
摘要 =5��5V<VI�
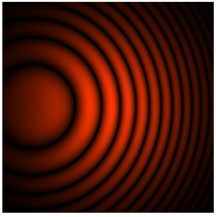
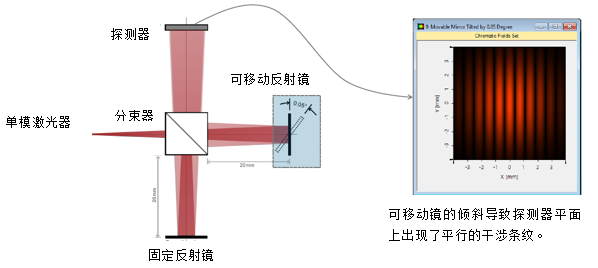
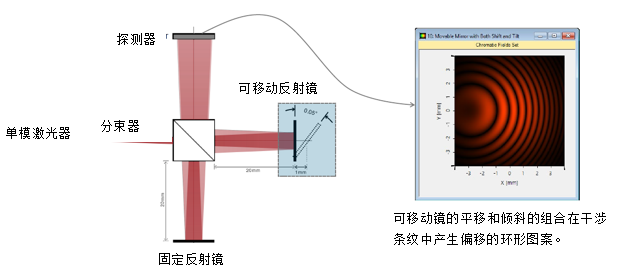
S2:G�#%EAa 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 V)]l��c�a
&Xi]�0\M)�
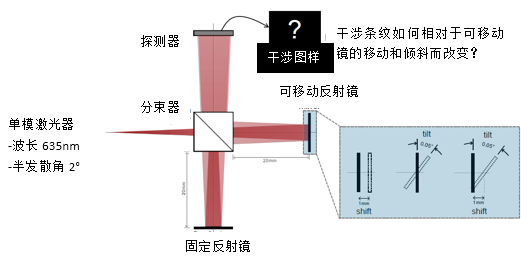
 ~~}�8D�"�� 8^!ib/@v"� 建模任务 ?I"Fm�J;�
9F7}1cH7g@
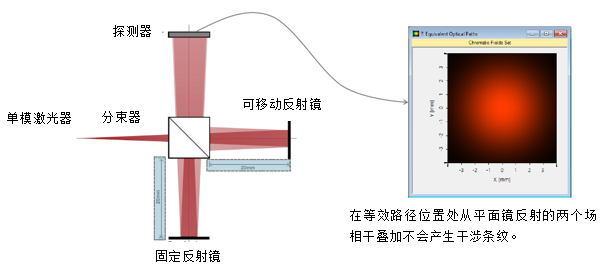
 u�bQr[�/� 4@=[r��Zb9 等效光程的计算结果 �y(X^w���C
�q@i�.4>x�
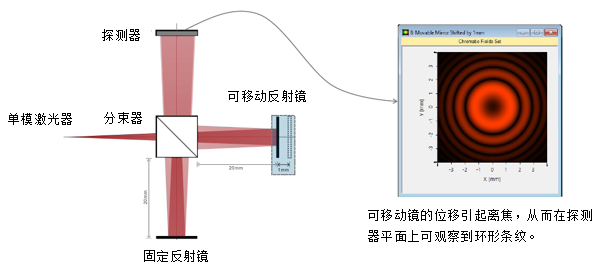
 ]0=T�Hq�\H \ESNf�L�5 平移可移动反射镜的计算结果 H/l,;/q]b
.p%V���]Ka
 �j-zWckT{ Kl]l[!c7$� 倾斜可移动反射镜的计算结果 f('##pND�@
#�r�QT)n�
 @ 1FWBH~�� 2XyC;R�WJ% 平移和倾斜可移动反射镜的计算结果 |��8fdhqy_
x LGM�N)@r
 DTl�&V|h�$ ����_ME?o� VirtualLab 视图 Tsocc5gWZ* zC�`ed�iyu
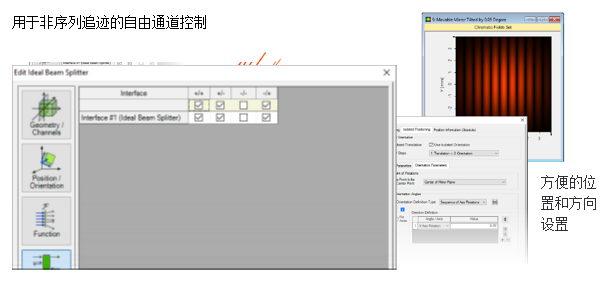 u.��2^t�:A G%U!$\j:qd VirtualLab 流程 /w2N�O�9�Q 2{�S�*$K[M •设置入射高斯场 ��H[N�~)3x l"%W�Xi�"X
-基本光源模型 M $zt;7P|
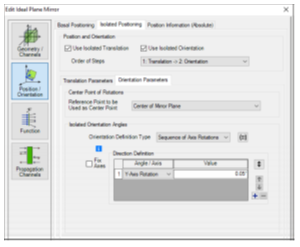
•设置组件的位置和方向 x��$KQ*P~q
-LPD II:位置和方向 3�
<Zo{;
•设置组件的非序列通道 gB0Q0d3\G,
-非序列追迹通道设置 �g_��)i)V
syk,e4:o�A
 �)2J�#pz?.
�$x2G/�5? VirtualLab 技术 �$�E^*^�({
Ry�n@">sVI
 k[\JT[�M�p
|


