-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-02
- 在线时间1996小时
-
-
访问TA的空间加好友用道具

|
摘要 w7W-�=\Hvh
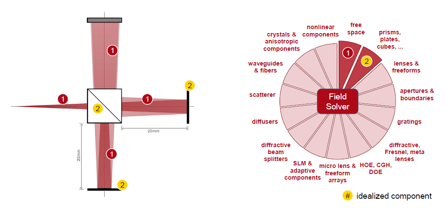
�`<��Ft��n 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 lDA%M3(p
5u!��cA4e"
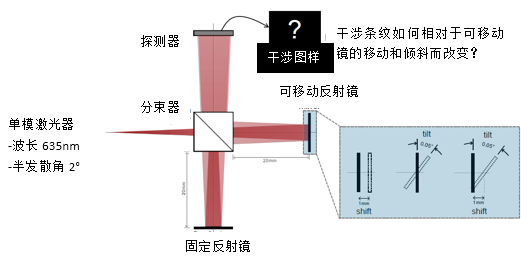
 a|�>M�ueJ� _1Eyqh`oh� 建模任务 �mU�_�O64�
n#R!`*�[�
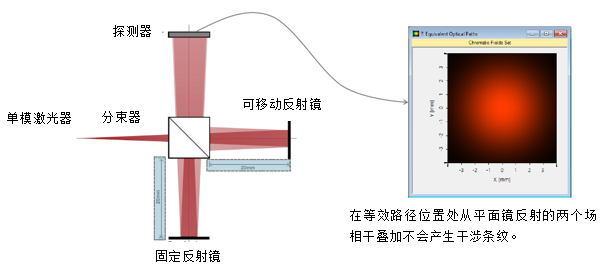
 aG ����,uF ])JJ`Z�8Bk 等效光程的计算结果 �dvf*w:5K!
�8BN'fWl&E
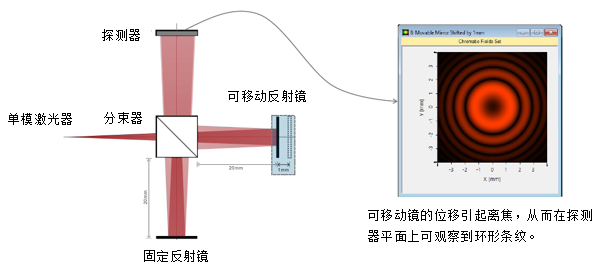
 M1i|qj�b:l ��c�Z(�XY} 平移可移动反射镜的计算结果 _�Dv^~�e1c
3_>R's�8P
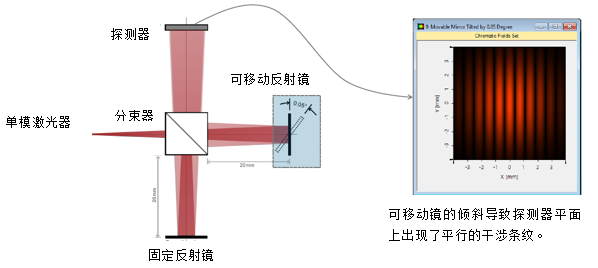
 �I@B7uFj�� 0Nfj}sXCWE 倾斜可移动反射镜的计算结果 h
N�a<LZ�
,yF)�7f�N�
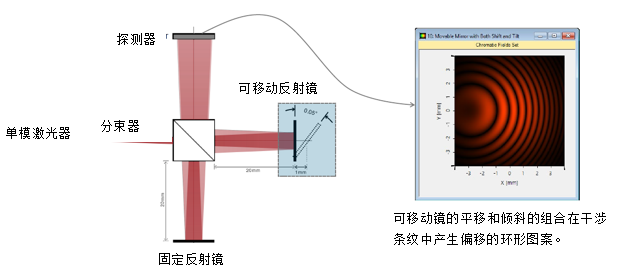
 L�9.#/%I�\ �j{PX �~/� 平移和倾斜可移动反射镜的计算结果 :��)z_q!$j
DjKjEZHg�M
 g�[$B9���0 pA2�U�+�Q@ VirtualLab 视图 @K/I�a!Lw HT&0i��,`�
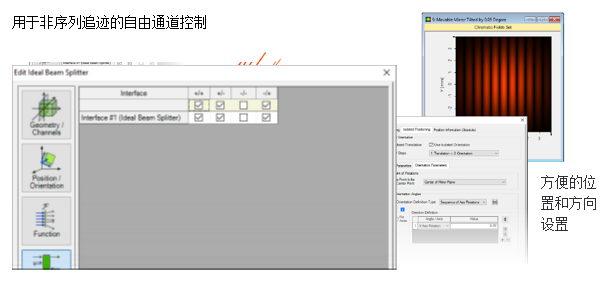 MXy{�]o_H~ j��mFN*VIL VirtualLab 流程 Hj!)S&y,�$ A0X�Fu}�
•设置入射高斯场 �DHAW�US6� s���:ruC�S
-基本光源模型 �>W;i2%�T�
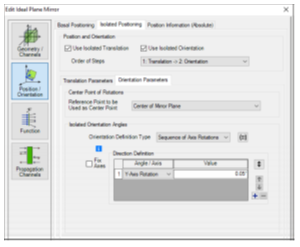
•设置组件的位置和方向 � UyQn onS
-LPD II:位置和方向 b>i=�",i�\
•设置组件的非序列通道 WdT|xf.�Q&
-非序列追迹通道设置 ��
W�6~=?C
d�}Z�H�Y�[
 /K^cU;�E�,
cabN<a
�l� VirtualLab 技术 =(��ZG�aZ}
�3\{S�f /#
 &Yg�/�08�*
|


