-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-02
- 在线时间1996小时
-
-
访问TA的空间加好友用道具

|
摘要 V��djU2d�
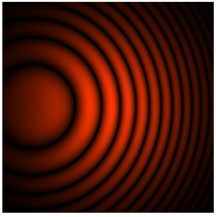
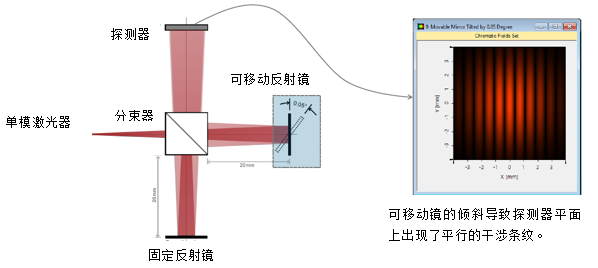
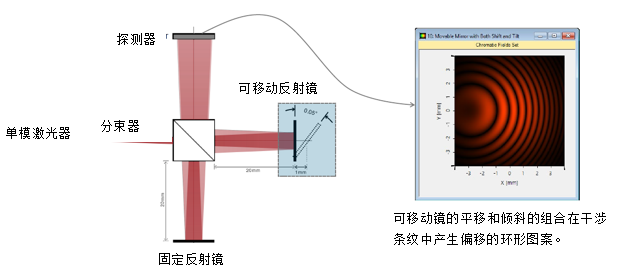
J%O[@jX��1 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 �z[$�9B#P�
|�y�I�d6�v
 �&D&5UdN
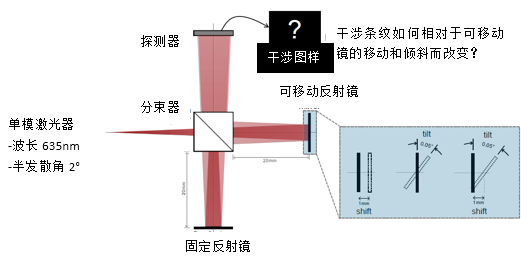
x sk�%:��Sp� 建模任务 @h�z0:ezg:
O#uaGziFf
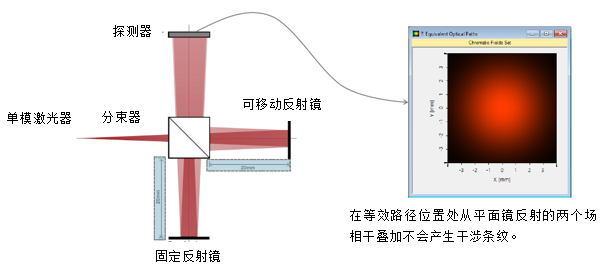
 g�n4�g 43 �}SJ�LBy0� 等效光程的计算结果 s`����$��_
K�Y�(l<�pm
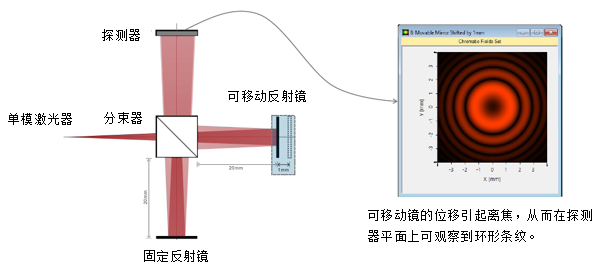
 ��HC<BGIgL [h�2p8i�'o 平移可移动反射镜的计算结果 �|to�l�gdj
Xy�K��KD&j
 :Z7"c`6L!~ A<*tn?M�]� 倾斜可移动反射镜的计算结果 @zVB�n�~=i
0
6��G�[�^
 �iu:p�&h�� ^QH�MN 7r/ 平移和倾斜可移动反射镜的计算结果 u0 'pR#
m|
7p"~:1��hU
 8zB+%mc�F� +�'YSpJ� � VirtualLab 视图 C>(�M+qXL+ �j�)lM:vXR
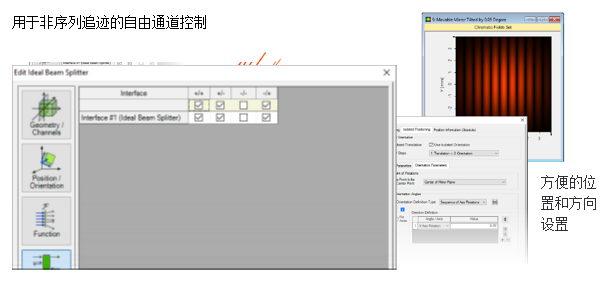 Y;I(6`�,Y� j{Qbzczy,� VirtualLab 流程 7�HR%rO?�' 5�jCEy*%P@ •设置入射高斯场 S92�!�j�p/ �L}s�m R,
-基本光源模型 _Q��tQPK\+
•设置组件的位置和方向 BzG!�Rg|J
-LPD II:位置和方向 �'=G<�)z@k
•设置组件的非序列通道 W��T��y8N
-非序列追迹通道设置 xr�7<(:��d
"
�:nVigw&
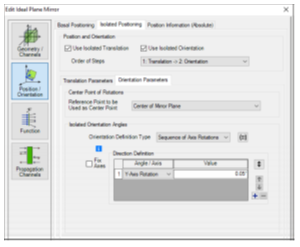 ;]�`�NR�
�5I�F~]5�s VirtualLab 技术 y[7xK}`_�
j�J{
w -�$
 y�K�k��,);
|


