-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-13
- 在线时间2001小时
-
-
访问TA的空间加好友用道具

|
摘要 o/�a2n��<4 ��ADO�A&r[ 波前误差定义为参考波前相位(一个恒定相位或球形相位)与光学系统的检测波前相位之间的差值。 它是评价光学系统质量的一个非常重要的标准,同时也可用作参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。 )f^�^h�EIS B>cT��<��B 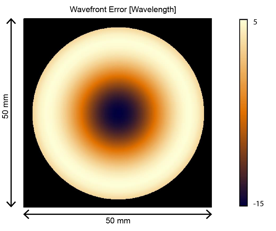 �lcEK&At�K 建模任务 #�/H2�p`�5 �' e!W�Zvr ^y�l}/OD�� 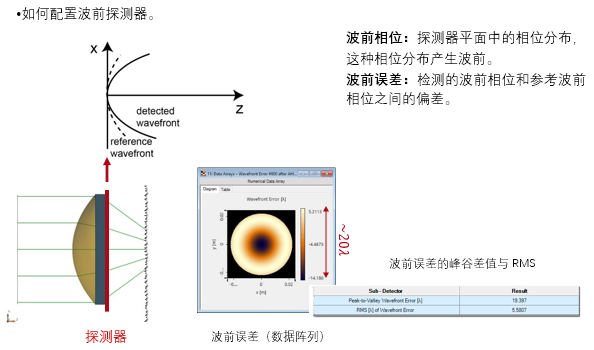 F/LMk8RgR� 系统构建 uJ0'`Q?6R9 �SvkCx>6/G 出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。 ���^j��RX6
a�
@3s7�1�
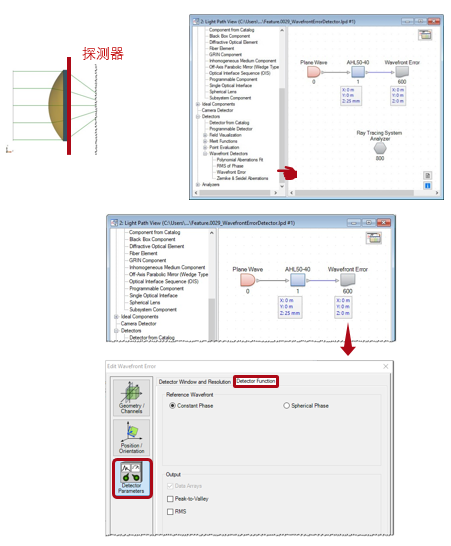 ��#u�c���b 探测器功能:参考波前 �EB�L-+%J8 _4�nm h0q4
`j�O�k6;Z[
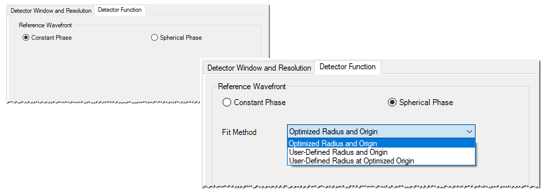
参考波前可以是 ]n"RPktx��
•恒定相位(Constant Phase)产生平面参考波前。 .��=-a1p�/
•球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。 9I<~t@q5e@
<�ty]z��!B
 +�`1~�zcu� l.
����cp[ 结果:恒定与球形参考 :�H�r�Fbq \k"C�tzoX 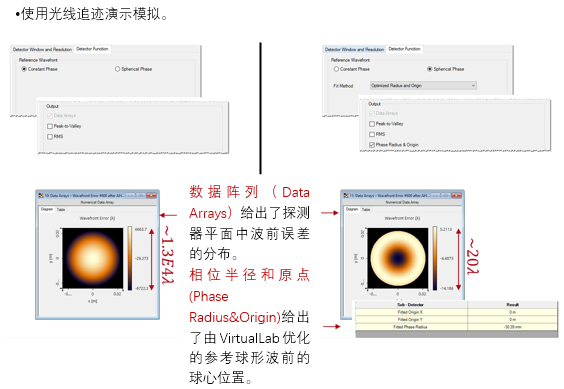 ^\`�a-l^�� 模拟结果:恒定V.S. 球形 a�%kvC#B� !J@�!2�S�9 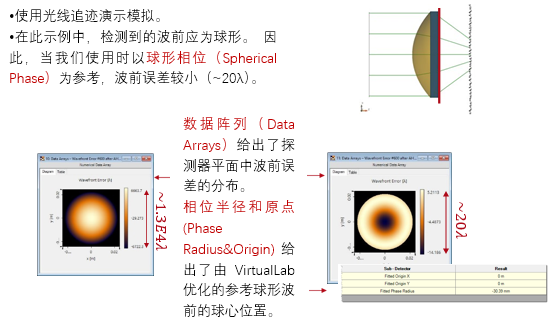 �]�=i('|YG 球形相位:拟合方法 �S!gzmkGcj [S~Bt78d%r 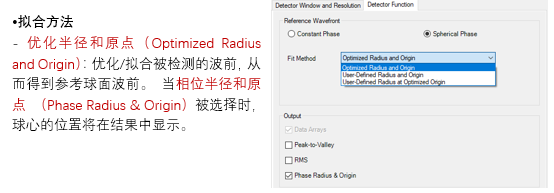 [�\h?mlG�? 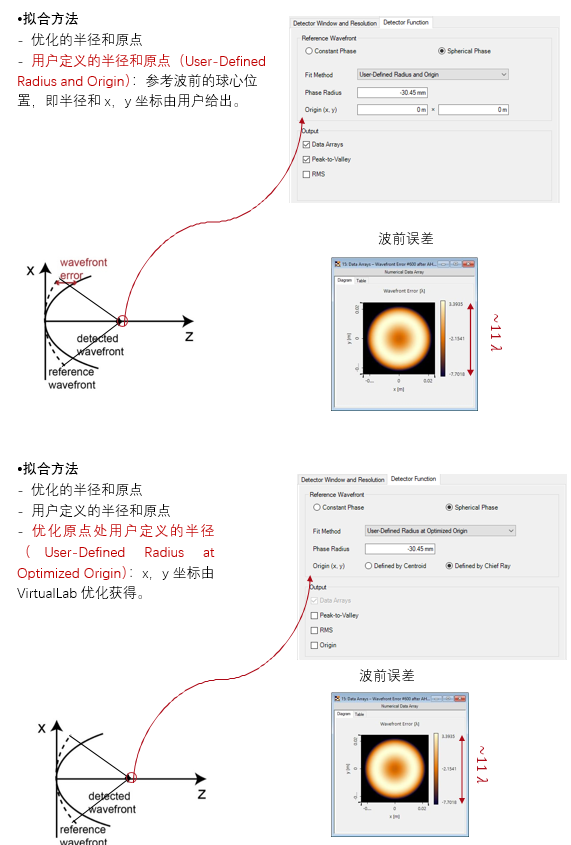 ;P;c�!}:\b �[ �"3�s�
探测器功能:输出 9�MI�9$s2y 8�L_OH���� 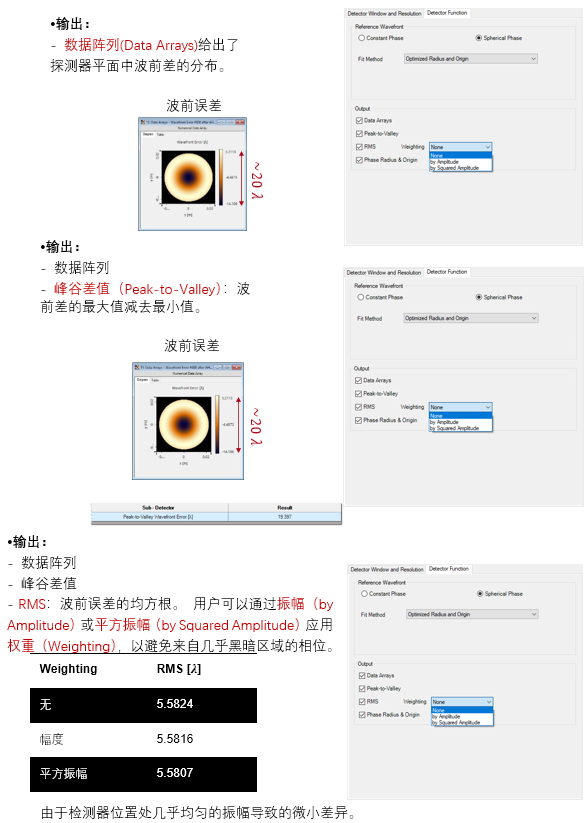 ~G=E
Q]a��
|


