摘要
s,|�s;w�*. &7CAxU;i�3 Littrow结构是单色器、
光谱仪和谐振器中一种非常常用的定向
闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的
系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖
波长和光栅的周期。我们在这里提供了一个根据Littrow配置的
光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。
m|�5��yE�T ���L�93KsI 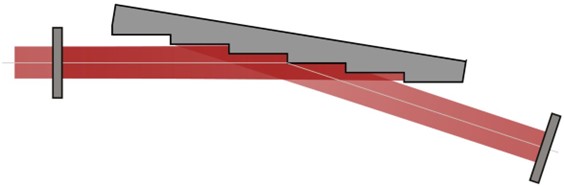 �^5�y�Fb=2 c<gvUVHIxR
建模任务
{t��lt5p!4 [Q=NG�HB1/ VirtualLab Fusion中的
参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。
>x$.m��XX{ &CEZ+�\b�A 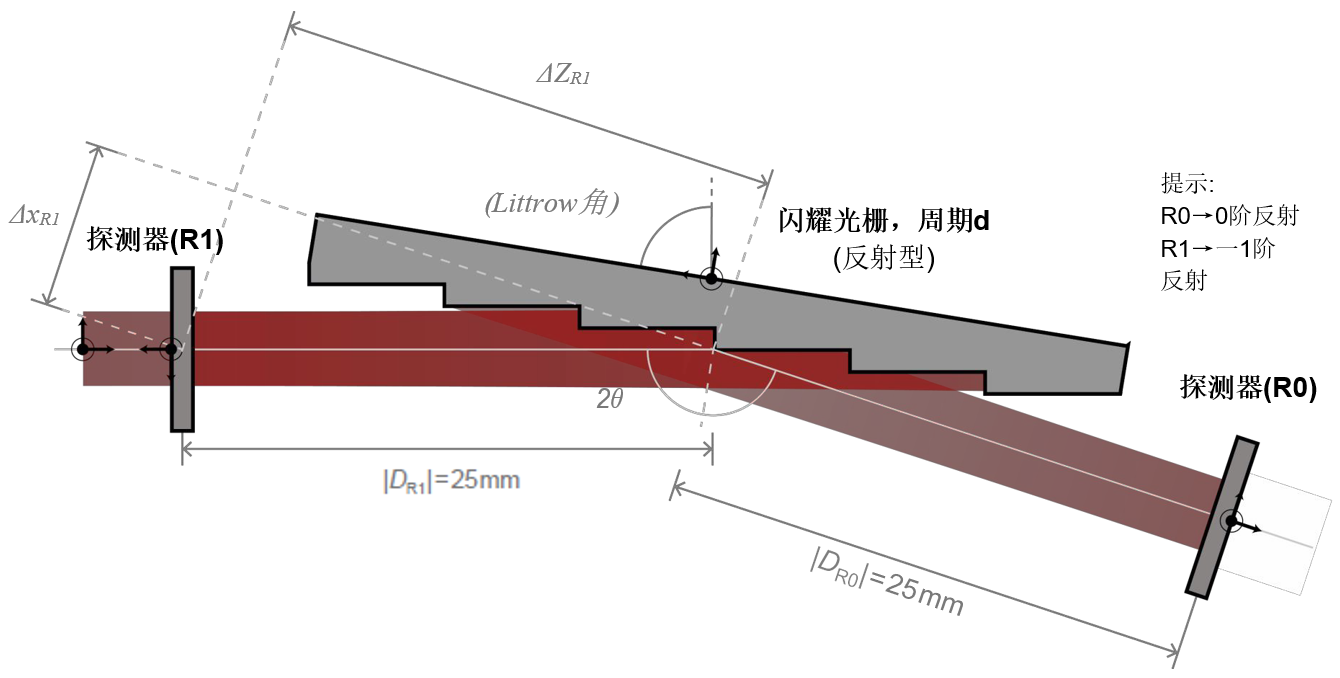 g^dPAjPQ $��st�B��B 光源 �J�^���R#�
• 基模高斯
光束 gADEj�r*�H • 小发散度(半角div. 0.005 deg)
�`1�eGsd,f • 波长 488 nm
�=U_WrY<F� '&.QW$B\B_ Littrow配置
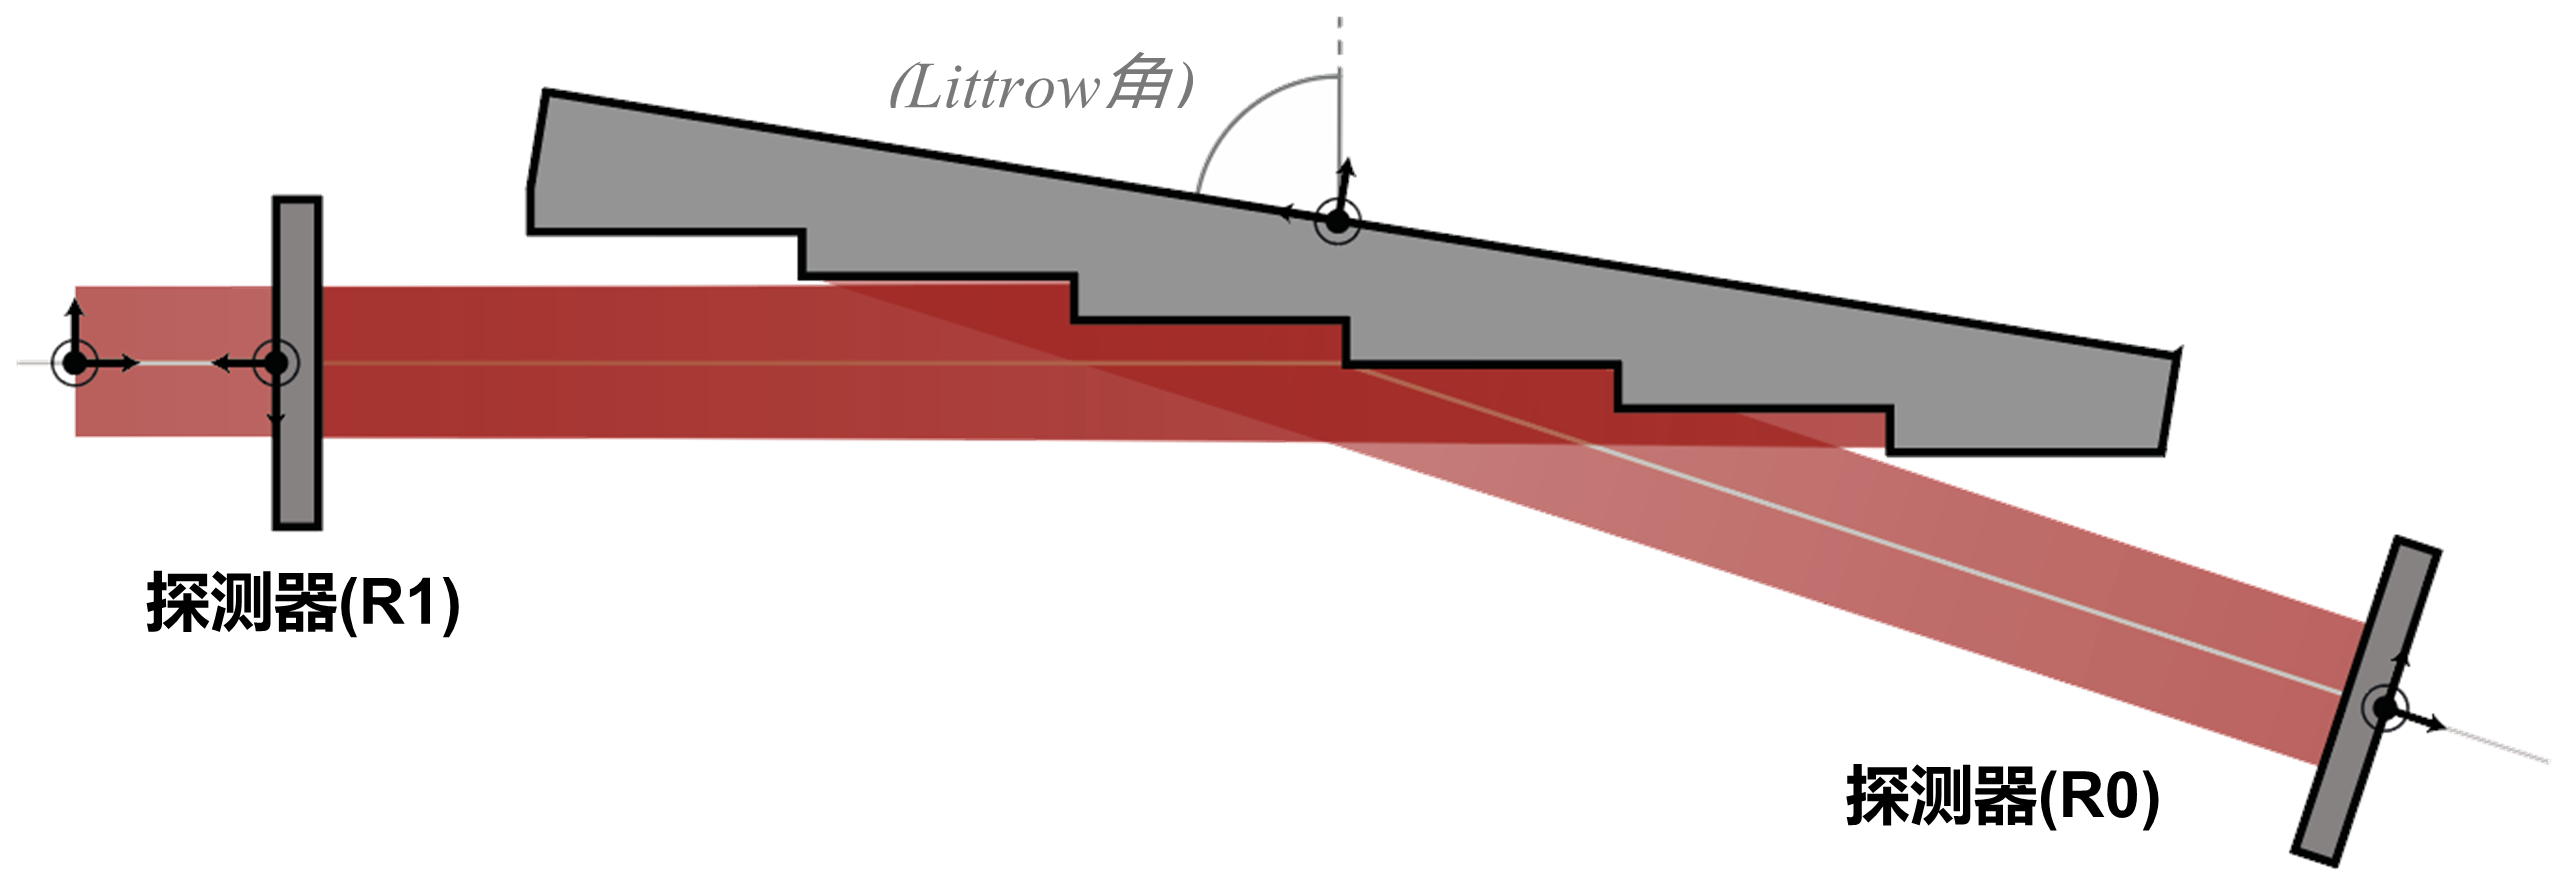
U[Pll~m�2b LmKG6>Q1#1 • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。
9Xv�>FVG�! ma<+!*| � • 空气中反射的光栅方程:
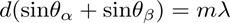 -8]M
,,�?�
其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。
`�f�9I#B
�@+3@Z?!SZ • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成:
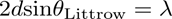 LS=��HX~5C 3�'H �1T��
• 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角):
�'�<35X�jW V>`xTQG��� 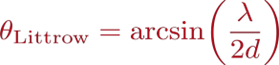 �>lRa},5(
 AJ*FQo�.�U
系统构建模块-光源和组件
=h4*��
^NJ ;be2�sT��o 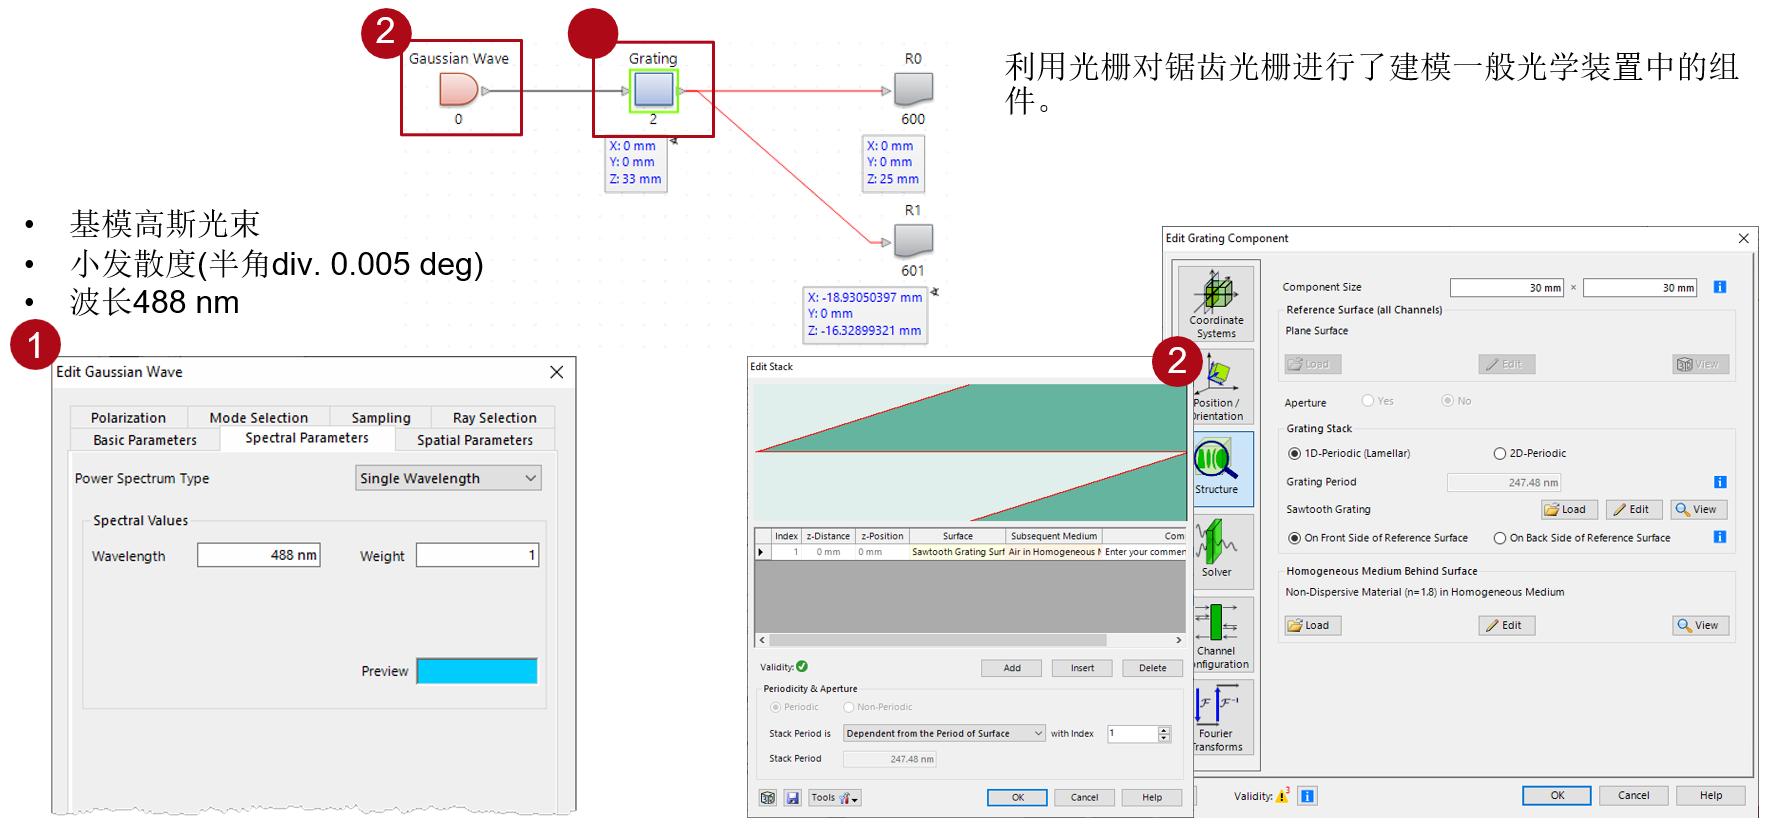 �0m��|$ vb 'NJC�U.lKm
使用参数耦合
S]7�RGzF�e T@ �[�*V[�  CqRG !J��
'7�!b#i�f
这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。
�u5,��\�Kz 0p�S��qk/� 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。
@GB~r�f�B[ =vv4;a�z
X 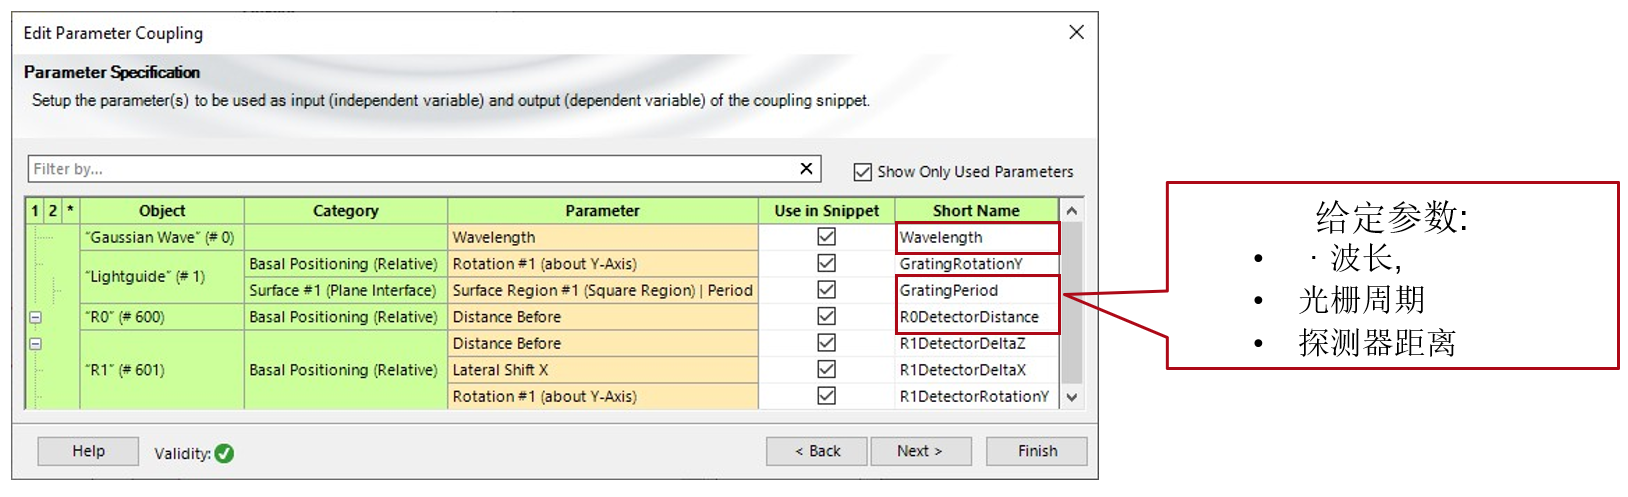 yX��:*T�K4 ��Fnnk�}I}
0阶(R0)光栅定位探测器的旋转
7>�a-`"`O� _IA�@X. )? 在VirtualLab Fusion中旋转
光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。
.�7�Z�V:�m 8}&�O7zO?� 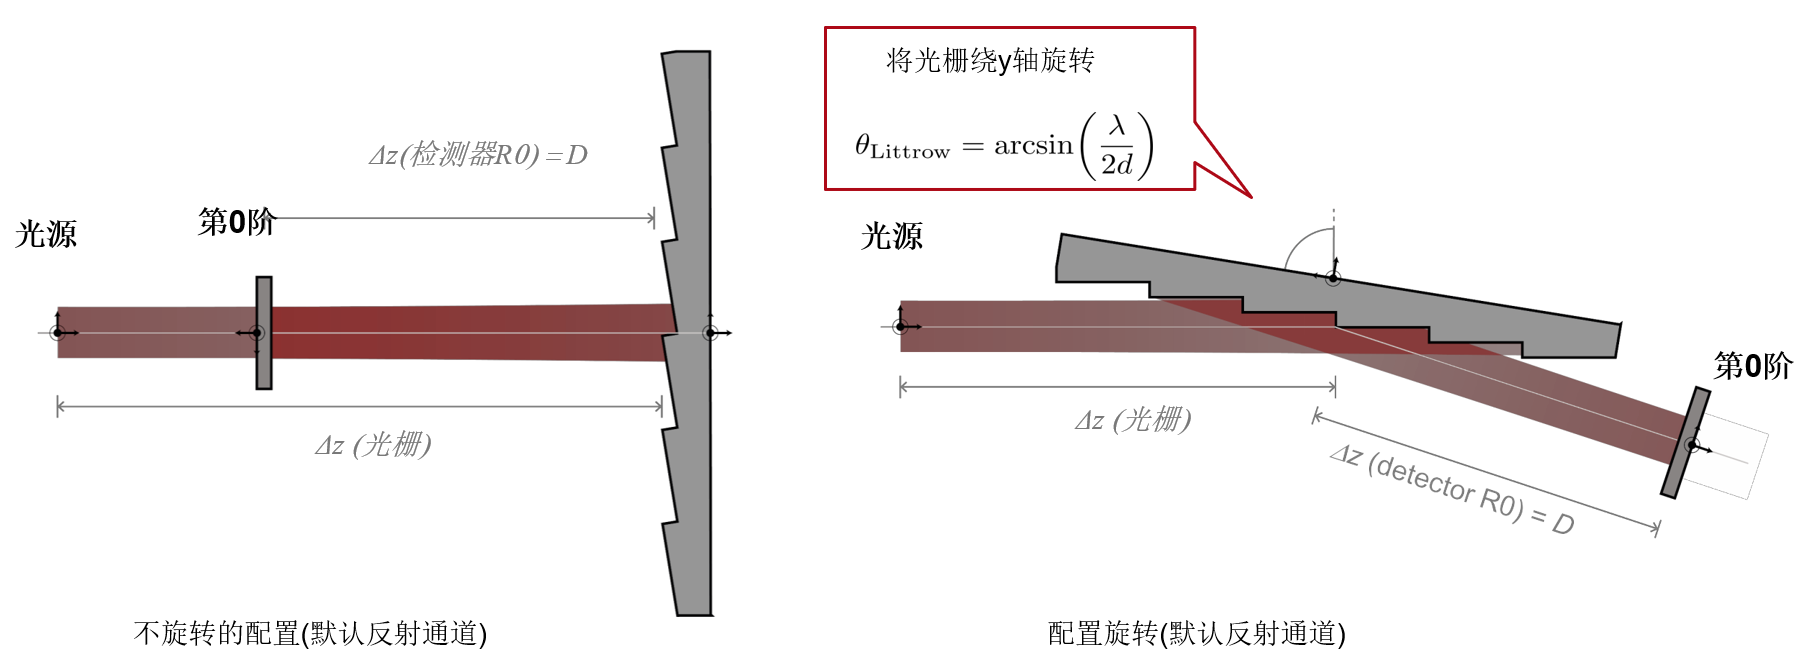 *�)V1�Sd#m ��
vj+�x�(
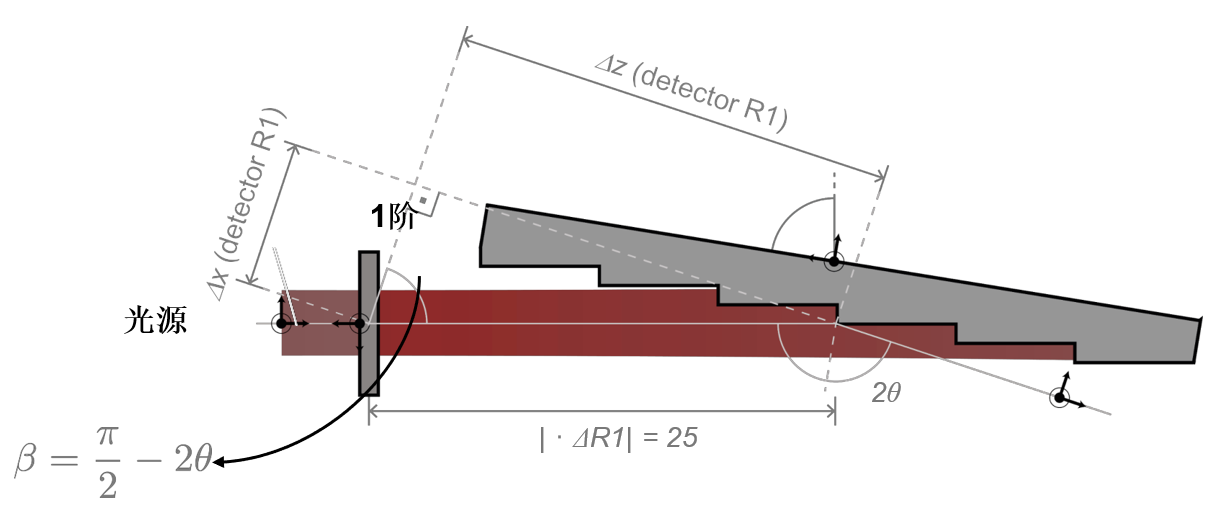
1阶反射探测器的定位(R1)
5s �>UM@}) nH#|]gV�I� R1探测器定位步骤:
wX_s�./#JJ _7AR2����� 绕y轴旋转-2θ
Pw^�lp'dO� 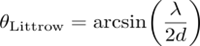 rI\G&Oqp�P
沿着x方向移动探测器,ΔxR1
o�2FQ/EIE� s��/,wyxKd 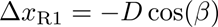 �<�m�m.�b� c&1�:H1��#
沿着z方向移动探测器,ΔzR1
��3J2j5N:g Q)\~�=/L�b 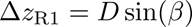 ltKUpRE\�? �X
� �8�V^
 N�{}XH�A�
位置自动配置
�Ut��;,�Z� \�;z�*j|;B 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。
BcMg��fa/ �F��xu'(xa  ?N
6'*2{NT
物理光学
模拟结果(归一化)
=tJ}itcJ�' $"d<� �F3k  )Q_^f'4��� wzr3�y}fCe
物理光学仿真结果
CzF#fe�T�A
J1wa��iOh  "�t4$�%7L] Y<�'T�;�@
VirtualLab融合技术
�0] 'Bd`e� !2)$lM�1@J