摘要
;?����:,L� wG{o�bsL.! Littrow结构是单色器、
光谱仪和谐振器中一种非常常用的定向
闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的
系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖
波长和光栅的周期。我们在这里提供了一个根据Littrow配置的
光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。
�p`d:g�
BZ V)(pe� #P 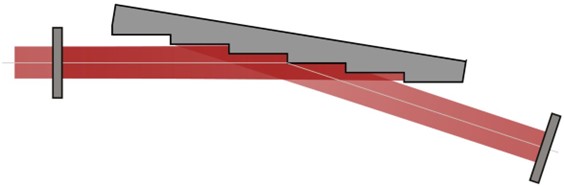 J�R<R8+@g_
Osy5�|Ts
建模任务
))KsQJ�"�V NX=dx&i�>+ VirtualLab Fusion中的
参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。
�b6�/:reH{ moo>~F �_^ 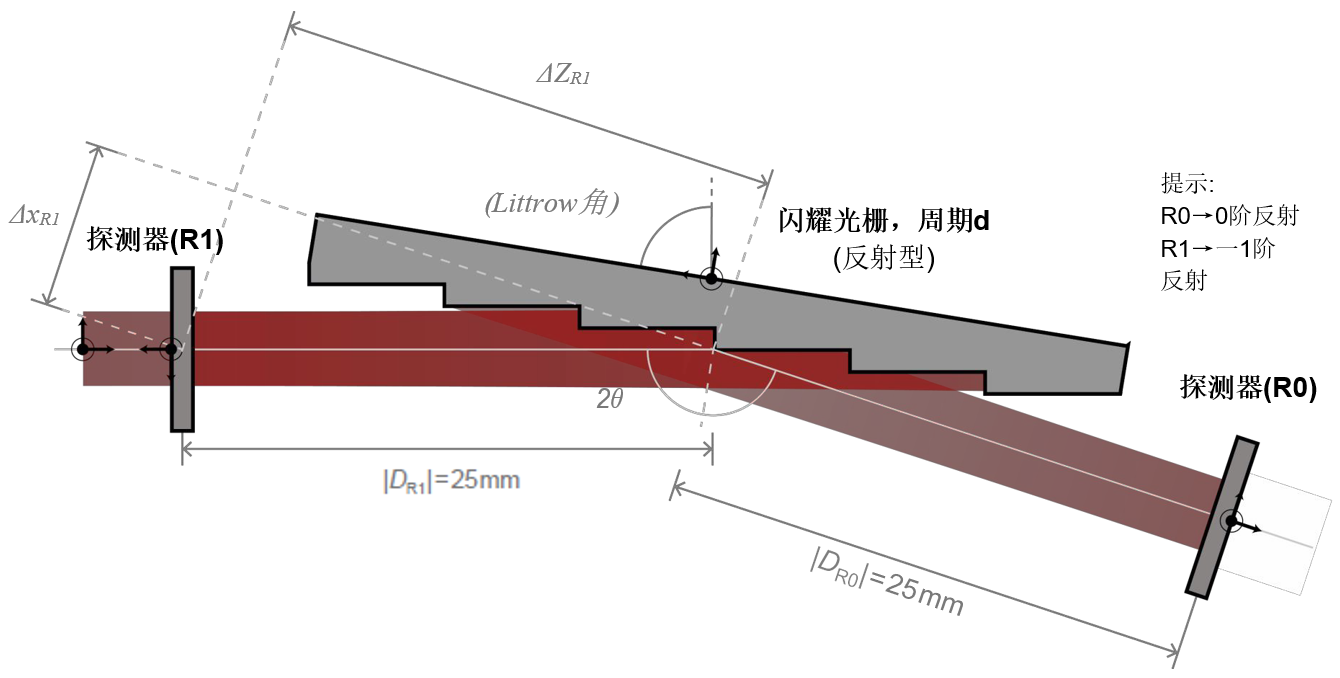 hXr�vb[6�� �L0_=R;.<� 光源 S�� �i>TG
• 基模高斯
光束 pH�~JPNng� • 小发散度(半角div. 0.005 deg)
PRah?|*0s� • 波长 488 nm
=�p7W^/�c� sN?:9J8�
Littrow配置
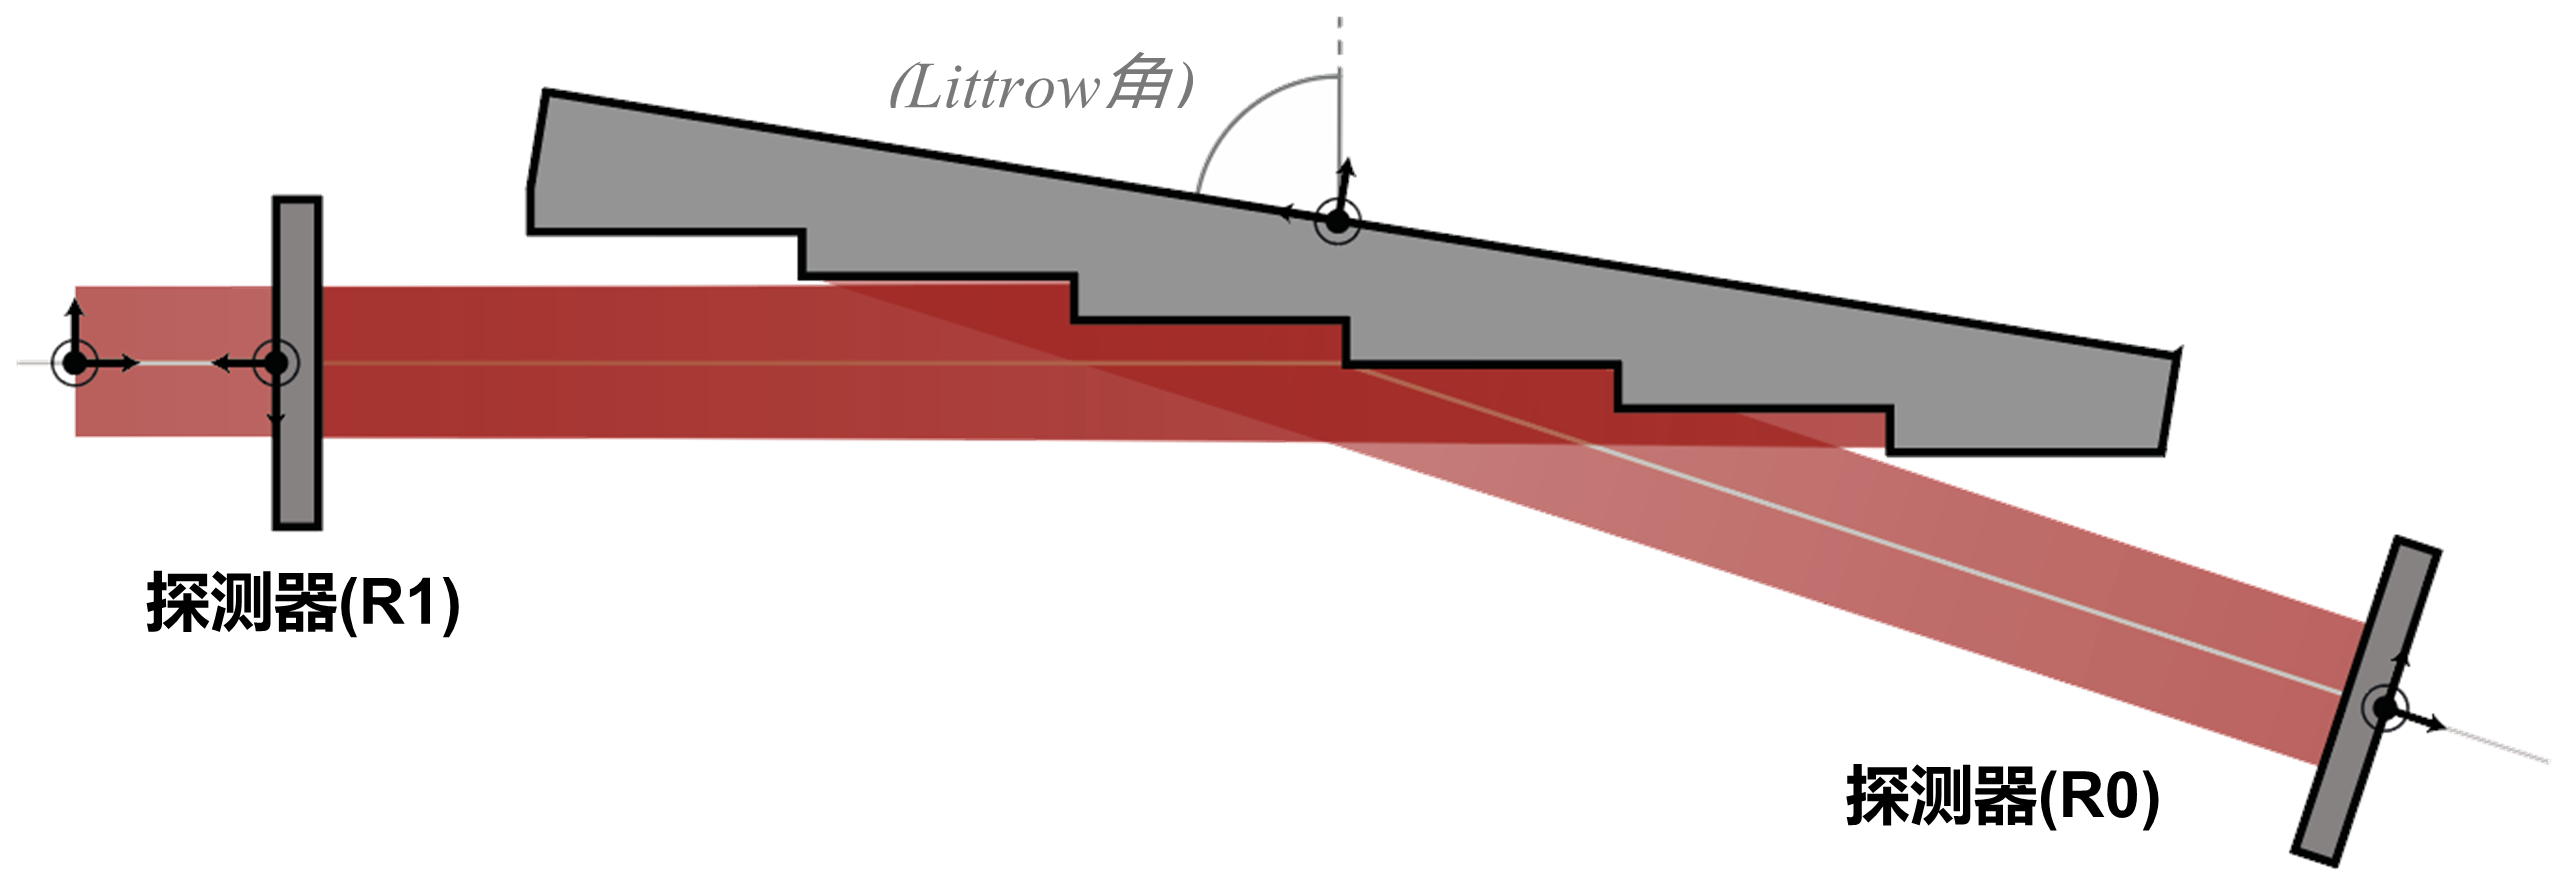
X1'�Ze,34 #&5\�1Qu�� • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。
<%R��r�-,� RCX4;,D�Hx • 空气中反射的光栅方程:
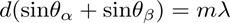 O~�F�k0}-�
其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。
oa�X�D^�H\ ���2mT+@�G • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成:
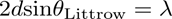 7r��;A�
wa pl�Ix""a^h
• 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角):
�AdYQ�hF## :|A� d�b\b 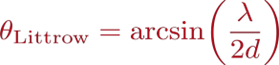 >�5gzo6j�/
 X'F$K!o*,:
系统构建模块-光源和组件
{v�H8��X(m "nefRz�%j+ 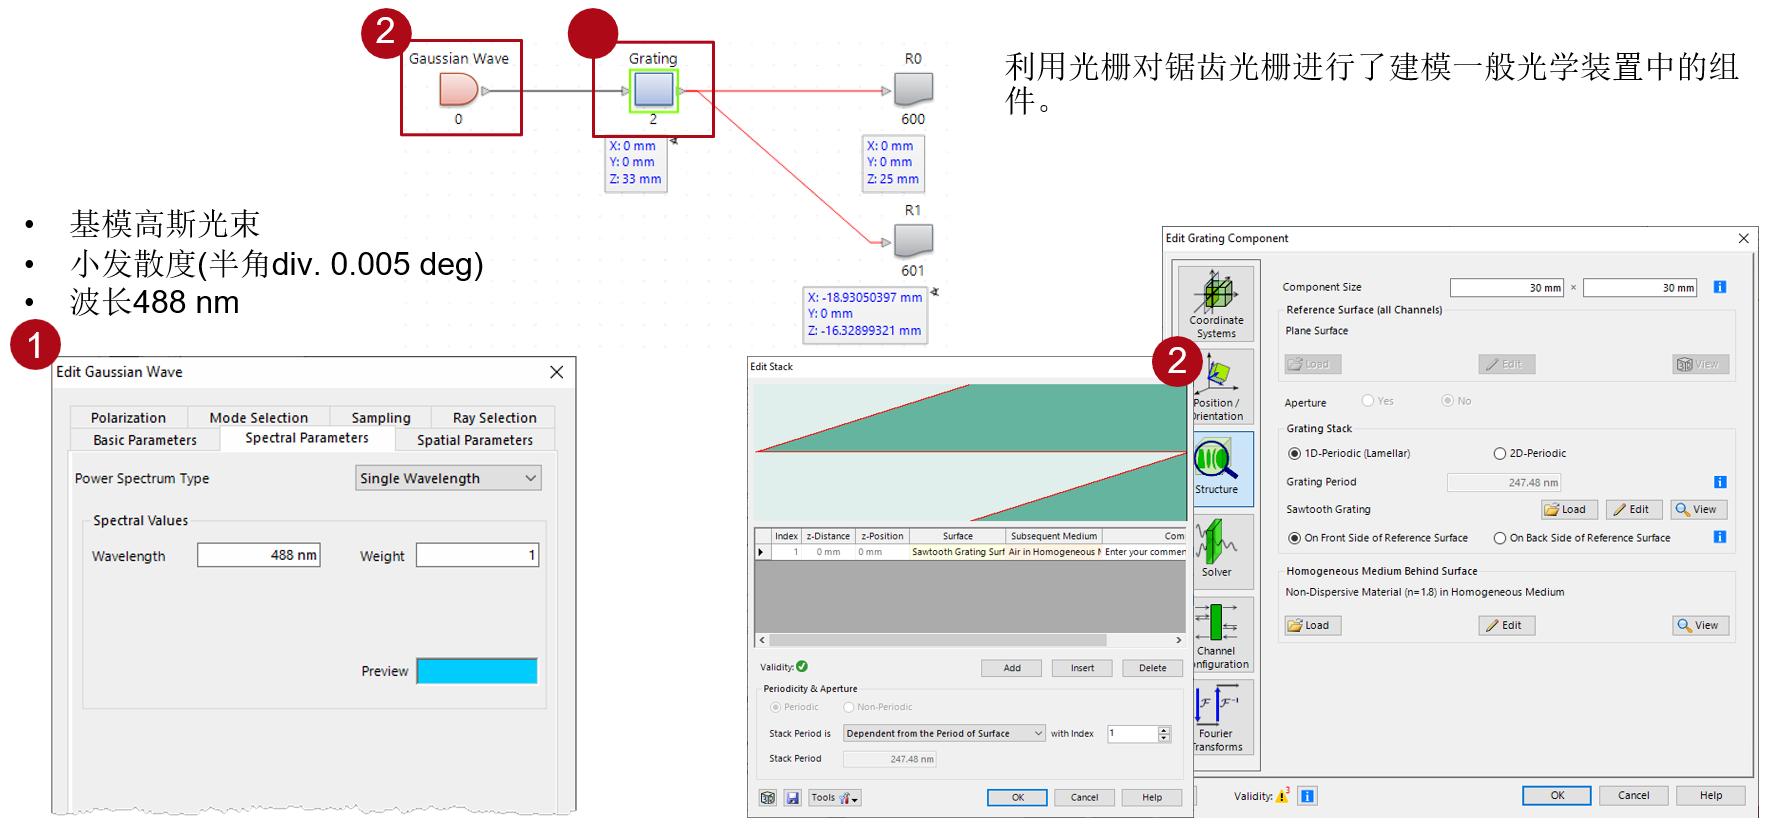 )/��p��PY� �}wb;ulN)�
使用参数耦合
DtN�6.9H2` E<4}mS�n)�  0z�xeA��+U ���[*�<&]^
这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。
�$���G}Q}f >k#a�B�.6� 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。
�c,fedH�;� u�jh��4c�p 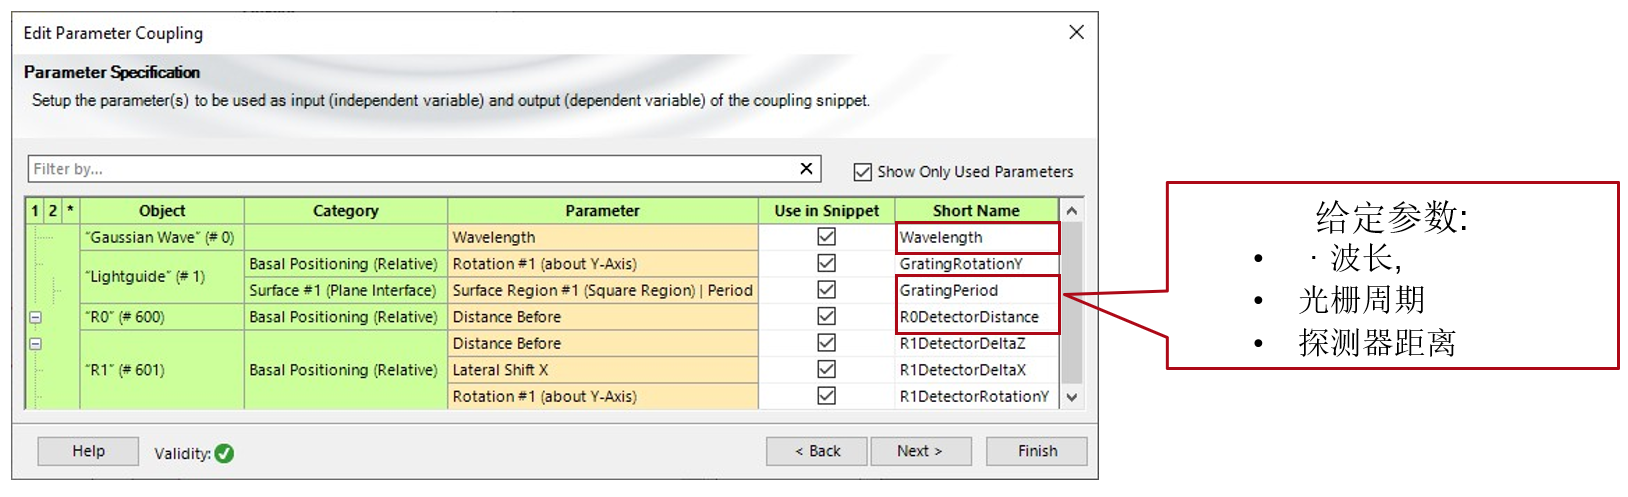 6qDD_���:F %jf �gnc�W
0阶(R0)光栅定位探测器的旋转
�'ng/A�4 od� fu7�P_ 在VirtualLab Fusion中旋转
光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。
iTvCkb48m� ���\*
��#4 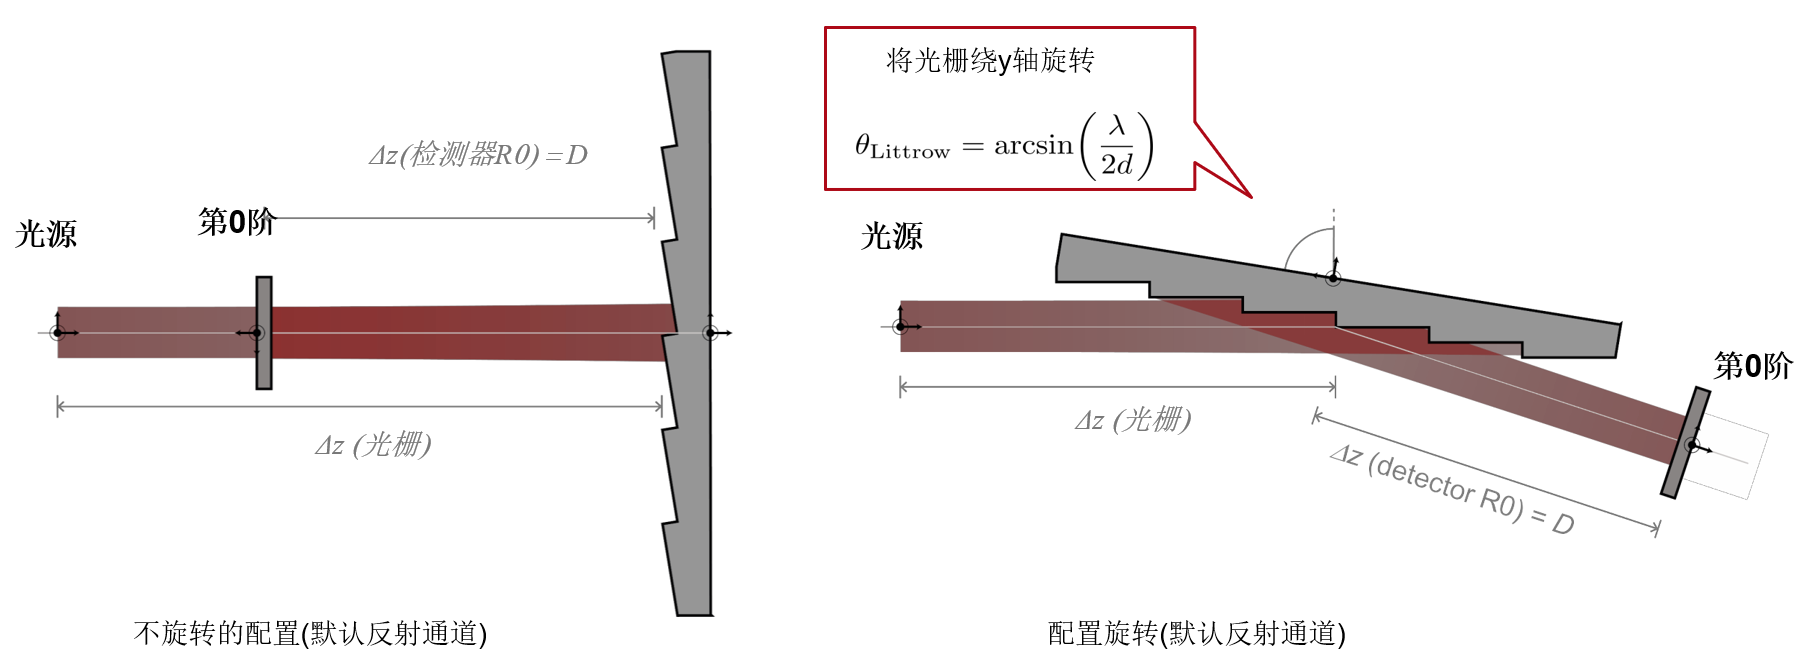 �=>J#_Pprn )5v .9N�6v
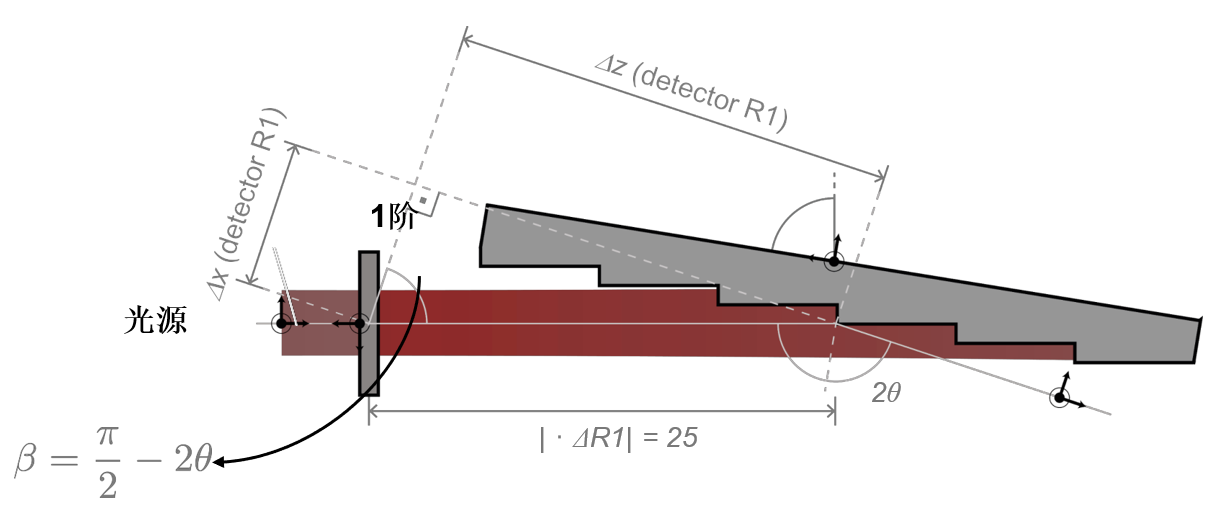
1阶反射探测器的定位(R1)
Q�w�-q�cG� s#fmGe"�8� R1探测器定位步骤:
f$'D2o�, O �K7Vr$�,�p 绕y轴旋转-2θ
aKy|$�
{RC 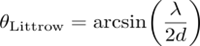 T{M�:)�}�V
沿着x方向移动探测器,ΔxR1
/km3L7L%R� ���sJl�K�N 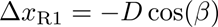 ~k�(Ez pn# mx�4�*zj��
沿着z方向移动探测器,ΔzR1
/0ui�n���x �[�)�pT{QA 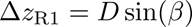 ZI�l�<y�{� ;$Jvqq�|�T
 Q�a%�SvA@R
位置自动配置
x�L"%�2nf ��B" z�5j
通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。
\#�r_H9&s6 T1��&�H!��  MO/N�*4�U2
物理光学
模拟结果(归一化)
9�="sx 8? do,X�{�\��  nSi��NS�Lv %R��>S���"
物理光学仿真结果
�O�EW,[d�� >cb
g�L%�  A'8K^,�<� (c2\:h�vy�
VirtualLab融合技术
^'4uTbxP_! {[?�|RC;\Y