摘要
����]l�}8 VDC�rFZ!]� Littrow结构是单色器、
光谱仪和谐振器中一种非常常用的定向
闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的
系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖
波长和光栅的周期。我们在这里提供了一个根据Littrow配置的
光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。
e�zC55nm�� ]J?5qR:xCy 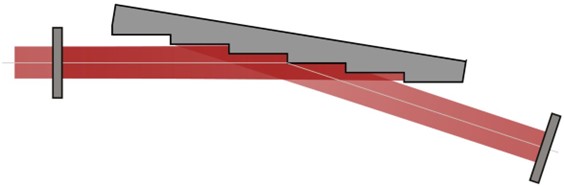 �q��y�QPR �Eki7bT@�/
建模任务
,t(y�~Z
wJ B�Y32�)8SH VirtualLab Fusion中的
参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。
f���+-w~cN 64h�r�|�v 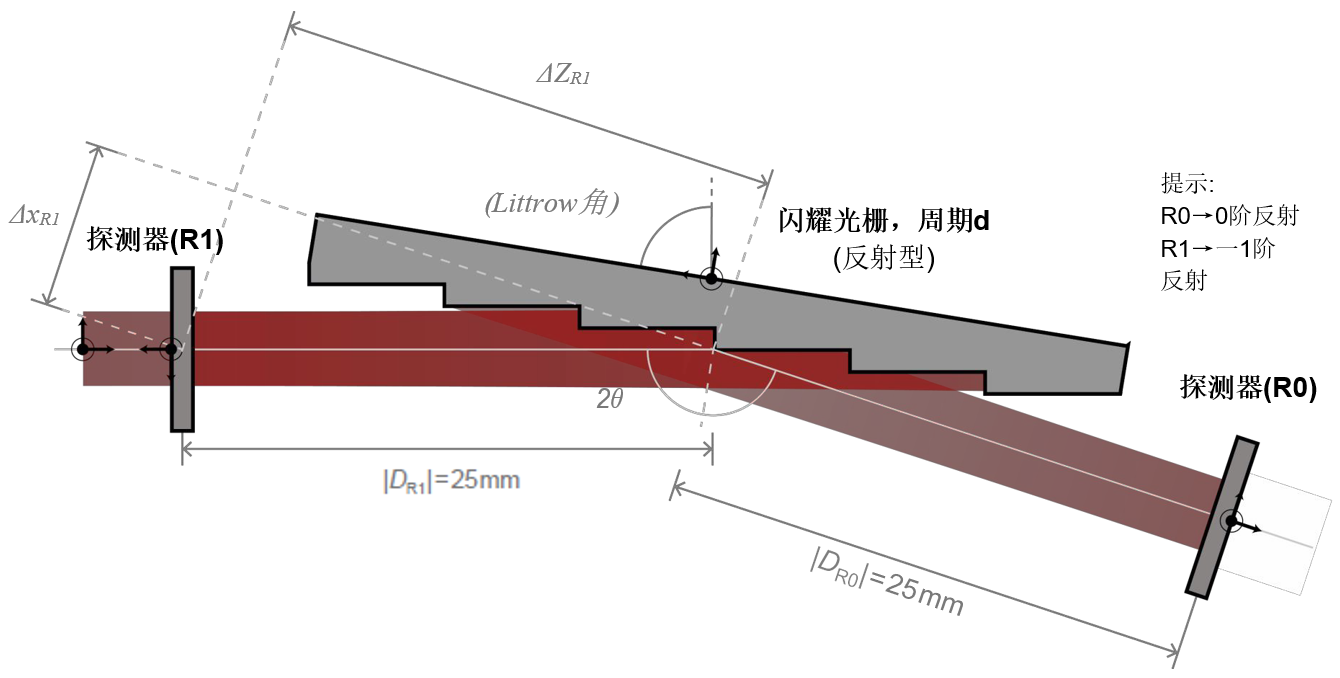 gXc&u��R0S �V92e�#AR 光源 T->O�5t c
• 基模高斯
光束 ��!>����� • 小发散度(半角div. 0.005 deg)
6TlkPM�$~2 • 波长 488 nm
3[-L'!pOX3 d+[hB4�!l2 Littrow配置
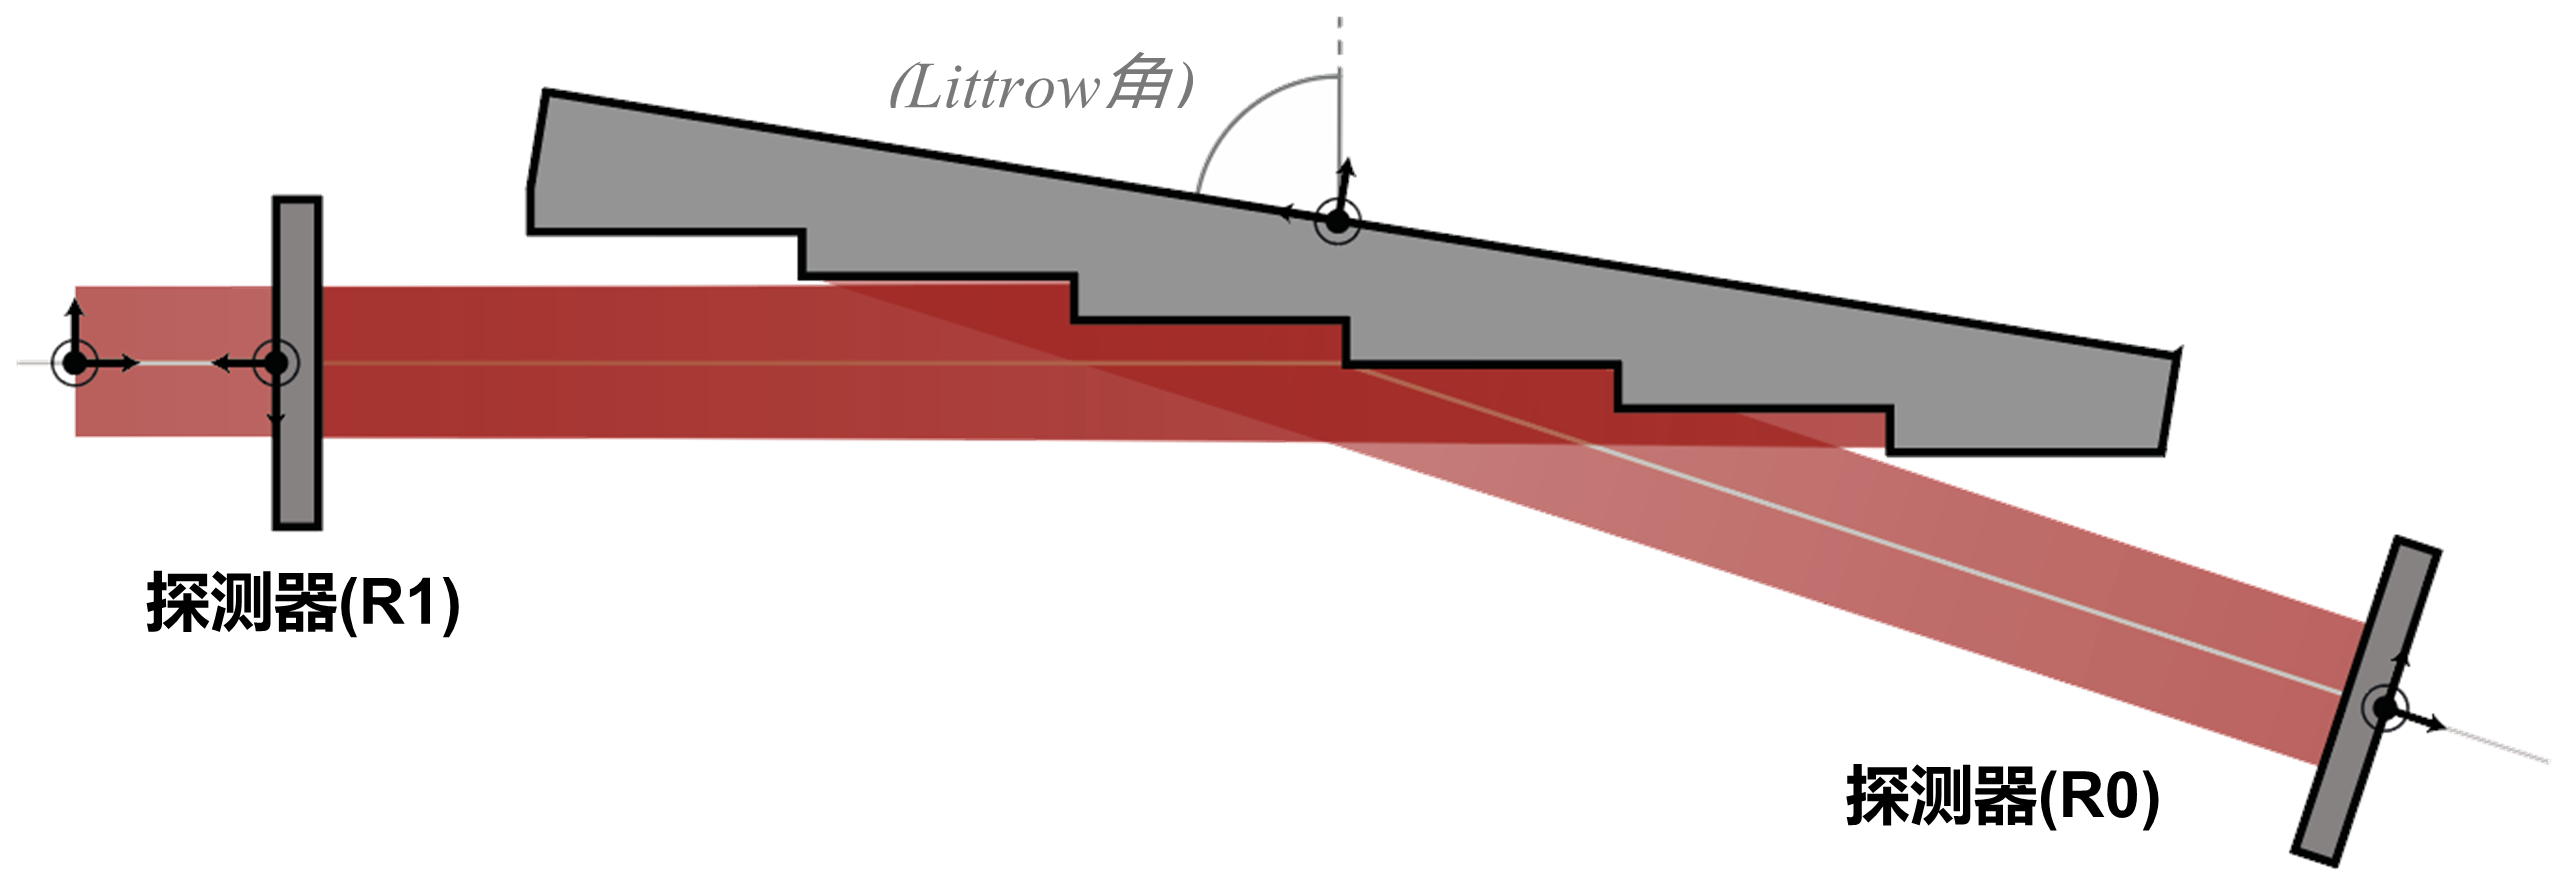
�nke[}Hqf ~Se/u�L�;* • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。
@;JT }R H- X� �4;��+` • 空气中反射的光栅方程:
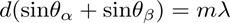 +.�b~2�K1
其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。
adH�Hn�H`, ^h4Q2Mv �o • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成:
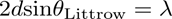 \7jcZ~FBX% i,$*��+�2Z
• 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角):
JG0TbM1(Bt MpG���Wt�# 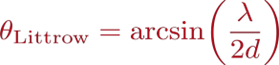 GriL�< =?t
 :
R.�,<DQM
系统构建模块-光源和组件
/�J ���wQ5 )u(`s`z�d 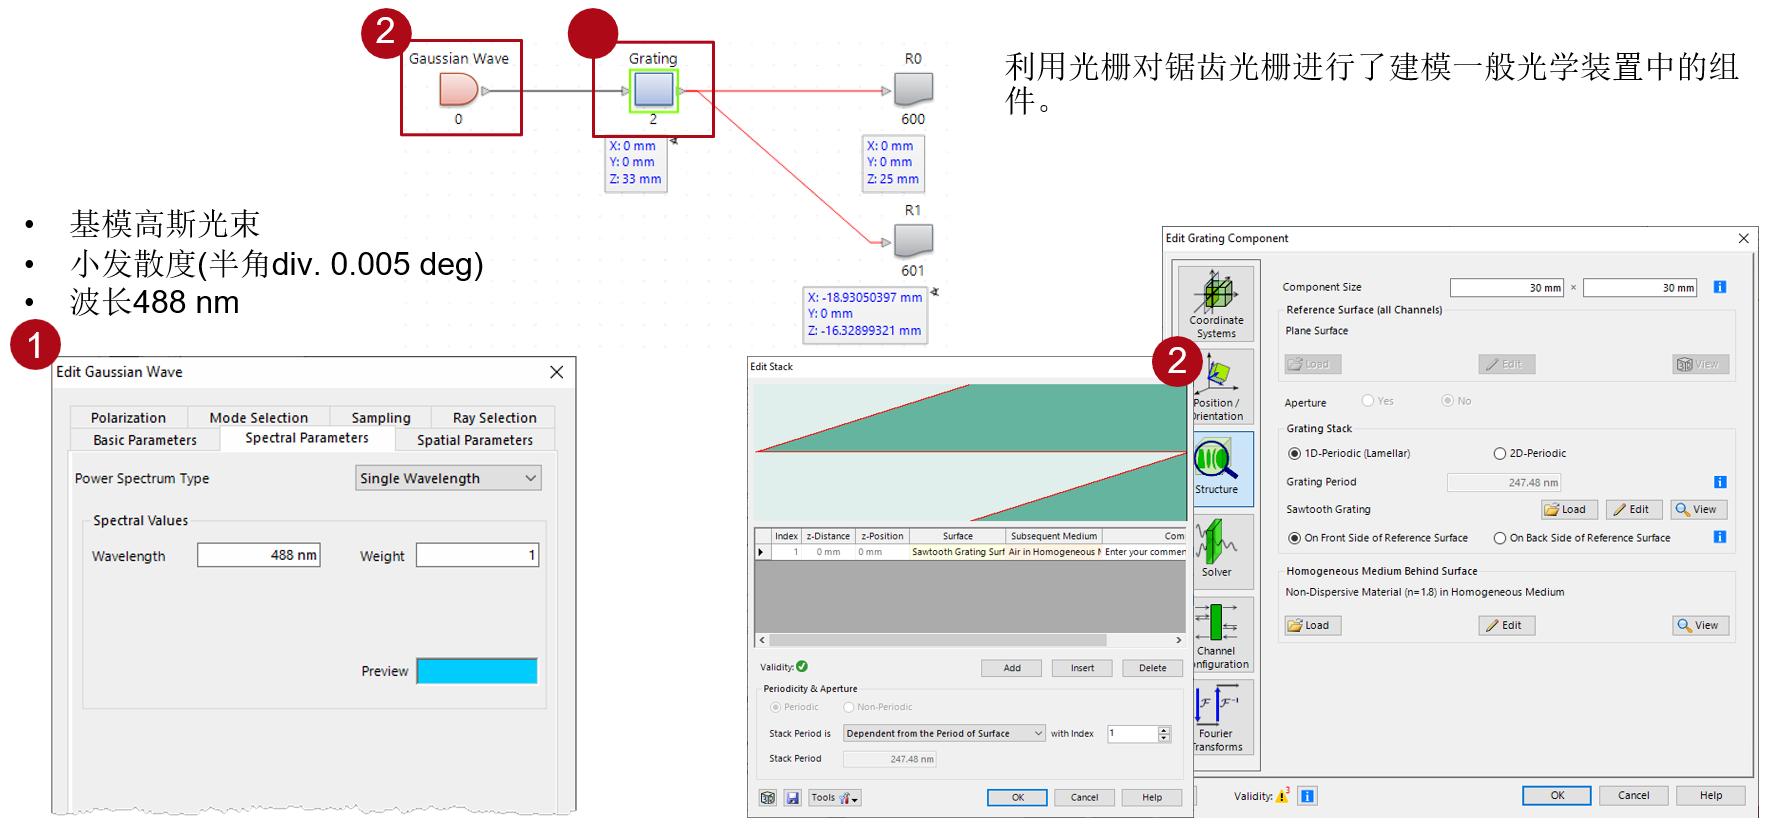 ��e9o(�hL� 6 @'v6 �1'
使用参数耦合
Cf@Wj�gR�
oT_k"]~Q~2  ){i��cI��< +�f;z{�)%B
这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。
OI::0KOv�� p��V�:X_M6 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。
.2Y"=|�NdA �ZY�c)_O�g 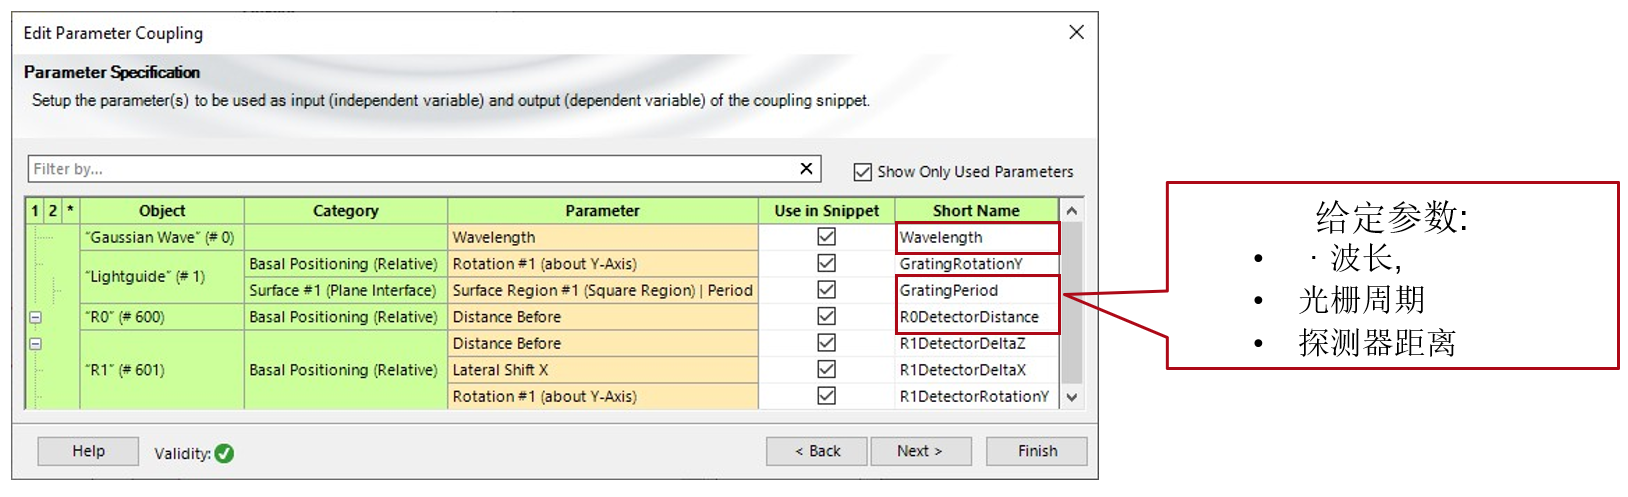 �,�.x�1+9X ��!sK{:6s
0阶(R0)光栅定位探测器的旋转
W�5HC7o\4� �j]M�$�>2; 在VirtualLab Fusion中旋转
光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。
GwxfnC�Ki9 KZsSTB��6J 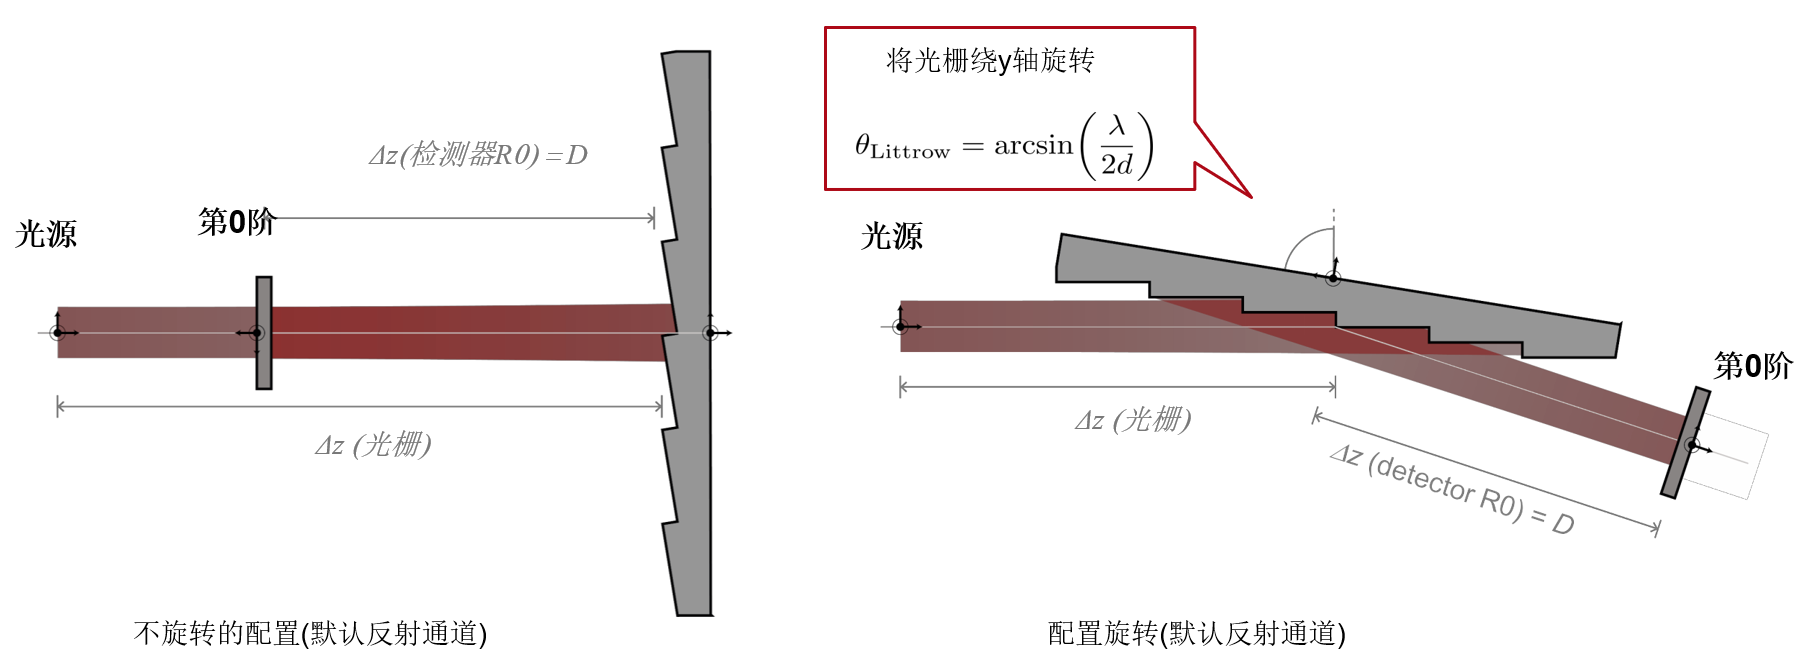 V`G)8?%Vy YDz:;S��p\
1阶反射探测器的定位(R1)
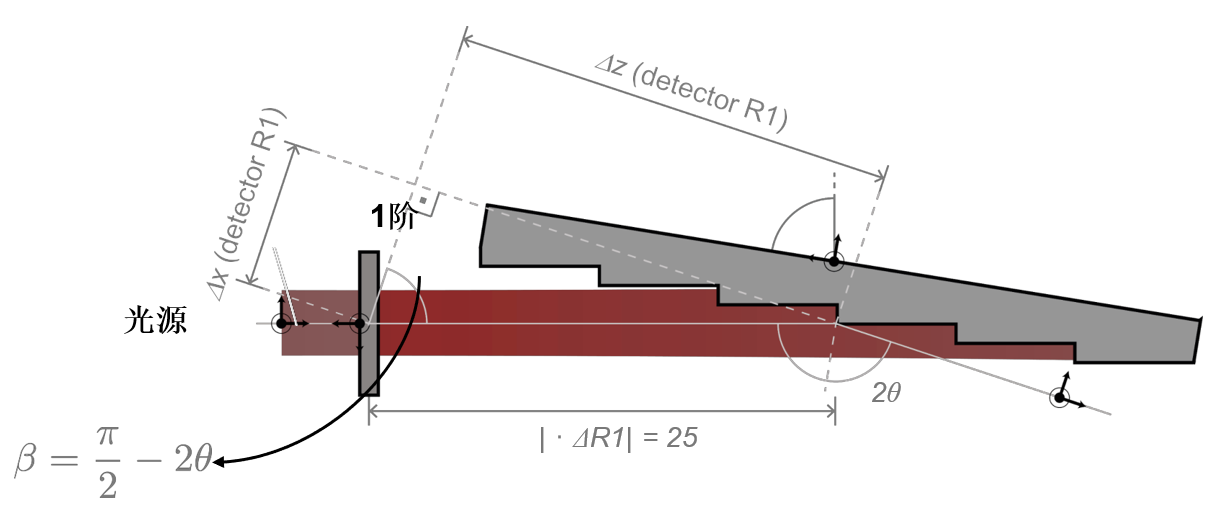
x�zAyE5GL> p/4GO�U5�g R1探测器定位步骤:
�X3<<f`��X �$:{��u�F# 绕y轴旋转-2θ
gM^ �Hs7o, 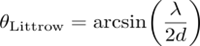 x��_s�9DkX
沿着x方向移动探测器,ΔxR1
N�IQNzq?a^ w)5eD+�n\- 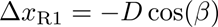 cOx��F.(�L 1vx:`2 A�4
沿着z方向移动探测器,ΔzR1
u\�Tq5PYXt [
!]�.G=�8 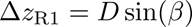 �vRVQ:fw�� ./rNq!�*a
 �Rm�&���i"
位置自动配置
?R#-�gvX% ,�4)zn�6tC 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。
|9@��?8\�� <;�=?~QK%-  8%U+y0j6b�
物理光学
模拟结果(归一化)
��Y�'DI@�� >�
�CZ�|Vx  ,�_F1g<^@u K.�JKE"j)d
物理光学仿真结果
�k-*H�=km� ���\L<Hy)l  a>ZV'~zT�f #JWW ;M6F�
VirtualLab融合技术
�Kn?>XXAc hDSt6O4�za