摘要
[h^�>Iq
(Z eH9O�fhsry Littrow结构是单色器、
光谱仪和谐振器中一种非常常用的定向
闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的
系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖
波长和光栅的周期。我们在这里提供了一个根据Littrow配置的
光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。
Fv(1�A_~IS i1E~���F 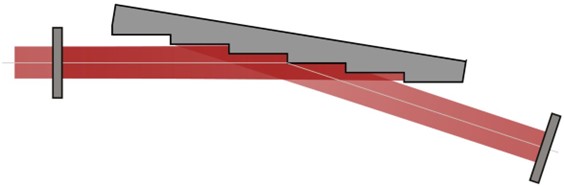 ~�x�SA�R;8 \uT���y\KA
建模任务
?rG>�SA�>o S_ Pa ��.� VirtualLab Fusion中的
参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。
_K5��R?"H0 rbw5�.�N�U 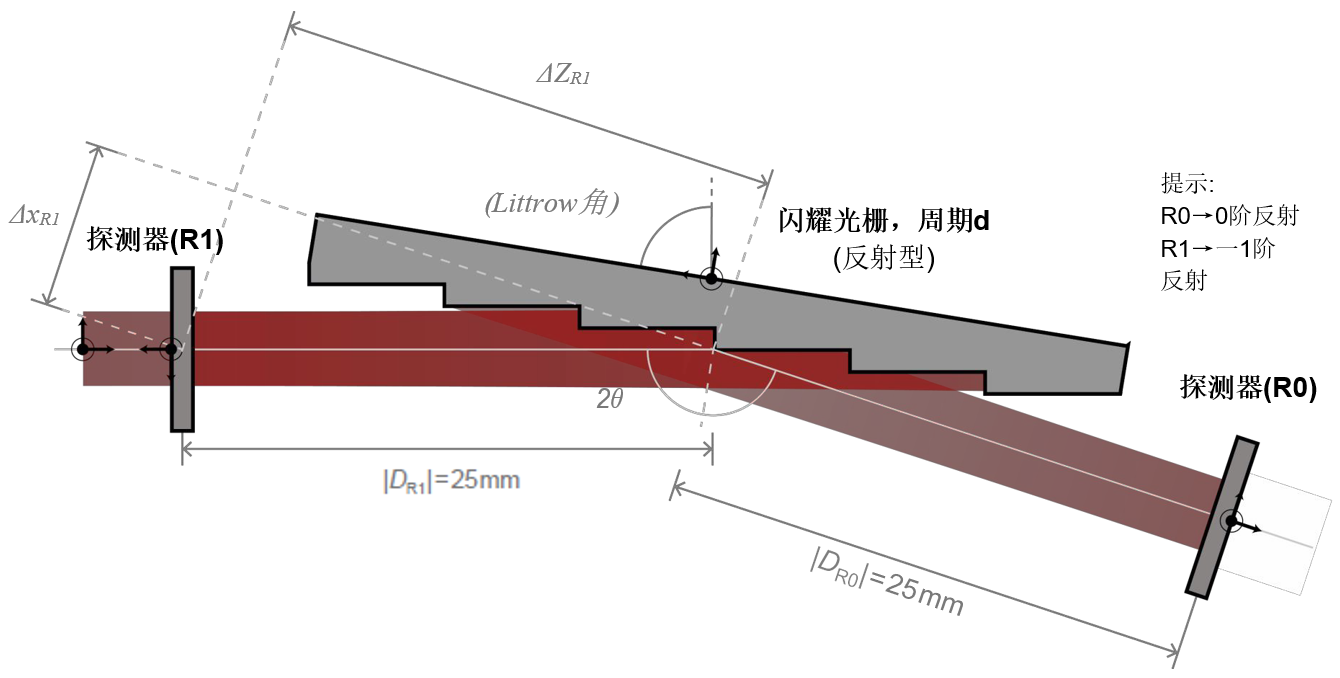 #o�v�mX��� 9;*-y$@��� 光源 sa26�u`?�
• 基模高斯
光束
|q��:p^;x • 小发散度(半角div. 0.005 deg)
�2y0J~P!I • 波长 488 nm
,-GkP>8f( D#I^;Xg0h� Littrow配置
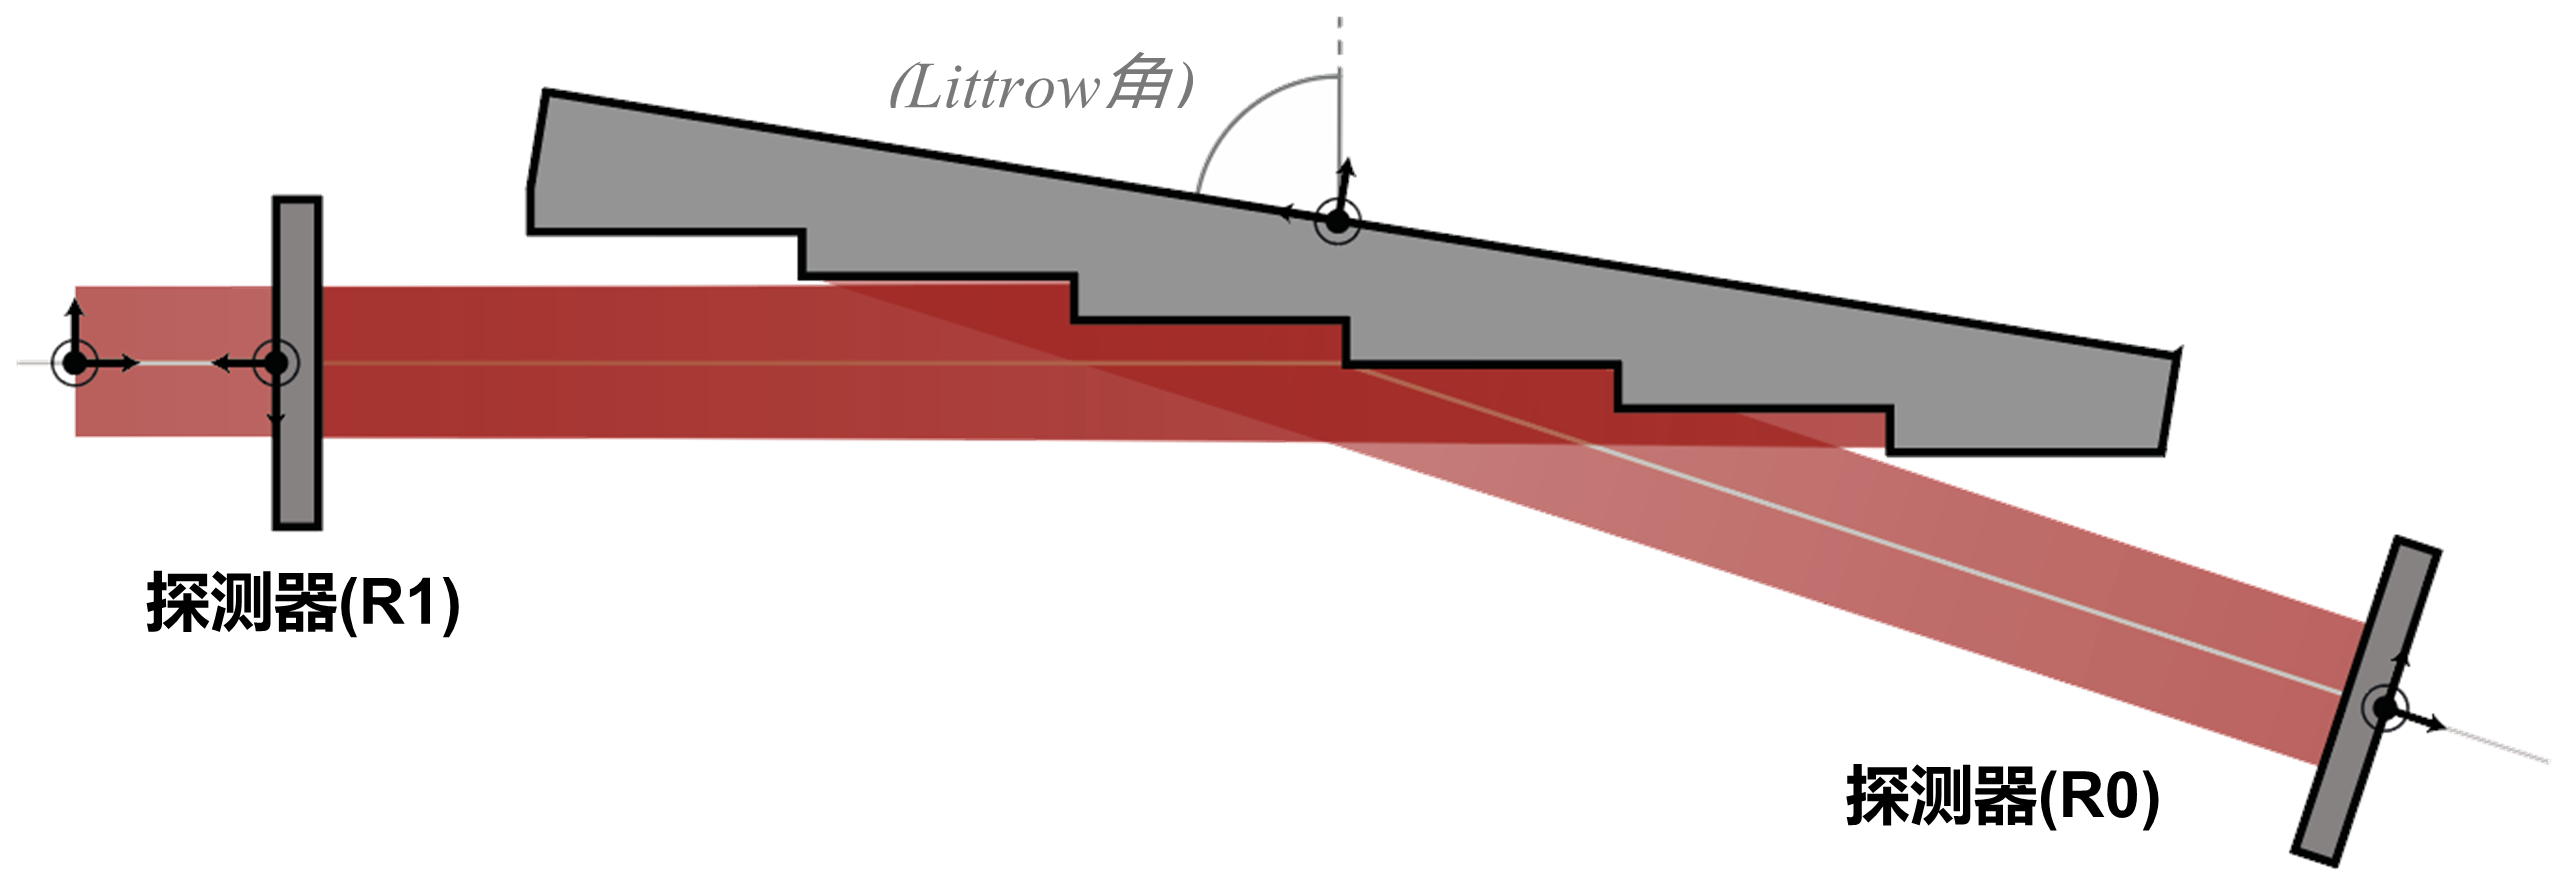
tB i��16= 6bXR?0$*M. • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。
�8r�46Wr7Q Z+G�.v=2q< • 空气中反射的光栅方程:
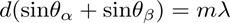 R�Zg8y+jM
其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。
����#uz��p HpX� ;:�/I • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成:
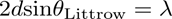 =K���ctAR; iE;D_m.>`O
• 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角):
X>W�2aDuEZ ?Dr �K2;q� 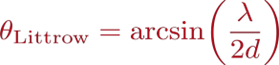 RMfKM!
v�E
 %Ct�^{k�~1
系统构建模块-光源和组件
(-:lO{@FsC +Kz���baBK 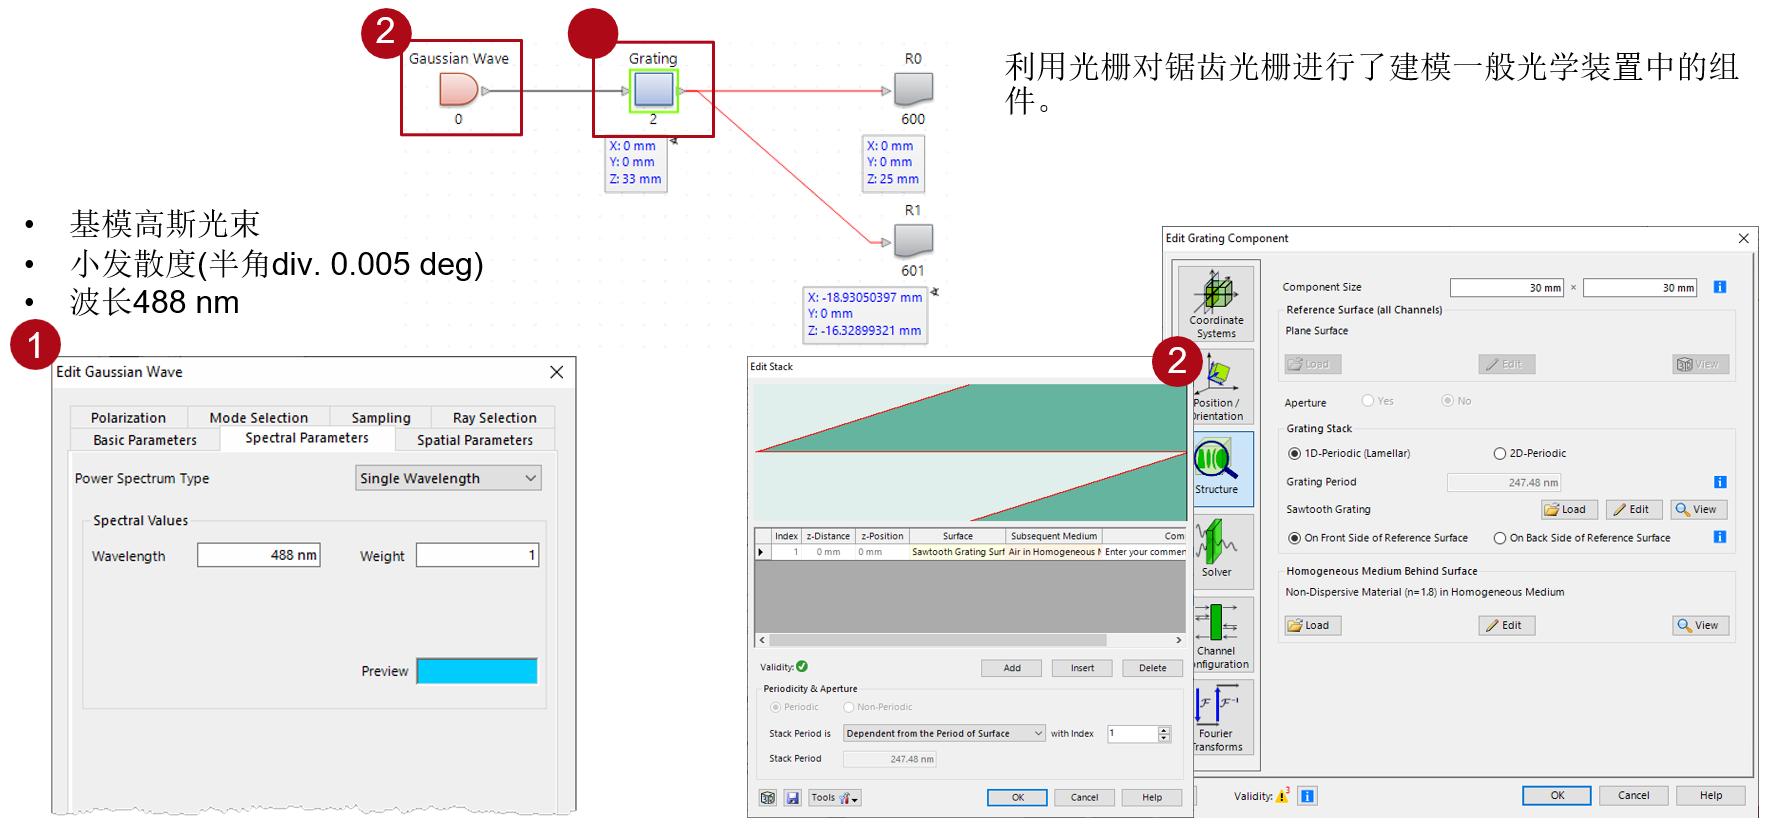 7ZsBYP8��% 8��o� SNnT
使用参数耦合
(�WISf}[l; $yA>�j (k4  ?"�o�7x[ X�'
,0�vK�
这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。
&O��ih#��I s�G6t�s,={ 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。
=>kE`"{�! �&#� ?2zbZ 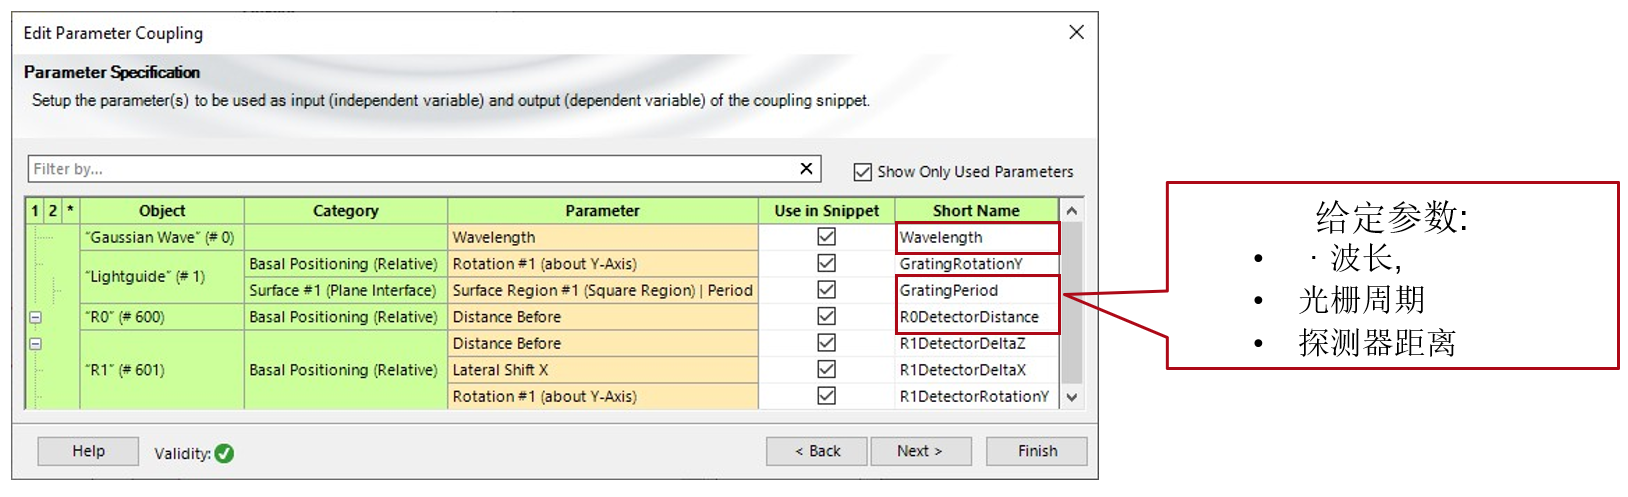 yDi�����l� ~7$4w# of0
0阶(R0)光栅定位探测器的旋转
�ip`oL�_c� 7�l�~d_<h� 在VirtualLab Fusion中旋转
光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。
+[R,��w�sG &O��:IRR7p 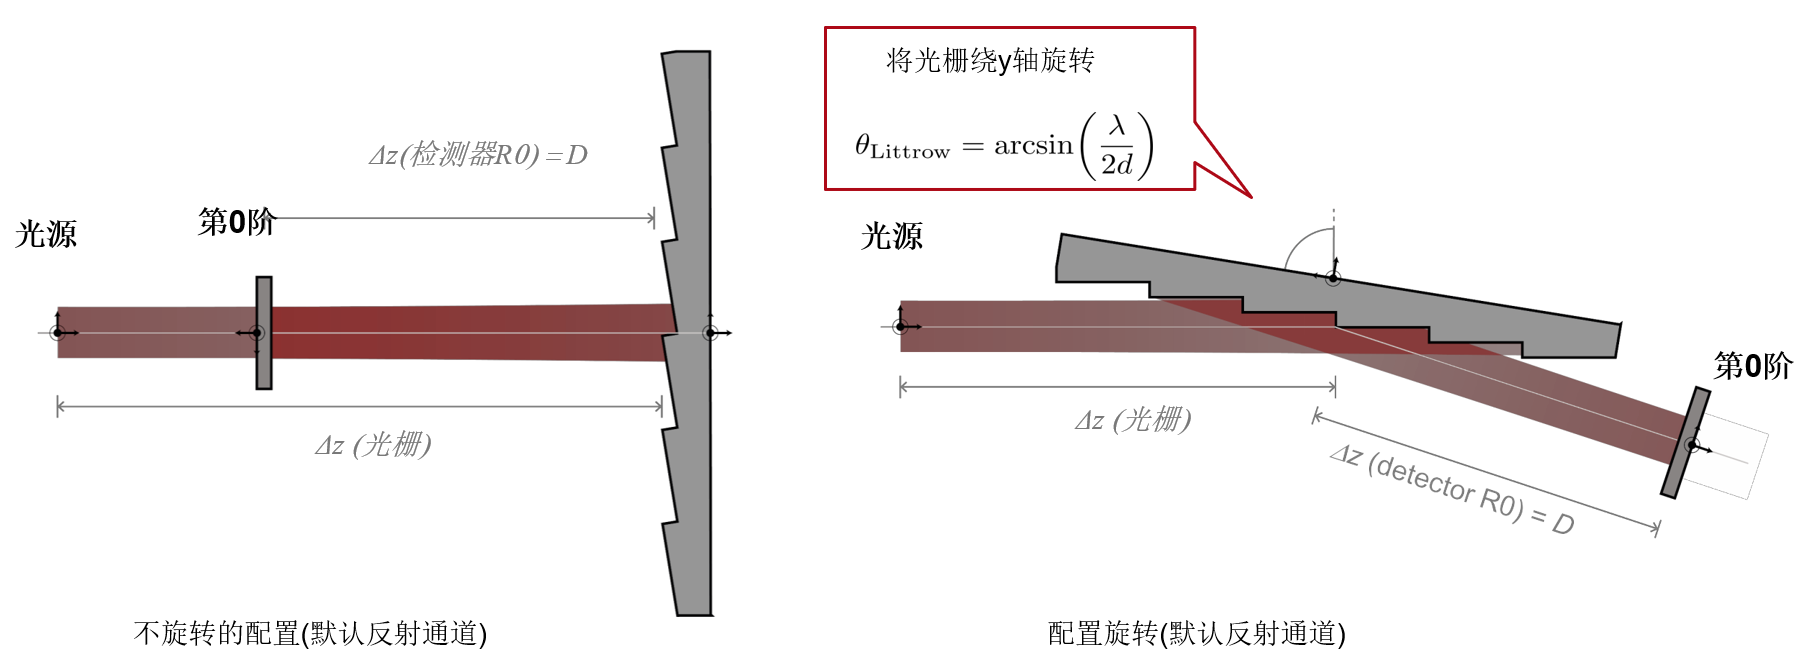 q�|}%6ztv- +=:*[JEK,U
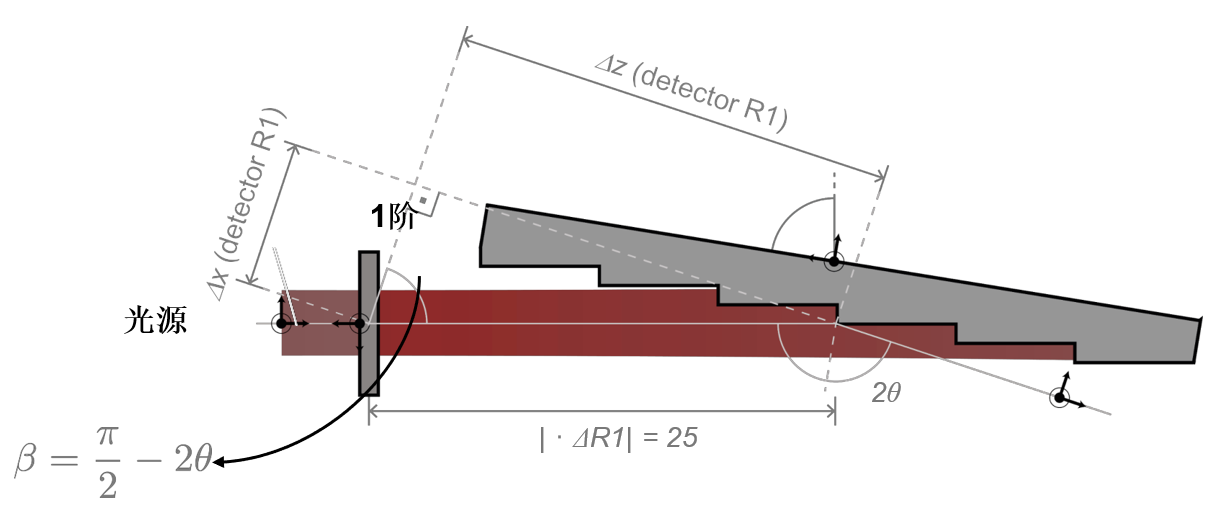
1阶反射探测器的定位(R1)
lI<�Q�=�gd �0S%xm'�|N R1探测器定位步骤:
Ddr.kXI�po m 3�Y@p$i5 绕y轴旋转-2θ
[K=M;�$iQ 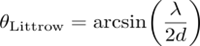 QQ�PT=_�P]
沿着x方向移动探测器,ΔxR1
!pqfx9�3R* T|%�pvTI�e 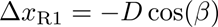 �i�a�Aj�|: L^{1dVGWNa
沿着z方向移动探测器,ΔzR1
BIk0n;Kz<L $Sx(�vq6(� 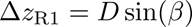 ^�]�cl:m=* ,D���Zo�E~
 8n�j^x?bn
位置自动配置
U $2"ZyFii s�.#%hP�X{ 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。
XB.x�IApmy H�r�k]��6*  zarx�v|
}$
物理光学
模拟结果(归一化)
Ki,S�Fww8r Y_�gMoo���  R_7[7��/a� �ZR,��"�w�
物理光学仿真结果
ILU�7Y�hk� x%!�Ea{��s  C�+m%_�6<� 5Qh�$>R4!"
VirtualLab融合技术
9*&���c2jh +I$,Y�~&`>