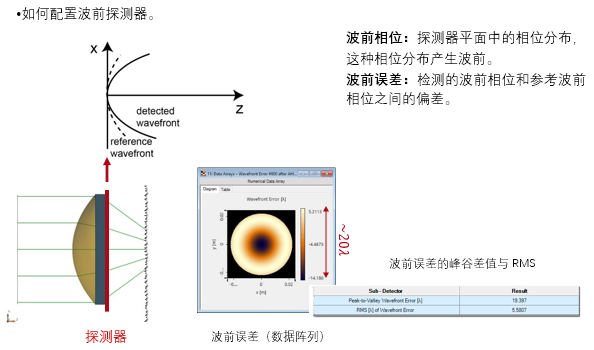
Hhk`yX �c_ 波前误差定义为参考波前相位(一个恒定相位或球形相位)与
光学系统的检测波前相位之间的差值。 它是评价
光学系统质量的一个非常重要的
标准,同时也可用作
参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的
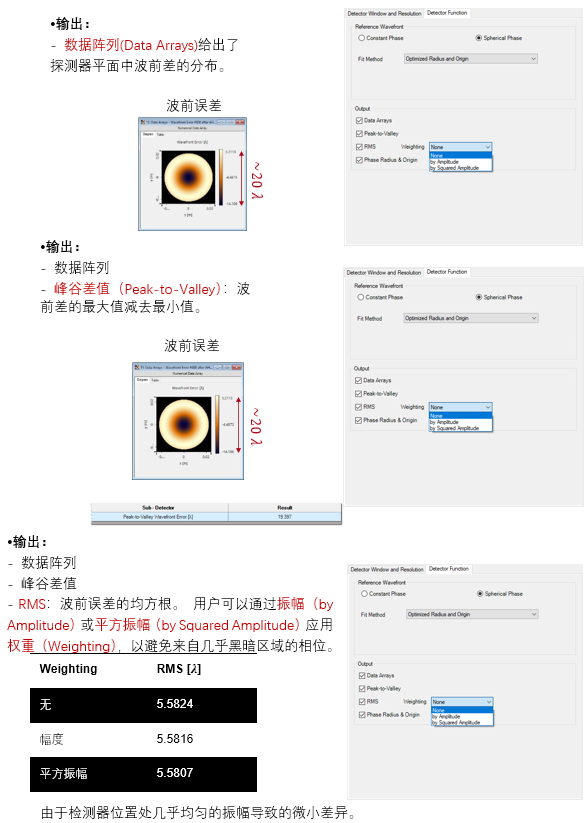
探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
F;_o���`h FJ!`[.t1AU 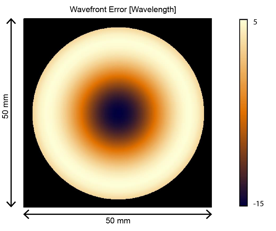 �4Hb�"�yp$ 建模任务 ��aZ{l��6 �xh�h��o{ ��9ei'o��Z
 g�$"x,:2x{ 系统构建 <vV"�abk� $0P1�6ZlPC
出于说明目的,我们使用光学系统,其包括一个平面波,一个
非球面透镜和波前误差探测器。
�R1Q��,��m Q<MxbH�k�9 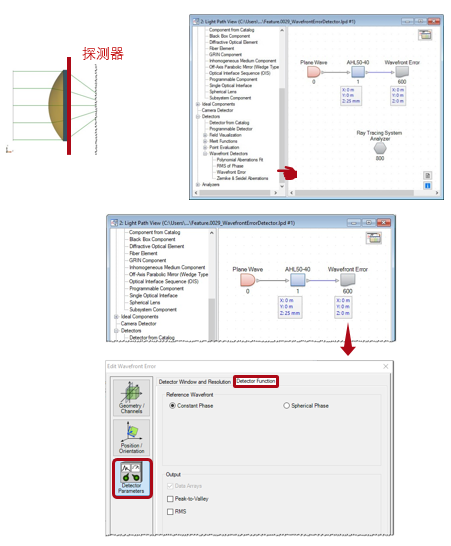 )�G�, S7A
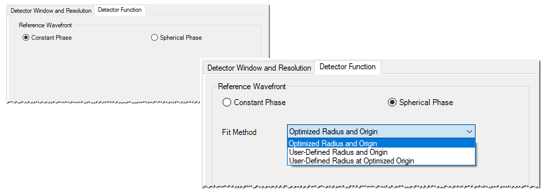
探测器功能:参考波前
}1V�+8'��D �i?@�7>Ca NJ�d�4( �P 参考波前可以是
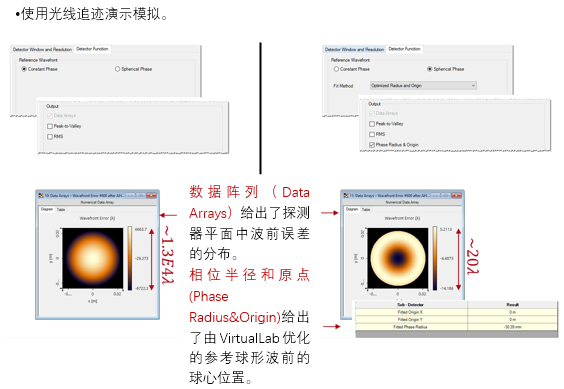
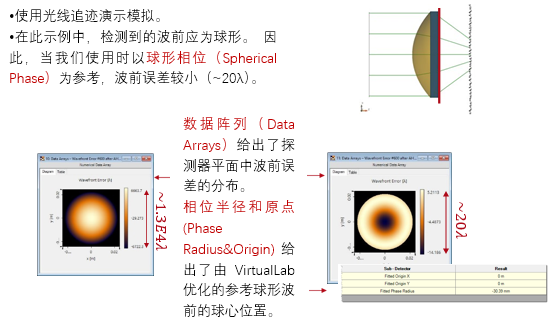
A['(@Bz#7~ •恒定相位(Constant Phase)产生平面参考波前。
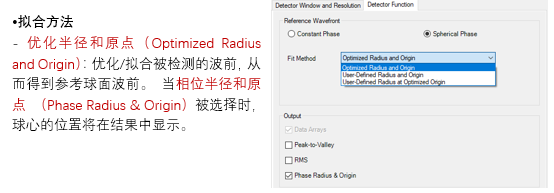
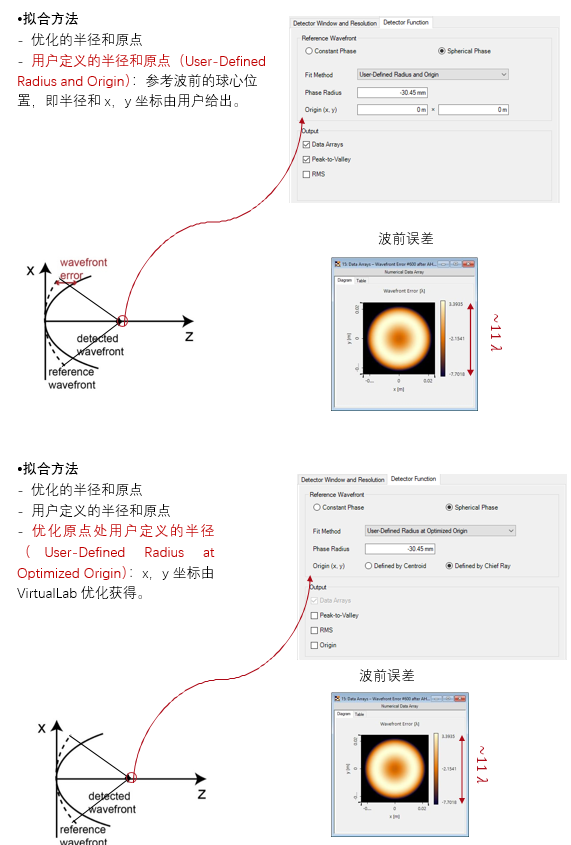
:(/1�,]�bF •球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
nSQ�]qH&4d �_dAn/rj
�  ~�l] w=[
z JgP%4)�]LV 结果:恒定与球形参考 =MM+(��mD� sh`�3$�{
 ��|?�^N�@ 模拟结果:恒定V.S. 球形 \Wppl,"6c� G)��b:UJa"
 h�v>Xr=�RE 球形相位:拟合方法 g�[@0H�=�� U��A�6
C�/
 U
Rq9�:{�
 �1>OU�~A"� y�0O e)oP 探测器功能:输出 7��.2!g}E b">��"NvlB
 n!�X%i+|4x


