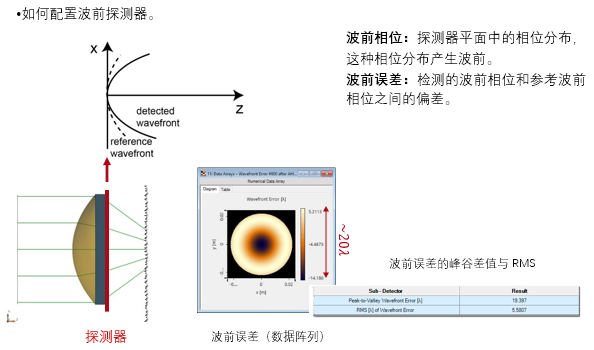
>X�Z2�w_�� 波前误差定义为参考波前相位(一个恒定相位或球形相位)与
光学系统的检测波前相位之间的差值。 它是评价
光学系统质量的一个非常重要的
标准,同时也可用作
参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的
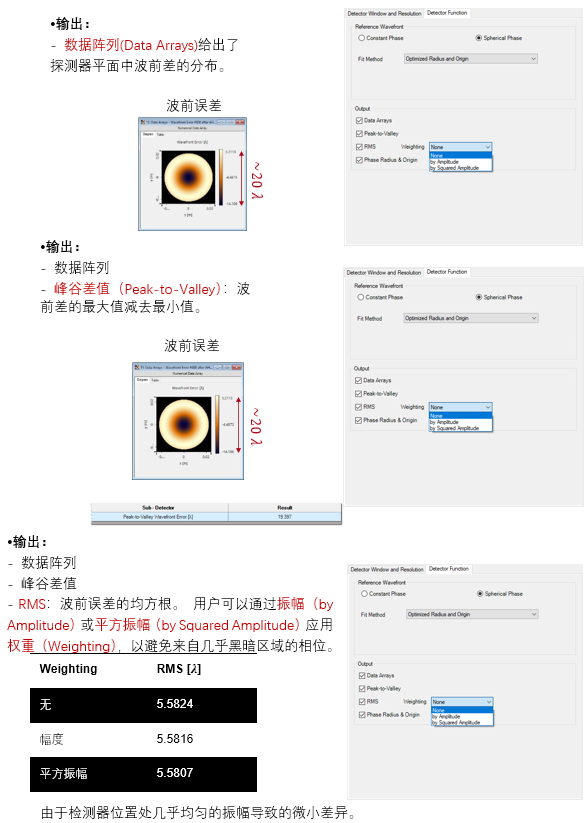
探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
� '0f!o&?g q!&�:y7O8� 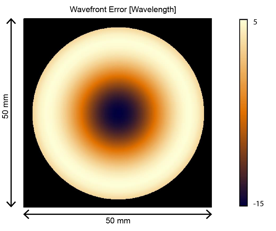 _�Nh]�)p�- 建模任务 bH�Tf�{=�� (l]�[_�6�Q eZ�)
���|m
 a/�E(GQ,�, 系统构建 �=�"�T�}mc h(2{+Y�+��
出于说明目的,我们使用光学系统,其包括一个平面波,一个
非球面透镜和波前误差探测器。
SMv�lEj�^� KUW�� )��F 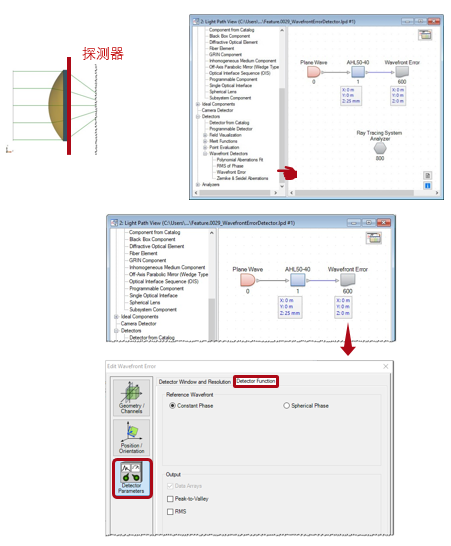 ++2�a �xRl
探测器功能:参考波前
1q'_�J?Xmd eI2�0��41z 2s2�KI��=6 参考波前可以是
�r(]G�d�`] •恒定相位(Constant Phase)产生平面参考波前。
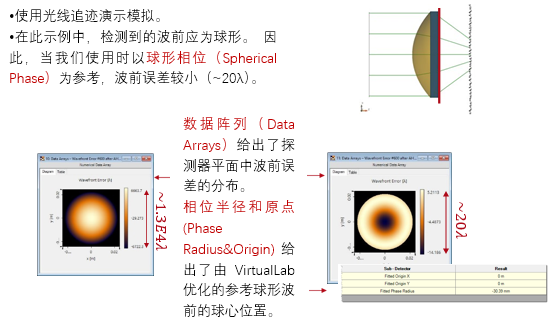
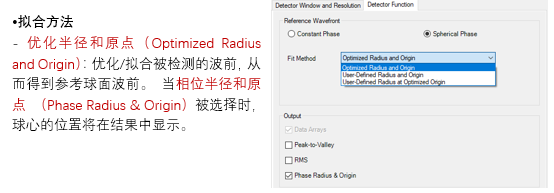
\.�P'�8As� •球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
q�Ue2(/TQu /_<_�X�
7 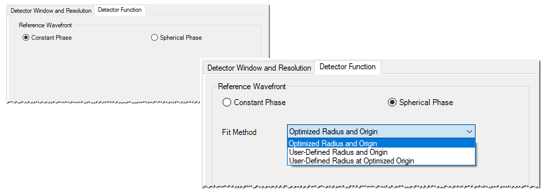 "�QfF��]/: bjUe�+�#BL 结果:恒定与球形参考 z@[n?t!�7k MXVCu"�g�%
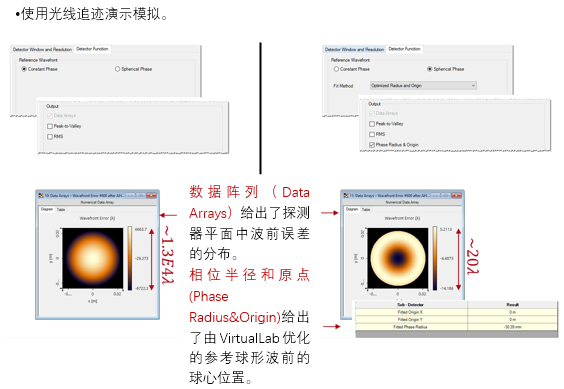 ��]mBlXE:Z 模拟结果:恒定V.S. 球形 �2wU�,k(F_ @���b�k�SA
 &hp�zn��IN 球形相位:拟合方法 6wiuNGZ��b 2�QHu8mFU�
 eJOo~H�IWQ
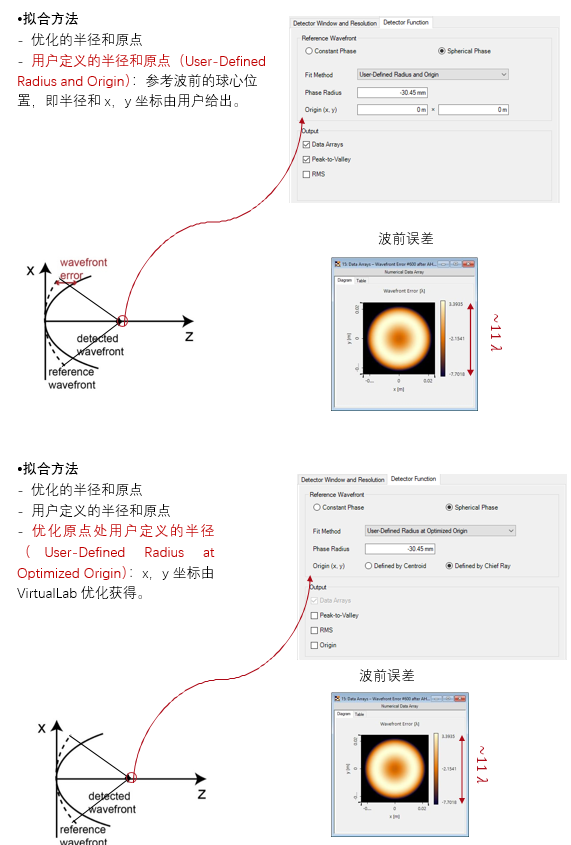 (4l M3�clF OwC{ �A�d{ 探测器功能:输出 ;).�QhHeg> ;XY#Jl>tg
 {�KqW<X6Hp


