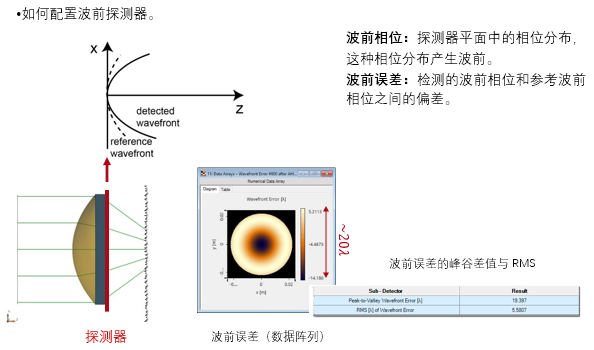
AIT�V+=sN� 波前误差定义为参考波前相位(一个恒定相位或球形相位)与
光学系统的检测波前相位之间的差值。 它是评价
光学系统质量的一个非常重要的
标准,同时也可用作
参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的
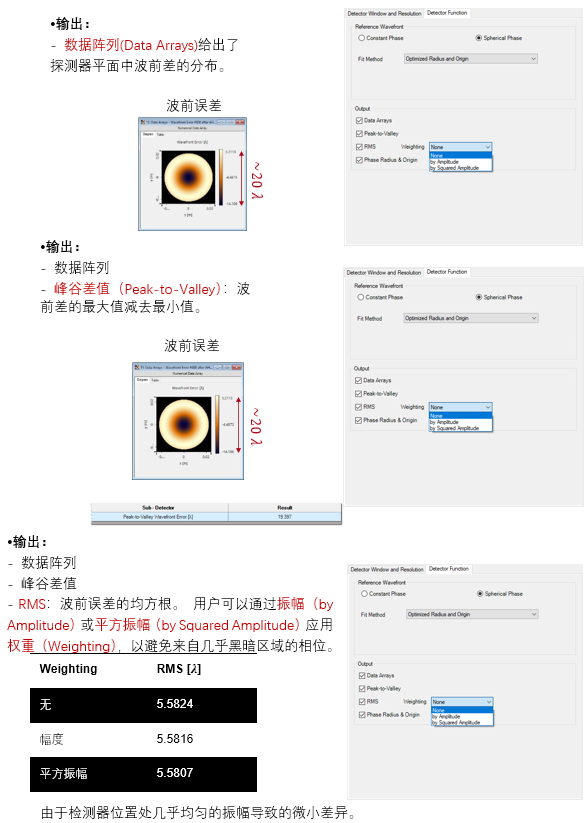
探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
�bvHF;Qywg 5 :O7�cBr 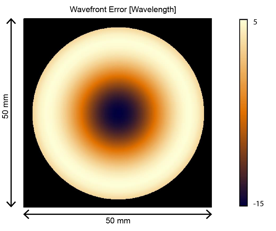 wX�(h]X"�q 建模任务 E-��Z6qZ^ ��]|NwC�< T}DP35dBzE
 _�@U?;73"5 系统构建 v�rVb�/hhG &)F�8i#�M�
出于说明目的,我们使用光学系统,其包括一个平面波,一个
非球面透镜和波前误差探测器。
Rou$`<�{H� sg@)IEg</v 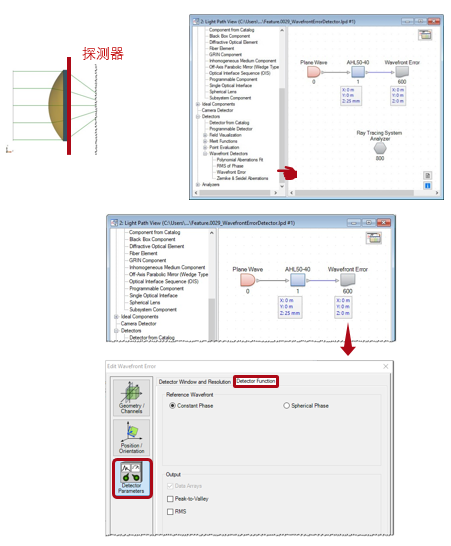 ��k.Tu#�7�
探测器功能:参考波前
Q'��?�{�_� s$�g"6;_�\ �nNbOq[� 参考波前可以是
�;3ZHm*xJx •恒定相位(Constant Phase)产生平面参考波前。
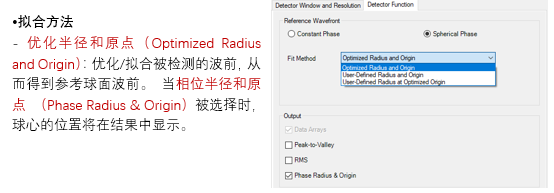
� t~mb��e� •球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
��E,"?R�bG 6=�ukR=]�v 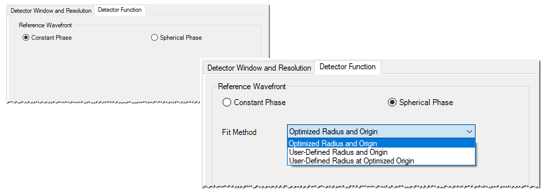 V}?d
,.m`{ C��XC,@��T 结果:恒定与球形参考 `fw:� �� xw�?�Mc�{w
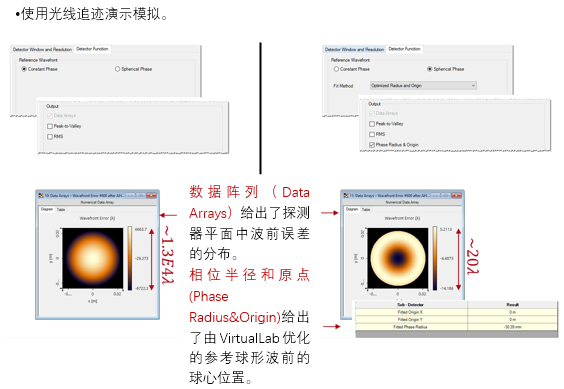 �*�#��cc�z 模拟结果:恒定V.S. 球形 i��3C5�"\y ,E&PIbDL�1
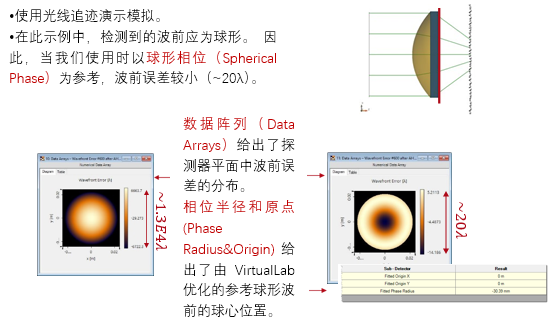 5Am��Y�rXZ 球形相位:拟合方法 �H.\�gLIr �lMp�j��E
 k-;%/:O��m
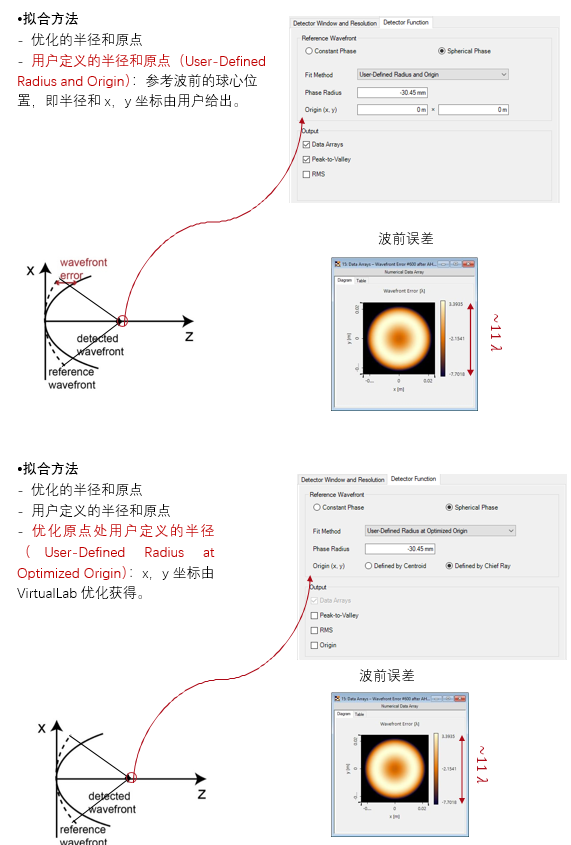 =�`VA�_xVu G�$��X+�g{ 探测器功能:输出 rn��1^6qy) .xXe� *dm%
 =,Y�i�"� E


