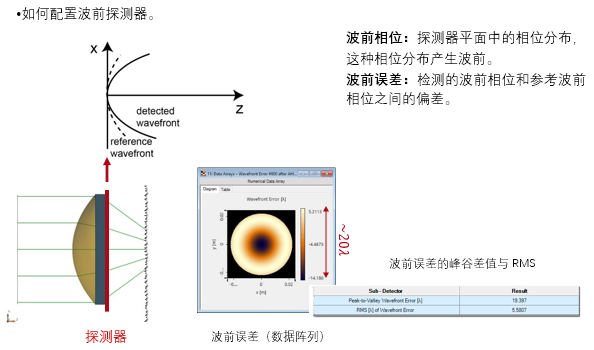
A'AWuj\r2R 波前误差定义为参考波前相位(一个恒定相位或球形相位)与
光学系统的检测波前相位之间的差值。 它是评价
光学系统质量的一个非常重要的
标准,同时也可用作
参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的
探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
[�q��+�39� ~PAb�LSL*u 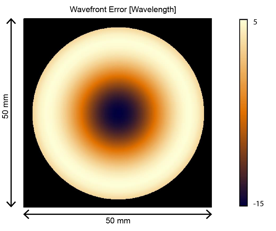 @okm@6J*X� 建模任务 sxQ�,�x/O �MP�EBinE? :;�#}9g9��
 Z FrX��w+ 系统构建 {����^19.F f��vBC�9^3
出于说明目的,我们使用光学系统,其包括一个平面波,一个
非球面透镜和波前误差探测器。
Y ����X�{� h�pi_0lMkI 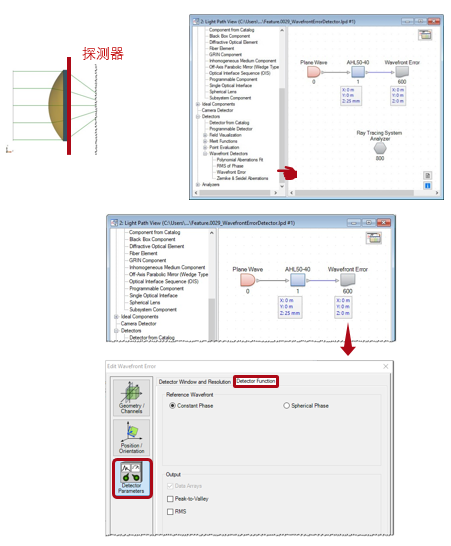 LAVt/TcZS|
探测器功能:参考波前
2mp�>Mn~K^ Nwu��Be:"@ jv�KaxB;e� 参考波前可以是
�+5}�T!r� •恒定相位(Constant Phase)产生平面参考波前。
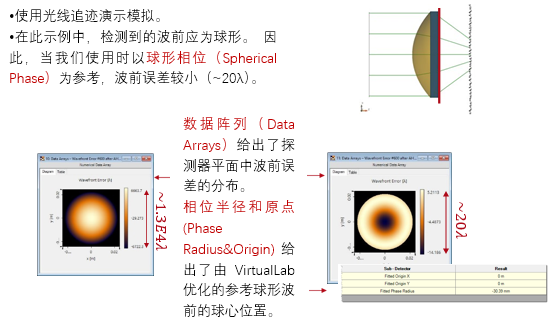
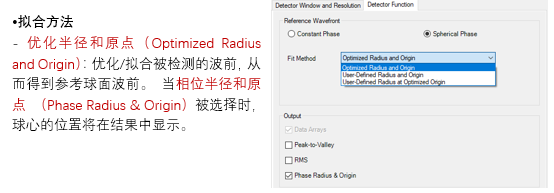
I;m@cS�J|j •球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
?b�YQZJ�>& ��ghO//�?m 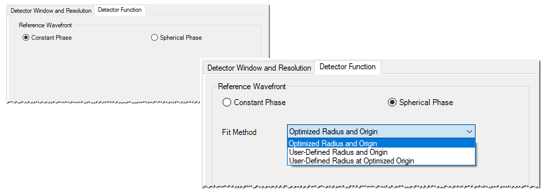 �X'I�l:S�K 4�y}�a,�� 结果:恒定与球形参考 te4"+[ �$| iuk8c�.TAR
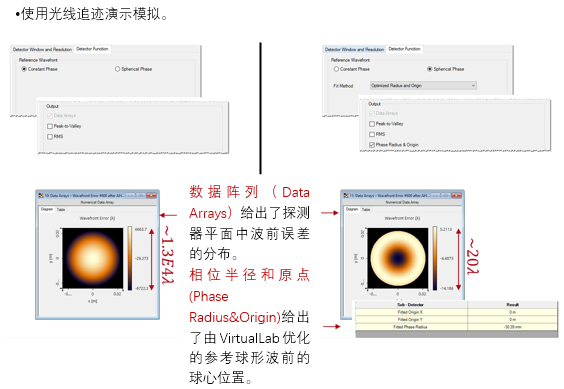 GDQg�:Mg�X 模拟结果:恒定V.S. 球形 1#�_j6�Q�2 �OuIW|gIu0
 m��t]YY<l� 球形相位:拟合方法 E��s��xTBg V'hz1r�oe
 U�Hl/AM>�!
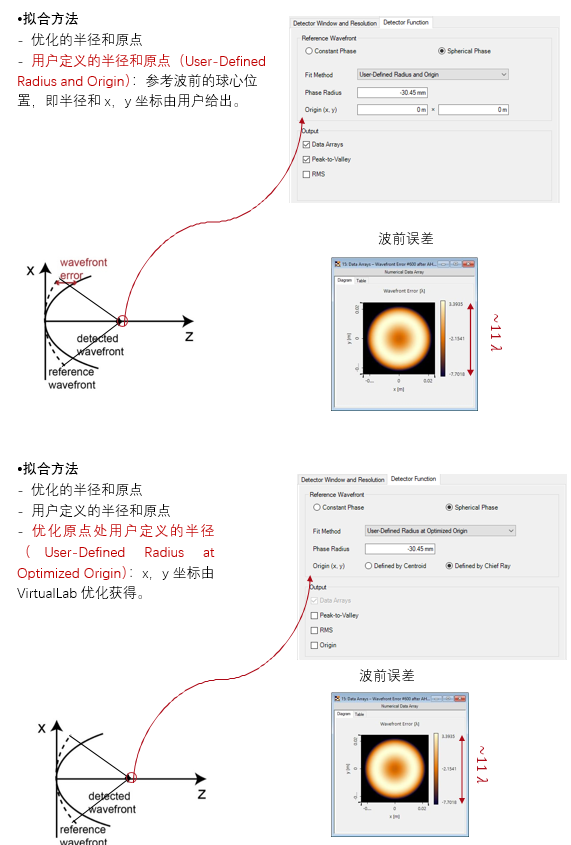 A�(sx�5Ynp 5Fm��?�,^� 探测器功能:输出 {�rJ�F)\�2 �&$I�p$"�H
 nPX'E`ut-V


