tUuARo7��# 迈克尔逊
干涉仪是
光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助
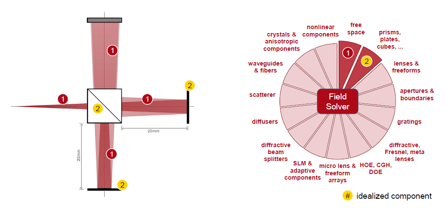
VirtualLab Fusion中的非
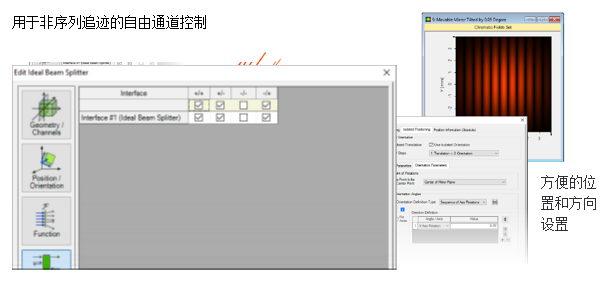
序列追迹技术,可以轻松设置和配置迈克尔逊
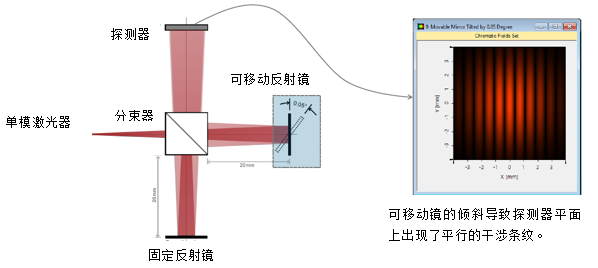
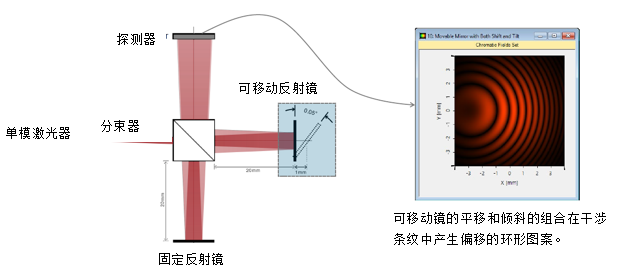
干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。
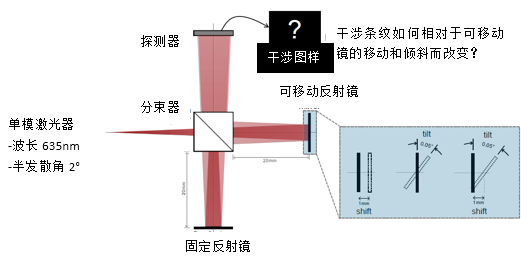
}a/z.�&x]V 7x=4P|�(\} 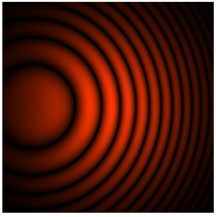 Q�Fnp�p\K e�/_QS}OA 建模任务 Fc8�0HK�5R
m?; ?�I]`
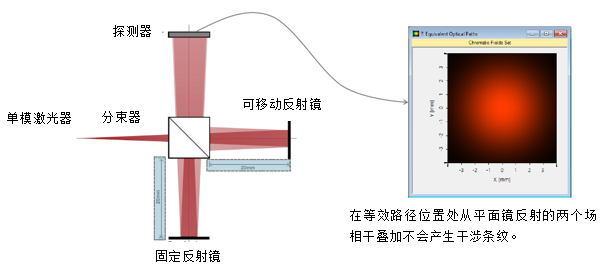
 0WfnX>(C7R ��:�<s��`) 等效光程的计算结果 �xm�Eo��m�
#s81�k@�#X
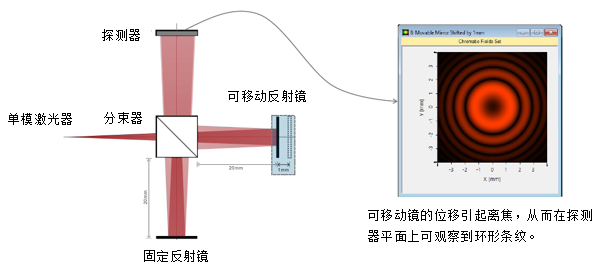
 ij|>�hQC5i {NQCe0S+p� 平移可移动反射镜的计算结果 �.he�U
Ir,
�).IyjHY��
 H]
g=(
%ok �SB08-G�2� 倾斜可移动反射镜的计算结果 3u�/Aq�L
$5/d?q-ts{
 �_�si�5�z -%�]1q#C>@ 平移和倾斜可移动反射镜的计算结果 �@D�!*@M6�
n��((A:b�
 /M::x�+/�T �vG.�K�S�A VirtualLab 视图 t1U+��7nM A�)�4X��QF
 ?pf�r^
!@$ |IV�7g*J89 VirtualLab 流程 �^iB��Ip�# 122�s��7�A
•设置入射高斯场
}�#u #m�.� qr����p@ � -基本
光源模型 �ut���BrH� •设置组件的位置和方向
`'���^o�45 -LPD II:位置和方向
�2IE�\O�8b •设置组件的非序列通道
n�T}Wx/aT -非序列追迹通道设置
<���xF]c�a JB]�.�h�t 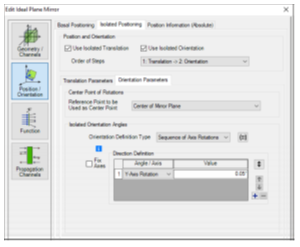 8PH4v\tJEK uDXV@�;�6< VirtualLab 技术 qB,0(I1-�!
�fq�Y'Uq$=
 �>�p@b$po�


