>{�Hg+���/ 迈克尔逊
干涉仪是
光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助
VirtualLab Fusion中的非
序列追迹技术,可以轻松设置和配置迈克尔逊
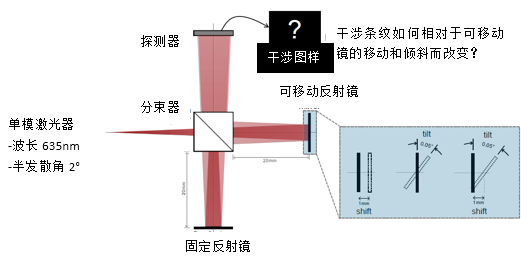
干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。
~ �`qW�E�u j�%n�N*m�s 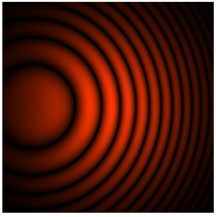 [%dsq`�b#� p�K3A�/ry< 建模任务 CipD�eqau2
����`�K.B`
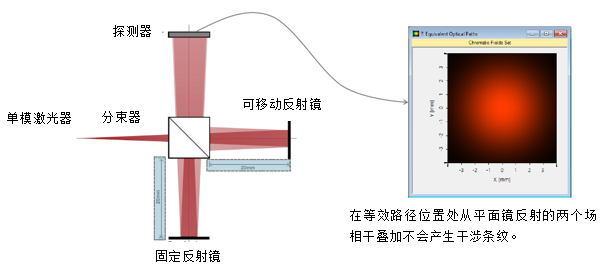
 �8�N'h��G, xo'!$a}I2� 等效光程的计算结果 l��Y
tt�|J
�-�GP��BX?
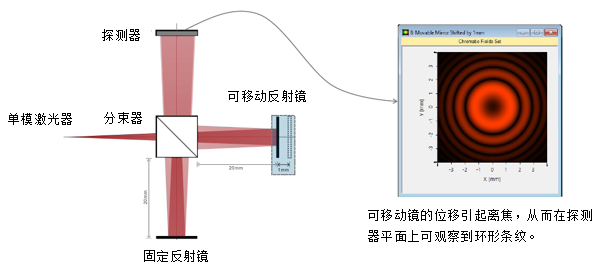
 lF�}@�@e)N _<��.V���P 平移可移动反射镜的计算结果 WC~;t�4���
�)�>FAtE �
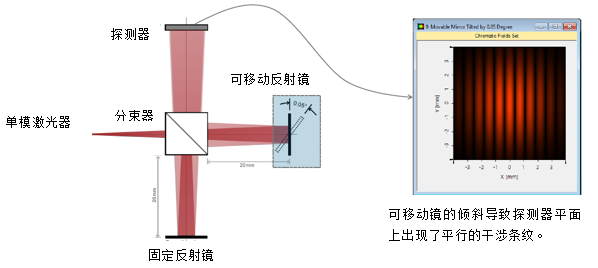
 S^p����b9~ 3i!�a\N4 K 倾斜可移动反射镜的计算结果 C�
����6
\
"7�3y}���'
 N
{
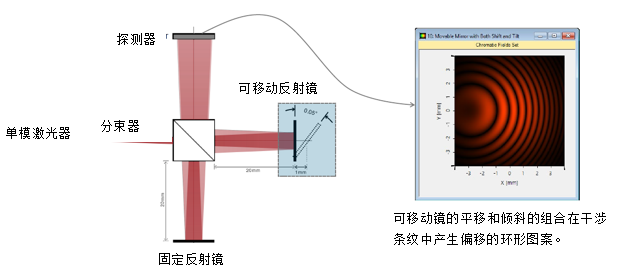
oVz],� a`w�=0]1&* 平移和倾斜可移动反射镜的计算结果 "crR�{OjE"
o�a"B�pi9i
 I8J>>�H'#A iiq�
`�:G
VirtualLab 视图 :V�+�rC]�0 ~3:hed��7:
 6L�8nw+mEK u$�aK19K/ VirtualLab 流程 m6�e(�Xk,) /�=6_2t#vA
•设置入射高斯场
��.2J��Z�7 �Ljz)%�y[s -基本
光源模型 ���:
Z<\R0 •设置组件的位置和方向
pwfQqPC#�_ -LPD II:位置和方向
�]C,j80+pK •设置组件的非序列通道
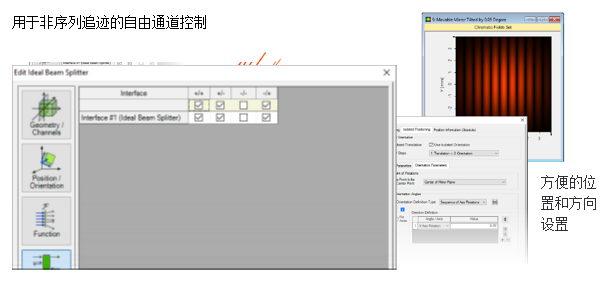
~wW]�n�tZm -非序列追迹通道设置
ZSQiQ2�\) yg}O9!MJ 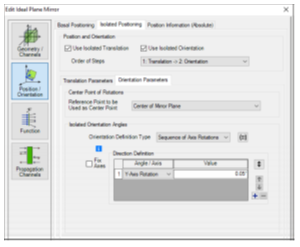 |��9S8�sfw [�m:cO6DM, VirtualLab 技术 x!�GD�S��>
�?�{TWsuP7
 I2�0~b��W�


