ah9',((! 迈克尔逊
干涉仪是
光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助
VirtualLab Fusion中的非
序列追迹技术,可以轻松设置和配置迈克尔逊
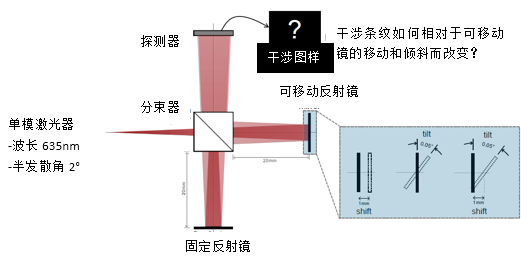
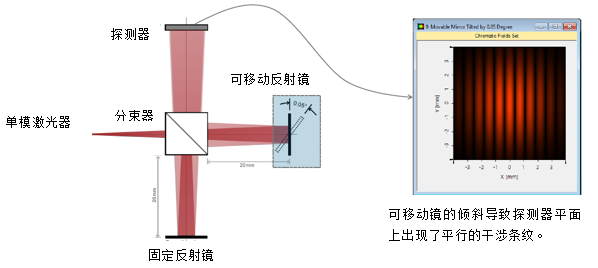
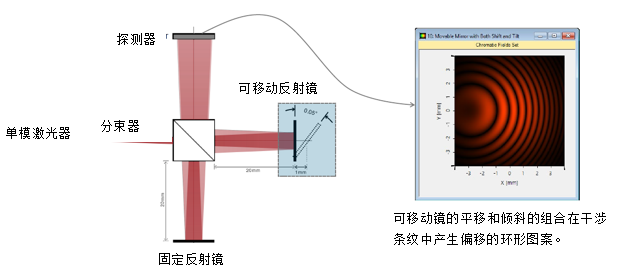
干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。
Z� x%@w�H~ �VVl-�c�U� 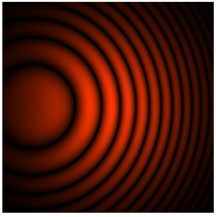 iZ\z�!tHR a\_,_�psK 建模任务 #��'h CohL
r!,V�_a�4n
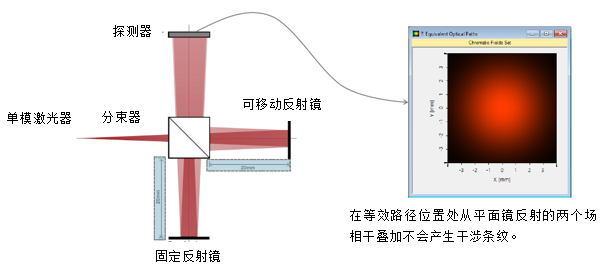
 3*2pacH�pE Pp �hQa!F$ 等效光程的计算结果 z�R�FM/IYC
���nW'x#0-
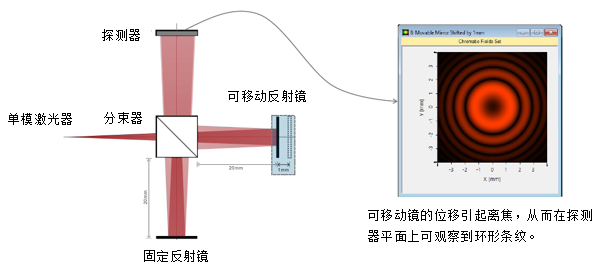
 ~GY�tU9s5� �9W$��)W�� 平移可移动反射镜的计算结果 hO@3-SRa,k
0*@S-Lj^�c
 v�ed
Qwzh 7b2<,�
.E 倾斜可移动反射镜的计算结果 In
M'zAhb
TN`:T.�B
 x's-�U�O"^ !I_�4GE��, 平移和倾斜可移动反射镜的计算结果 f�"^�tOgGH
S�H|��$D�g
 UOO�m�e)\> �]bweQw@�i VirtualLab 视图 �c�%.&���F K*�F�AngIB
 Ntiz-q���W 1t��p��D| VirtualLab 流程 �dxWw�%_�Q ]#n4A�|&�H
•设置入射高斯场
q8>Q,F`B�A P$I�\)Q� H -基本
光源模型 HCK4h DKo} •设置组件的位置和方向
Kjw\SQ)2~� -LPD II:位置和方向
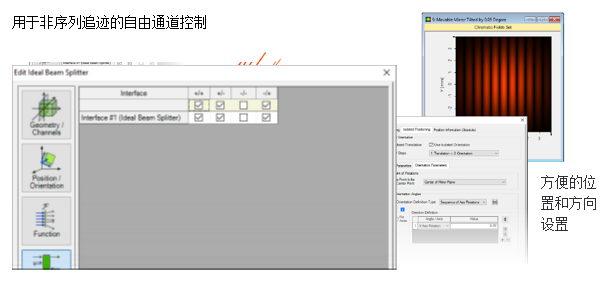
1PSb�72h<� •设置组件的非序列通道
{H2i+"c�F� -非序列追迹通道设置
D���m#k-�y "QS7?=>�*F 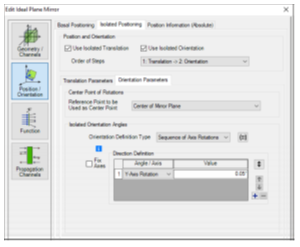 E�:��k?*l F9W5x=�EK\ VirtualLab 技术 �Kx0�dOkE�
.��vMi�<U;
 ]EQ/*���ct


