; s|w{�.<: 迈克尔逊
干涉仪是
光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助
VirtualLab Fusion中的非
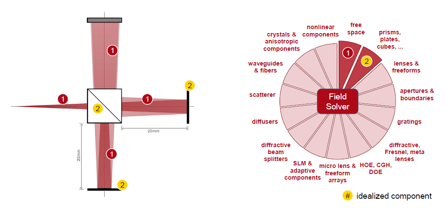
序列追迹技术,可以轻松设置和配置迈克尔逊
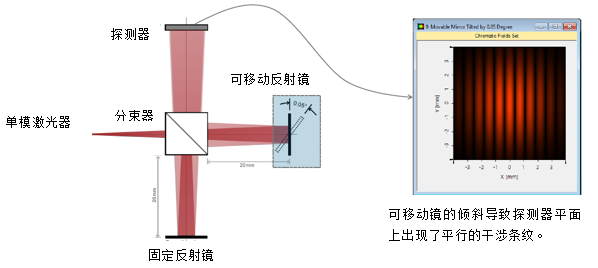
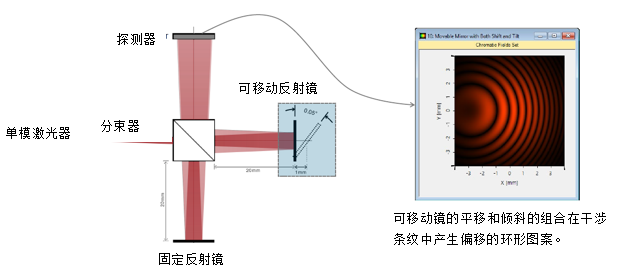
干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。
'y�Y��>�as
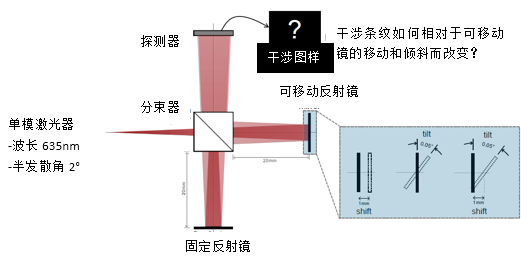
9QwKakci 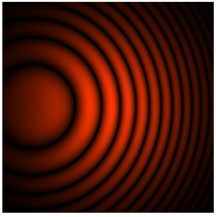 epg#HNP7^Y v�^N�`IJ�q 建模任务 $t�}<85YCQ
f>�polxB%N
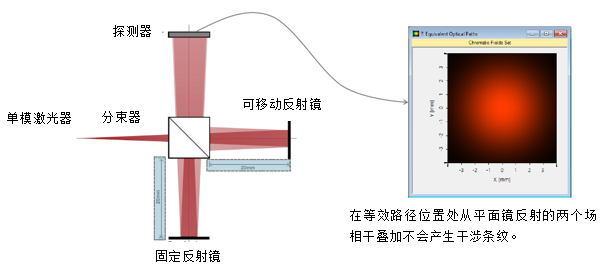
 S��6x�giem DinPx�tT?a 等效光程的计算结果 G[,Q95`w?<
{"S�6\%=�
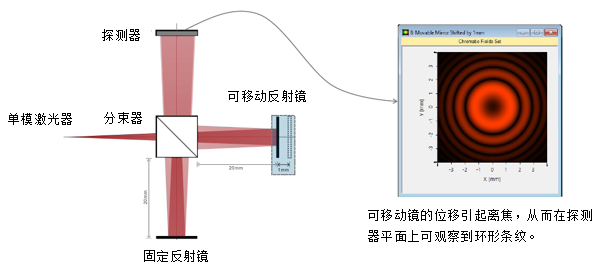
 %lw�!�� �e ZnW@YC#9� 平移可移动反射镜的计算结果 ����/�/�f
M.q���=p[�
 �d0'H��DVd #��_i�`#d) 倾斜可移动反射镜的计算结果 � �?K_
�'@
*\G)z|^yx�
 ��\ZI'|�Ad Gl}Qxv�#$ 平移和倾斜可移动反射镜的计算结果 @-&MA�)SN�
��T�,%�j\0
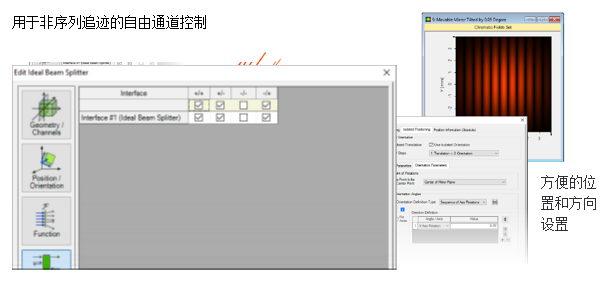
 @�FO�)��0� bB�c[bc>R� VirtualLab 视图 `aC){&�AP( 5�P�T�5#[�
 9X$ma/P��[ YW/QC�'_iC VirtualLab 流程 yQN��V@T<o 9(4&�KZpK�
•设置入射高斯场
$za�8"T*�I d5`3wd]]'v -基本
光源模型 �f+_h !j�� •设置组件的位置和方向
FRu]kZv�2 -LPD II:位置和方向
r SkU�Se6� •设置组件的非序列通道
��`���Ag{) -非序列追迹通道设置
jho**TQ P� s�$D ^>0 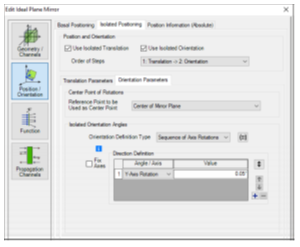 �p Z: F�:
(QoI<�j"" VirtualLab 技术 "pP^�*9FrA
4db�(<h�
 z`Uh��B%-?


