x@@bC�=iY$ 迈克尔逊
干涉仪是
光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助
VirtualLab Fusion中的非
序列追迹技术,可以轻松设置和配置迈克尔逊
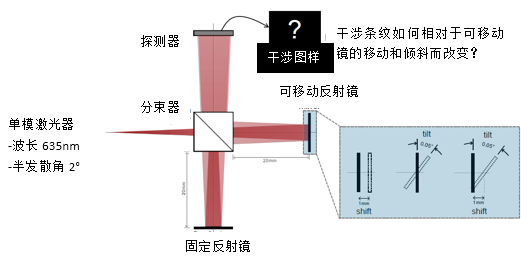
干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。
p�/�HG�I)' 7#7�AK}��� 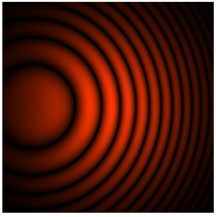 |_hIl(6F5N ?aguA��qG$ 建模任务 ��RWF�vf �
"-P�z2QJY
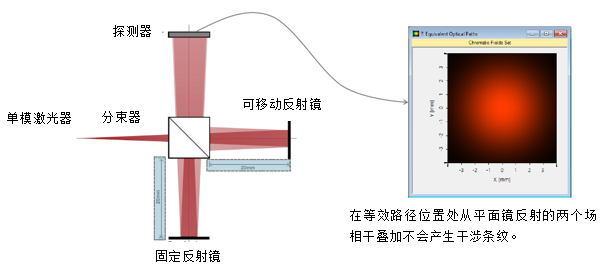
 /�i�{V21(% [�@2�$W?0i 等效光程的计算结果 ;u=%Vn"2a�
�BZ(DP_}&D
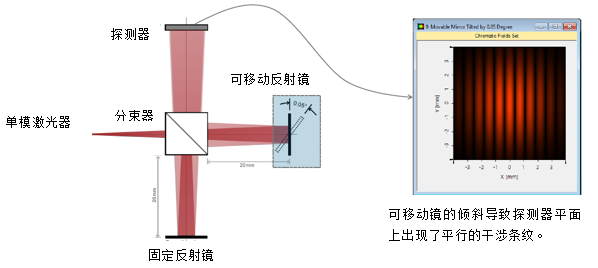
 4Ik'�beZqK ��!R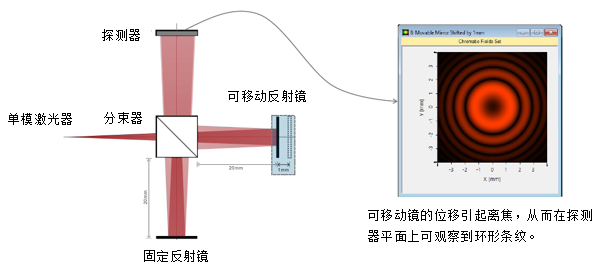 R�N$>!b�/� Yq��'D�-$@ 倾斜可移动反射镜的计算结果 ��Ph)>;jU�
1--Ka&��H
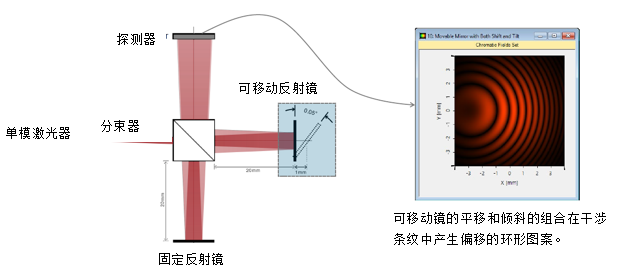
 �i�z�0�:� 03.\!rZZ�� 平移和倾斜可移动反射镜的计算结果 i�7e_�~K�
w�G73GD�38
 HM#|&_g�V :x3xeVt�Y� VirtualLab 视图 :st�tGXQ�X S��%e)br}
 0lO�R�.}]q tO?-@Qf/9< VirtualLab 流程 {q^UW��v?1 dK4w$~�j{k
•设置入射高斯场
|�D_4 iFC� ��F�:~@e( -基本
光源模型 `lrNH��]B� •设置组件的位置和方向
y8Rq2jI;(e -LPD II:位置和方向
c& K`��t�� •设置组件的非序列通道
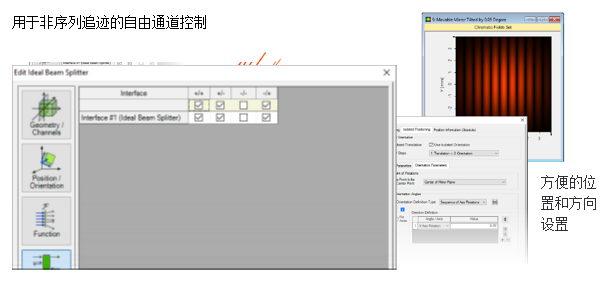
*m��2?fP\ -非序列追迹通道设置
_h� ��6c[* �UY .-�Qt� 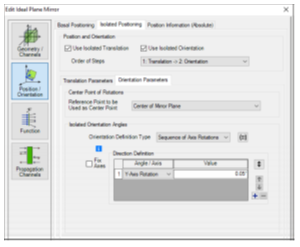 Xc4z�UEO�9 < FY%�QB)h VirtualLab 技术 K ��&��%8w
zN=s�]b=�/
 fe8�h�gTP|


