� r�vK%m_r VirtualLab Fusion包括一系列建模方法便于用户可以地调整
光学仿真的精度级别和时间。不仅如此,这种功能还有助于隔离物理原因产生的不同影响。在本示例中,我们提出了一个清晰的工作流程配置一个仿真,以便在物理光学
模拟中考虑或忽略
衍射效应。
wA)n�ry�XV �M4CC�&?6\  [7g-M/jvY *OIBMx#qxn 2. 建模任务 `e?~�c'a�@ ^4'!B
+}�F
如何在FieldTracing 2nd Generation 引擎中控制衍射的包含。
]�0Mu�X�iR qZ
+K�4H 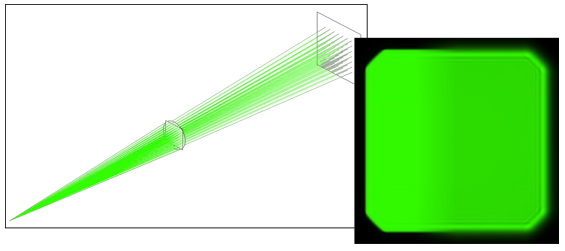 H
���S�Gz- 3. 概览 s&<��76kwl �k g �Rys�
在一个由球面波、
孔径和
相机探测器组成的试样
系统上显示了如何控制包含衍射的工作流程。
2JcP4!RD� 首先,利用
光线追迹引擎对系统进行不包含衍射的分析;
��[N}�QCy� 然后,使用场追迹引擎对系统进行分析,其中包含的衍射通常是自动包含的,但是可以通过不同的用户设置来控制。
m{~L Fhhd1 Z�L�Pj��1L 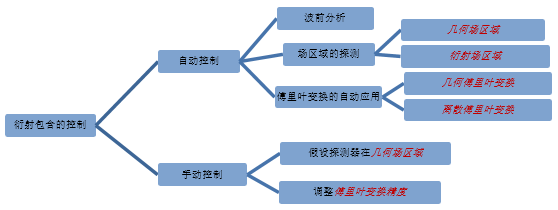 ]*Q,~u�V^| 4. 光线追迹系统分析 l4(FM}0X5} };EB���[n� {^^LeUd�#V
光线追迹系统分析器
8.7q
��-<Q - 通常开始使用光线追迹系统分析器(Ray
jU�gx��
;= - Tracing System Analyzer)分析您的系统。
e$JC��ak= C5$�?�Y8B3 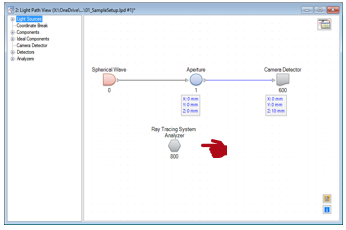 6�Z2|�j�~� 5zkj�;?�s
用于演示工作流程的
原理设置包括
xU}��J6 Tv - 球面波,默认设置,但距离输入平面(Distance to Input Plane)10毫米;
(��/!@
-]1 - 矩形孔径,矩形孔径(Rectangular Aperture)为1mm×1mm;
qDz[=6B��F - 相机探测器默认设置。
Dl�Aw�B1Ak o^//|�]H3Y 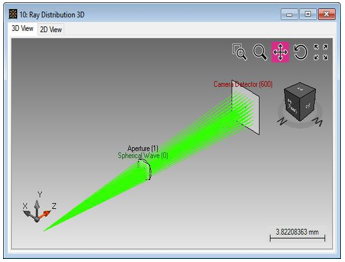 " vc4QH$ 1�oQbV�`P�
光线追迹引擎
Zk>m�!F>,p - 接下来,应该使用光线追迹引擎检查探测器的输出,而不包含任何衍射效应。
@$
l�X%p>� J�&}1=s� 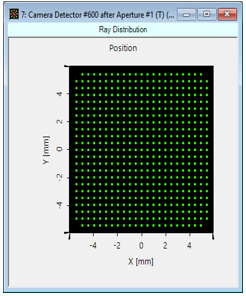 q(L.i)�w�$ rmtCCPF�?0 5. 场追迹系统分析 ��E�AKW^'D f�w�M�YE�j <F"G~.^ *s
第2代场追迹
2�tCw{�Om* - 现在,该系统可以在不包含衍射的情况下通过场追迹进行分析。
rc~)%M�<[2 - 这必须在检测器设置中通过激活复选框来设置,假设检测器评估的几何场区域。-因此,探测器上的强度图没有显示出任何衍射效应。
.tyV�=B:h� 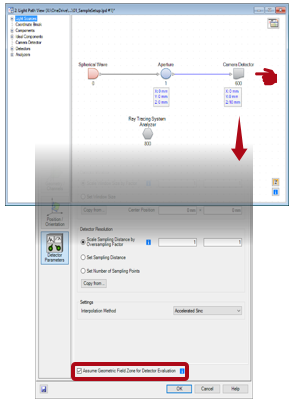 M�pvG��F7H w^YXn�LLJG Wg,@S*x��(
 3>�73�s}3� 81(\�8#./�
第2代场追迹
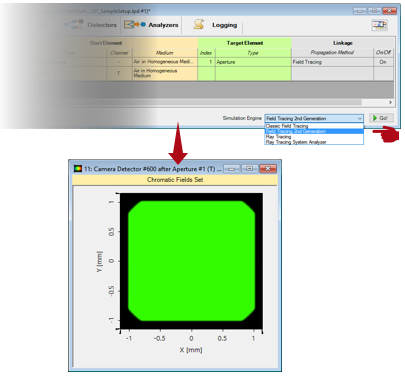
�lA;^c��)� - 现在,该系统可以在包含衍射的情况下通过场追迹进行分析。
?~#��[��cx - 这必须在检测器设置中通过不激活复选框来设置,假设检测器评估的几何场区域。
J�O�&RuA�q - 在VirtualLab中,所需包含的衍射是由引擎自动决定的。
�p=Le�oc�1 - 因此,探测器上的强度图显示出衍射效应。
o{n#f?�EA� OL:hNbw'~T 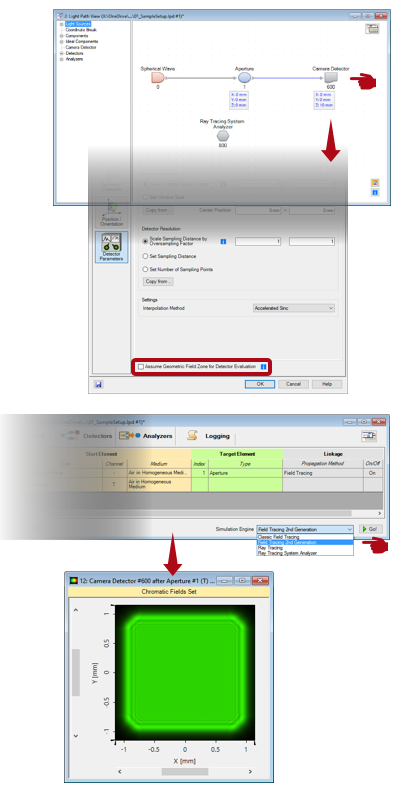 ,M�i�'NO�� B�I�<9xl]a
第2代场追迹
1�/qD5 *`Y - 在这个示例中,可以通过减小球面波到孔径的距离来减小衍射的影响。
bu�r�Sb:JF - 因此,到球面波输入平面的距离减小到3mm。
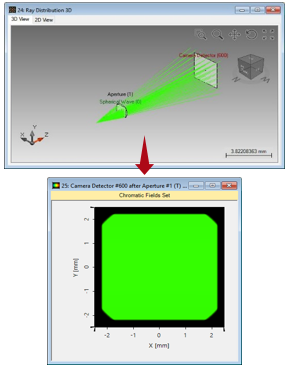
�a����I`�d - 在某一点上,场跟踪引擎切换到强度模式的纯几何评估,而不考虑衍射。
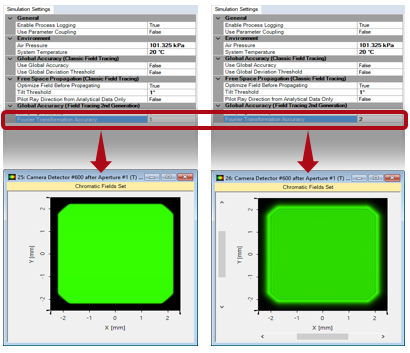
-vk/�z+-^! - 在第2代场追迹引擎的仿真设置中,通过提高傅里叶变换的精度,可以再次增加衍射的包含。
0Js5 '
9}H 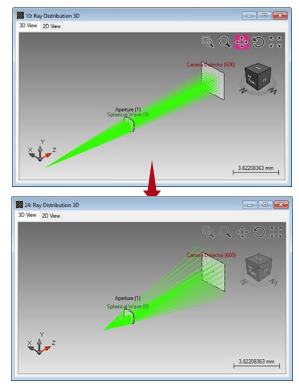 BM)a,f�Igo
 $�n�dBT+�i