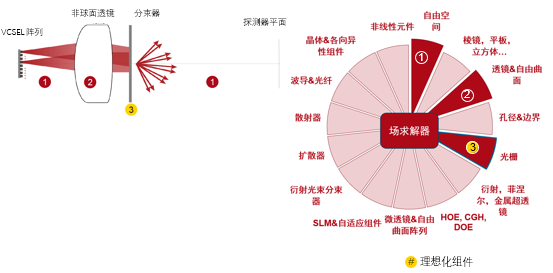
r&4Xf#�QD6 点阵投影仪是启用Apple Face ID的关键组件。 该
系统通常由发光单元阵列,
透镜和分束
光栅组成。 透镜系统与光栅一起投射,并复制阵列
光源图案。 在此示例中,我们构建了这种点阵投影仪系统并演示了其工作原理。为进行系统分析,我们使用VirtualLab Fusion进行
光线追迹和场追迹。
����l|WF�S R BHDfm'~7 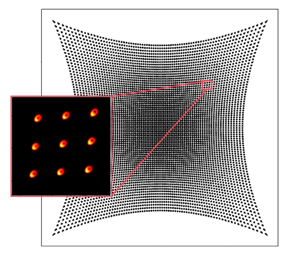 c1k�[�)O�~ 建模任务 to�PbF�U'� 5,gT|4|B\g
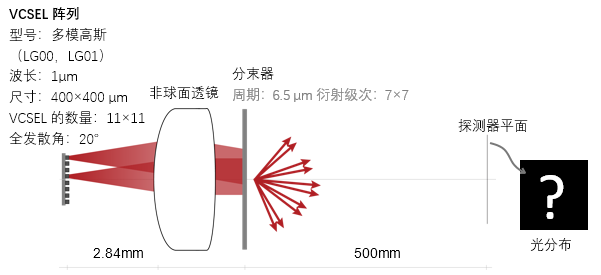 RD��:G�9�[ =l43RawAmu
*文档中的非球面
镜片是使用ZemaxOpticStudio®设计的
�-�n9&�W 2X���\�P�w 光源建模 <(jk�}wa�< ck���{S�� 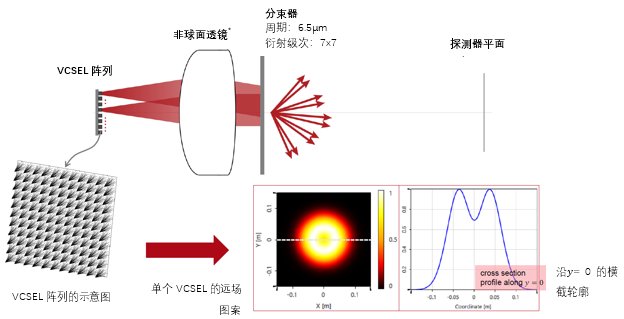 >g�{&Qx�`& )ov�A�G�O 轴上VCSEL单元的仿真 $~��b6H]"9 JW[6
�^�Rw
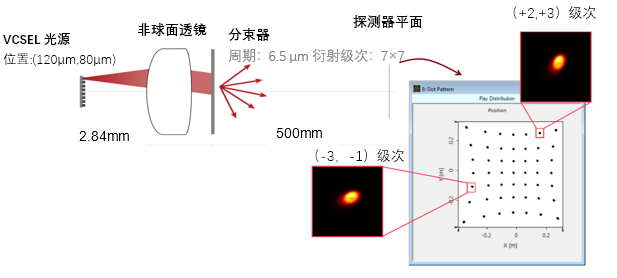
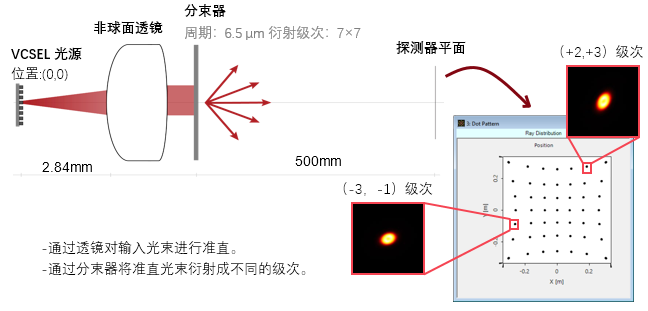 Q<V�(#��)* [ *Dj:A)V^ 离轴VCSEL单元的仿真 EU[eG^�/0@ /*y5W-�'d^
 $.Tn\4�z&� `Jc�/� o=]
-对于离轴VCSEL单元,
镜头对输入光进行准直,准直角度与光源模式的位置相关。
�I�A�DHe\. -因准直角度的关系,光斑图案相对于轴上情况有所偏移。
&K�0�b3AWc Qz��[^��J� 完整VCSEL阵列的仿真 Li��6|c*K' j�V}8VK*`+ 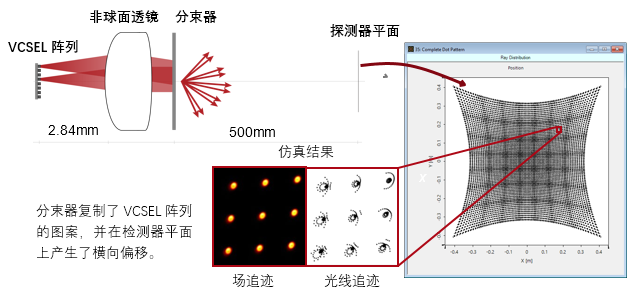 �wv�q�4 P t\ ou�d{Cv VirtualLab Fusion一瞥 > mO*.'Gm �BE�aF-*?A
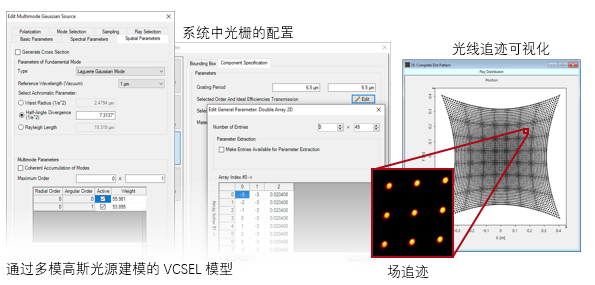 ?)�� y}HF� ��R#hy2kA� VirtualLab Fusion中的工作流程 �e�I��$�V2 N�~=I�))i�
•设置多模信号源
n�i��2#20L 9�iG�&9tB@ •设置组件的位置和方向
�9PKX�Qp� ,�)�[9RgsE •在
光学系统内配置光栅组件
,5$G�0���� U�}jGr�=tu •参数运行的配置
�ikc1��,�o N-�upN�uv� '*�y(F*�7+ 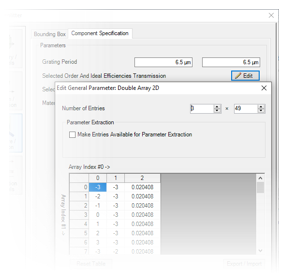 |2l-s 1|y L4Jm8�sy�{ VirtualLab Fusion技术 jM$bWt��q2
"/6#��Z>y