50`<[w<J
q 光纤陀螺仪
系统设计:DC检测方法[1]
Vxim�$'�x! =�%d0M�ZD 使用理想元件,输出
光电流(I)为
�19^B61�0 s#�V:!��
7 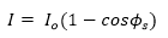
(1)
�6s&%~6�J, zi�D+�% -� 其中 φs 是萨格纳克相移 , Io 是以零角速度情况计算出的电流
Rm=[S��j84 = k>�ygD�_ 
(2)
m�V'�^4�by /P�tmJ2�[� P 是
光源光功率, σ 是光电检测器的响应度(在我们的案例中等于1)。在等式(2)中将光功率除以2是因为在耦合器处功率损失了一半。 一旦 φs 确定了, 我们可以计算
YN5p@b=�FX �Kv6�#W�N~ 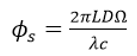
(3)
Z~� {[�YsG Xq.G�vZS`� 其中 L 是
光线长度, D 是环直径, λ 是光源
波长,由此来确定环路Ω 的角速度。注意,由于等式(1)具有余弦,因此直流技术无法区分正负速度。
c"C�F&vTp� 图1.FOG DC检测布局 GZNfx8zsY+
^+S�tvj�:N 光纤陀螺仪系统设计:相位调制方法[2]
H�iDL:14� iCZ1�AR�i 当尝试测量非常低的角旋转速率时,DC方法不是很准确,所以通常使用相位调制技术。 对于该设置,光检测信号
1���$rrfg ��M9dU�o�7 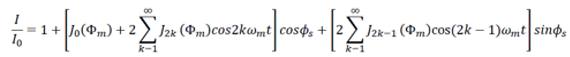
(4)
8nH�FNOv6� X5Ff2@."y| 将相位调制器幅度选择到+/-0.9 rad ,给出最大化J1(Φm) = 0.581517 的项Φm = 1.8 。提取调制频率ωm的余弦级数
#w�ZBWTj�. �-$5nqa�K? 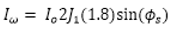
(5)
�5SmgE�2} @`#"�6y?�� 公式3得到角速度。我们可以重新排列找到φ_𝑠,然后再次使用公式(3)找到角速度。 注意,在这种情况下,由于等式(5)具有正弦关系,所以我们可以确定角速度的大小和方向。另外,在这种情况下, 在等式(2)中,零速电流不是𝐼_𝑜=𝜎𝑃/2 而是 𝐼_𝑜=𝜎𝑃/8因为在光到达光电
二极管的时候,其功率已经被耦合器减半了三次。
�L�9(�!L�$ 图2.OptiSystem设计的调制技术原理图(资料来源:REF)(注:光纤偏振器未包含在设计中)
)l*6z�n`�z z�r�CQ�EQq 对于以下的OptiSystem设计,角速度已设置为7.27e-5rad / s(地球的转速)。 I-FOG的设置显示在红色框中(在全局
参数下)。 通过使用相移分量来应用萨格纳克相移,计算如下:
rQD7ZN�_ R D}:M0�EBS 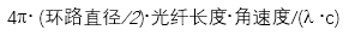 �ao.v]�6�a Z�\P�&i�#
在这里,我们根据前面的方程,使用C ++组件来计算角速度。 测得的角速度(在C ++组件下显示为结果)为7.29e-5rad / s。
�9�m��fP9� 图3.FOG 相位调制


