-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-26
- 在线时间1990小时
-
-
访问TA的空间加好友用道具

|
摘要 ):N�#X<b':
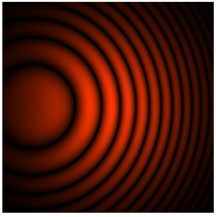
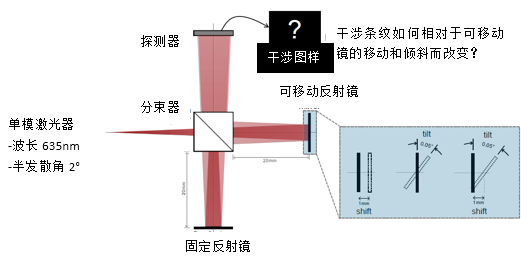
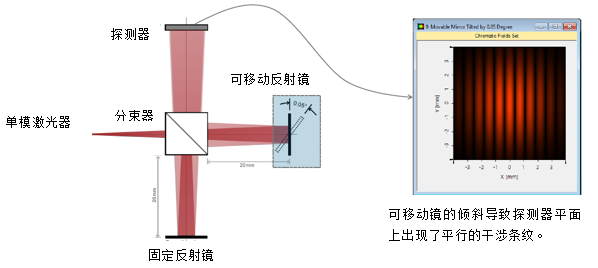
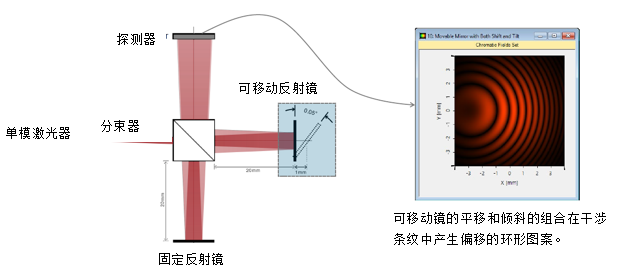
��+~n�:*\� 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 #7;��?�L�s
c0w�Lc,�)G
 l]��G
i�z& Zk�`y"[�J 建模任务 ;R=�n<=Axa
?j&hG|W9<z
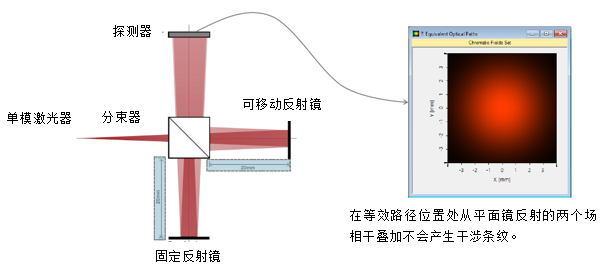
 �xLed];�2G ���S(@kdL� 等效光程的计算结果 |���GMo�"[
�bo<P�%$(D
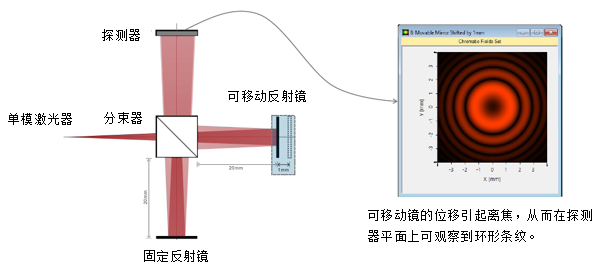
 *VsG�a<V�� KH��x2$*E_ 平移可移动反射镜的计算结果 {�Q>�OZm\+
�=!�-}�q
 #ss/�mvc3� n1%2�sV�)> 倾斜可移动反射镜的计算结果 NL]_;\ h��
4��dixHpq'
 75�a3�hPCZ { ���<Gyjq 平移和倾斜可移动反射镜的计算结果 \M��E���BQ
1IoW}y��T�
 bci]"uz�B
"R5G^-<h�p VirtualLab 视图 �gaN/
k�p� �LZ �wCe$1
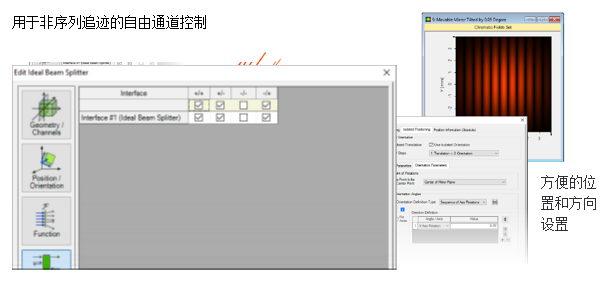 g��}!{_z� 9�mxg�$�P4 VirtualLab 流程 t
U}6^��yc ECt<\��h7} •设置入射高斯场 {��m��!5IR D\�M"bf>q1
-基本光源模型 5Pf=U��j6D
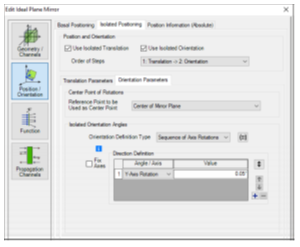
•设置组件的位置和方向 �e?X�FtIj$
-LPD II:位置和方向 e6MBy\�*n�
•设置组件的非序列通道 .Wt3|?\=nd
-非序列追迹通道设置 U��[�MeK)*
%|Ji�FDj�p
 Sm<*TH!\n_
=��4`wY�h VirtualLab 技术 7j)k�y2r#
�c\n�_[�r
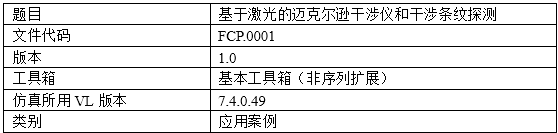
 2.WI".&y�= (�rF��iHv5 文件信息 I?�I�z5e�-
-��E1-(TS�
 H.Z�F~Yu�w �
��@_f^AQ
.X%J�}c��$ QQ:2987619807 *�EG�zFXa
|


