示例.0080(1.0) COj^pdE3��
qKE��+,g' 关键词:光线追迹,镜头,优化,曲率半径,设计 En4�!-pWHQ
�'Z)#SzY� 1.描述 x�@D>�J��G
3��,��J{�! ▷ 在该示例中,我们介绍了如何利用VirtualLab软件中的光线追迹引进行参数优化。 �2'Raj'2S4 ▷ 在此示例中,对一个球面透镜进行优化,使其在透镜后指定的距离上生成聚焦光斑。 { T<�[-"�h ▷ 球面镜的光学界面的曲率半径被设计为自由变量。 Pfd%[C/vdm
�X�]dN1/_ 2.系统光路图及系统配置 #�}B�v�/`t
�gL�lA'`�! 文件名:UseCase.0080_ParametricOptimizationWithRayTracing.lpd L]l?�_#�*x Z_�>:p^id� ▷ 该光学系统由球面波照射一个球面透镜组成。 '@5�x�=��> ▷ 通过设计,使透镜的焦点位于透镜后50mm的位置。 1B$8<NCQ=? ▷ 在目标平面处,利用光束尺寸探测器计算光斑的大小。 ��7�/�K'nA ▷ 光束尺寸探测器提供了几个选项,包括利用光线追迹引擎评估光斑的大小。 ��E�JNHZ<� ▷ 用户可以选择测量方法(RMS或峰值)进行计算,也可以附加参数。 U�*XdFH}vV 光束尺寸探测器参数窗口 N���|8^S��
3.初始系统的光线追迹结果(3D) �r]Lj@0F>8 iH>b��"H�> 选择光线追迹系统分析器,点击Go!
初始系统光线追迹结果
4L r,}�t�A 4.参数优化的生成 0^�6}s1d_ 99n;%W��> j"+6aD�/lv 5.设置参数优化 65tsJ"a�<�
�w^:�@g�~ 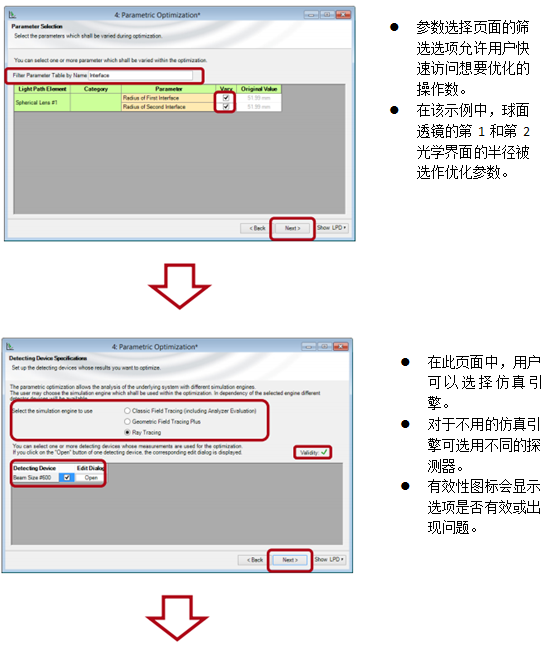 ��.�(s�@{=
��h;�mOfF�
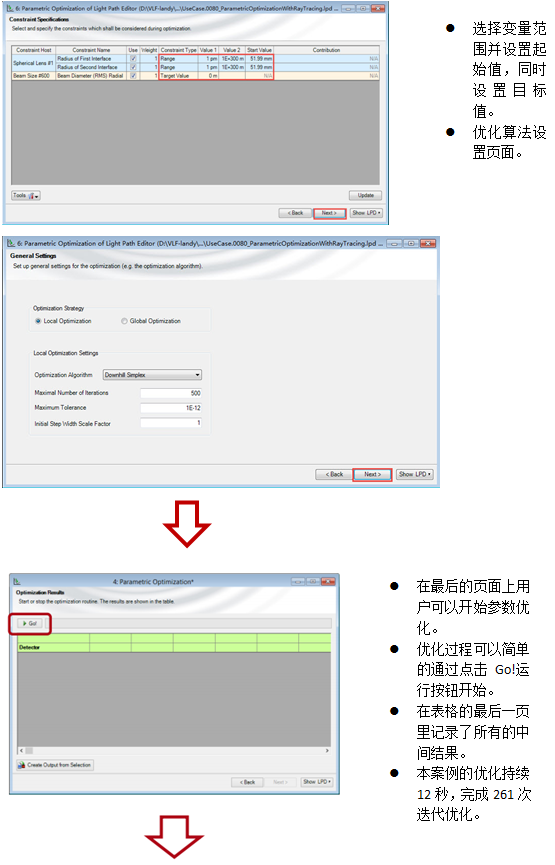
6�U,:J'5gP D0L��s~qr� 优化结果页面,选择“显示优化后的光路图”(”Show Optimized LPD”)可以获得优化后的光路图 [�C!�m��,4
y��^D3}ds 7.优化后系统的透镜参数 D'Uc�?2X,& :Y�e~I;"�8 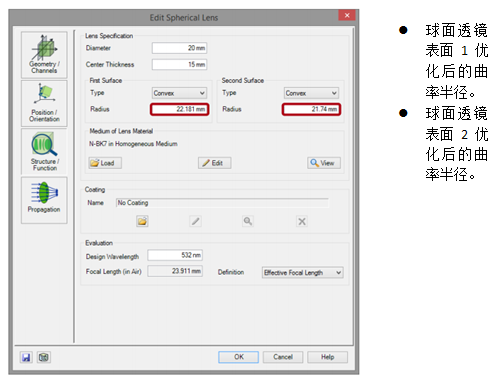 ?O��Gs+G
通过使用光线追迹系统器(Ray Tracing System Analyzer)获得光线追迹三维结果 B)dd6R>8��
9.总结 Xd.y ��or�
.5tXw�xad" ▷ VirtualLab Fusion可以用来完成光学系统的光线追迹仿真。 �ES#q/yab5 ▷ VirtualLab提供了三维光线追迹和二维光线追迹(点列图生成及自定义评价函数)。 ]SN5��&�S� ▷ 在VirtualLab的参数优化过程中所有的引擎模块都可用。 ��`:2�n�p{ ▷ 通过一个参数的优化可以利用光线追迹完成对光学系统的优化。 0|�{":i_�s ▷ 可以使用不同的优化算法。 (1's�Bm�7F >�n�1UK5QD
QRF:6bAxsL QQ:2987619807 �9��Qkss�I


