示例.0080(1.0) =�]>%t�]�
rz�L�d"�`� 关键词:光线追迹,镜头,优化,曲率半径,设计 [I+9d�SM1t
�P�e^��!$� 1.描述 lu\o`m�5wF
�4YA./�j%' ▷ 在该示例中,我们介绍了如何利用VirtualLab软件中的光线追迹引进行参数优化。 L4'��[XcY� ▷ 在此示例中,对一个球面透镜进行优化,使其在透镜后指定的距离上生成聚焦光斑。 yyl#�{Nl@t ▷ 球面镜的光学界面的曲率半径被设计为自由变量。 440F�hD�Mj
7!�4V�>O8@ 2.系统光路图及系统配置 7XAv��d�-�
f�0��5d ; 文件名:UseCase.0080_ParametricOptimizationWithRayTracing.lpd E%pz9�gcSx ~��1 ZD[@ ▷ 该光学系统由球面波照射一个球面透镜组成。 �D!3{g�V#� ▷ 通过设计,使透镜的焦点位于透镜后50mm的位置。 7U��a��7�A ▷ 在目标平面处,利用光束尺寸探测器计算光斑的大小。 W4(?H�TW�Z ▷ 光束尺寸探测器提供了几个选项,包括利用光线追迹引擎评估光斑的大小。 m#@_8�_ �M ▷ 用户可以选择测量方法(RMS或峰值)进行计算,也可以附加参数。 RX��S�f,�O 光束尺寸探测器参数窗口 �;R�nhe_A.
3.初始系统的光线追迹结果(3D) .KA V)So" s;.=5wcvi? 选择光线追迹系统分析器,点击Go!
初始系统光线追迹结果
'1+.t$"/tU 4.参数优化的生成
�n�B@�UKX DZ`k[Z.�VZ ��!� q6hC� 5.设置参数优化 �8C&�x MA^
��ohZ�x�03 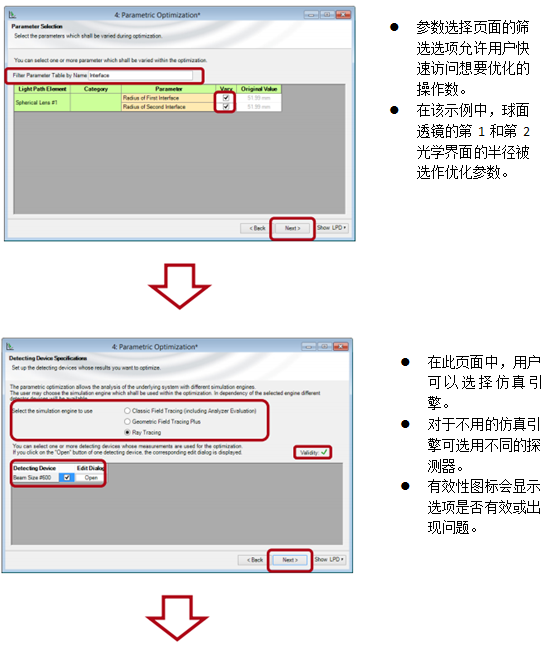 #u�vJH8)�D
+<(a}��6dt
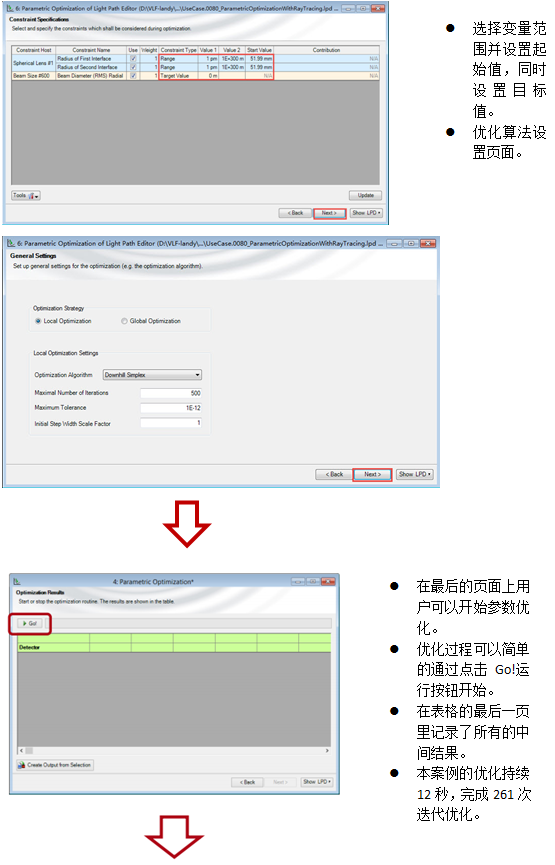
/�^<en(0=P m�b�1IQ �& 优化结果页面,选择“显示优化后的光路图”(”Show Optimized LPD”)可以获得优化后的光路图 >�)Dh�i+�D
�/6�tc�Sg) 7.优化后系统的透镜参数 "sbB�e73 m >;lKLGJrd> 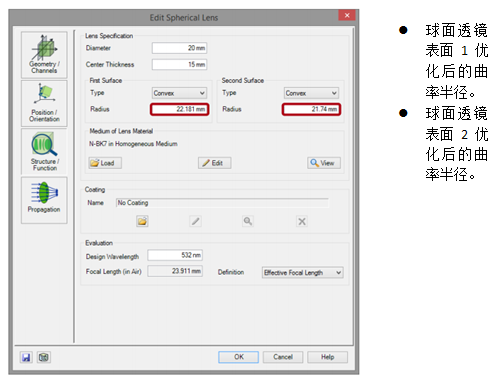 \lr/;-�zP
通过使用光线追迹系统器(Ray Tracing System Analyzer)获得光线追迹三维结果 f_<�Y��\�
9.总结 �`B�T^a
=5
aqL�<v94wX ▷ VirtualLab Fusion可以用来完成光学系统的光线追迹仿真。 X>�3^a'2,E ▷ VirtualLab提供了三维光线追迹和二维光线追迹(点列图生成及自定义评价函数)。 Q1V2�pP+=@ ▷ 在VirtualLab的参数优化过程中所有的引擎模块都可用。 $I�8[BYblB ▷ 通过一个参数的优化可以利用光线追迹完成对光学系统的优化。 m�K\a�I�� ▷ 可以使用不同的优化算法。 }�~zO+Wf2� e�V;�me�>,
>>V&��yJ_ QQ:2987619807 j#igu#MB�*


