-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-22
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
摘要 9
��<y/Wv
�~y( ��,EO 微透镜阵列在数字投影仪、光学扩散器、三维成像等各种光学应用中得到越来越多的关注。VirtualLab Fusion允许应用一种先进的场跟踪算法,通过所谓的多通道概念来分析这样的数组元素。在本例中,介绍了微透镜阵列组件的配置和使用。 bwv/{3G,Ys T
"ZQ��PLg  # r2$ZCo3o (�v9��!g�# 微透镜阵列的结构配置 Fa Qu$��q� }//8$��Z<( 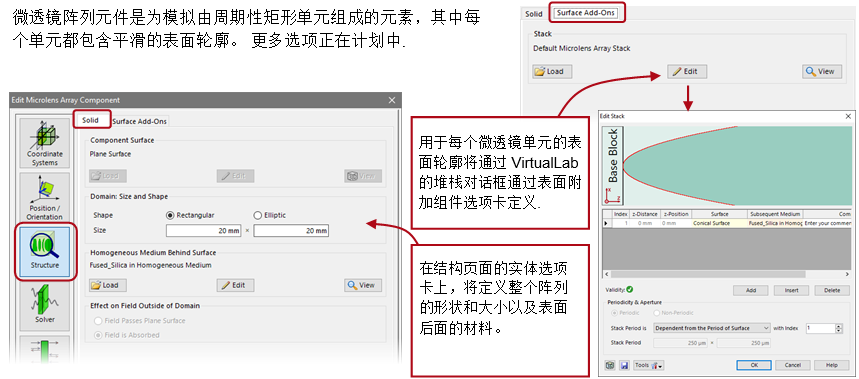 "'��Q$�.sR 5VC�Mp��y�
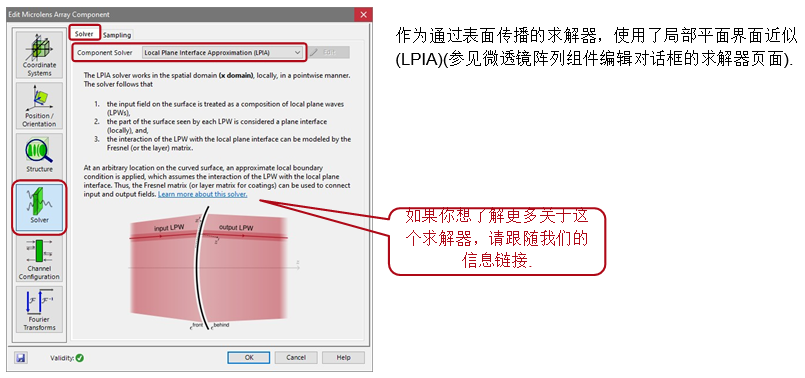
场通过哪一种方法通过MLA传播? 2�y&_Z^kI? �zE�nC[~W
 o;�H�dW� Wo�C\�a^�V 子通道分解 e�A�;j/&qH ��^R�&_}bp • 该MLA组件的特点是,用户可以选择是通过一步(a)通过多个微透镜传播整个场,还是先分解场,使每个微透镜单独评估,每个这些所谓的子通道的输出场随后通过后续系统进行进一步处理,然后所有场被适当地放在一起(b) . i'[n�`|c�< • 子通道模拟更准确,但可能需要更长的时间。 哪种选择更合适取决于多种因素。 yHV^a0e7EH 例如 微透镜的数量,表面变化的强度, v]UU&J�q8U • 在哪里评估透镜后面的场(近场、焦点、远场)。 所以最好测试这两个选项。 ^�Y1A�eJ$L • 有关配置,请转到通道配置页面上的“子通道:X 域”选项卡. D���~�[�N_ 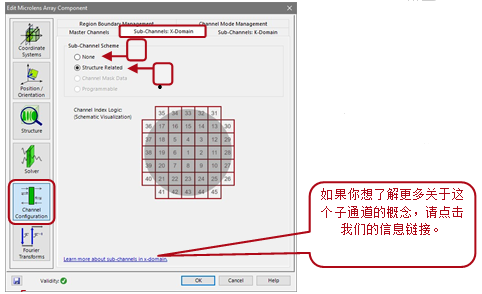 BZnp
�#}f
�
E�p#<$6> More Info about Subchannel Concept �^H�@!)+
= �;@��h'�Mb 子通道评估 �8Iqk%n~�( f�
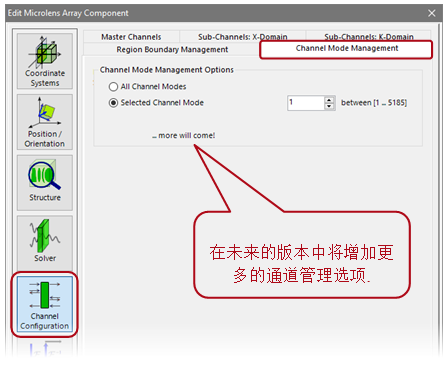
z�/�?=� • VirtualLab Fusion还可以分别评估每个微透镜的结果. ru(?a~lF8~ R(n0!�h��4 • 在“通道模式管理”选项卡上,通道模式可以通过它们的索引来选择. k}+M��v�Gq QBN=l\�m�+
 �N7Z(lI|a;
g(z�#h$@S 近场评估探测器的定位 f6(9wz$Trt dd
@CO�P? 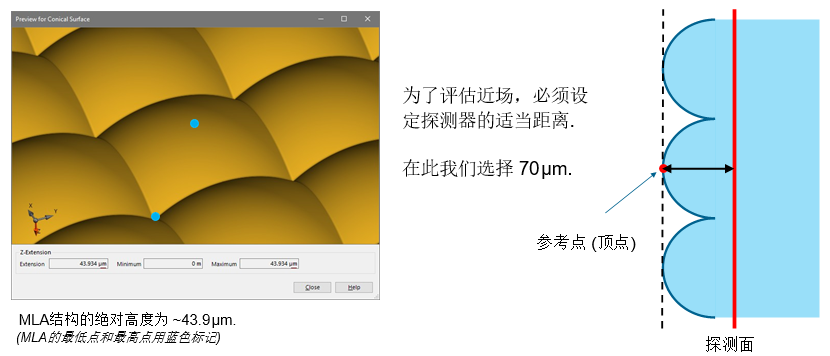 \�6nQ�-�S_ <Bob�#Tf
~ 区域边界管理 pU'`9f�Li_ tOlzOBz��R 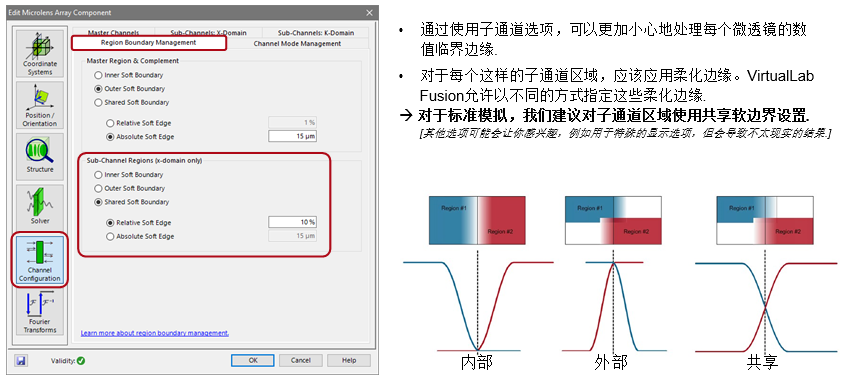 w2M
�IY_N? !<['����iM 场景演示 I�D{�Pzmt-
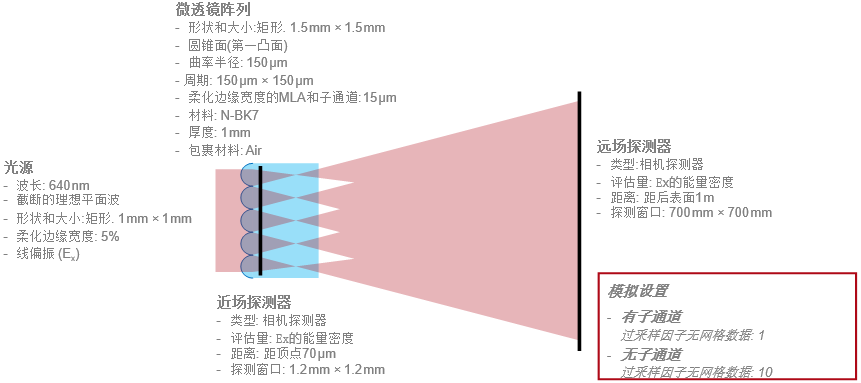
^|��a&%wxA 演示示例的配置 _Oas�o�� > +lXd�Rc`�6
 �}hO�btA�S
gz�J{Gau{) 光线追迹结果: 综述 4u�{�E� D( �f�0f�qDmn
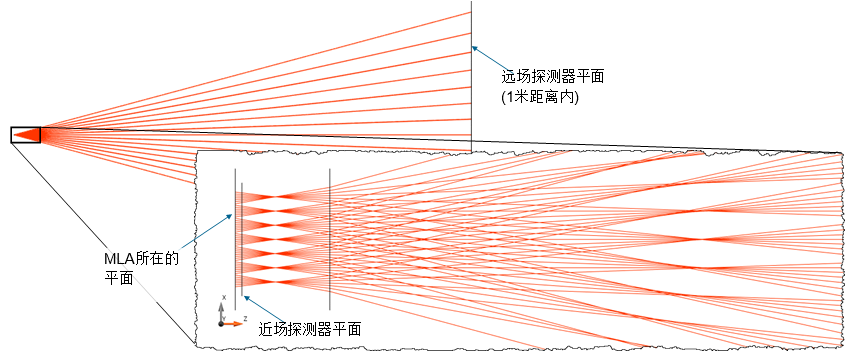 cE_Xo�.:Y, 4p/�V6kr&r 光线追迹结果: 远场 D3Z�T'��' /hA}9+/���
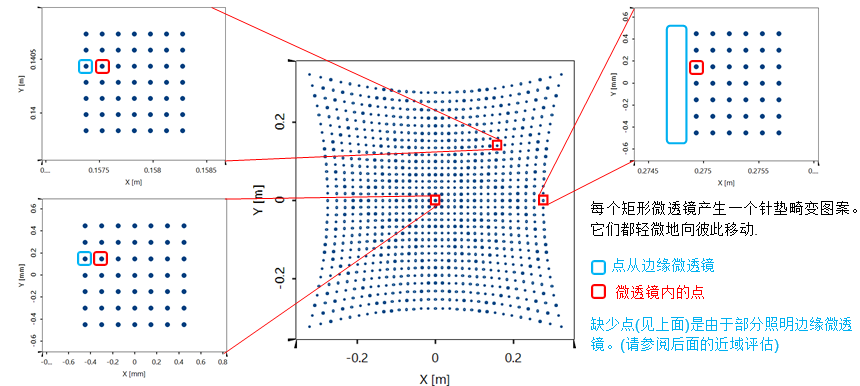 k*�UR#�z(I w��$<fSe7 场追迹结果: 近场的能量密度 �G�+�\~�rl ���'8�kL�1 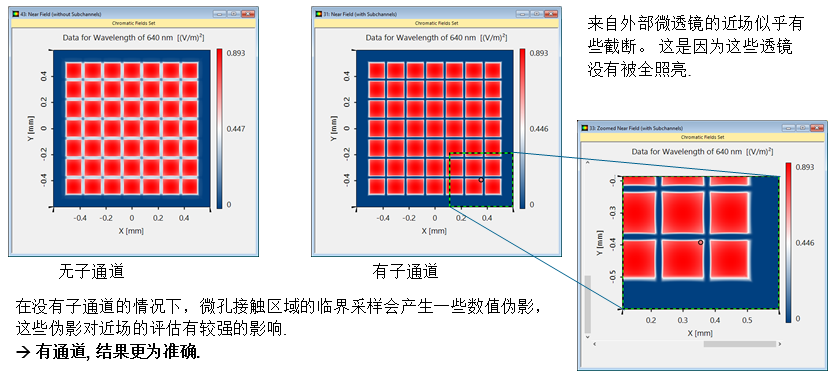 6�m;wO r�� EcS-tE�4%� 场追迹结果: 远场的能量密度 .�ON$vn��7 6r-�<XNv)0
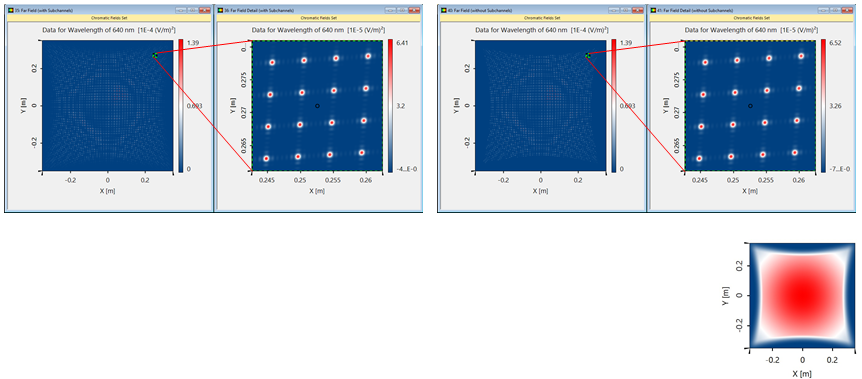 H?zCI�u�e3 j{Qbzczy,�
在这里,没有子通道的模拟中出现的数值伪影对远场的影响较小。因此,不使用子通道的时间效益可能是可以论证的: 7�HR%rO?�'
szM=U$j�Kq
带有子通道的仿真时间: ~70 s bju,p"J1-E
无子通道的仿真时间: ~25 s (无网格数据的过采样因素 = 10) �OB?� 79�l
(w�7c��dqe 文件信息 5GWM
)vrZg nb�kk�y�.e  nH�3b<�k;S
�Y�Q[�&��h
|


