-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-22
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
摘要 #~
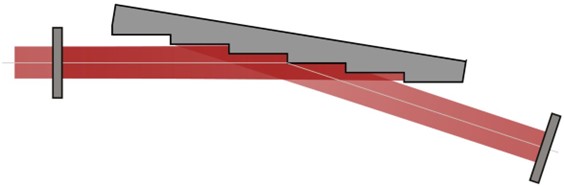
:j< =o� (Hr_g�kGtM Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 E�5#Dn.�!~ k,~�I>��qg
 Yt 9{:+[RK |
JmEI9n2� 建模任务 RjII�(4�Et +}X�FkH�~ VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 n���K@RFU6 muAI$IRR��
 3�6N�ENzK @AXRKYQ{�t 光源 J?yNZK$WqN • 基模高斯光束 d!�V;���\w • 小发散度(半角div. 0.005 deg) 'Xl_�,;�W] • 波长 488 nm aR
iD}P*V� *1��}UK9X; Littrow配置 k�l0!�*j��
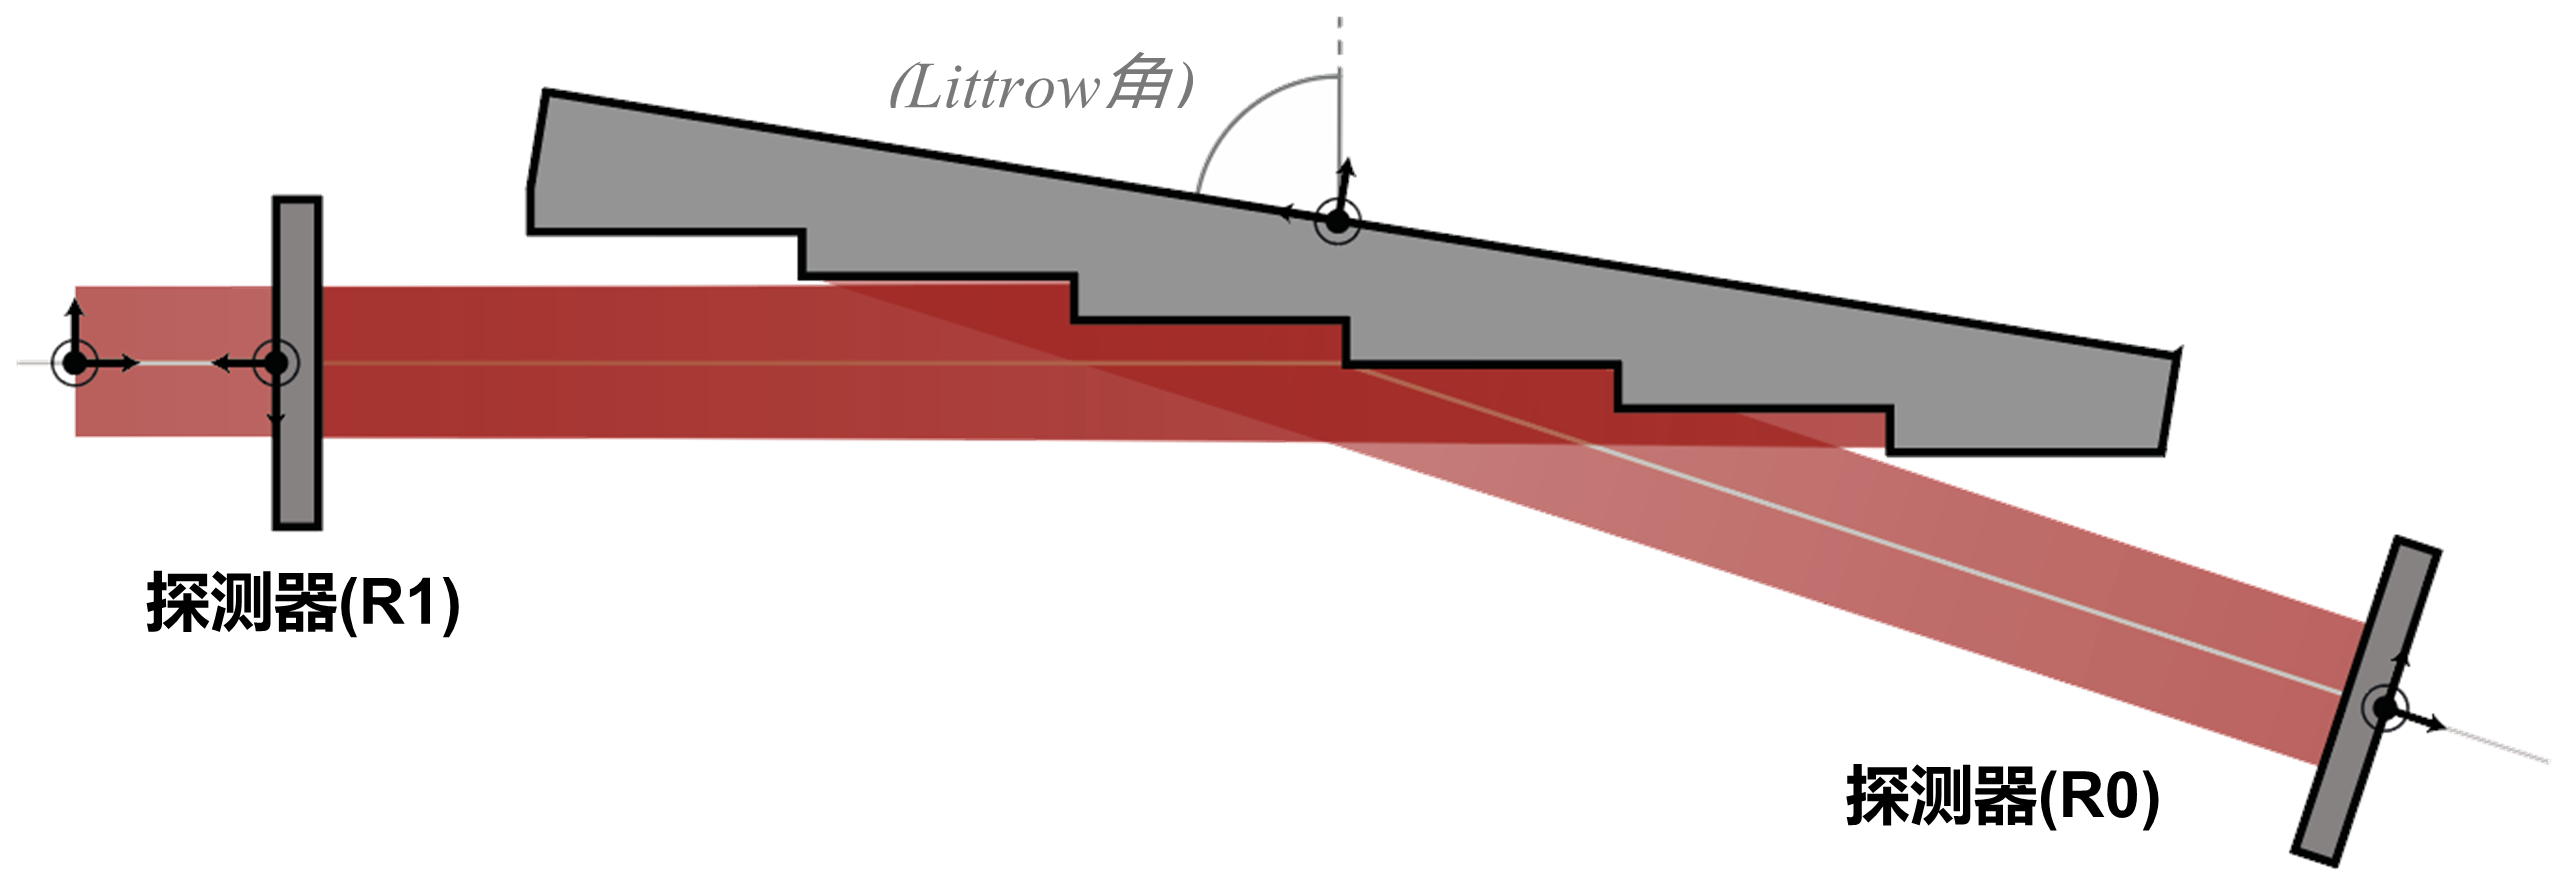
$�_j\b4]%� • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 '|zkRdB*Lq x1�gfo!BN • 空气中反射的光栅方程: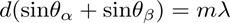 o3_dHbd��I 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 �9]�ga�\>v ewo��1^&#> • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 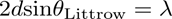 �IC��J��p- g��UfL��w • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): x�q?9��w�$
tD G��[}�j
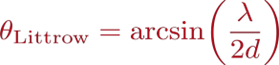 J 8/]&�O�w
 `}b#O�}z)^ 系统构建模块-光源和组件 2:31J4t-<� Q�Y�]�^^f 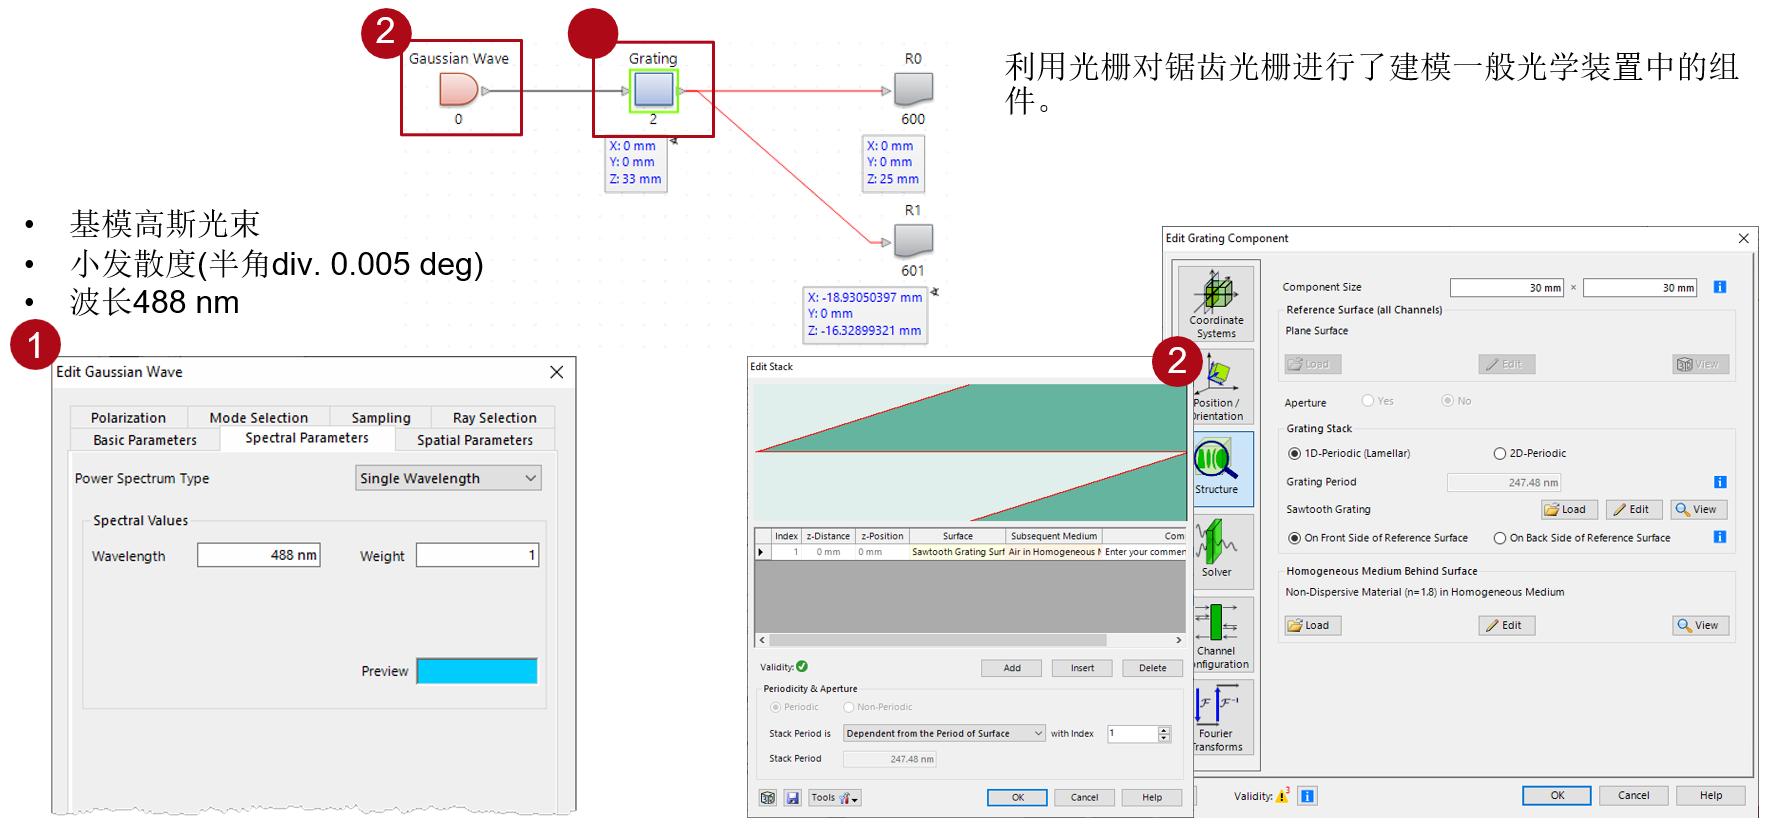 �U"1z"P�cV *5SOXrvhu6 使用参数耦合 [d(�@lbV0 YLr<^G�-v  U_/sY9gz�( �a/9R~DwN 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 .
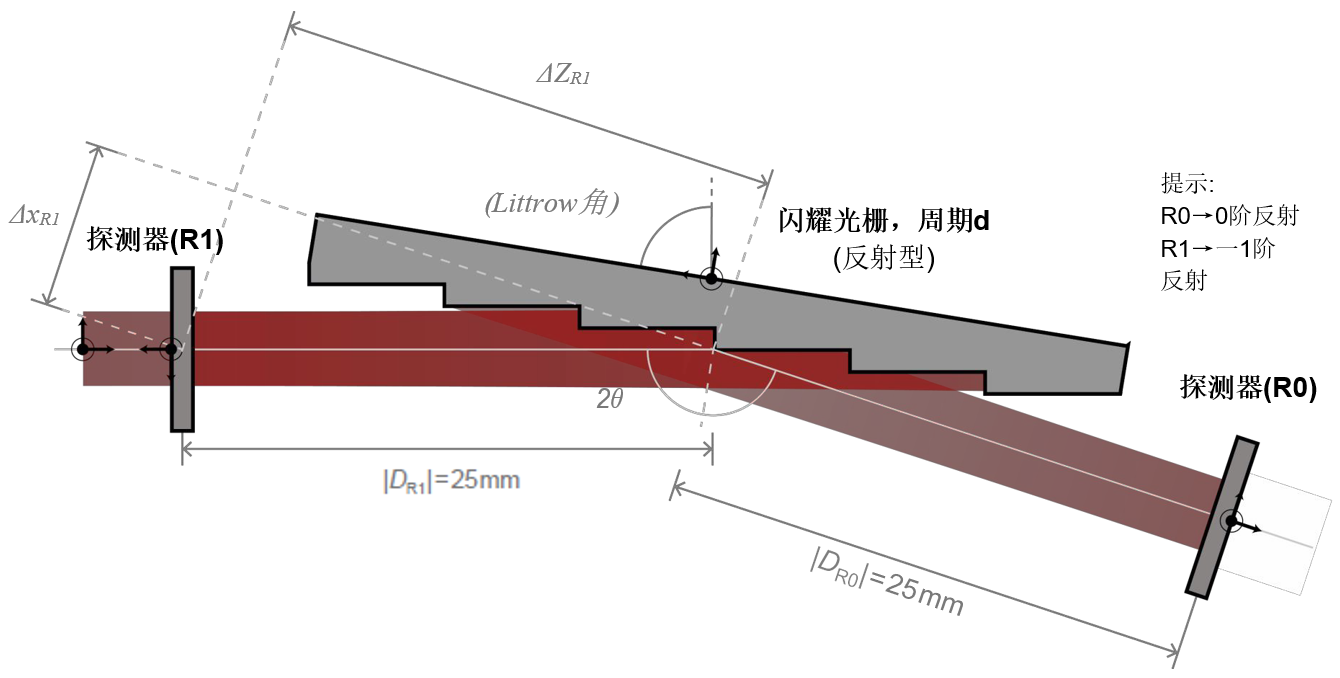
6wyu�7oK px�@�:t}� 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 �}U)�g<Kzh :�U�jF<V�� 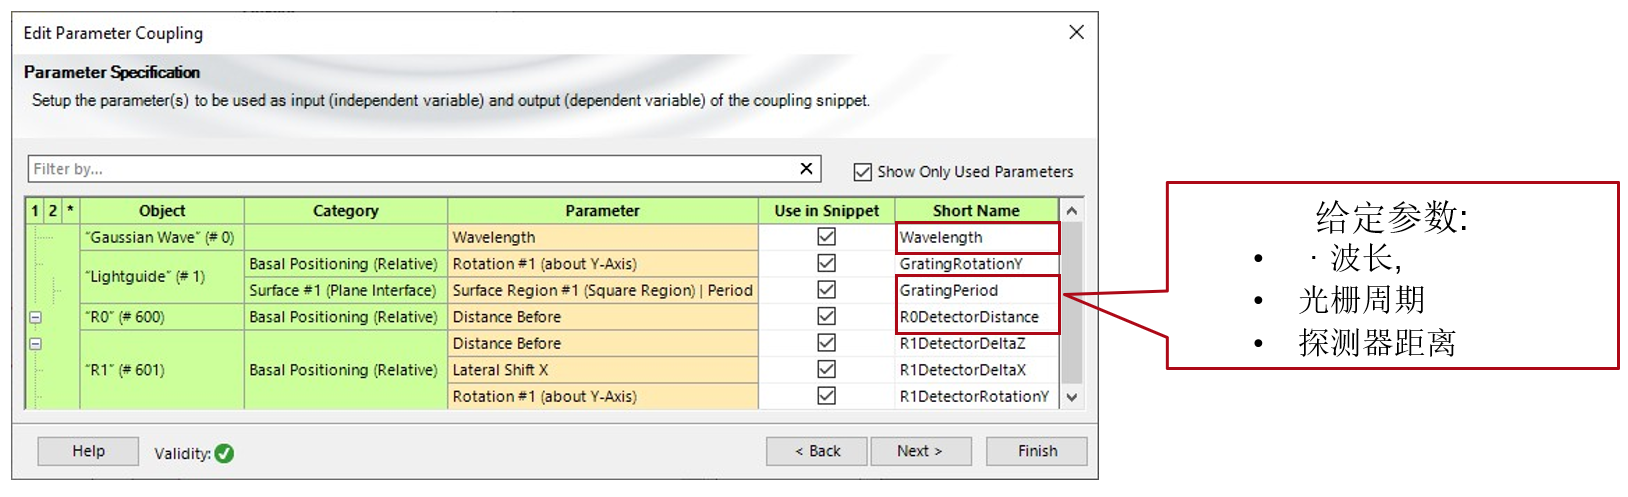 Y9b|�lP�7! ]Iku(<*Ya� 0阶(R0)光栅定位探测器的旋转 �mA ^[S.�! n=H�Id�:XT 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 8\z5*IPGs �nqG9$!k^t 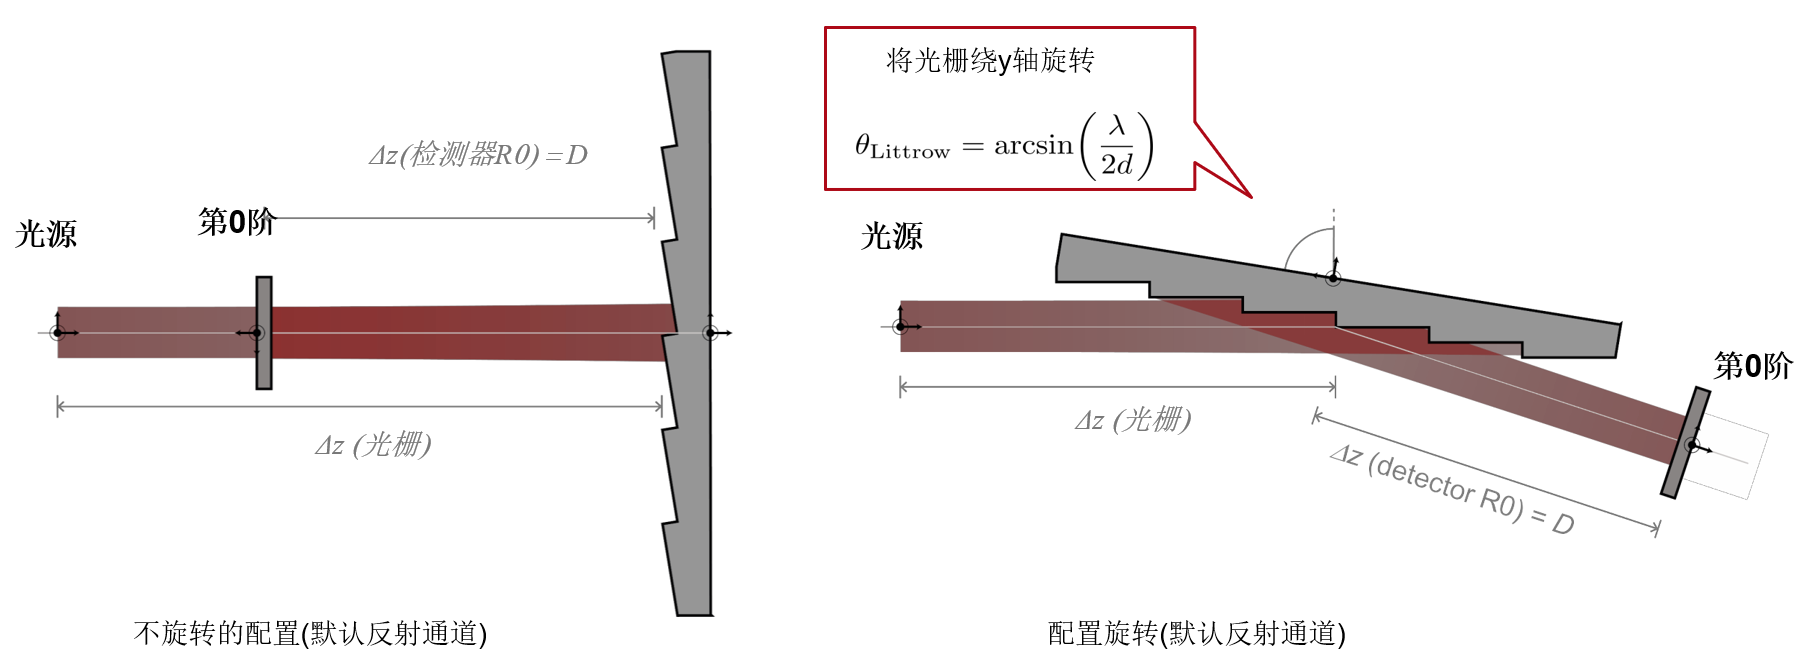 J�!
�;g.q &3
QdQ�n�, 1阶反射探测器的定位(R1) �*Q?�ZJS�~ bCM&F�e0GM R1探测器定位步骤: �0K\Xxo�.= `�$I�uN�*� 绕y轴旋转-2θ M;�B�Do(1�
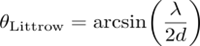 2v
^bd^]u: 沿着x方向移动探测器,ΔxR1 f0�uzoeL<%
;Up'+[Vj'C
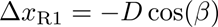 GpjyF�_L�� MXS��N
��< 沿着z方向移动探测器,ΔzR1 '8.r� ��� 6mP
s;I��� 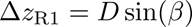 ��jO�J�$QT }b9�"&�io� 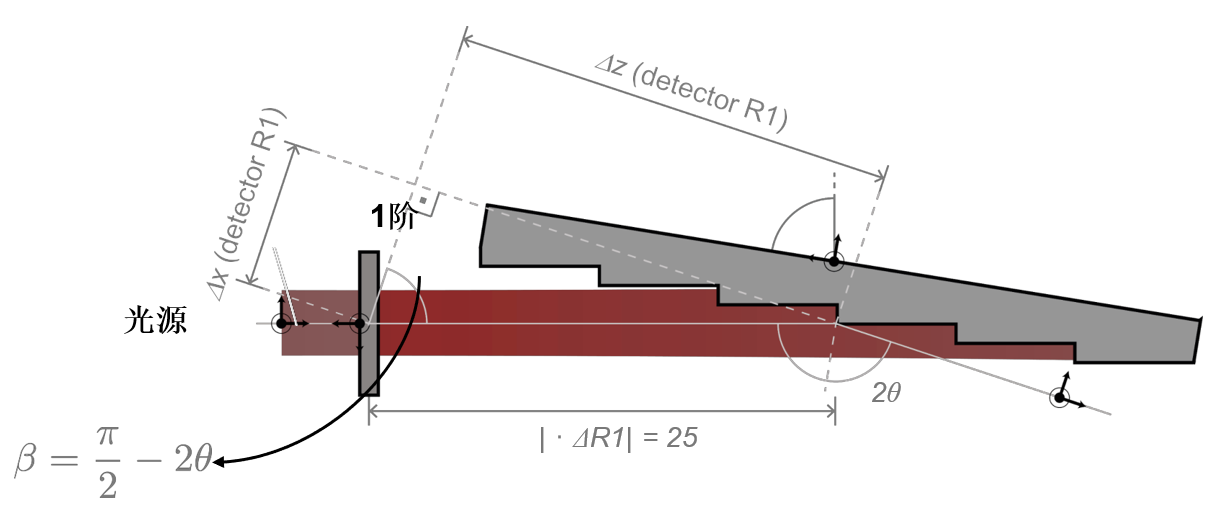 % D]vK�v~< 位置自动配置 [@!.(Hp�
#�~A�(%�a 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 �&RRHmJI:
�(=v� :@\r
 tx$�kD�2�� 物理光学模拟结果(归一化) @��;%+Ms� s}MD;V&0�  {K\l3_=5qb TO&o�hAT�p 物理光学仿真结果 .A;e`��cKb 2�V6=F��[T  ^[�K3�]*!@
=�oZH��N�, VirtualLab融合技术 \�Tf$i(0q K>��=K�sG� 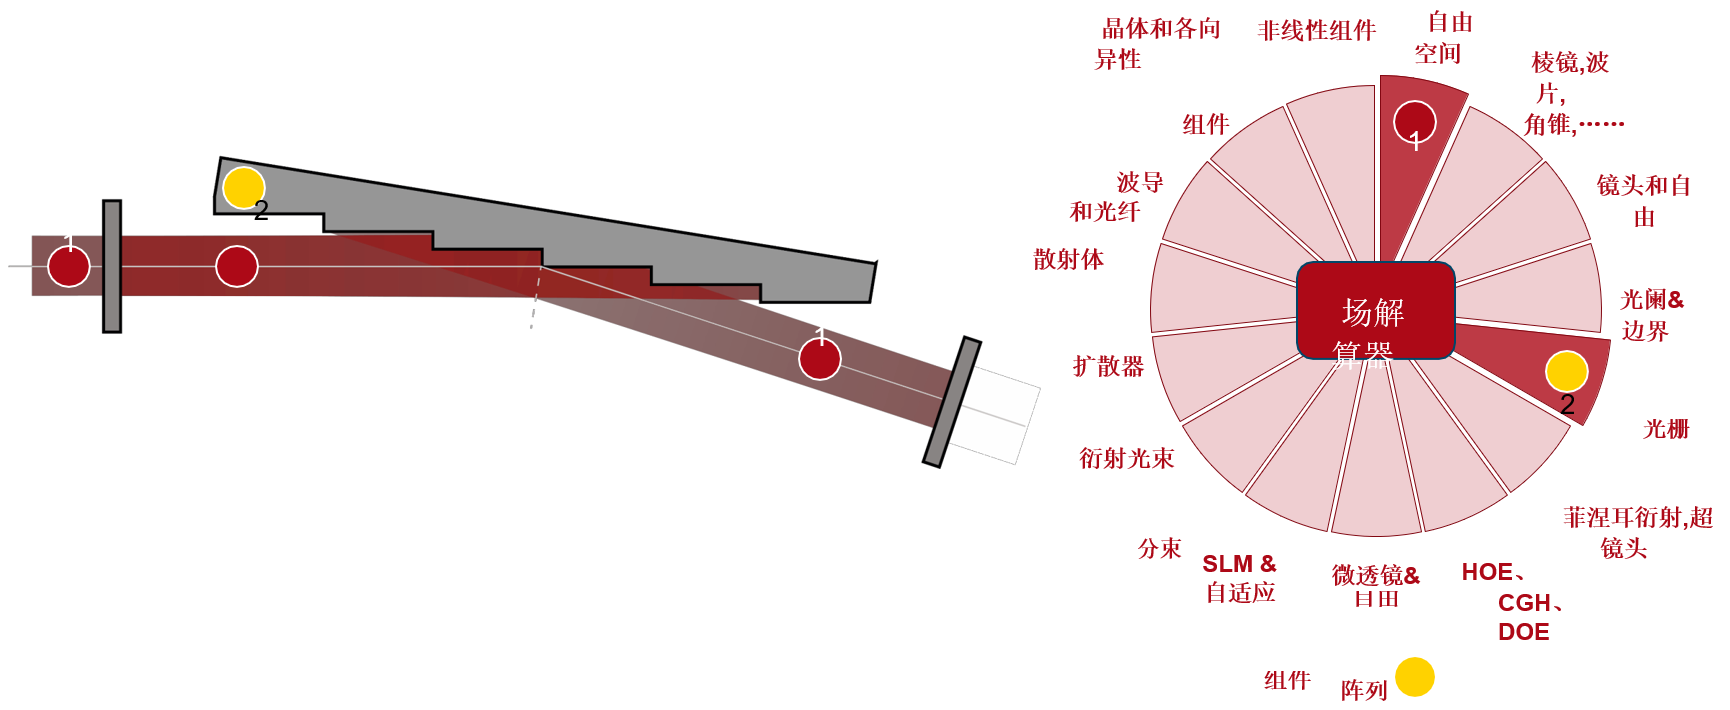 gB�4&p��PN ;�x 9��_ 文档信息 0G�Um~zi1� )tH.P:
1~,
 pGQ���P9r%
|


