-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-09-30
- 在线时间1983小时
-
-
访问TA的空间加好友用道具

|
摘要 Z{y�H:{Vk
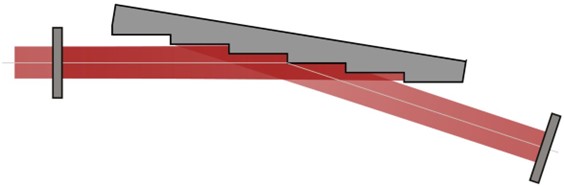
�C4|OsC7J� Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 �WLfDXx�2A 4�udj"�-V�
 zEukE�A^9` mo(>SnS<� 建模任务 :g^
mg�-8� �.���_`r�h VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 g�%!U7CM6h R�g�Qs`aI�
 kLU-4W��5t �>V)"T�Z�H 光源 >�TBXT���+ • 基模高斯光束 ��m�ZPv�G • 小发散度(半角div. 0.005 deg) %b�4tyX:N0 • 波长 488 nm -)}Z
$�;1a ?2dI8�b�G Littrow配置 L
G5_�\sY!
�
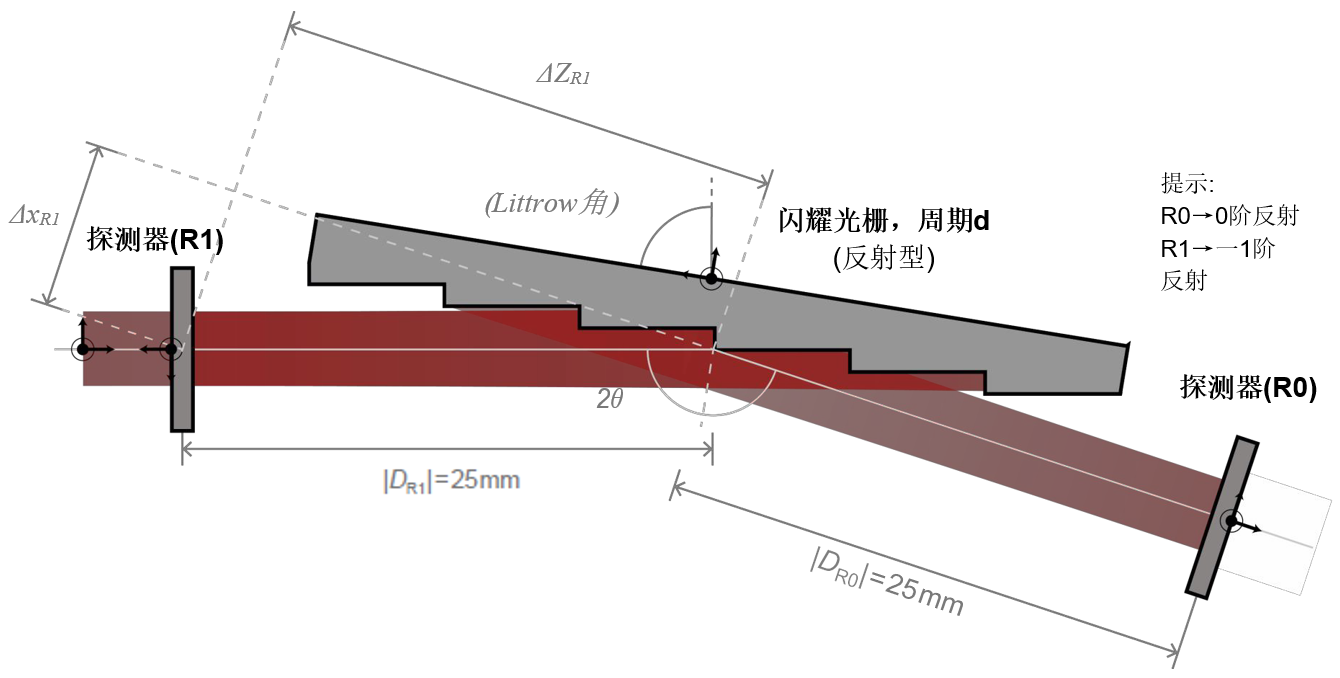
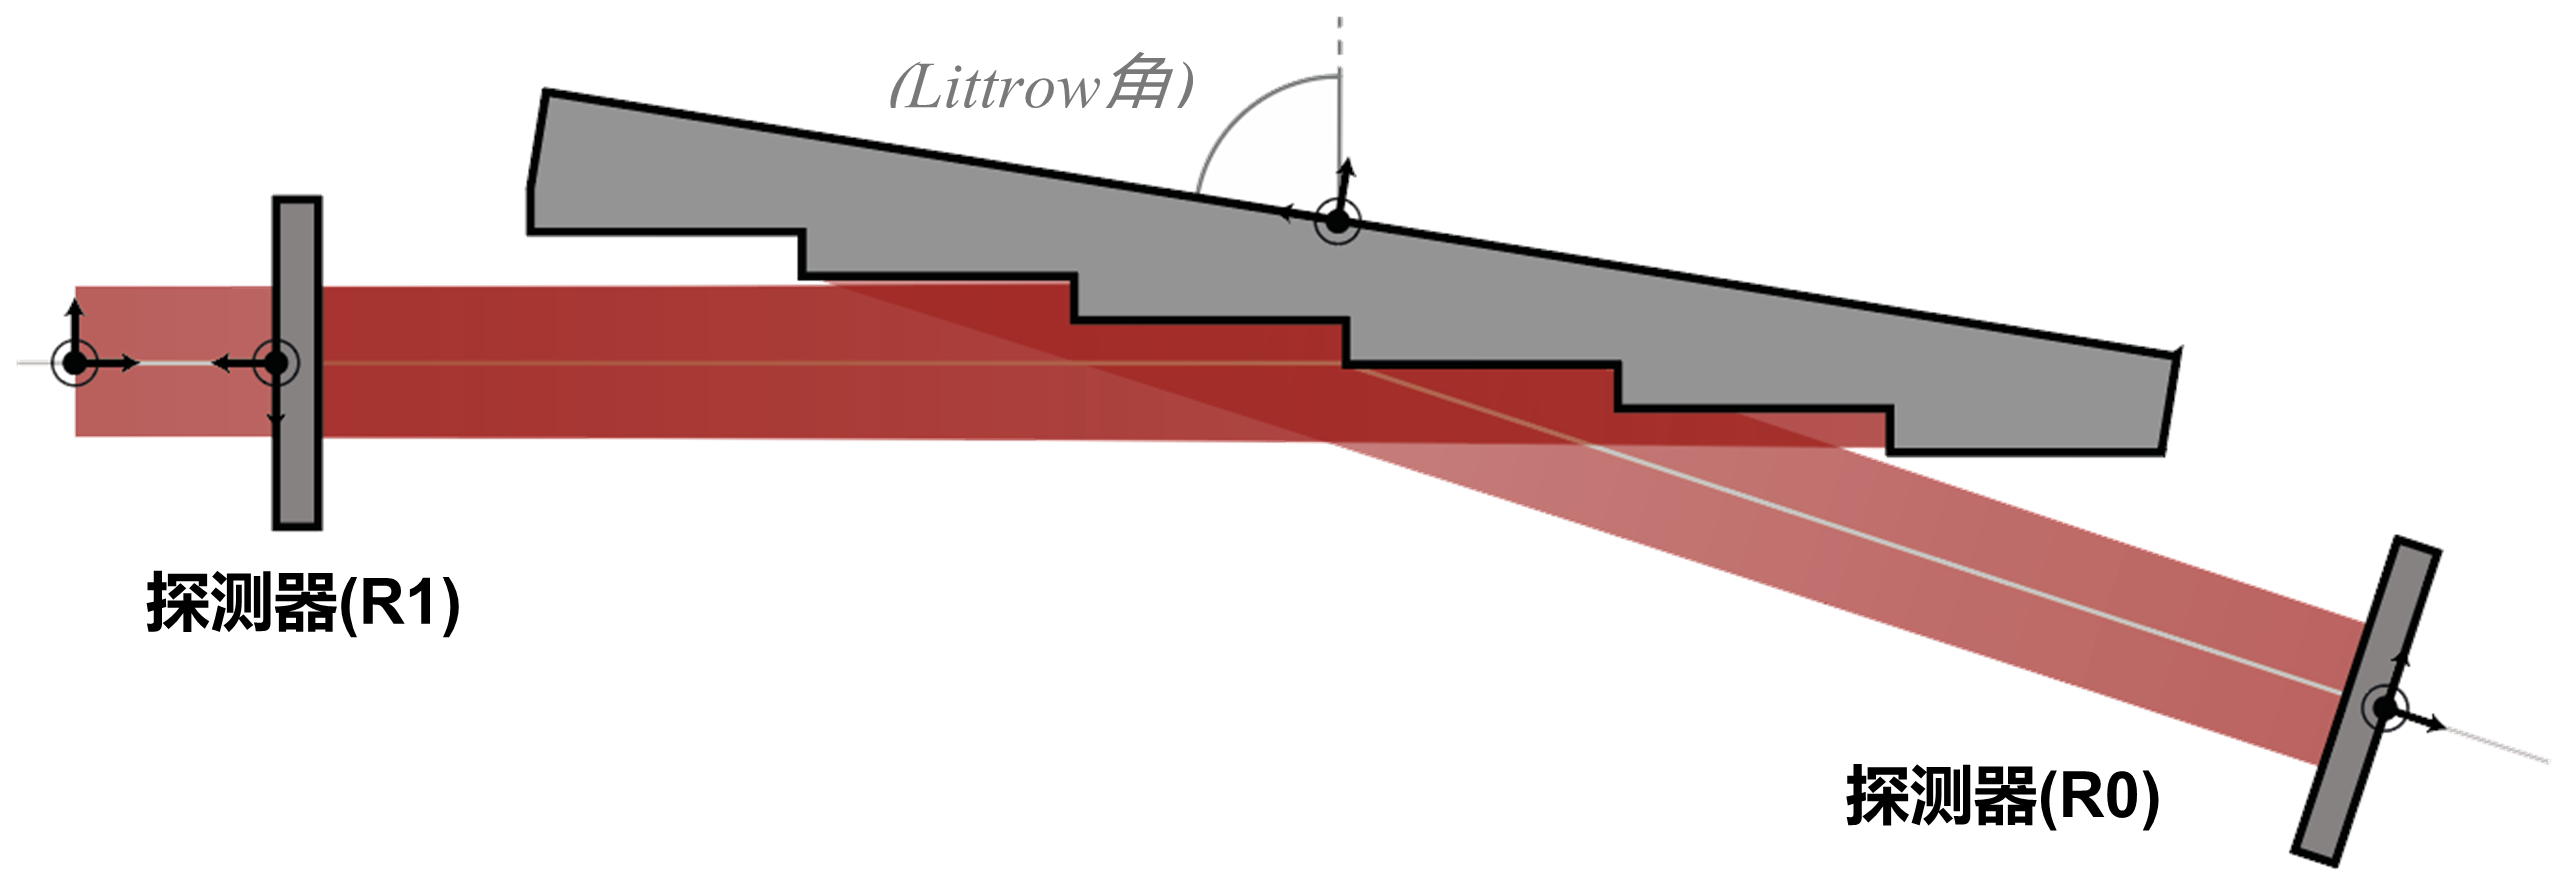
�[�)~1Lu • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 eNVuw:Q�+ 5r~j�o�7�� • 空气中反射的光栅方程: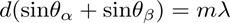 9�:-7.^�`P 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 ��Q�KlsBq� .8!\6�=iJB • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 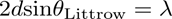 -G�H�d]7n� oZ����d3H • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): _N�^w5EBC]
u;c
W��IRG
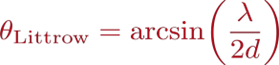 ^7YNM<_%@�
 6�L$KMYHE 系统构建模块-光源和组件 CE�c(2q+%i � -D'Xx�OI 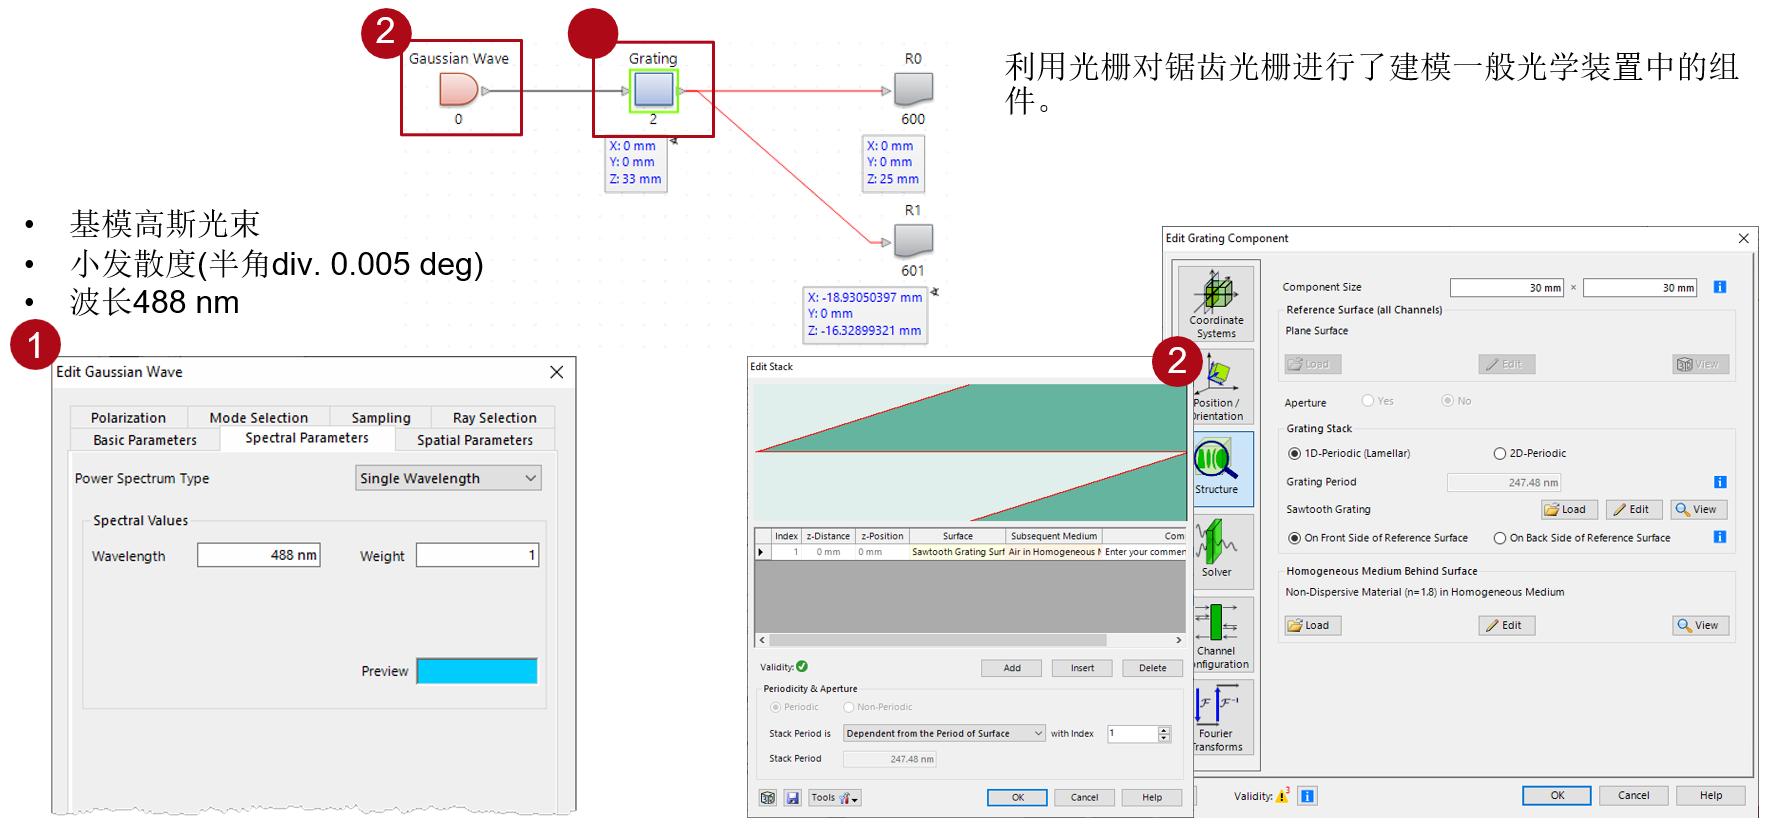 "�NGfT:H�V bp=��r�]nO 使用参数耦合 ~~-VSc�G&� 1Kk6n�UIN  .'<K�$:8@| �P��gT8
1u 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 ��5:f!�EMb �XC^*z[#4{ 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 EGQgrw�Y�5 TPk?MeVy%W 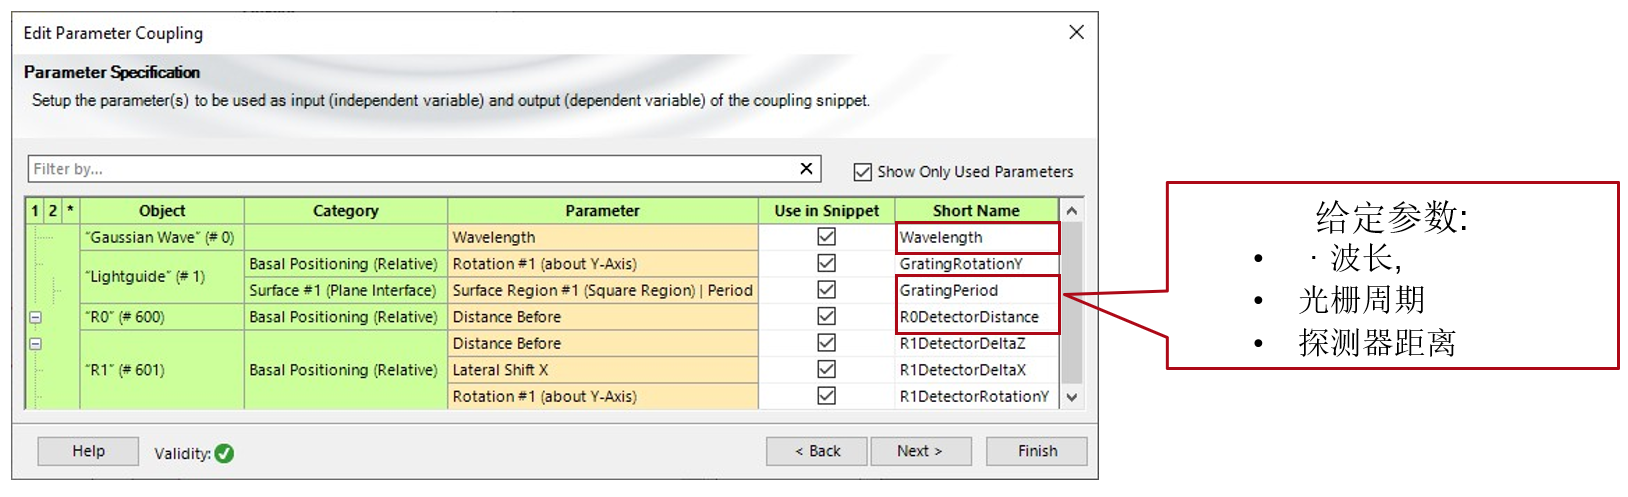 ~�nf��O�V* 4dPTrBQ�? 0阶(R0)光栅定位探测器的旋转 B#jnM�~fJz �W3/b�M>1 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 Z�,E�$4Z�� �N�n FR�;� 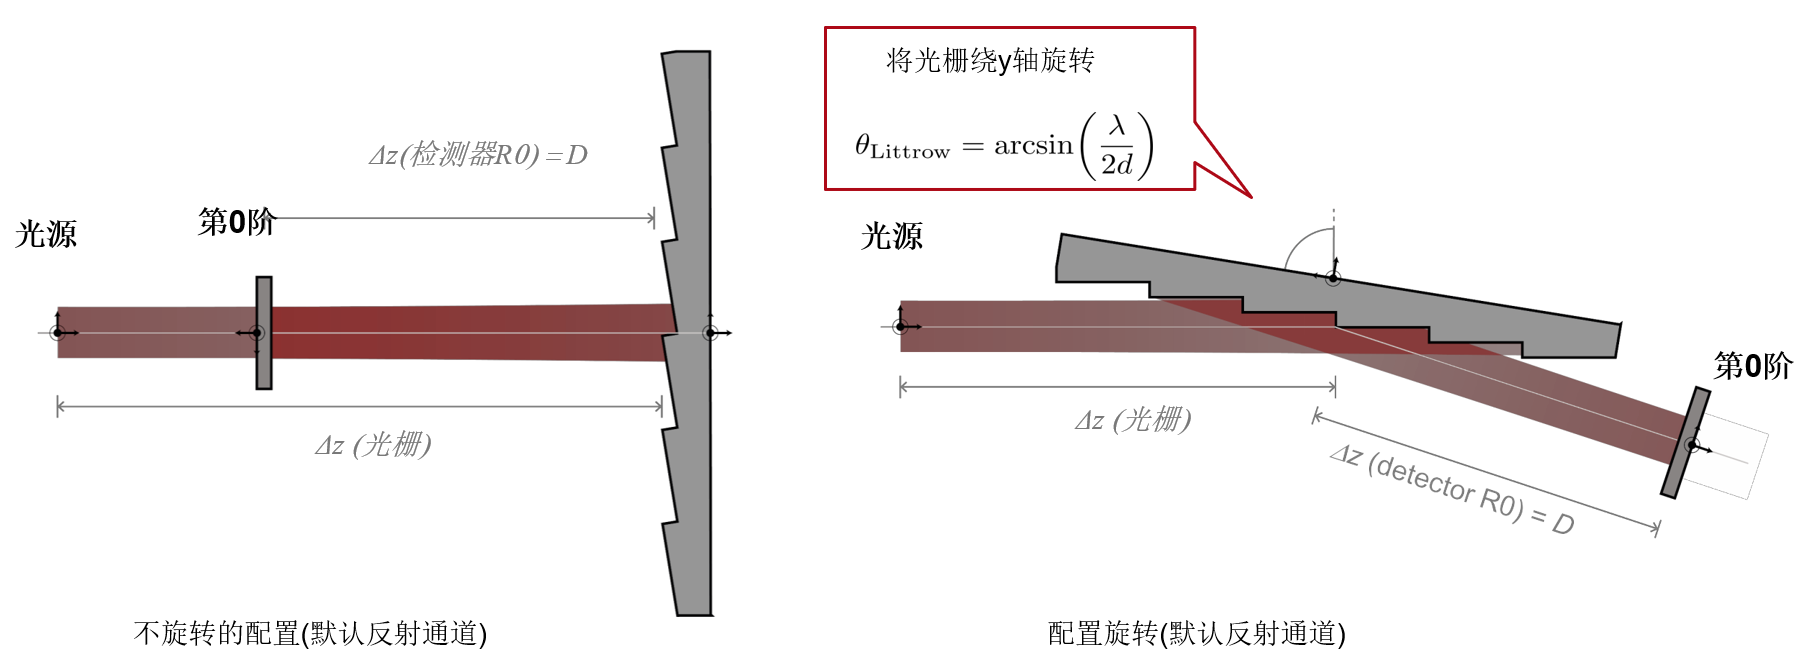 J�#F5by%8 J�~]�@#=,v 1阶反射探测器的定位(R1) j0; ~2W#G* �zH}��3J}� R1探测器定位步骤: �b�kD���VW +��?o!"S�J 绕y轴旋转-2θ �%(/E
`��
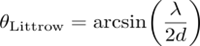 :)��lG}c
沿着x方向移动探测器,ΔxR1 .��F 6US<]
�B=a+cT���
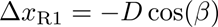 H�dqB B��� `K.C���>68 沿着z方向移动探测器,ΔzR1 =?6�c&�Z� (6�ga*5<� 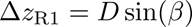 ��s;OGb{H7 :k�R��>�wX 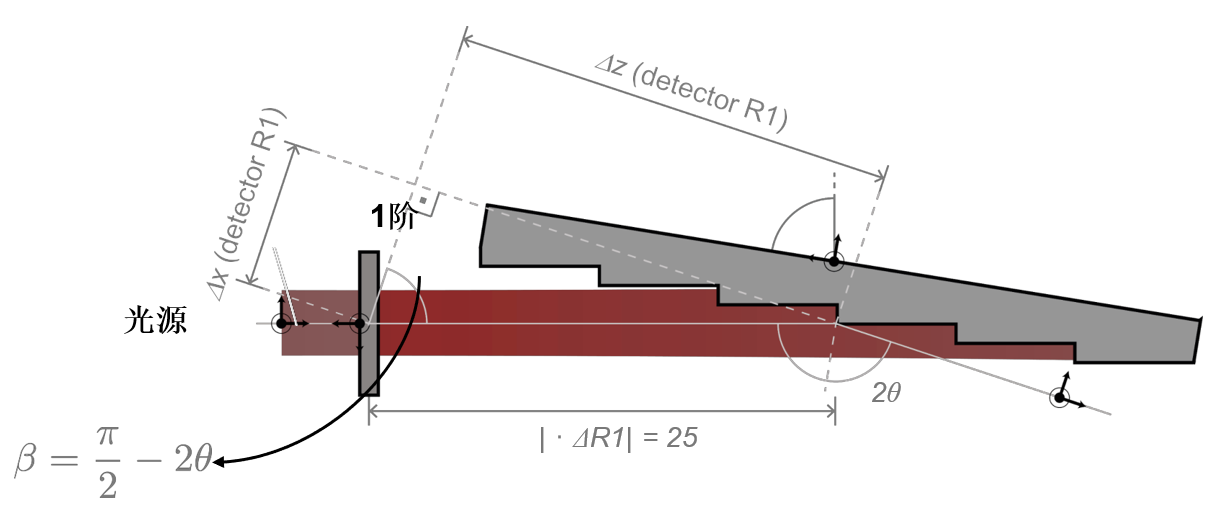 Nt@|l7X�l* 位置自动配置 ,Zn6T"[��$ �l[$G�OLeS 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 m1pA]}Y/5o
*�HR
pbe2
 A4,{�ep'Z! 物理光学模拟结果(归一化) $C7a�#?YF, *pwkv7Z��h  LVB �wWlJ Ow�/,pC >V 物理光学仿真结果 ~-A"j\g�i" M/p9 I
gp  YQN:&Cl�s�
P�G�63��{� VirtualLab融合技术 U_*,���XLU k5�Cy/��gR 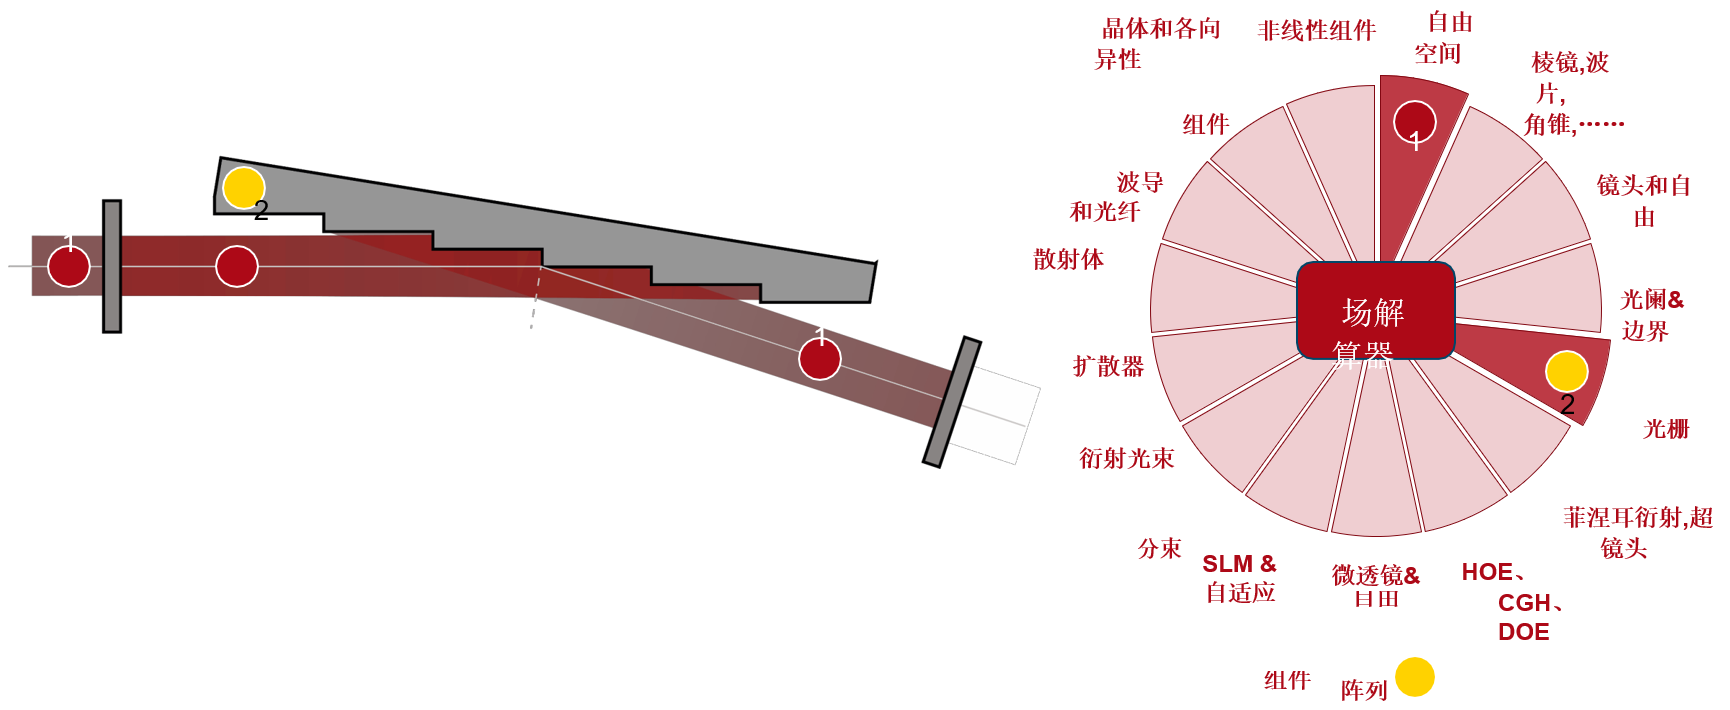 a�G
}oI�!� yk8b>.�Y\A 文档信息 F�9j@KC(yg n/5T{NfG�
 $~��b6H]"9
|


