-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-23
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
摘要 �`*R�:g�E=
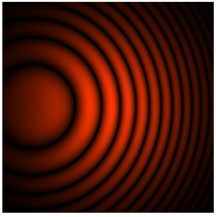
N��=}A Z{$ 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 �Cl7xt}I��
#=A)XlZMd
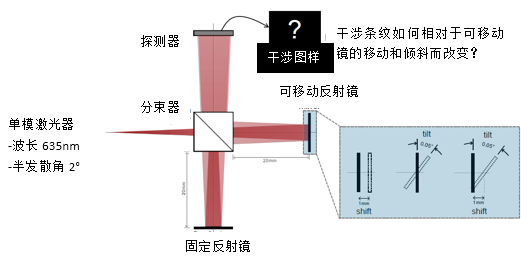
 G9cU�D�[GB �!*N@ZL&�X 建模任务 /W<;�Z;�zk
KkbD�W3-
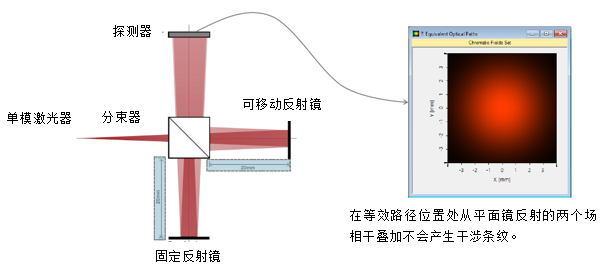
 �r`d�4e,�( �\�Gv�m9M 等效光程的计算结果 [R�hO$c$[\
��g}cq� K
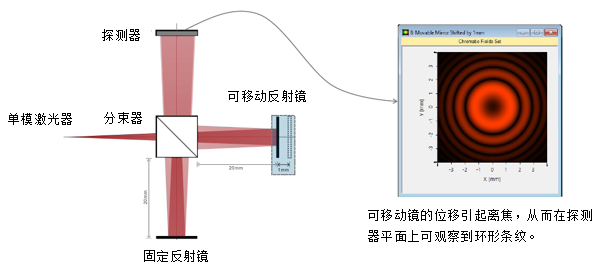
 ��}&J� q}j ��~�B�?y{ 平移可移动反射镜的计算结果 ^hM4j{�|&M
�29.h��91
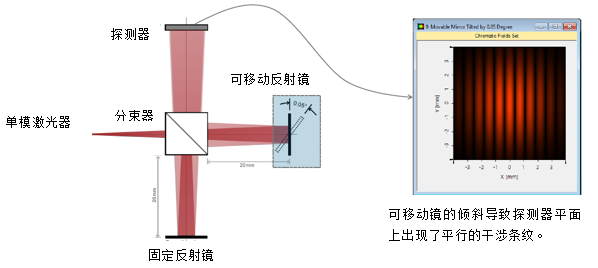
 �@qA�S�*3j ��f2�`2,? 倾斜可移动反射镜的计算结果 ]{�@-H�Tt
$<EM+oJ|ER
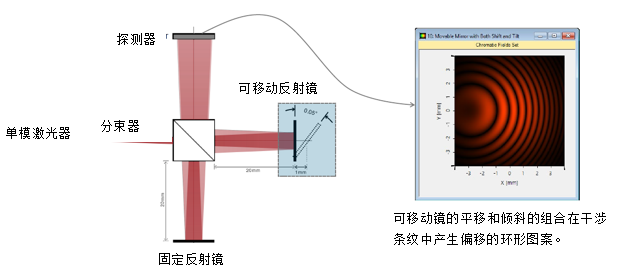
 Z@!+v�19^ �@#�l=� l 平移和倾斜可移动反射镜的计算结果 H<,gU�`&�R
7A�k6,BuI%
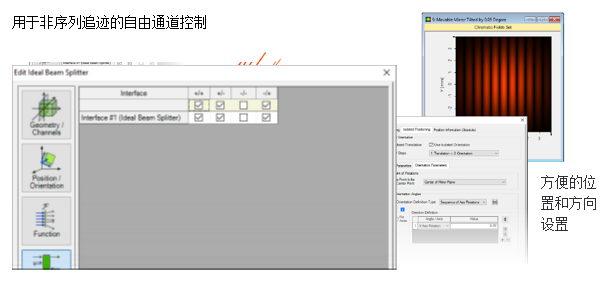
 n�{mfn�*r. gjDHo�$�� VirtualLab 视图 0a�B;�p7~& eD6fpe\�(
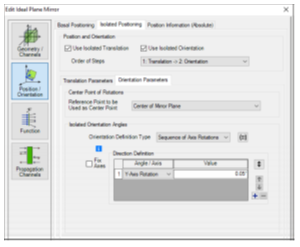
 ](8[}CeL� !%c\N8<>GD VirtualLab 流程 <0�!):zraS �/h3RmUy � •设置入射高斯场 N�C����(~l @�J�w-8�Q{
-基本光源模型 (�O�3��nL.
•设置组件的位置和方向 %*�}�(}~��
-LPD II:位置和方向 �Ea�N6^�S=
•设置组件的非序列通道 /�PI��cqg
-非序列追迹通道设置 4H�&+dR�I"
?6W�Y:Zec@
 `b$.%S8uj=
|


