简介:激光探测和测距系统(LIDAR) 5�>=tNbk"s
OBZ|W**N" 以下四个示例设计演示了如何使用OptiSystem模拟光检测和测距系统(LIDAR),具体如下: 5�[3h�w��4 □ 激光脉冲飞行时间测量 Y[H_?f=;%� □ 相移测距 a_� P[�J8j □ 调频连续波(FMCW)直接检测测距和调频连续波相干测距 o�aKf{$vg 4/�jY;YN,2 图1.使用直接检测的FMCW LIDAR OptiSystem模型示例视图
oY�]�VP+b! 1.测距(飞行时间) {)[i\=,�`{ 1)原理简介 1_t Dp&�UO 使用激光脉冲,飞行时间测距法测量发射脉冲从发射装置行进到目标并返回接收器所花费的时间。 然后计算距离[1] ^DH�*�@��M �sH]AB��=_ c是光速。 ZMe�|�f�n 接收信号功率是根据扩展目标模型确定的,计算如下[2] ��-{wuF0f� 其中 Pt 是传输光功率,D 是接收器孔径, ρ 目标反射率, atm 是大气损耗系数,opt 是光传输系统损耗因子,R 是目标范围。 9t[2�78B6� 为了可靠地确定到达脉冲的出发时间,使用恒比定时测量[3]方法(用Cpp组件实现)。 N!v@!z9�Mu �U��VL��cR 图2.测距仪(TofF)布局
R*�y[�/Aw� 2)应用案例 rNA��u@�B
d�{���h��e □ 下面的示例中,一个高斯脉冲(峰值脉冲时间= 1 us) 传输过后从虚拟目标反射(由自由空间信道模型 (扩展目标)定义) ) 。经过衰减和延迟后,通过Cpp组件恒比定时测量法检测和后处理接收到的信号。 :}-u`K* □ 接收到的脉冲是在抽样时间6.02e-06秒触发的,进而发现该范围为751.27 m(与全局参数范围设置为750 m相比较)。 通过改变输入参数CFTDelay,CFTFraction,CFTNoiseThreshold可以修改恒比鉴别器的灵敏度。 xsvs3y�|� &SM$�oy#�? �]�UI+6}r� 图3.激光测距系统
!$�?�@�;}= 2.测距(相移) ,d�p?'_q�{ 测量对象/目标的距离的另一种方法是使用相移测距仪。 利用该方法,光源以特定频率Rf被调制并且朝向目标传送。 然后用PIN光电二极管跟随外差接收器检测反射信号。 相移来源于投射光信号 (),并于原始参考信号做对比,以进行测量并用于计算距离 [1]: [E^X=�+Jnz $�P���-�m6
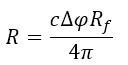 vraU&ze\1�
-7$'* �V9$ 为了提高该系统的精度,参考和接收的调制信号可以与本地振荡器RLO混合,以将接收的波形变频到较低的频率(RLO-Rf)。 然后对这些信号进行带通滤波(以减少噪声)并由相位计(使用我们的可编程Cpp组件)进行处理。 v��z:0"y Z�:hrr�q9� 图4.测距仪(相移)布局
&�>�j��kfG 3.测距(FMCW) ��'k6�7$H� 最后提出的方法是调频连续波(FMCW)LIDAR。 已经开发了两种模型:直接检测的FMCW LIDAR和相干检测的FMCW LIDAR。 两种模式的工作原理相同。 频率调制的光发送器发送信号到目标,并且通过光电检测器检测反射信号并与原始线性调频(LFM)信号混合。 随着接收信号的时延,产生中频信号。 使用频率计数器(用我们的Cpp组件实现),测量检测到的Rf信号,然后用于如下计算[4]: P�~<�9��3 其中RampPeriod等于全局参数的Time window ,DeltaFreq 等于参数RFSweepBandwidth(在子系统RF LFM Waveform Generator的组件参数内设置)。 -FR;����: 两个检测系统之间的唯一区别是使用平方律检波,而另一个使用相干零差检测器在混合前恢复输入光信号(后者因此提供更高的灵敏度,因为检测过程是散粒噪声限制) �vw]n�qS~N �+���m.8*^ $i�P��N5@F 图5.FMCW相干检测布局


