tI(co�5 W 与传统的夏克-哈特曼
传感器相比,使用金字塔形棱镜或反射器的波前传感器(PyWFS,用于金字塔波前传感器)具有高对比度和更好的波前灵敏度,例如用于天文学中太阳系外行星的搜索。因此,这种类型的波前传感器用于特殊的
望远镜(例如凯克天文台),通常在红外(IR)
光谱范围内。PyWFS通常由四边棱镜、重
成像光学元件和适当的探测器组成。在这个例子中,我们展示了通过应用VirtualLab Fusion的快速物理光学场跟踪技术,针对不同类型的
像差,对这种金字塔形棱镜的特征光模式进行建模。
T/C1x9=?�� �Bhrp"l
+| K<+�h�/Ok� 系统构建——光源和检测器 c8jq.y� v Au/n|15->C ��Nm=W��?i 系统构建模块——理想化聚焦透镜 /��P|jHK|{ 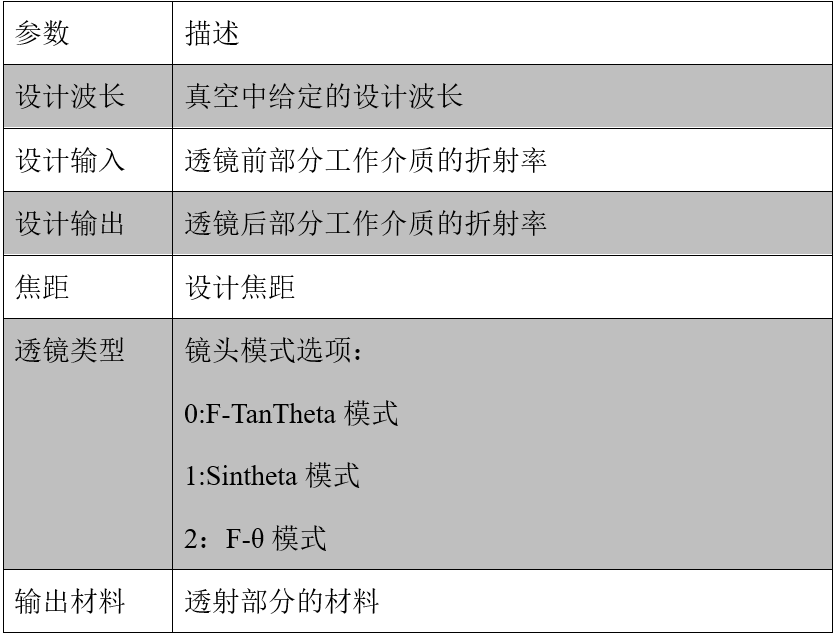 ��XX(;,[(_


