-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-11-17
- 在线时间2004小时
-
-
访问TA的空间加好友用道具

|
Littrow结构是单色器、光谱仪和谐振器中一种非常常用的定向闪耀光栅的方法,其目的是在衍射角等于入射角的情况下获得最高效率。显然,这种类型的系统对不同元件的位置非常敏感,此外,这些最佳位置十分依赖波长和光栅的周期。我们在这里提供了一个根据Littrow配置的光学装置,而且,通过一些编程,即使在波长或光栅周期的变化下,也能保持这些最佳位置。 K�l(u~/=�6 K�
#�J�O#�
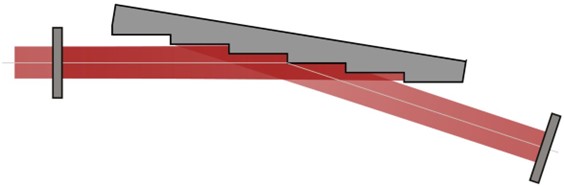 ab��EdZ)�$ F:0 E-
z'� 建模任务 b+�Cv�A(*� #\z"k�<�{* VirtualLab Fusion中的参数耦合特性可以帮助配置系统,使光栅和探测器都根据Littrow自动定位。 �{gDoktC@M ��d�GR #l)
 N$T�zx��s 5y�~B�/.YY 光源 !��#WJ(zSq • 基模高斯光束 L'��>�0E(D • 小发散度(半角div. 0.005 deg) 0=�OvV�U;P • 波长 488 nm �3[m~6��Ys '�}P$hP_d� Littrow配置 H�N�fd[#gV
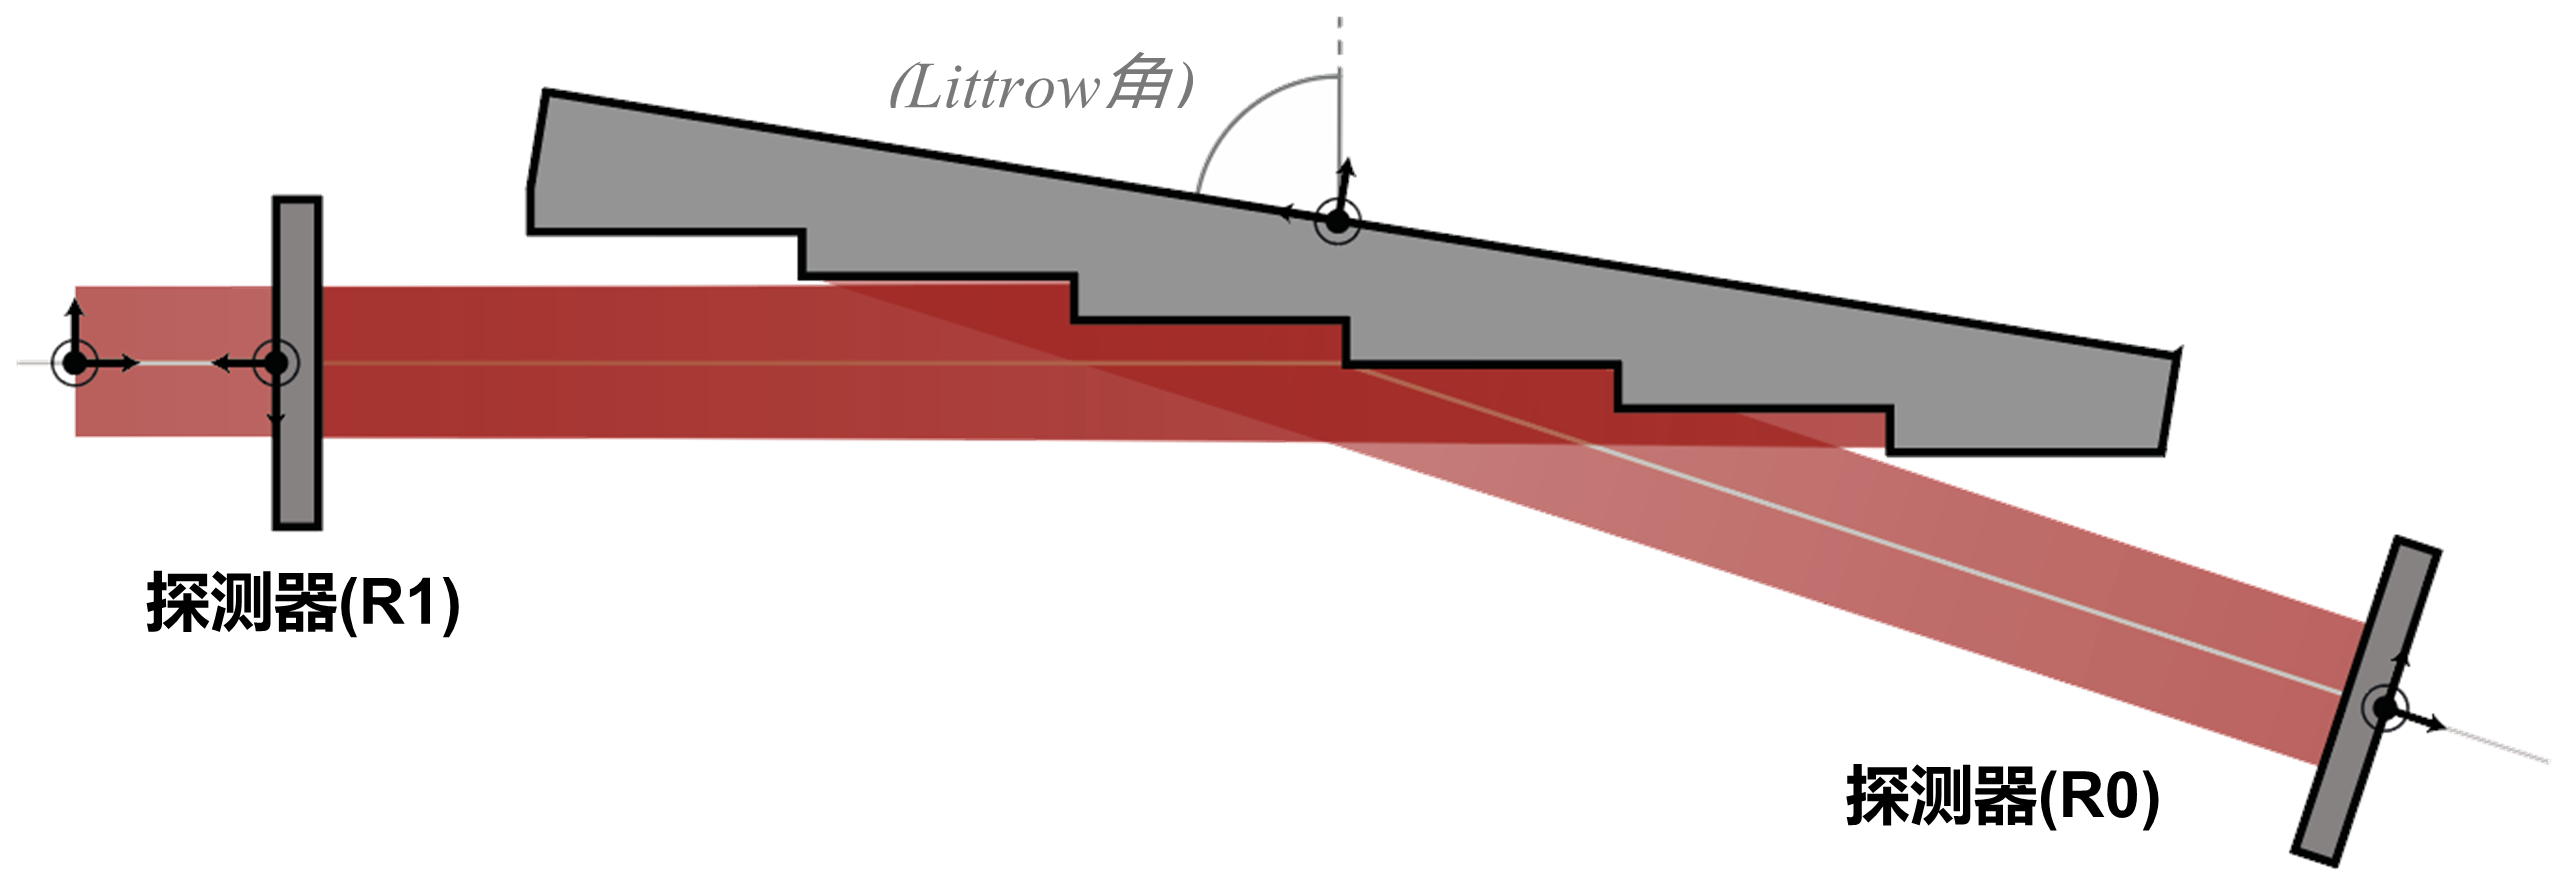
����4&`d$K • 所谓的“Littrow”结构是一种光栅定向的特殊设置,目的是确保反射的一阶衍射角(R1)等于入射光束。 gkx<<)y�
l 5*$z4O:A�a • 空气中反射的光栅方程: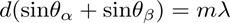 ).$kp��2IN 其中𝛼、𝛽、𝑚分别表示入射角、衍射角和衍射阶数。 cW^u4%f't' oR<;Tr~{q� • 为了得到第一反射阶的衍射角,它等于入射角,光栅方程就变成: 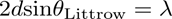 %-�NG �eN8 $���[(FCS� • 因此,利用入射光束的波长和光栅的周期可以计算出光栅的旋转角度(Littrow角): @Z9>E�+udQ
]��jP�0�Z#
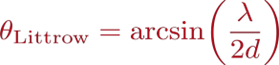 L i`OaP�$
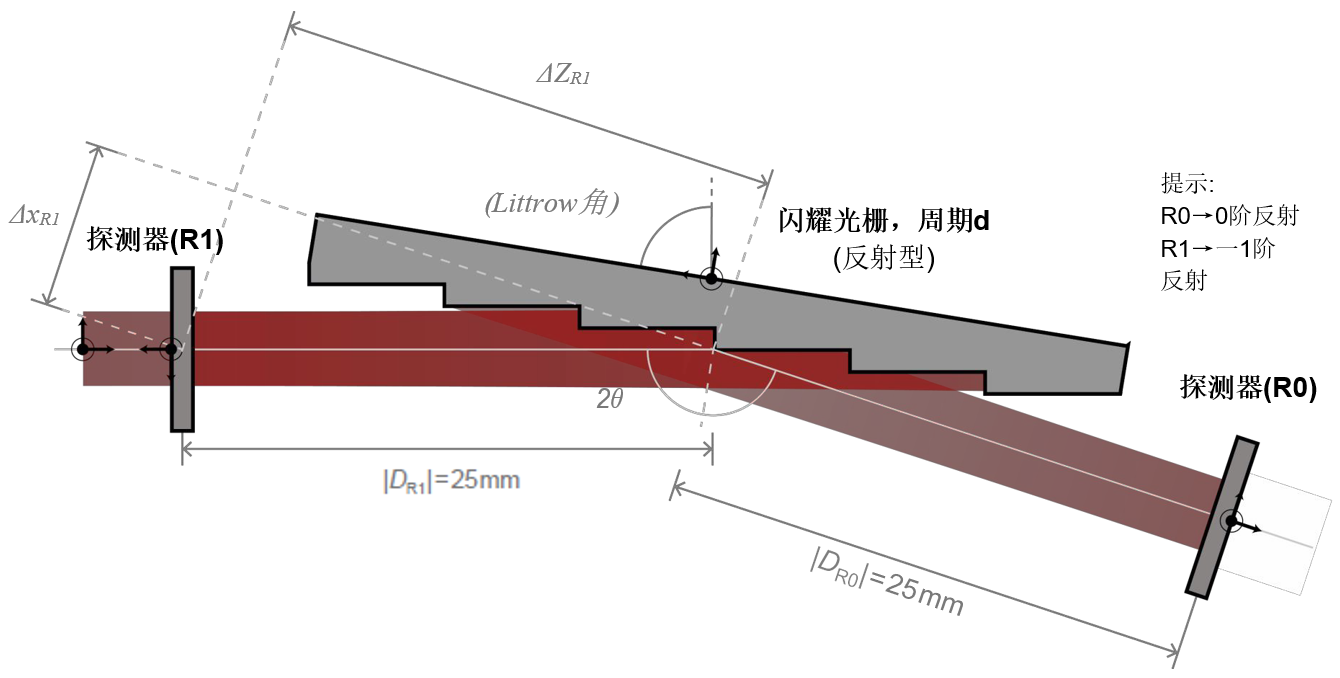
 Ti�I3�<.a! 系统构建模块-光源和组件 ]#$r�TWMl' _eaK:��EW� 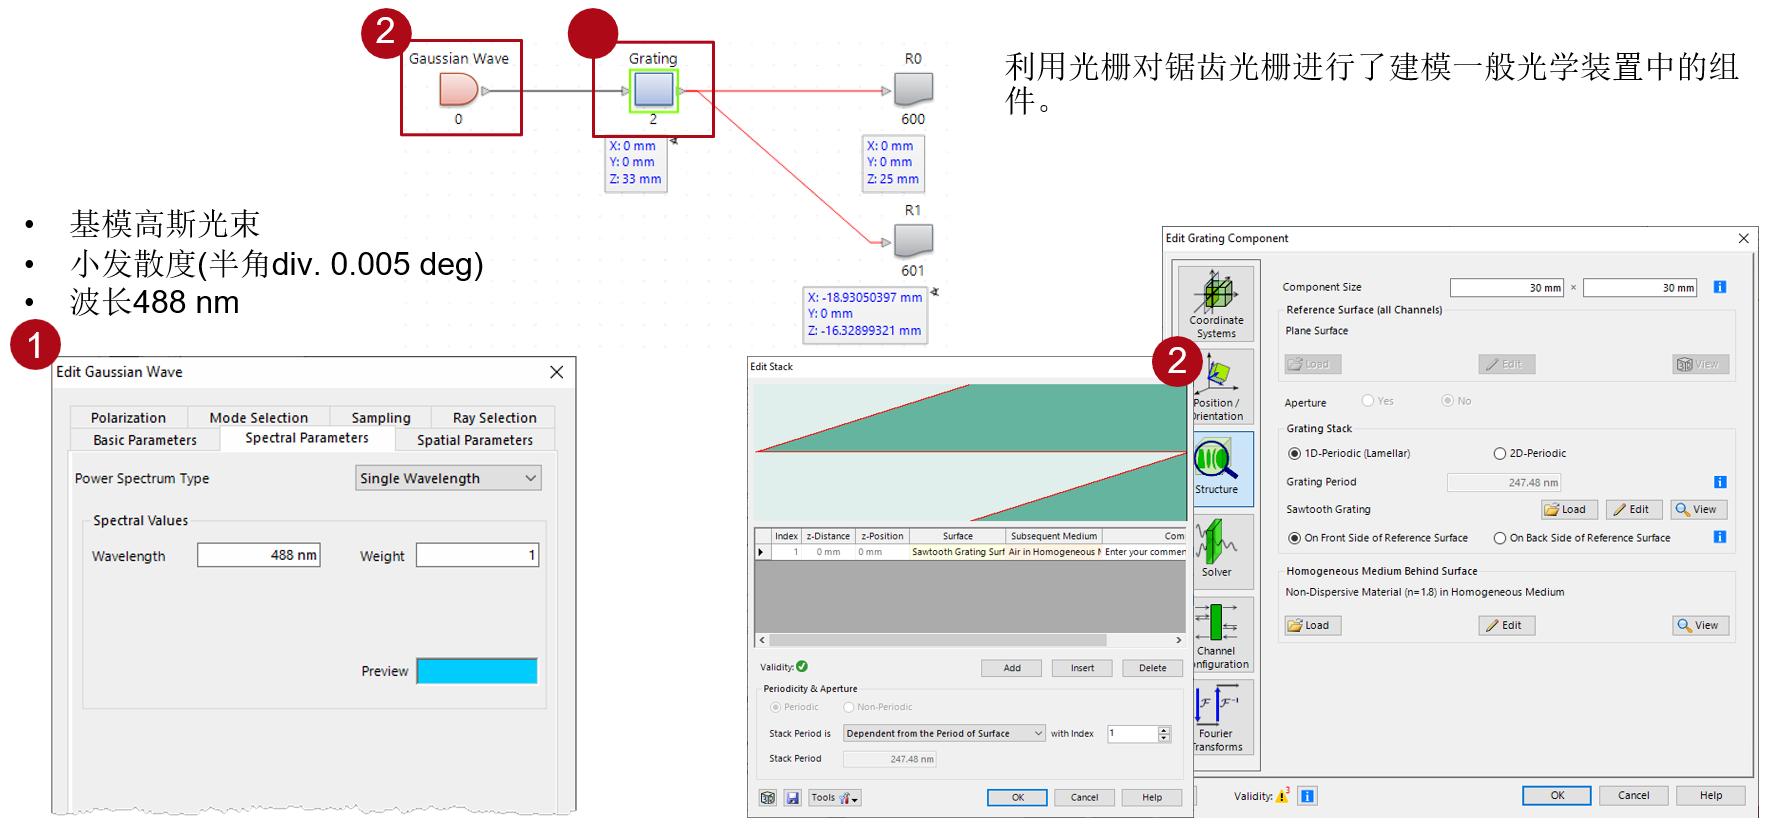 8.' T�HLI� y�f�e�4}0} 使用参数耦合 G��0�x!�:[ #j"N�5�e}U  .OF�2O�}� #w�)D �m�l 这个光学设置已经建立使用参数耦合特性,这允许用户可以通过编程连接系统的多个参数和变量。 O�tm�7j>w� sR��GI�HT# 在这种情况下,光栅的旋转,以及两个探测器的方向和位置(一个是0阶的R0,另一个是1阶的R1,都是反射)将通过参数耦合自动确定。 ��Vdf~�rV� 4({W�i��pd 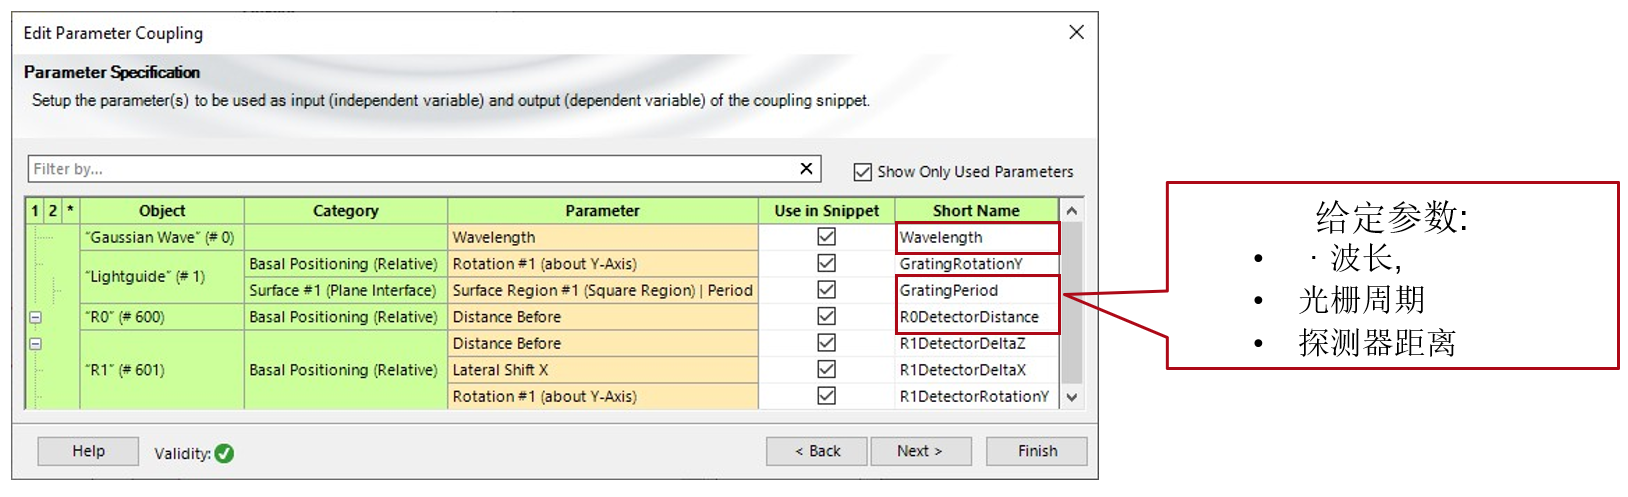 �(_~Dyv��o �=X�b:�.�� 0阶(R0)光栅定位探测器的旋转 v;R+{��K87 p{rzP�,Pb& 在VirtualLab Fusion中旋转光学系统中的一个元件时,默认的反射通道(与光栅的0阶重合)将被分配一个符合斯涅尔定律的坐标系。 DGx<Nys�@B A4VV�y~sd� 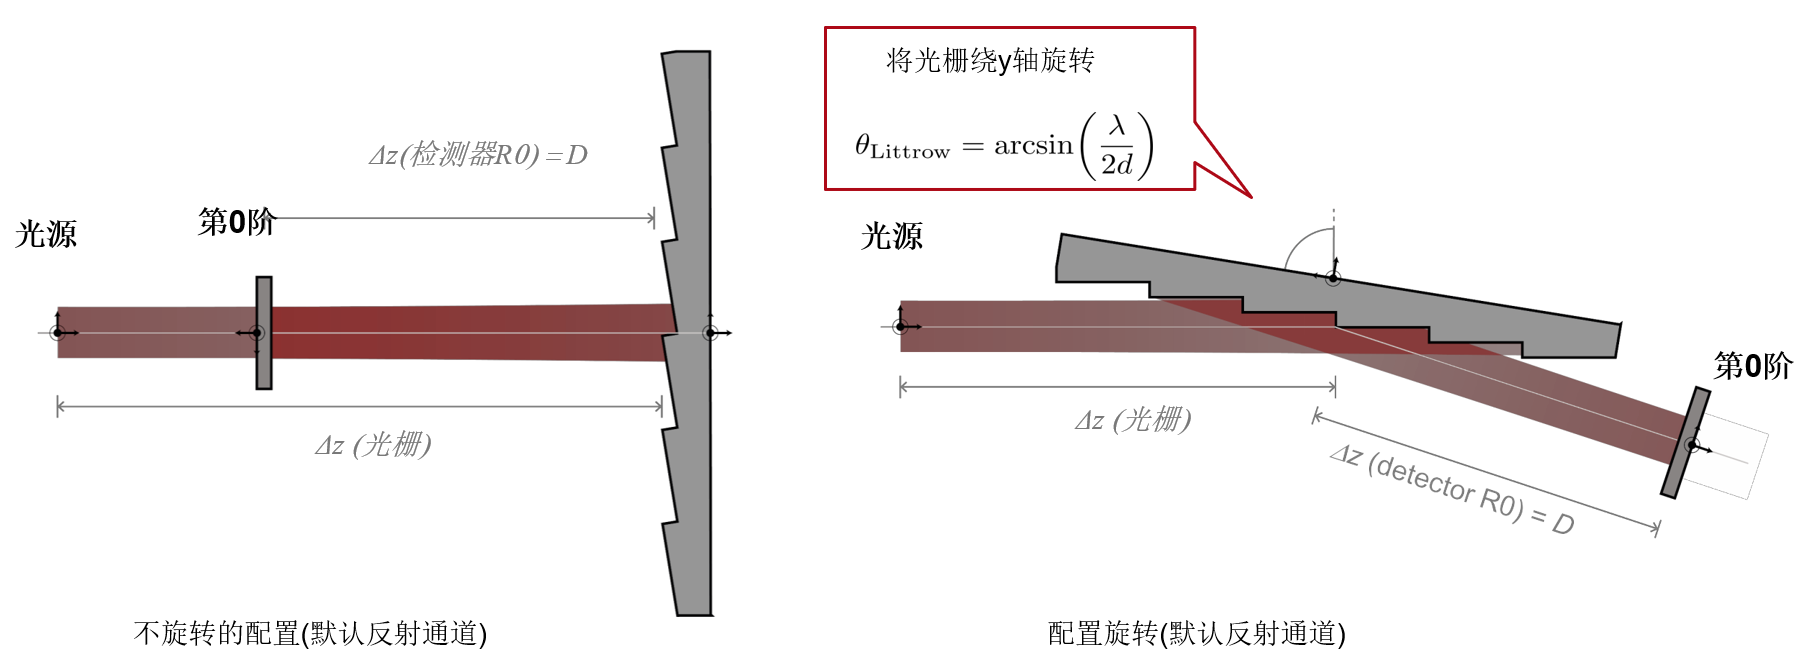 s#)tiCS�VW '�C1yqkIa` 1阶反射探测器的定位(R1) e�P|hxqM&9 k.�#[h�@Pm R1探测器定位步骤: G%fN��GQwT (�0bX�sf�e 绕y轴旋转-2θ �}F)�e�A�1
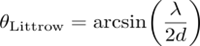 T9P��u ��V 沿着x方向移动探测器,ΔxR1 �!X/O1P�M|
���*
n>YS�
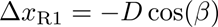 ���N<� ��7 14r���X�:z 沿着z方向移动探测器,ΔzR1 �17;�qJ_T) gS�^���Y�? 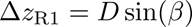 a/�p
/�<�� w<=�-n��;2 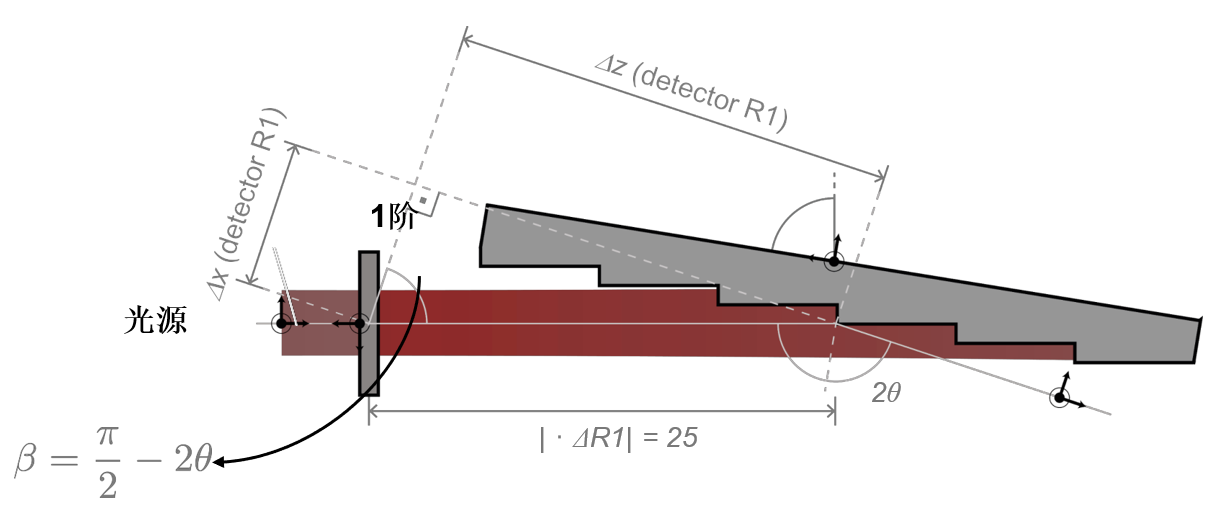 x?-kt.���M 位置自动配置 %�Kmh�R2�v �K�H76�Vts 通过可编程参数耦合,VirtualLab可以自动完成光栅的旋转和探测器R0和R1的定位。 BYsQu��.N�
8��3YQ� �c
 [5jXYqD=vj 物理光学模拟结果(归一化) u�69�s}yZ� ��}VXZM7@u  yM*�<��B�V &dI;o��$t� 物理光学仿真结果
W��&Gt�^5 M/�a5o|�>8  7
`& N�B�]
t_ZWd#x+�; VirtualLab融合技术 8qQrJFm|3* �5�iP��{) 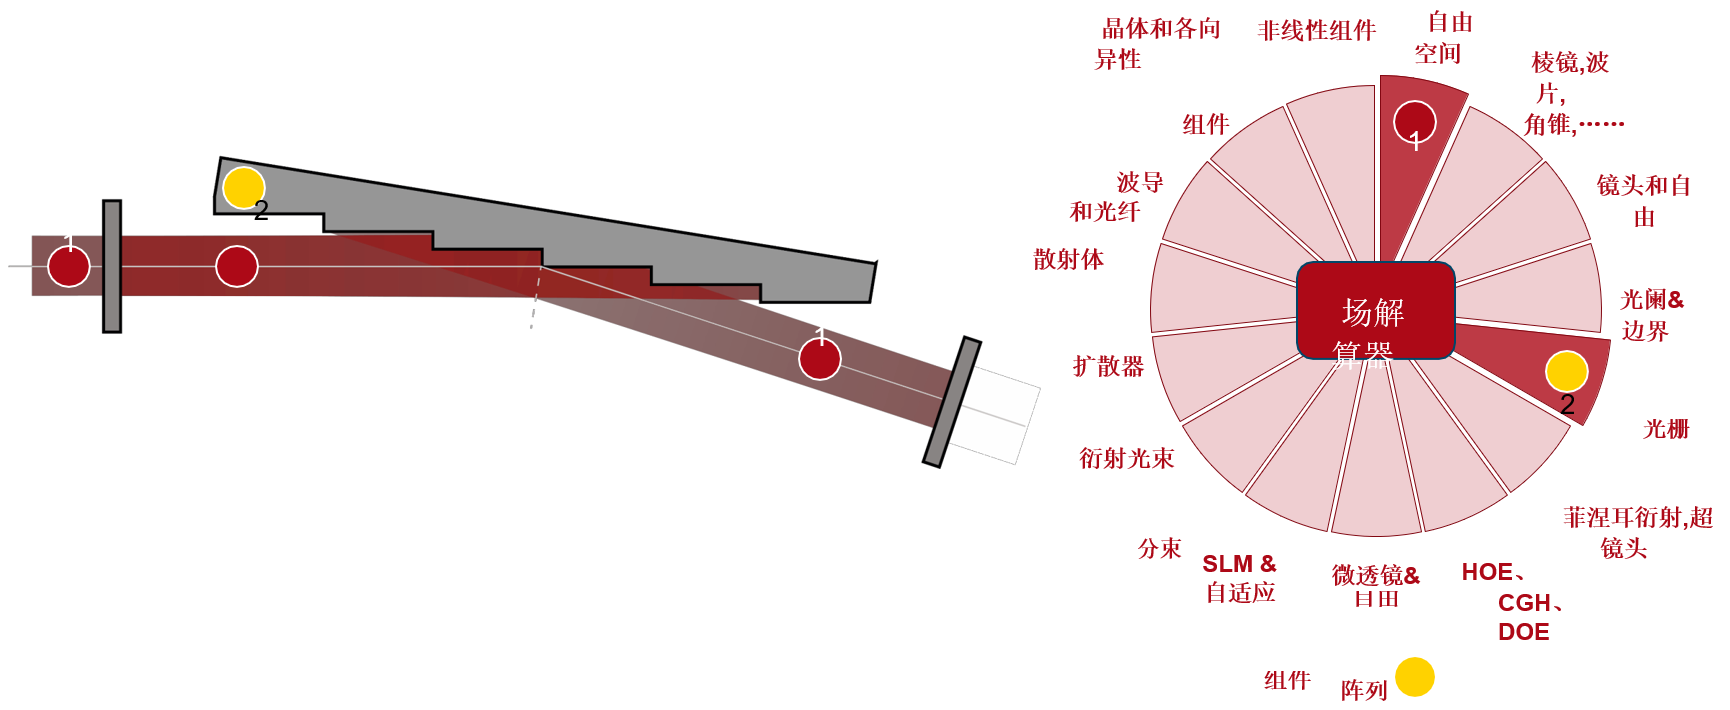 �5Gsjt+�
o QDJ:L�J�z\
|


