-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-23
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
光束传输系统(BDS.0005 v1.0) P%��%C��d�
vP88%�I��;
二极管激光光束使用无色散离轴反射装置进行准直和整形 ]yCm�G�t+b
o�8Q(,���P
��-�pa�.-@ r(�i�<H%"Z
简述案例 .o.@cLdU��
uo��p_b�J 系统详情 63�-`3R�?; 光源 {7B$%G��'� - 强象散VIS激光二极管 ]O&TU X@)� 元件 =2->1<!x6< - 光束准直和整形的反射元件(例如圆柱抛物面镜) B\Rq0N]' M - 具有高斯振幅调制的光阑 kpK:�����@ 探测器 3v�VhE,�1N - 光线可视化(3D显示) <�f{m�=Dc� - 波前差探测 �f�85j?Jm - 场分布和相位计算 q'q'�v�
S� - 光束参数(M2值,发散角) B^{�bXh�Dp 模拟/设计 �bF?�EuL�� - 光线追迹(Ray Tracing:):基本系统预览和波前差计算 �r��`28fC - 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): 1�s�n��!!� 分析和优化整形光束质量 HT�kce,�dQ 元件方向的蒙特卡洛公差分析 a,lH6�lDk� t(�Iy[��-� 系统说明 '2:I�ly,S@ HHa7Kh|-H� 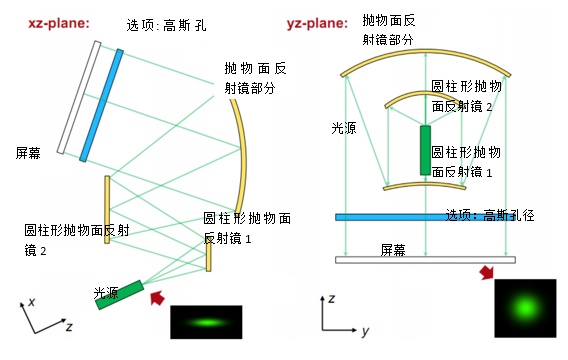 P#rwY�Pww\ 模拟和设计结果 UR��J��"�� M8S4D&vpD4 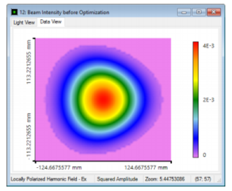 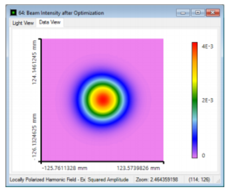 P%�B�1dRa� 场(强度)分布 优化后
|W�ubIj*\{
 �(W�N'w�p
 Tf�f�7�SEP l<z[)fE{uS 总结 p�*NC nD*
�?aO�%\<b� 实现和分析高性能离轴和无色散反射光束整形装置。 Ux�D1+\N6? 1.模拟 ��}u�:^Mz 使用光线追迹验证反射光束整形装置。 4ol=YGCI�_ 2.评估 >G/>:wwSP. 应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 �"Z}0�A/y 3.优化 BQ_�\8Qt| 利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 I�%�{^i d@ 4.分析 ^D o�J=�'& 通过应用蒙特卡罗公差来分析方向偏差的影响。 nGX~��G^mZ ]WyV~Dzz<� 对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 "%�A[%7LY 3]xnKb|�W� 详述案例 �as~�.XWa
J,m.L��pY� 系统参数 _�[X�EL+.� 7b@EvW6�X} 案例的内容和目标 fa�5($jJ�&
n'�4D��;4 在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 �[>Q{70 c[ },[S�9I`p 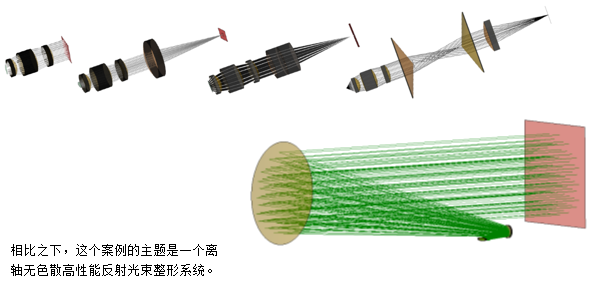 �%���k�$+t
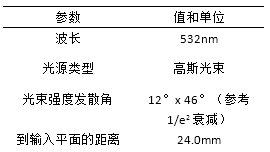
���]�� ��^ 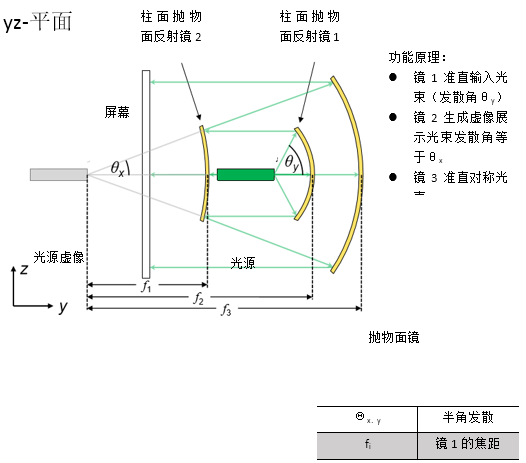 <|Z�0|sel rh�NdXYY> 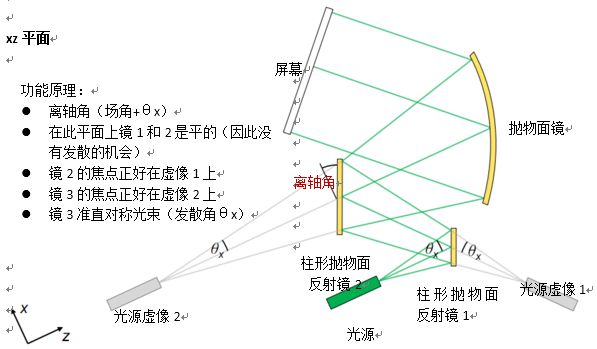 +".��&A#wU �Ie�4�*#N_ 规格:像散激光光束 JB�b}�{fo~ vb�wEX6�� 由激光二极管发出的强像散高斯光束 =bv�8W <�# 忽略发射区域在x和y方向可能发生的移动 �r�\=p.cw<
�%�q�ja:'k  o#0NIn"GS/
�@@�ZcW<Y"
 ~Y�cz(�h'( #�Kn7�
xn[
规格:柱形抛物面反射镜 hh:)"�<[� a�x�7 M� 有抛物面曲率的圆柱镜 IFp�mf0�;^ 应用用锥形常数.-1来实现锥形界面 1Rp���|*>� 曲率半径等于焦距的两倍 )](8�{}w�o E8NIH!�d�I jX+L�����I 规格:离轴抛物面圆柱镜(楔型) �hih�`�:y 3�t�%uUkXl 对称抛物面镜区域用于光束的准直 ~xvQ�?c�?- 从VirtualLab元件目录使用离轴抛物面镜(楔型) :I<%���.|8 离轴角决定了截切区域 @�Cq��g�2 .iew5.�eB+ 规格:参数概述(12° x 46°光束) �m^]/�
/�j t�Q��2*k�E 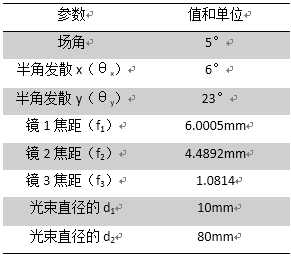 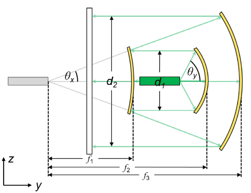 "#e2"�=3*� w�Q�[��2yq 光束整形装置的光路图 �y)(SS8�JR �#o y�vsS8 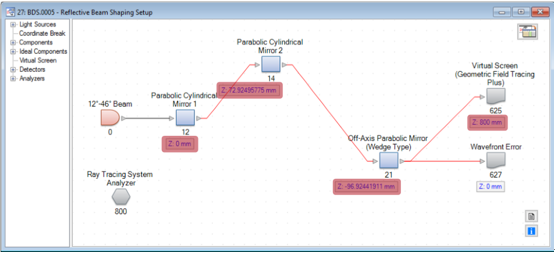 ��WWE?U�-o
Y|B�/(���
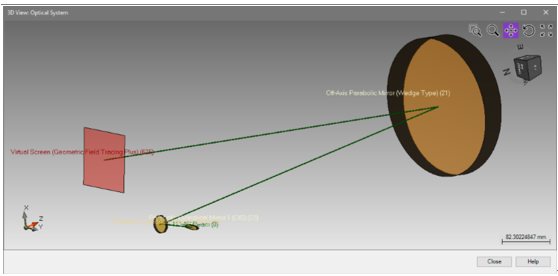 @uH�7GW}$g h)A+5^��:^ 光学元件的定位可以通过使用3D系统视图来显示。 ��J�w
{:1� 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 e,1Jxz4Q�H 9�lA YC�sX 详述案例 Yq5�}r?N�� a�ty
K^*aX 模拟和结果 F1%'�
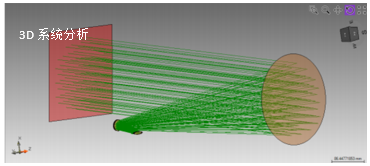
zsv �"?avb`YU' 结果:3D系统光线扫描分析 *��r�9I
1W 首先,应用光线追迹研究光通过光学系统。 ���) mv}u~ 使用光线追迹系统分析仪进行分析。 �mX|AptND
QAb[�M\�G file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd 8q t�NK>�D ��"aa�6W�� 使用参数耦合来设置系统 �Bq:@ [pCQ
W%1f�m/�G0
"_q5\]z\O
自由参数: )k7`�!�@ID
反射镜1后y方向的光束半径 -,�5g� �cD
反射镜2后的光束半径 D=�dY�4WwG
视场角,这决定了离轴取向(这些值保存为全局变量) r0S7�e3x�b
由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 Ir�}&|"~H�
对于此计算,应用了嵌入的参数耦合功能。 �+d�'h20��
+�9h6{&yr1 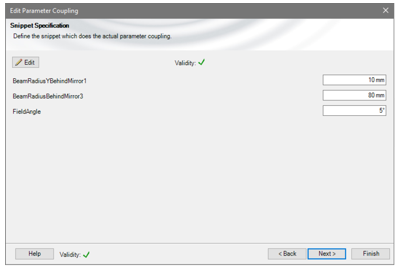 possM�'vC�
� ^��5�;�Y
spe��9^.SI
 �E�G9�S?
$
v�DBnW��A 自由参数: 93�'%aSDI% 反射镜1后y方向的光束半径 n+!.0d�}6
反射镜2后的光束半径 Rj E,�W��n 视场角,这决定了离轴取向(这些值保存为全局变量) VUNQ@{ST|1 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 "[#jq5>
�:
|


