-
UID:317649
-
- 注册时间2020-06-19
- 最后登录2026-10-21
- 在线时间1989小时
-
-
访问TA的空间加好友用道具

|
摘要 _FV<[x,nE8
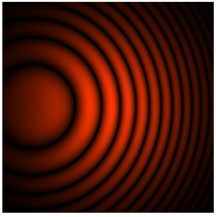
�EVovx7d�r 迈克尔逊干涉仪是光学干涉测量的典型装置。 装置中的不同配置可能导致不同的干涉条纹,因此,它们之间的关系非常值得去深入研究。借助VirtualLab Fusion中的非序列追迹技术,可以轻松设置和配置迈克尔逊干涉仪,并在不同情况下显示干涉条纹。在该示例中,展示了几种典型情况下相应的干涉条纹。 j W��a%�vA
��F_K�Phe$
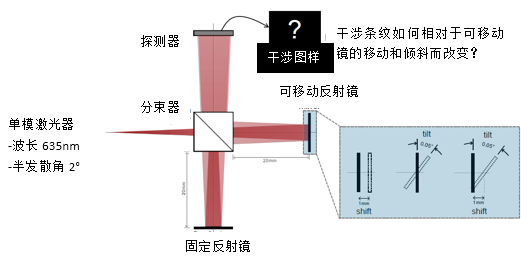
 0�14p= �W M]\p�9�p(_ 建模任务 Q@M>DA!d^V
,k% \�f]a
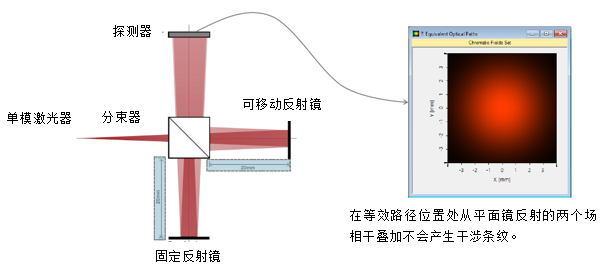
 >0#Wk�mRY )�e,Rp\fY$ 等效光程的计算结果 �x�6�=Yt{
K��6vF�}A|
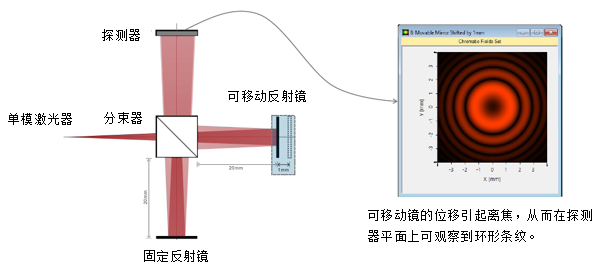
 z:�Sr@!�DZ q(�tdBd'o6 平移可移动反射镜的计算结果 �NF/@�'QRT
qU�� ESN!�
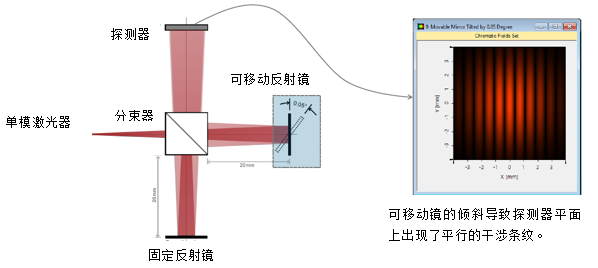
 `R}�q&|o7< XaFu(X�u�7 倾斜可移动反射镜的计算结果 -� v\n0�Jt
aD
�33!
:y
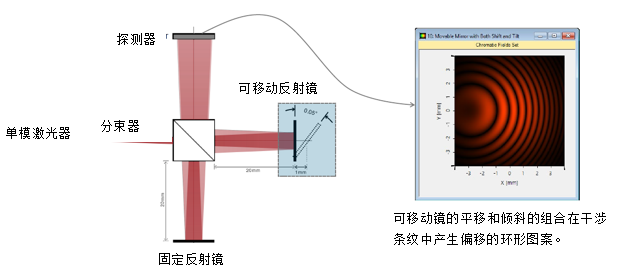
 z�]P��=>�w 1J(�` kQ)c 平移和倾斜可移动反射镜的计算结果 *-�KgU'�u?
tS$^k)ZXip
 yr�p�;G��_ a}o�FL%=�? VirtualLab 视图 �Vl91I+�Ev %�S�e�@8d8
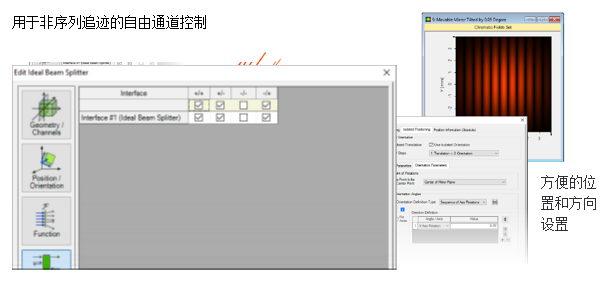 5C03)Go3�Z �{9yv3[f�3 VirtualLab 流程 �D{%l 4og� ^T�C<_�]7 •设置入射高斯场 Equj[yw%�@ };rxpw�>ms
-基本光源模型 !/1a�o�t^(
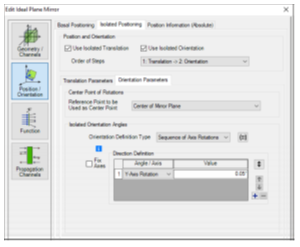
•设置组件的位置和方向 tb�x* }uy2
-LPD II:位置和方向 �=Gka��;,n
•设置组件的非序列通道 �P>*B{�fi^
-非序列追迹通道设置 }|M�P��Q�y
�x1g0�_&�F
 P��E��KU�
X\?PnD`�,� VirtualLab 技术 hJuR�,N��P
i{#5�=np H
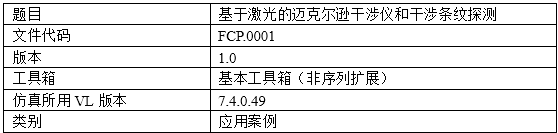
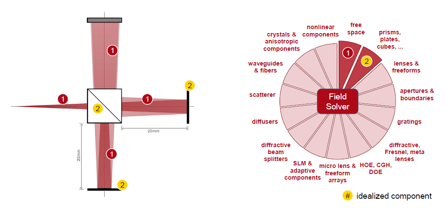 =qQH,{]�c6 x,f=J4yco� 文件信息 3�J^"$qfSn
-�k$�*@Hq�
 �r8o9��C�� d��0@&�2hO
\Lp|S:u�� VX:15705182053 �?`m#Y&O�i
|


