首页 -> 登录 -> 注册 -> 回复主题 -> 发表主题
光行天下 -> FRED,VirtualLab -> VirtualLab运用:反射光束整形系统 [点此返回论坛查看本帖完整版本] [打印本页]

xunjigd 2016-11-13 21:47

VirtualLab运用:反射光束整形系统

光束传输系统(BDS.0005 v1.0) qm{(.b^  
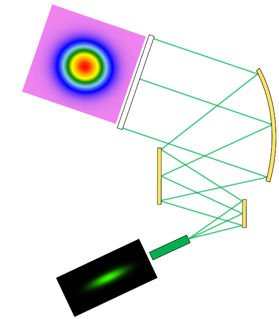
二极管激光光束使用无色散离轴反射装置进行准直和整形 P>9F(#u_(F  
Vof[yL `  
C-V,3}=*2  
简述案例 !NuiVC]  
RplLU7  
系统详情 )R(kXz=M  
 光源 ;xS@-</:  
- 强象散VIS激光二极管 &z+nNkr?yN  
 元件 *GH` u*C_  
- 光束准直和整形的反射元件(例如圆柱抛物面镜) |k\4\a Lj  
- 具有高斯振幅调制的光阑 |a*VoMZ  
 探测器 qRZv[T%*Q  
- 光线可视化(3D显示) wDVKp['  
- 波前差探测 {P&{+`sov  
- 场分布和相位计算 c>6dlWTqX  
- 光束参数(M2值,发散角) ~k^rIjR  
 模拟/设计 3X=9$xw_  
- 光线追迹(Ray Tracing:):基本系统预览和波前差计算 NTb mI$(  
- 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): ? %XTD39  
 分析和优化整形光束质量 /Nt#|C>  
 元件方向的蒙特卡洛公差分析 GL-v</2'U  
6!*be|<&  
系统说明 ikX"f?Q;S2  
MKf|(6;~  
sEkfmB2J/  
模拟和设计结果 Z-z^0QO  
_2xNio&  
Z$LWZg  
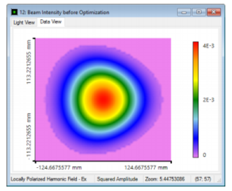
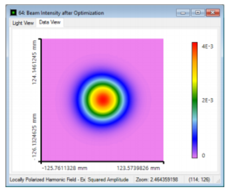
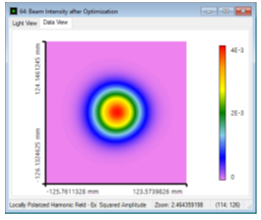
场(强度)分布                                   优化后
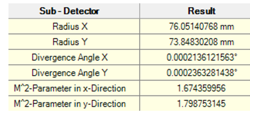
数值探测器结果 Yd'Fhvo8  
!}[}YY?',i  
=(2y$,6g?  
n("Xa#mY[  
>'ev_eAk  
总结 f>!)y-7  
1 j"G~TM  
实现和分析高性能离轴和无色散反射光束整形装置。 <:/Lap#D^  
1.模拟 C~-x637/  
使用光线追迹验证反射光束整形装置。 `?f6~$1  
2.评估 ;-sZaU;  
应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 nWb*u  
3.优化 tg-U x  
利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 =1sGT;>  
4.分析 ,.DTJ7H+  
通过应用蒙特卡罗公差来分析方向偏差的影响。 Oy EOb>  
\kWL:uU  
对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 7+ +Fak  
XuS3#L/3p  
详述案例 2^ uP[  
@n2Dt d  
系统参数 |?v(?  
_E'F   
案例的内容和目标 V6Z~#=EQ  
C0C2]xx{  
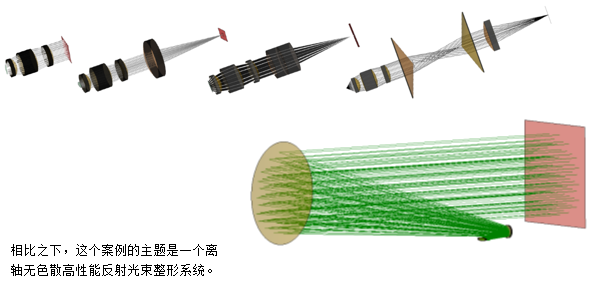
在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 yX 9 .yq  
'F2g2W`  
^Gi9&fS,  
 目标是准直并对称由激光二极管发射的高斯光束。 bUvVt3cm  
 之后,研究并优化整形光束的质量。 B|d-3\sn  
 另外,探讨了镜像位置和倾斜偏差的影响。 |BGB60}]f  
<<'%2q5  
模拟任务:反射光束整形设置 lCafsIB  
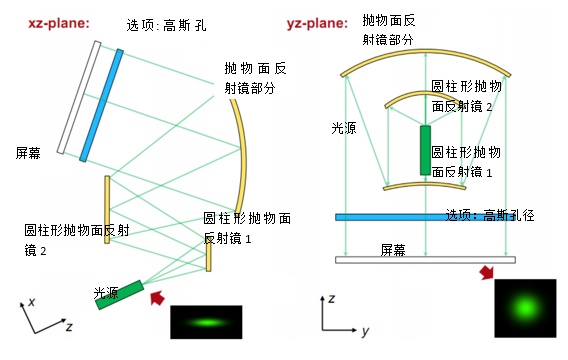
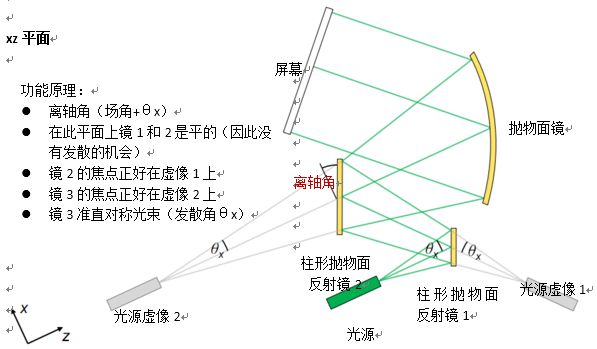
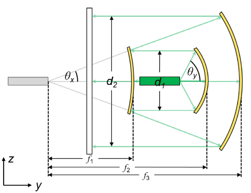
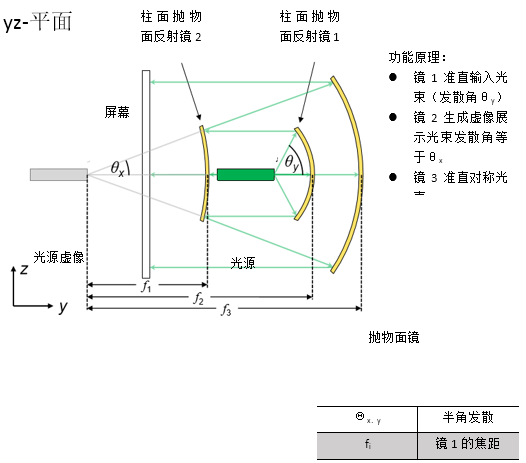
引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。 +pUG6.j%  
]#k=VKdV  
P* X^)R  
)7]la/0  
(A(j.[4a  
s>J\h  
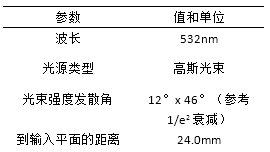
规格:像散激光光束 CWBlDz  
\-Vja{J]  
 由激光二极管发出的强像散高斯光束 f$>KTb({B  
 忽略发射区域在x和y方向可能发生的移动 #`]`gNB0Yg  
'+EtnWH s  
f \ E9u}  
{ 9:vq|  
A@uU*]TqJ8  
mH.c`*  
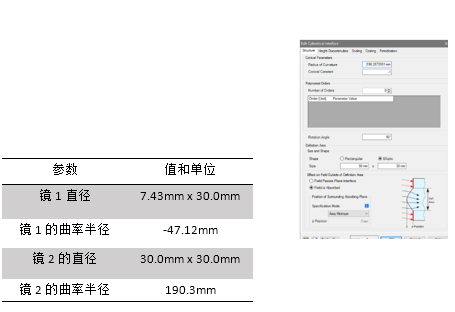
规格:柱形抛物面反射镜 4Jn+Ot.,d  
                         @7HHi~1JK  
 有抛物面曲率的圆柱镜 A_e&#O  
 应用用锥形常数.-1来实现锥形界面 QmgO00{  
 曲率半径等于焦距的两倍 E] 6]c!2:  
F(O"S@  
8Z|A'M  
规格:离轴抛物面圆柱镜(楔型) Y`NwE  
7 D(Eo{ue  
 对称抛物面镜区域用于光束的准直 *82+GY]  
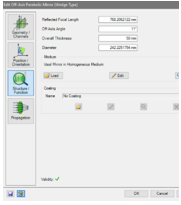
 从VirtualLab元件目录使用离轴抛物面镜(楔型) CCHGd&\Z  
 离轴角决定了截切区域 E3hXs6P  
vh"wXu  
  
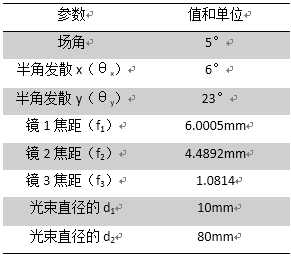
规格:参数概述(12° x 46°光束) @.&KRAZ  
?B+]Ex(\B,  
   < ]"Uy p  
j>8S,b=%  
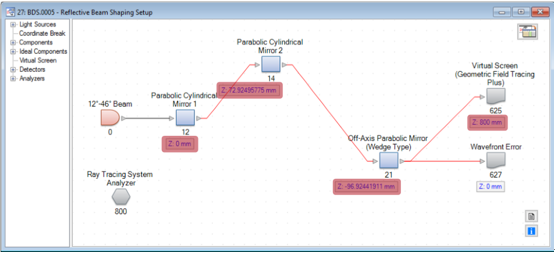
光束整形装置的光路图 .oS[ DTn5S  
F/SYmNp  
63E)RR_Lh  
 由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。 {S@gjMuN  
 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。 Etn uEU  
redMlHM  
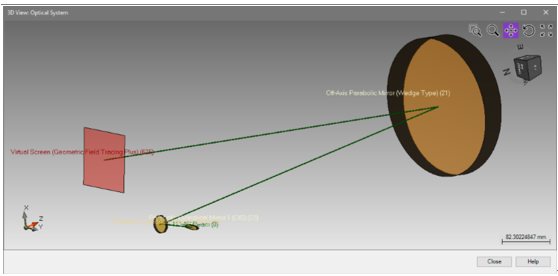
反射光束整形系统的3D视图 4A`U [r_>D  
`h%K8];<6f  
|.z4VJi4  
`pb=y}  
 光学元件的定位可以通过使用3D系统视图来显示。 w=_q<1a  
 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 .],:pL9d  
vA"LV+@  
详述案例 J#IVu?B  
cG"wj$'w  
模拟和结果 L\hid /NL  
6&+}Hhe  
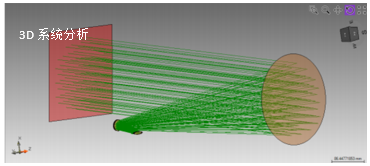
结果:3D系统光线扫描分析 e'yw8U5E/  
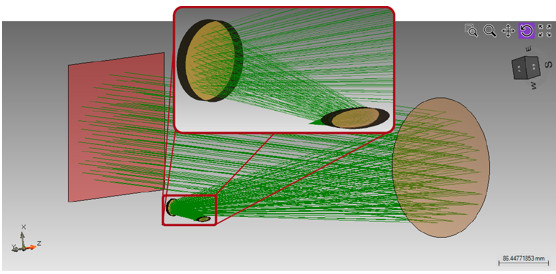
 首先,应用光线追迹研究光通过光学系统。 <a&w$Zc/  
 使用光线追迹系统分析仪进行分析。 5O(U1 *  
C{:U<q  
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd NQxx_3*4O  
SoWMP2/  
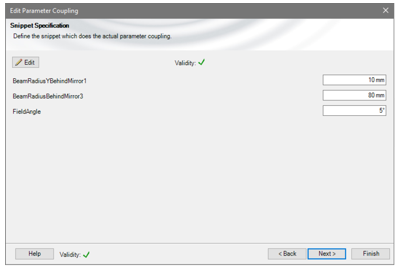
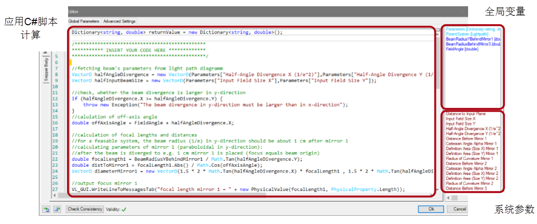
使用参数耦合来设置系统 :q c?FQ ;  
ov<vSc<u  
自由参数: &^`[$LtYd  
 反射镜1后y方向的光束半径 Q#F9&{'l  
 反射镜2后的光束半径 2]y Hxo/6  
 视场角,这决定了离轴取向(这些值保存为全局变量) \JC_"gqt  
 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 C|V5@O?;&  
 对于此计算,应用了嵌入的参数耦合功能。 X?YT>+g;  
jR9;<qT/  
Wf3{z D~  
#qu;{I#W3  
n&!q9CR`  
4p7j "d5  
自由参数: U2r[.Ru  
 反射镜1后y方向的光束半径 NFyV02.  
 反射镜2后的光束半径 $ y(Qdb  
 视场角,这决定了离轴取向(这些值保存为全局变量) e(?1`1  
 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 Uw]o9 e0S  
O2":)zU.  
 如果这个例子评估20个参数,那么返回到光路图(LPD)。 *~~J1.ja>  
SKF0p))BJ  
~|[i64V<^  
结果:使用GFT+进行光束整形 #)#J`s1R  
l, 9r d[  
2Lytk OMf  
>;]S+^dXY  
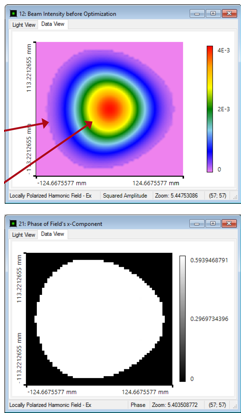
 现在,利用几何场追迹+计算生成的光束剖面。 *k Tj,&x[  
.+mP#<mAg  
 由于离轴设置,光线分布显示出轻微的不对称形状。 /U,(u9bq  
t%%zuqF`  
 不过,场分布几乎是对称的(最好是使用伪色(false colors))。 ~# \{'<  
V$w bmz  
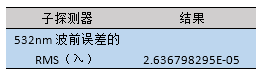
 产生的相位是完全平坦的,产生的波前误差: TV|Z$,6l  
&lID6{79Z  
Adet5m.|[8  
H2xDC_Fs  
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd *Kpw@4G   
)6BySk  
结果:评估光束参数 sOVpDtZ]LR  
qo}yEl1  
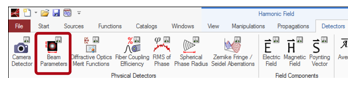
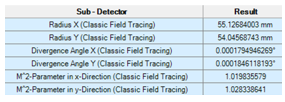
 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。 |'lNR)5  
 在这个例子中,我们对光束半径,发散角和M2值感兴趣。 ^hsr/|  
NiEz3ODSi  
Ve qB/Q X  
 整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。 OJ7 Uh_;/  
 M2值明显高于1。(与理想高斯光束相比,高M2值是由光束偏离引起的) >sdF:(JV&  
P8#_E{f  
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd 7L!}F;yT  
A~ v[6*~>  
光束质量优化 8#R%jjr%T  
&> _aY #  
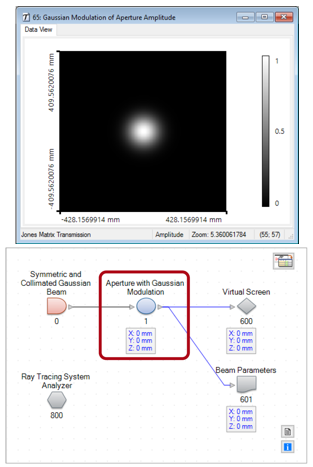
 通常,使用合适的高斯调制光阑以用于优化M2值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。 FRL;fF  
 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
X40JCQx{+  
Q"Exmn3p  
结果:光束质量优化 JvEW0-B^l,  
N?8nlrDQ  
 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M2值在两个方向上几乎都是1。 -7XaS&.4  
eoFG$X/PO  
WZjR^ 6  
{MN6JGb|'  
 然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。) V)4?y9xZv  
9':Hh'  
h#Mx(q  
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd unRFcjEa  
Ki1 zi~  
反射镜方向的蒙特卡洛公差 *>!-t   
*y(UI/c  
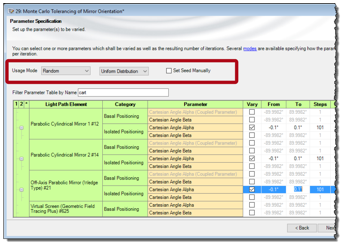
 对于公差,在随机模式下我们使用参数运行特性。  fOKAy'  
PN= 5ICT  
 这意味着参数变化是的正态 7*%}=.  
gv&Hu$ ca  
]ncK M?'O  
   qG2P?DR  
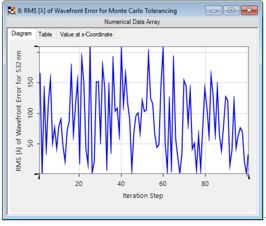
 对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。 fGW~xul_  
这意味着,波前对对齐误差很敏感。 &_s^C?x  
AFeFH.G6Jr  
RQu[FZT,  
8M,z#DF  
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run rWqr-"0S.  
 R7;X  
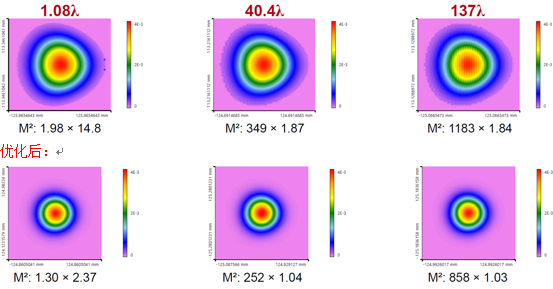
第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ) "HwlN_PA  
{d0 rUHP  
U ]B-B+-  
h#dfhcU>  
由于波前差和因此校准的偏差更大,M2值明显增加。可以使用高斯孔径来减少。 ' QjJ^3A  
:c Er{U8  
总结 0W_u"UY$c  
~0o>B$xJ  
实现并分析高性能离轴和无色散反射光束整形装置。 W6r3v)~  
1.模拟 (=Oo=8\  
通过使用光线追迹来验证反射光束整形设置。 fN21[Jv3  
2.研究 _PQk<QZ  
为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。 ] yWywa\  
3.优化 <u1`o`|-  
通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。 qP zxP @4  
4.分析 )3V1aC  
通过应用蒙特卡罗公差来分析取向偏差的影响。 b_u; `^  
可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。 -s7!:MB%g  
3hEbM'L  
参考文献 " YOl6n  
[1]M. Serkan, H. Kirkici, and H. Cetinkaya, “Off-axis mirror based optical system design for circularization, collimation, and expansion of elliptical laser beams”, Appl. Optics 46, No. 22, 5489-5499 (2007). %h;1}SFl0  
d DAl n+  
进一步阅读 4Me3{!HJz  
bj_/  
进一步阅读 D'^%Q_;u  
 获得入门视频 -a"b:Q  
- 介绍光路图 eLV[U  
- 介绍参数运行 s;[=B  
 关于案例的文档 w'y,$gtX/  
- BDS.0001: Collimation of Diode Laser Beam by Objective Lens sXT8jLIf  
- BDS.0002: Focus Investigation behind Aspherical Lens zz<o4b R  
- BDS.0003: Optimization of a Lens Doublet for Laser Beam Focusing rt?*eC1b+Z  
- BDS.0004: Focal Beam Size Reduction by Generating a Bessel Beam using Axicon Pair
槐花村人 2016-11-13 22:38
学习一下。
chenxiaohjk 2016-11-18 11:45
非常有用,谢谢!
哥斯拉大脚掌 2017-11-14 10:37
很棒 学习一下!
changying10010 2018-01-30 11:41
讲的很详细
jsdyf 2018-09-13 13:39
学习了
查看本帖完整版本: [-- VirtualLab运用:反射光束整形系统 --] [-- top --]

Copyright © 2005-2026 光行天下 蜀ICP备06003254号-1 数据分析