�G`kz� 0Vk
关键词:光线追迹,镜头,优化,曲率半径,设计 "O0xh_�Nr
}�zf!ml�k�
1.描述 J{�prI;]K
�DBB&6~;?�
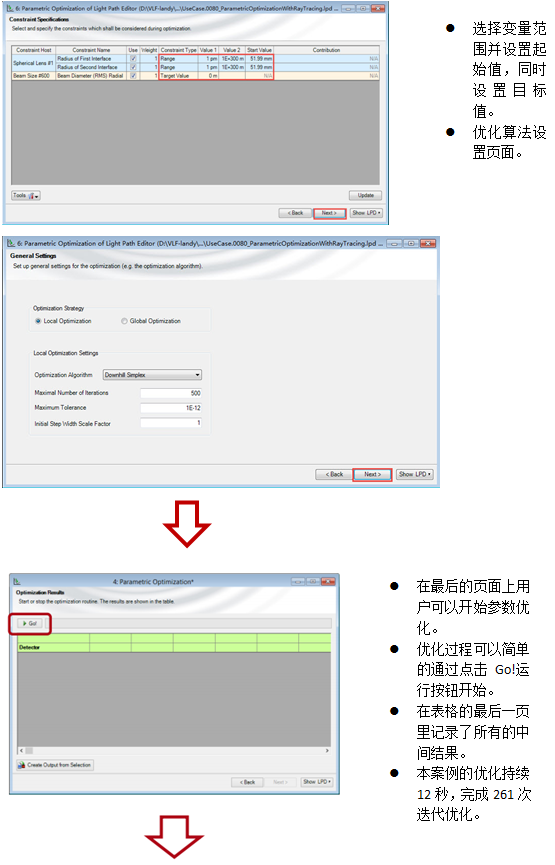
▷ 在该示例中,我们介绍了如何利用VirtualLab软件中的光线追迹引进行参数优化。 k_,&
Q?GtU
▷ 在此示例中,对一个球面透镜进行优化,使其在透镜后指定的距离上生成聚焦光斑。 �pc���0{��
▷ 球面镜的光学界面的曲率半径被设计为自由变量。 �.�?�Y"o�3
�xlJ�WCA*>
2.系统光路图及系统配置 j}",+��H�v
��ZK'46lh
文件名:UseCase.0080_ParametricOptimizationWithRayTracing.lpd ;a�W���k�-
����b^C27s
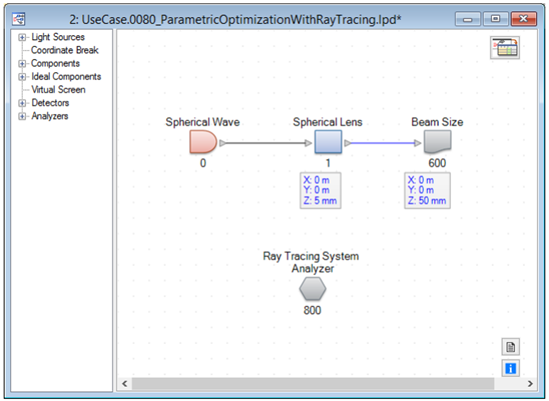
▷ 该光学系统由球面波照射一个球面透镜组成。 @-��L]mLY
▷ 通过设计,使透镜的焦点位于透镜后50mm的位置。 vi�U�J4Pn�
▷ 在目标平面处,利用光束尺寸探测器计算光斑的大小。 dH;2��OW�M
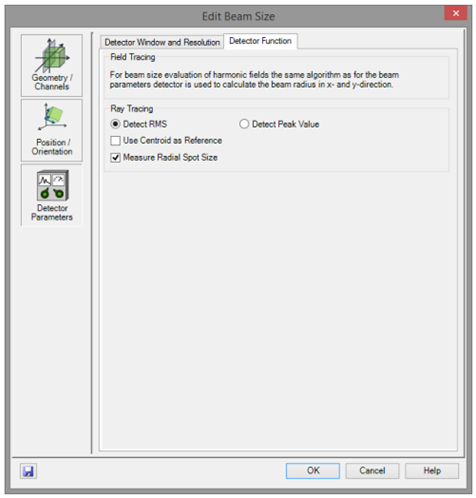
▷ 光束尺寸探测器提供了几个选项,包括利用光线追迹引擎评估光斑的大小。 C$P�S�@4'U
▷ 用户可以选择测量方法(RMS或峰值)进行计算,也可以附加参数。光束尺寸探测器参数窗口 hE�u_m��w#
oC49c�~`8
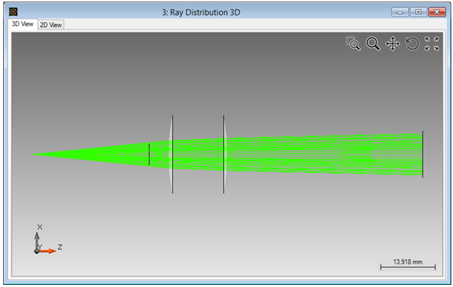
3.初始系统的光线追迹结果(3D) [bP^��RY:
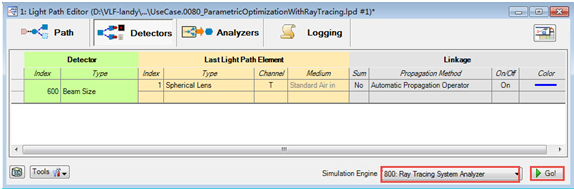
选择光线追迹系统分析器,点击Go! 初始系统光线追迹结果 >8k�Xa.)84
6(d6�Uwc�`
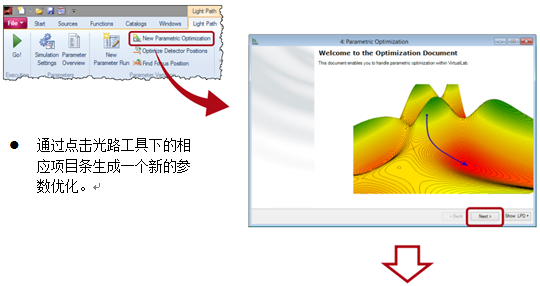
4.参数优化的生成 l#�1#3F�
Zs=A<[���
uf#h��~;�B
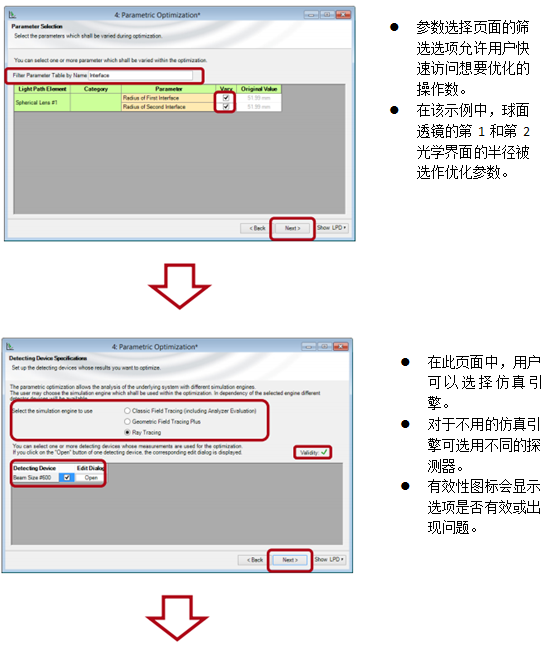
5.设置参数优化 �ty.$��H24
 ��f+�uyO�7
w/ rQ�OHV{
bA#9'Qu^j
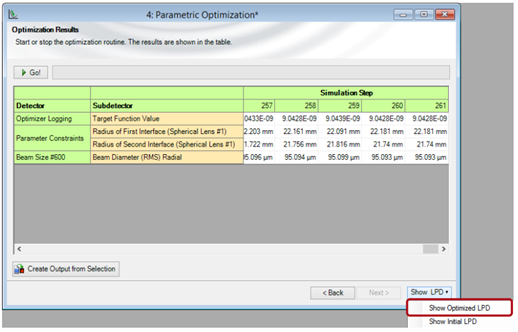
6.参数优化结果 S\�N1q�ux{
y�T_W\�"=8
-�Q@���f),
优化结果页面,选择“显示优化后的光路图”(”Show Optimized LPD”)可以获得优化后的光路图 jL^@;"/XhC
EU�uSN| �a
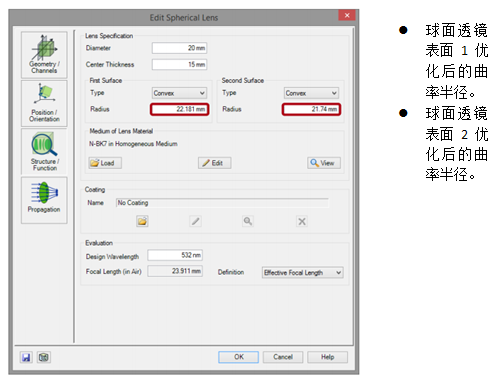
7.优化后系统的透镜参数 Y06^��M?�}
 FUI*nkZY�
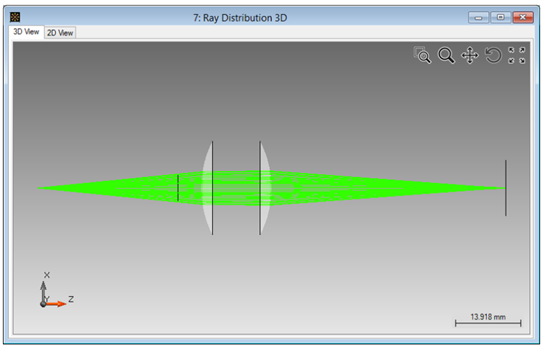
8.优化后系统的光线追迹结果(3D) *}l�LV.+A�
通过使用光线追迹系统器(Ray Tracing System Analyzer)获得光线追迹三维结果 ?�#=�xx.cF
!Z�:XSF�[T
9.总结 "n�u�]3zcd
.�6C/,rQ?c
▷ VirtualLab Fusion可以用来完成光学系统的光线追迹仿真。 zvdut ,6<�
▷ VirtualLab提供了三维光线追迹和二维光线追迹(点列图生成及自定义评价函数)。 �N~8H��\�
▷ 在VirtualLab的参数优化过程中所有的引擎模块都可用。 �>b�f.T7wy
▷ 通过一个参数的优化可以利用光线追迹完成对光学系统的优化。 G5/A�{1sz&
▷ 可以使用不同的优化算法。 |