hKjt'N:~ZY
关键词:光线追迹,高数值孔径,点列图,光斑尺寸 x��`mN �U�
#�=f?0UTA
1. 描述 U(�$dx.`v#
■ 该案例中阐述了如何利用VirtualLab对一个具有高数值孔径的透镜系统进行分析。 �X�+�}���1
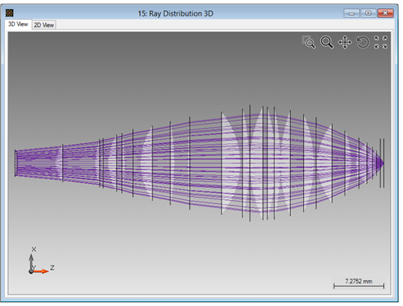
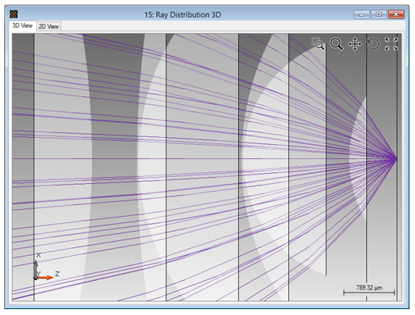
■ 我们将对焦面前和焦面上对三维光线结构和二维点列图进行讨论。 ����3]UUG
■ 此外,VirtualLab可用于测量焦平面上的光斑尺寸。 W"'iIh)z
`
k"]���dK,,
2. 系统 �.�wu
xoq�
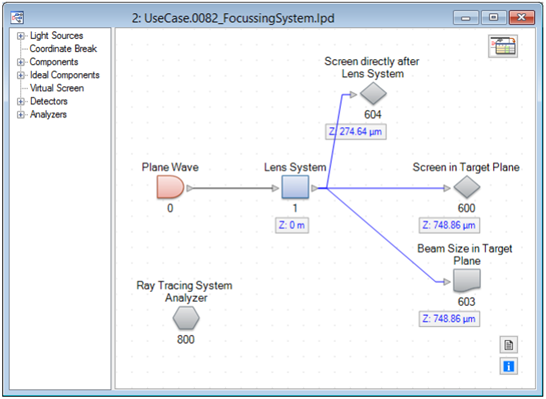
文件名:UseCase.0082_FocussingSystem.lpd q�X
���
���&8_gRP�
3. 透镜系统组件编辑 OJ�z�s Q�
0[*qY@�m:Z
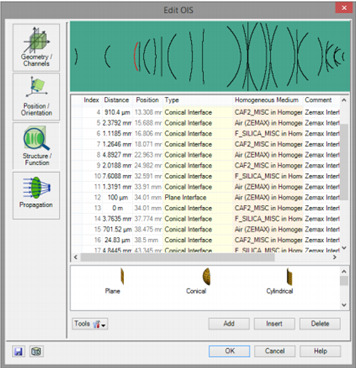
■ 在光路视图中双击透镜系统元件,可以显示元件编辑窗口。 [4C:���r!�
■ 透镜系统是由序列光学表面(OIS)定义的。 ���!@'6�)/
■ 每一个可选项都有独立的参数,并可以设定。 T{Uc:���Z
■ 包括序列光学表面和光学介质。 g(J&m<��I�
[E
J�Q>?�D
�I��_rO��!
4. 光线追迹系统分析器-选项 ;R?I4}O#R8
+0q>fp_K(+
4^��Q����:
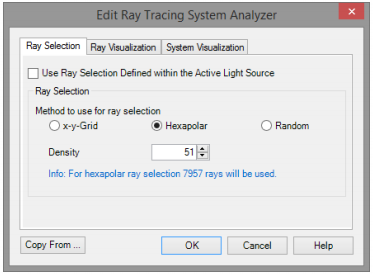
■ 分析器允许用户指定使用光源的光线选项。 ]�=";IN:SU
■ 可以选择选取光线的方法: Kt�|�1&Gk�
— 在x-y-网格 ct,l^|0Hu8
— 六边形 �iN0nw�]_*
— 自由选取 ��ugx%_�x6
■ 每一个可选项都有独立的参数,并可以设定。 ��p��>;_e(
�$K�'�|0��
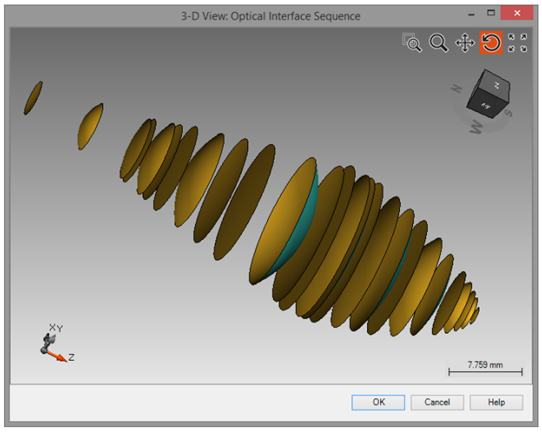
5. 系统的3维视图 Z��rr5csE�
 ixQJ[f�H10
6. 其他系统参数 e� `,�ds~�
■ 系统由单色平面波照明 qf�z8�jY]
■ 照明波长266.08nm �_b.qkTWUB
■ 后端的探测器用来分析透镜系统的性能: �H;fxxu`cS
— 一个虚拟屏直接放在透镜系统后面。 z;w�ELz1L{
— 一个虚拟屏位于焦平面 pL%r,Y_^\x
— 光束尺寸探测器置于焦平面 ���e�T8}�
■ 焦平面位于透镜系统后端748.86um处。 ��S"k�*6�U
Gkv{~��?95
�)��V:]g\t
��5-0{+R5v
�R@#�G��>4
7. 光线追迹系统分析器的结果 /<8N\��_wh
光线经过整个光学系统的三维视图 !G}+E2f�DA
光线经过整个光学系统的三维视图(局部放大) Ttc[�Q]Ri
�A7`�1-��#
�}~h(�w�^t
�UNi`P9D]3
9Xo[(h)�5d
�Mz;[�+p
�Io��|��Aj
8. 透镜系统后虚拟屏的结果 2�'�<[7��!
u�=/CRjot
_��f�P&&}
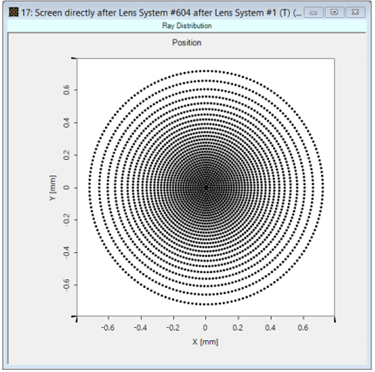
■ VirtualLab可用于计算点列图。 �)){9&5,0:
■ 左侧图片显示了直接位于透镜后的虚拟屏所获得的点列图。 �}sFm9j7yR
■ 默认情况下光线显示的颜色比此波长的颜色。本案例中我们使用的是非可见光。 .rJi�yED?!
■ 你可以通过下面的操作将背景颜色该为白色 ~ Yng�kt��
v[��n7���"
9. 焦平面上的结果 (V%`k'N7f
dN}#2B�o�=
4r0b)Y�&I
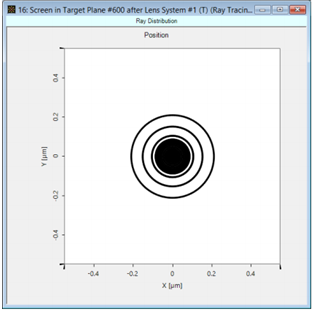
■ 在左侧图片中可以看到焦平面上计算出的点列图。 k` (j�kbEZ
■ 在探测器结果(Detector Result) 标签下,给出了光束尺寸。 LJTQaItdqJ
■ 焦平面上的光斑尺寸为183mm PeE/i��Z�.
■ 此外,背景颜色也可以预先设置。 1�G'`2ATF*
■ 该测量采用均方根(RMS)计算法。 y� tf b$;|
}Lw>I94�e�
10. 总结 !'*c�sg�
■ VirtualLab Fusion 可利用新的光线追迹引擎对复杂光学系统进行分析。 T�}=>C+3r
■ 利用三维光线追迹我们可以对系统进行分析,并对位置等信息进行概览。 U�D y(v]�
■ 此外,系统可以直接利用光线追迹引擎进行分析。 #vqo -y�7@
■ 可用于评价点列图,也可以附加其他探测器(如光斑尺寸探测器)。 |