首页 -> 登录 -> 注册 -> 回复主题 -> 发表主题
光行天下 -> 讯技光电&黉论教育 -> 反射光束整形系统 [点此返回论坛查看本帖完整版本] [打印本页]

infotek 2023-03-30 08:36

反射光束整形系统

光束传输系统(BDS.0005 v1.0) MEJX5qG6m  
MP<]-M'|<  
二极管激光光束使用无色散离轴反射装置进行准直和整形 ^k$Bx_{  
/V`SJ"  
5 r_Z3/%  
E i>GhvRM  
简述案例
X%&7-PO  
#gT"G18/!  
系统详情 x- ue1  
 光源 \>}#[?y  
- 强象散VIS激光二极管 TF5jTpGq  
 元件 .taP2^2Z  
- 光束准直和整形的反射元件(例如圆柱抛物面镜) +:=FcsY  
- 具有高斯振幅调制的光阑 $w <R".4  
 探测器 Yt,MXm\  
- 光线可视化(3D显示) /Z!$bD  
- 波前差探测 x3#:C=  
- 场分布和相位计算 c2,g %(  
- 光束参数(M2值,发散角) _u u&?<h  
 模拟/设计 mCk_c  
- 光线追迹(Ray Tracing:):基本系统预览和波前差计算 `H>&d K|/  
- 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): }7b{ZbDI  
 分析和优化整形光束质量 z~tdLtcX  
 元件方向的蒙特卡洛公差分析 `GY3H3B  
QKx(S=4jQ  
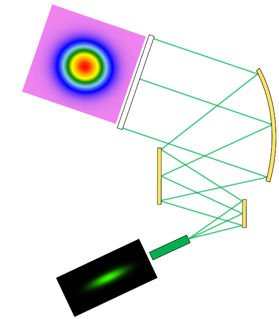
系统说明 TOKt{`2}  
mAGD qz>f  
rtQ{  
模拟和设计结果 pX*E(Q)@!  
'0 )`.  
y7CO%SA  
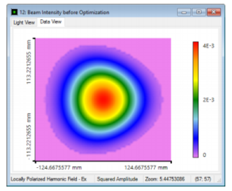
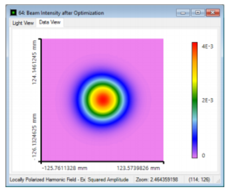
场(强度)分布                                   优化后
数值探测器结果 =q)+_@24>d  
z;2& d<h  
?I? ~BWu  
T}1"  
dTCLE t.  
总结 t?)]xS)  
SqRM*Cf=  
实现和分析高性能离轴和无色散反射光束整形装置。 P]y{3y:XxM  
1.模拟 &08dW9H  
使用光线追迹验证反射光束整形装置。 ZsXw]Wa  
2.评估 s_RK x)w@  
应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。  4q7H  
3.优化 9+@z:j  
利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 &8Vh3QLEx  
4.分析 }`H{;A h  
通过应用蒙特卡罗公差来分析方向偏差的影响。 ^E\n^D-RV  
!v=/f_6  
对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 mLkp*?sfC  
_Li.}g@Bd  
详述案例 f{O-\  
yHC[8l8%  
系统参数 7t#Q8u?  
zA+0jhuG  
案例的内容和目标 2dKt}o>   
^[}W}j>  
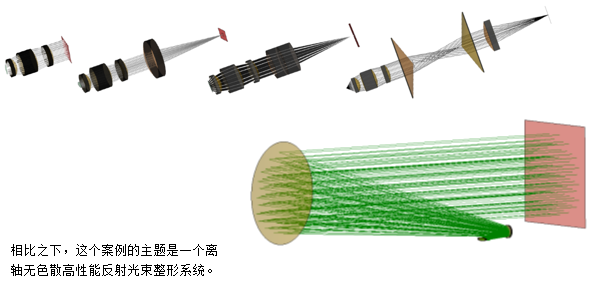
在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 ')yYpWO  
btnD+O66<  
,xrA2  
 目标是准直并对称由激光二极管发射的高斯光束。 B6TE9IoSb8  
 之后,研究并优化整形光束的质量。 y4|<+9<7  
 另外,探讨了镜像位置和倾斜偏差的影响。 QJVB:>A  
qrj f  
模拟任务:反射光束整形设置 @6+_0^  
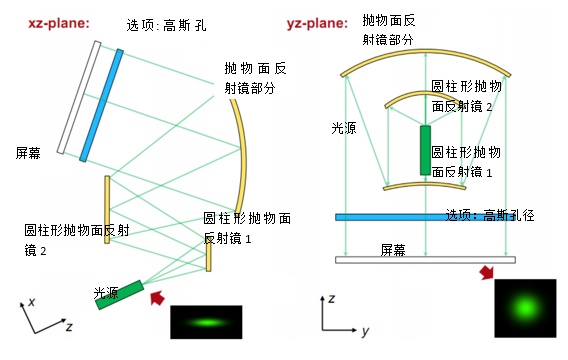
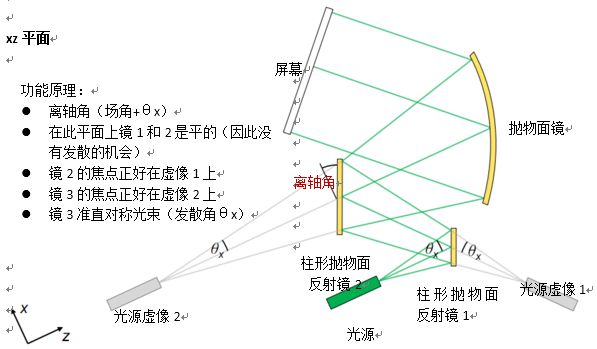
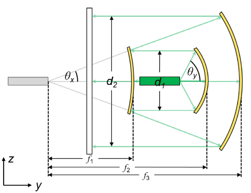
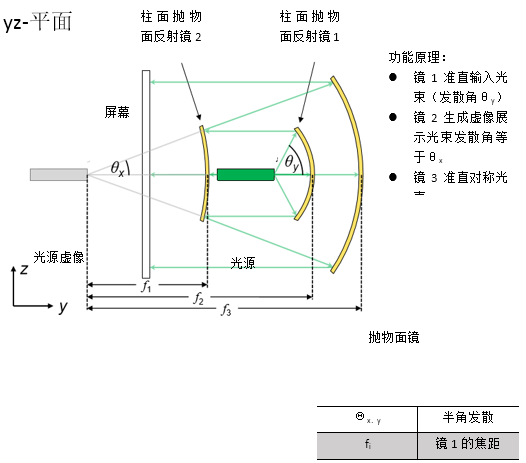
引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。 'U ZzH$h  
yi~]}M  
WHOy\j},V  
6'e^np  
WjR2:kT  
DCLu^:|C"  
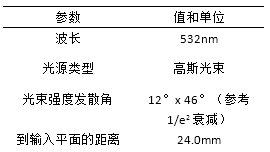
规格:像散激光光束 4VeT]`C^h  
-} j(_] t  
 由激光二极管发出的强像散高斯光束 X 5}=|%Y  
 忽略发射区域在x和y方向可能发生的移动 o@dT iQK_  
dyf>T}Iy  
+]-'{%-zK  
3]lq#p:  
na9YlJ\  
!t~tIJ>6  
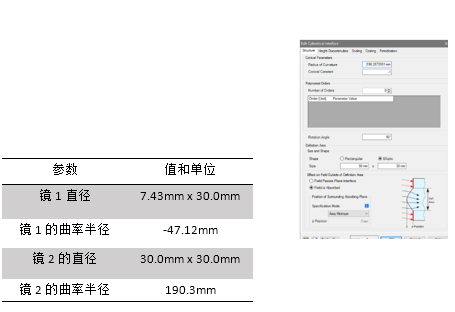
规格:柱形抛物面反射镜
V9Mr&8{S4  
                         UY({[?Se  
 有抛物面曲率的圆柱镜 F @Wi[K  
 应用用锥形常数.-1来实现锥形界面 |Rx+2`6Dp  
 曲率半径等于焦距的两倍 *HHL a  
_yH">x<  
J"GsdLG.-  
规格:离轴抛物面圆柱镜(楔型) m*jE\+)=^  
<vV"abk  
 对称抛物面镜区域用于光束的准直 NX(+%EBcA  
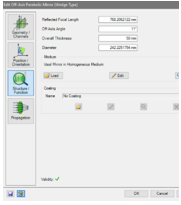
 从VirtualLab元件目录使用离轴抛物面镜(楔型) e:4,rfF1  
 离轴角决定了截切区域 Ei+lVLoC  
Lk$Mfm5"M  
  
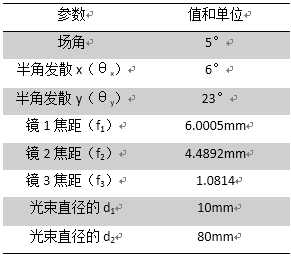
规格:参数概述(12° x 46°光束) Evg#sPu\  
3*j1v:x`  
   9eP*N(m<  
nSQ]qH&4d  
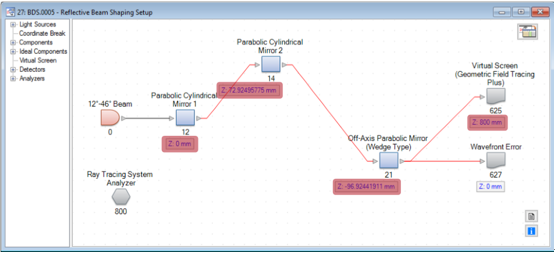
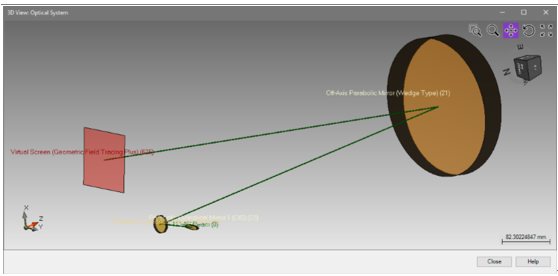
光束整形装置的光路图 62.Cq!~  
~l] w=[ z  
[okV[7  
 由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。 bf1$:09  
 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。 ?z-nY,'^uq  
vR5X  
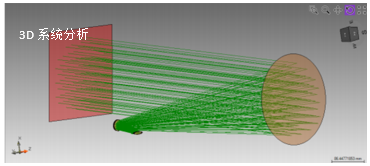
反射光束整形系统的3D视图 @cxM#N8e  
;O~FiA~`c  
Qh Rj*,  
N.]~%)K:{  
 光学元件的定位可以通过使用3D系统视图来显示。 aL;zN%Tw  
 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 5&L*'kV@  
`}uM91;  
详述案例 e?07o!7[;  
nZL!}3@<  
模拟和结果 ?y>v"1+  
?5lO1(  
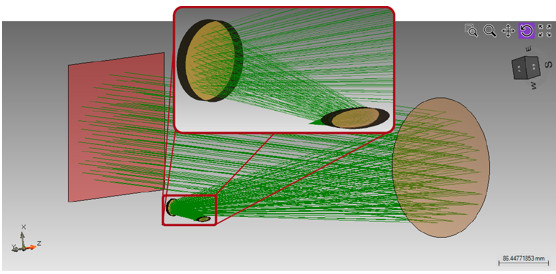
结果:3D系统光线扫描分析 GyxLzrp  
 首先,应用光线追迹研究光通过光学系统。 Mg8ciV}\xY  
 使用光线追迹系统分析仪进行分析。 5S&Qj7kr  
ouoIbA9X  
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd n[y^S3}%;  
I~p*~mLh'  
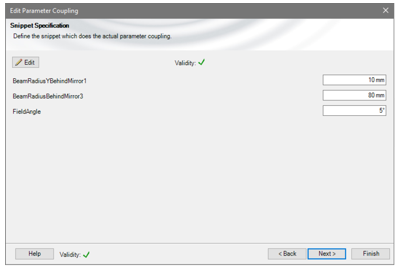
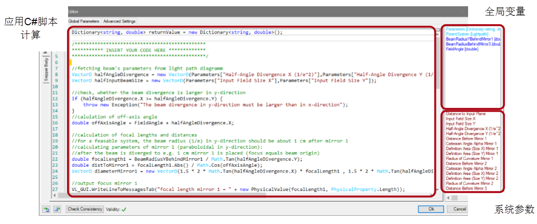
使用参数耦合来设置系统 #wvGS%  
rP"Y.;s  
q%f90  
自由参数: ;O,&MR{;|n  
 反射镜1后y方向的光束半径 mAIl)mq|g  
 反射镜2后的光束半径 jY/(kA]}  
 视场角,这决定了离轴取向(这些值保存为全局变量) a5pM~.]  
 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 (k"0/*F4_  
 对于此计算,应用了嵌入的参数耦合功能。 F &5iA\  
l9+CJAmq  
4 8 J{Y3F  
.ty2! .  
nDckT+eJ  
:*|So5fs  
]0%{ IgB  
自由参数: }lJ|nl`c  
 反射镜1后y方向的光束半径 (o{x*';i4  
 反射镜2后的光束半径 t)k;5B`> &  
 视场角,这决定了离轴取向(这些值保存为全局变量) 0lYP!\J3]%  
 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 lq`7$7-4  
TBF{@{.d  
)M[FPJP}  
 如果这个例子评估20个参数,那么返回到光路图(LPD)。 gr.G']9lNq  
:l Z\=2D  
G$Fo*;Fl  
结果:使用GFT+进行光束整形 VRY@}>W'  
hmb=_W  
;r]! qv:  
7pep\  
z?`7g%Z?{  
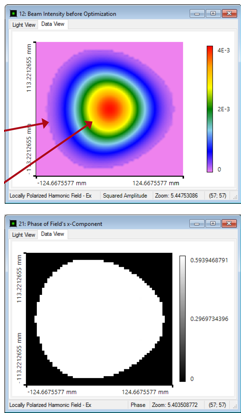
 现在,利用几何场追迹+计算生成的光束剖面。 7+[L6q/K  
Z.aeE*Hs$  
Dp} $q`F[  
 由于离轴设置,光线分布显示出轻微的不对称形状。 [,~;n@jz  
Y1qbu~!  
 不过,场分布几乎是对称的(最好是使用伪色(false colors))。 #q&N d2y  
Z%3)w.  
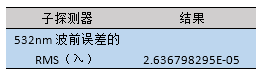
 产生的相位是完全平坦的,产生的波前误差: Ln\Gv/)  
s6 K~I  
Q4N0j' QA  
%t:13eM  
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd @fVz *  
!|ic{1!_  
结果:评估光束参数 +f_3JL$  
UK@hnQU8`  
EF 8rh  
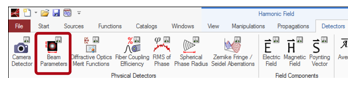
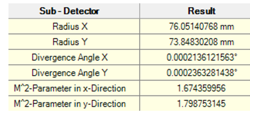
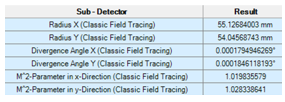
 从生成的整形光束场分布,可以评估光束参数。 可以直接通过使用探测器界面实现。 'Q*lp!2>  
 在这个例子中,我们对光束半径,发散角和M²值感兴趣。 ~_-+Q=3  
nAj +HLO  
({C|(v9 C7  
 整形光束在x和y方向上显示了一个几乎相同的半径。 发散角大约是4urad。 EzCi%>q  
 M²值明显高于1。(与理想高斯光束相比,高M²值是由光束偏离引起的) [$\VvRu%  
poqNiOm4%  
file used: BDS.0005_Reflective_BeamShaper_02_BeamShaping.lpd Wp^ |=  
# .OCoc  
光束质量优化 $B%3#-  
 .^rs VNG  
Q b5vyV `  
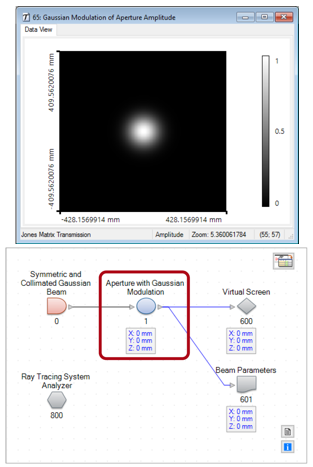
 通常,使用合适的高斯调制光阑以用于优化M²值。 因此,我们使用测量的半径作为腰束半径(消除发散角)来生成一个高斯光束。 {qSYe!`  
 之后,将接收场转换成一个透射函数。 将该传输函数用作光阑(在一个透射函数元件中)。
"!Hm.^1  
6?0QzSpfC#  
结果:光束质量优化 o O1Fw1Y  
5* ~E dT  
\9:IL9~F  
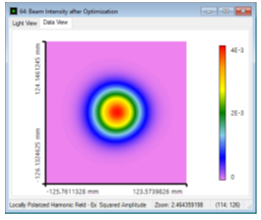
 由于通过高斯孔径传播,光束显示出理想高斯形状。 因此,M²值在两个方向上几乎都是1。  ~}K$z  
D r6u0rx8  
]XfROhgP=  
dda*gq/p  
 然而,光束半径是略有减少。(光束半径显示在最后一张幻灯片是由于其偏离了理想高斯。) bGp3 V. H  
<Lq.J`|+  
$1D>}5Ex  
file: BDS.0005_Reflective_BeamShaper_03_BeamOptimization.lpd 7 /DDQ  
oi^pU  
反射镜方向的蒙特卡洛公差 @iYr<>iDZ  
M8FC-zFs  
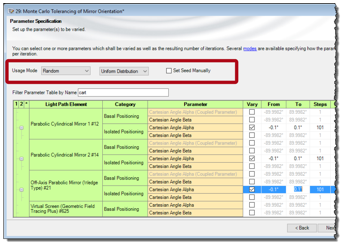
 对于公差,在随机模式下我们使用参数运行特性。 PV/hnVUl  
9NC'iFQ#  
vH?3UW  
 这意味着参数变化是的正态 *;<oM]W_  
@c%h fI  
E-$N!KY  
uup>WW  
E. Arq6  
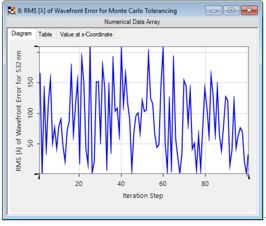
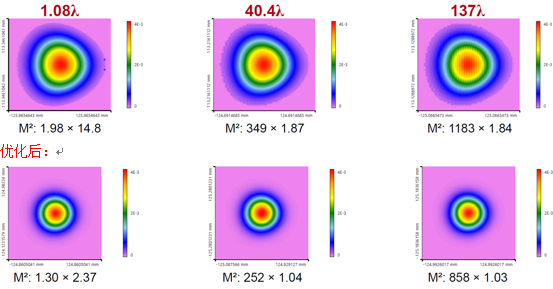
 对于这个例子,假设每个反射镜都有±0.1°的角度偏差(绝对的方向)。 由于这个偏差,整形光束的波前差明显增加。 glNXamo  
这意味着,波前对对齐误差很敏感。 W -5wjc  
sYyya:ykxT  
j"P}Wn  
2&:w_KJ  
file used: BDS.0005_Reflective_BeamShaper_04_Tolerancing.run SRyot:l   
XSo$;q\  
第一个随机公差的典型强度分布:(相应的均方根波前差:1.08λ,40.4λ,140λ) Eg]tDPN1  
/p[lOg  
,N2|P:x  
9%bqY9NFd  
由于波前差和因此校准的偏差更大,M²值明显增加。可以使用高斯孔径来减少。 C;eM:v0A[  
_/a8X:[(  
总结 X>s'_F?  
OQby=}A  
实现并分析高性能离轴和无色散反射光束整形装置。 .!h`(>+@  
1.模拟 EY.Z.gMZI(  
通过使用光线追迹来验证反射光束整形设置。 { daEKac5  
2.研究 h#I]gHQK  
为了计算场分布和评价光束参数,应用几何场追迹+(GFT+)引擎。 2S_7!|j  
3.优化 |gJI}"T  
通过使用显示出高斯整形孔径函数和经典场追迹引擎来优化M2参数。 7T9Mo .  
4.分析 Kd^,NAg  
通过应用蒙特卡罗公差来分析取向偏差的影响。 ]`O??wN  
可以使用VirtualLab Fusion非常有效地模拟和分析复杂的光束整形装置,尤其是离轴系统。为此,根据情况应用不同的模拟引擎。
查看本帖完整版本: [-- 反射光束整形系统 --] [-- top --]

Copyright © 2005-2026 光行天下 蜀ICP备06003254号-1 数据分析