首页 -> 登录 -> 注册 -> 回复主题 -> 发表主题
光行天下 -> 讯技光电&黉论教育 -> 反射光束整形系统 [点此返回论坛查看本帖完整版本] [打印本页]

infotek 2021-11-11 10:23

反射光束整形系统

光束传输系统(BDS.0005 v1.0) 5p.rd0T]l3  
o CCtjr  
二极管激光光束使用无色散离轴反射装置进行准直和整形 /gu VA  
sV"tN2W@  
(U 'n1s/X  
E]#;K-j  
简述案例
oRbWqN`F.  
m'2F#{  
系统详情 "r6qFxY  
 光源 1L <TzQ  
- 强象散VIS激光二极管 XoyxS:=>|[  
 元件 |)7K(R)(=  
- 光束准直和整形的反射元件(例如圆柱抛物面镜) xC< )]  
- 具有高斯振幅调制的光阑 [],[LkS  
 探测器 n~lB}  
- 光线可视化(3D显示) ~|KqG  
- 波前差探测 X0j\nXk  
- 场分布和相位计算 :3M ,]W]  
- 光束参数(M2值,发散角) j"jssbu}  
 模拟/设计 />xEpR3_A  
- 光线追迹(Ray Tracing:):基本系统预览和波前差计算 :Ou~?q%X  
- 几何场追迹+和经典场追迹(Geometric Field Tracing Plus (GFT+) & Classic Field Tracing): Gm- "?4(  
 分析和优化整形光束质量 <);j5)/  
 元件方向的蒙特卡洛公差分析 4b}p[9k  
z 4}"oQk:r  
系统说明 7}xQ4M\u$  
lZwjrU| _  
Hl$qmq  
模拟和设计结果 +/&rO,Ql  
;*5z&1O  
g;Fd m5Q  
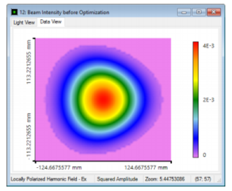
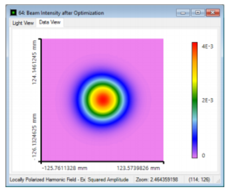
场(强度)分布                                   优化后
数值探测器结果 6`9QGi,)  
(U5XB [r_P  
1<9d[N*  
z\v  
-F`gRAr-  
总结 =F[M>o  
og$dv 23  
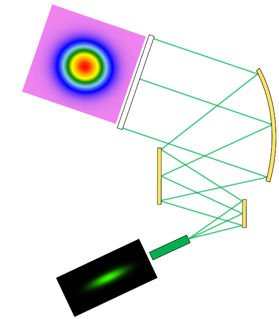
实现和分析高性能离轴和无色散反射光束整形装置。 Gh_5$@ hF  
1.模拟 !o| ex+z;  
使用光线追迹验证反射光束整形装置。 kYS#P(1  
2.评估 >0kL9_9{  
应用几何场追迹+(GFT +)引擎来计算场分布和评价光束参数。 }*XF- U  
3.优化  e$  
利用一个具有高斯形状孔径函数的光阑和经典场追迹引擎来优化M2参数。 BSS4}qyS  
4.分析 LEKE+775  
通过应用蒙特卡罗公差来分析方向偏差的影响。 ="T}mc  
h(2{+Y+  
对于复杂的光束整形装置,特别是离轴系统,可以使用VirtualLab来进行高效的模拟和分析。模拟过程中,根据情况应用不同的模拟引擎。 <!dZ=9^^ 1  
a\-5tYo`u  
详述案例 fwtsr>SV  
R]od/u/$  
系统参数 heF'7ezv#  
'\H & EJ'  
案例的内容和目标 hpOY&7QUTD  
Z+R-}<   
在BDS.0001,BDS.0002,BDS.0003和BDS.0004案例中,研究了折射光束传输系统。 -X EK[  
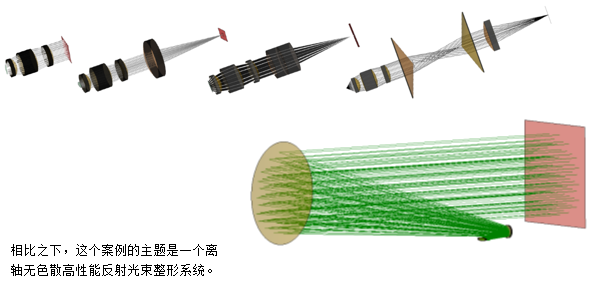
(O ;R~Io  
<mLU-'c@  
 目标是准直并对称由激光二极管发射的高斯光束。 W*H%\Y:N  
 之后,研究并优化整形光束的质量。 937<:zo:  
 另外,探讨了镜像位置和倾斜偏差的影响。 jhG6,;1zMI  
`iuQ.I  
模拟任务:反射光束整形设置 (N}\Wft%  
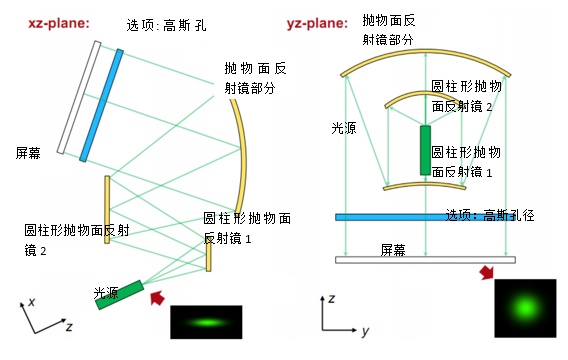
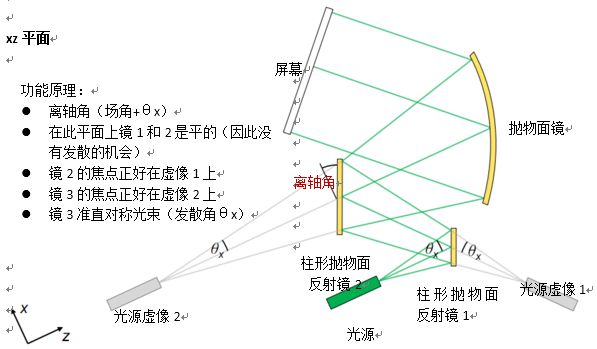
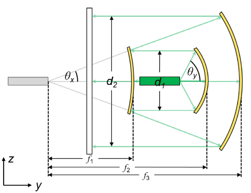
引入的反射光束整形装置是基于一个反射镜系统,此系统由两个抛物面圆柱反射镜镜与抛物面截面反射镜组成。焦点距离和镜子的位置取决于输入光束的发散角。 El`G<esX  
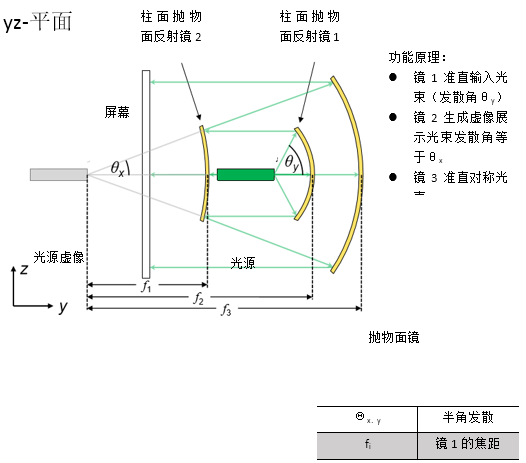
@bkSA  
&hpznIN  
6wiuNGZb  
I-s$U T[p  
Mn\L55?E(  
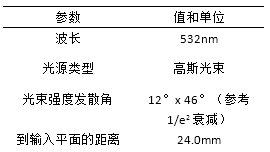
规格:像散激光光束 <c`,fd8  
 ">|L<  
 由激光二极管发出的强像散高斯光束 '&/Y}]  
 忽略发射区域在x和y方向可能发生的移动 C 1HNcfa7  
/\jRr7 Cd  
=aT8=ihP  
IL8&MA%  
f$nZogaQ  
|b Z 58{}  
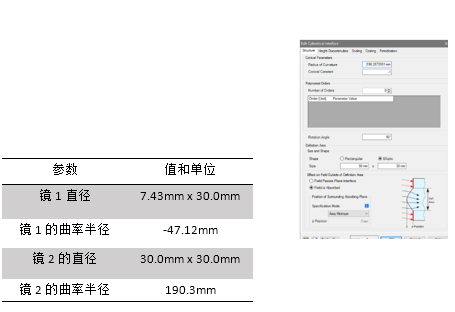
规格:柱形抛物面反射镜
F8m@mh*8>  
                         0} \;R5a<  
 有抛物面曲率的圆柱镜 VjSbx'i  
 应用用锥形常数.-1来实现锥形界面 bxz6 >>  
 曲率半径等于焦距的两倍 K<ldl.  
78z/D|{"  
My9fbT  
规格:离轴抛物面圆柱镜(楔型) w RTzpG4  
h" YA>_1  
 对称抛物面镜区域用于光束的准直 (j}Wt8  
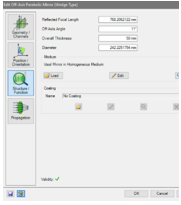
 从VirtualLab元件目录使用离轴抛物面镜(楔型) K0^+2lx  
 离轴角决定了截切区域 Izfj 9h ?  
Lp||C@h~  
  
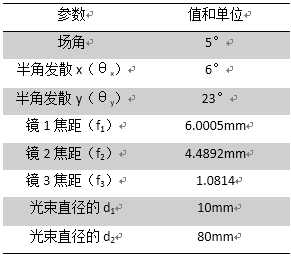
规格:参数概述(12° x 46°光束) ctC! b{S"@  
{-c[w&q  
   j|% C?N  
.9bP8u2B{  
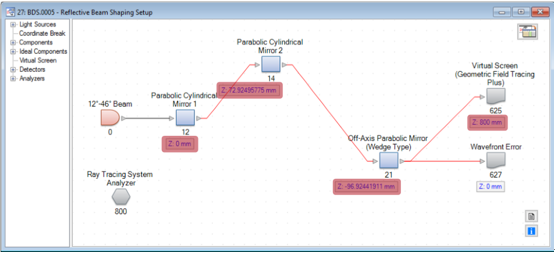
光束整形装置的光路图 `4]-B@ 7_  
2L2)``*   
)vur$RX  
 由于VirtualLab的相对坐标系统,则仅需设置z方向的距离。 5|[\Se#  
 因为离轴抛物面镜的位置是相对于它的焦点,那么到反射镜2的距离z必须是负的。 0Ioa;XgOn  
&_6B{Q  
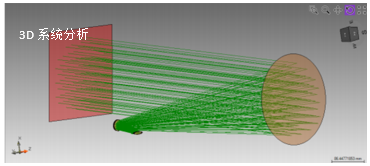
反射光束整形系统的3D视图 u|8V7*)3  
bO{wQ1)Z_  
F[|aDj@q e  
CI?M2\<g  
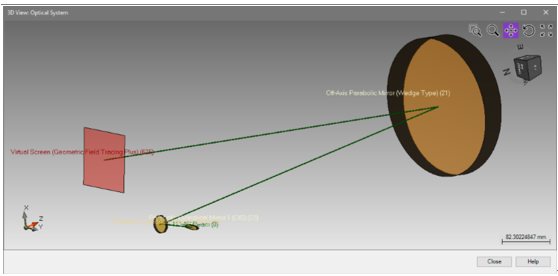
 光学元件的定位可以通过使用3D系统视图来显示。 r#.\5aQ t  
 绿线表示生成的光轴,由VirtualLab的基础定位方法生成(仅仅设置了距离z和倾角)。 Y1F P |  
/Big^^u  
详述案例 m>?{flO  
0/%VejZ'  
模拟和结果 ;lb@o,R :  
FU~:9EEx  
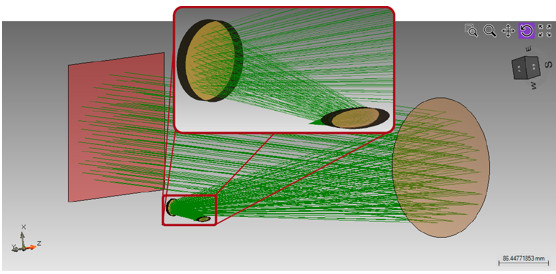
结果:3D系统光线扫描分析 W[W}:@KZ  
 首先,应用光线追迹研究光通过光学系统。 z+@Jx~<i  
 使用光线追迹系统分析仪进行分析。 @xtfm.}  
T%:W6fH7  
file used: BDS.0005_Reflective_BeamShaper_01_RT.lpd 6cOm8#  
Pd<>E*>}c.  
使用参数耦合来设置系统 hI 1 }^;  
of:xj$dQ_  
('p~h-9Vi  
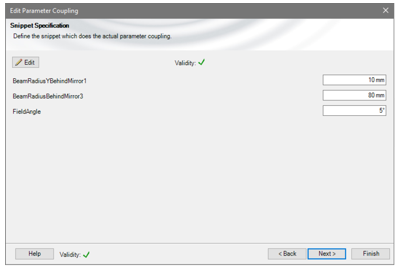
自由参数: AUAJMS!m  
 反射镜1后y方向的光束半径 E>SLR8!C v  
 反射镜2后的光束半径 HTCn=MZm ?  
 视场角,这决定了离轴取向(这些值保存为全局变量) -i?-Xj#%  
 由于功能原理,所有系统参数(距离,焦距,直径)可以由光束参数分析计算。 Go_~8w0<  
 对于此计算,应用了嵌入的参数耦合功能。 rOy-6og  
J4ltHk.|  
MY}B)`yx=  
5Y97?n+6  
D@>^_cTO24  
.qBf`T;  
) >SU J^u  
自由参数: oos7x6  
 反射镜1后y方向的光束半径 Fn!kest  
 反射镜2后的光束半径 "M.vu}~>  
 视场角,这决定了离轴取向(这些值保存为全局变量) 9rmOf Jo:  
 基于光束发散角和直径(x和y方向)焦点,可以计算并设置反射镜的直径和距离z。 _6 |lw&o07  
yangzi123 2021-11-11 18:30
学习学习
查看本帖完整版本: [-- 反射光束整形系统 --] [-- top --]

Copyright © 2005-2026 光行天下 蜀ICP备06003254号-1 数据分析