首页
->
登录
->
注册
->
回复主题
->
发表主题
光行天下
->
FRED,VirtualLab
->
波前差探测器
[点此返回论坛查看本帖完整版本]
[打印本页]
infotek
2021-09-30 10:13
波前差探测器
layxtECP(
摘要
Zy(i_B-b
(K[{X0T
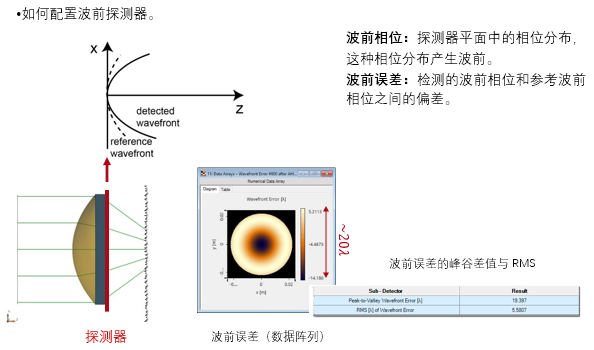
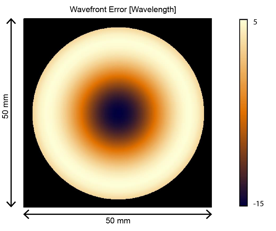
波前误差定义为参考波前相位(一个恒定相位或球形相位)与光学系统的检测波前相位之间的差值。 它是评价光学系统质量的一个非常重要的标准,同时也可用作参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。
Jh\KVmfXN
pQa51 nc
+VUkV-kP
建模任务
rbd0`J9fq
X/4CXtX^
f+ r>ur}\)
"|3I|#s
系统构建
e/D{^*~S
7:UeE~uB:
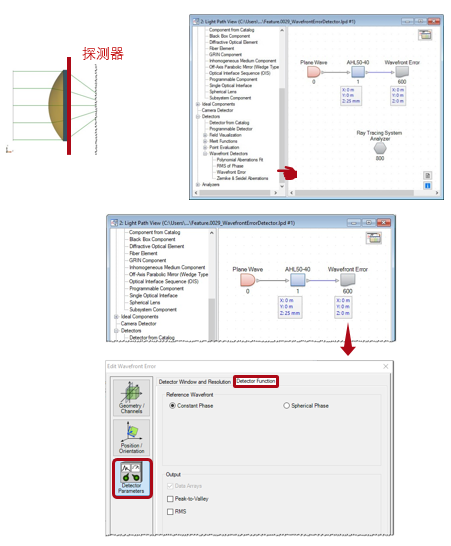
出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。
[PIMG2"G
tYD8Y
b-&rMML
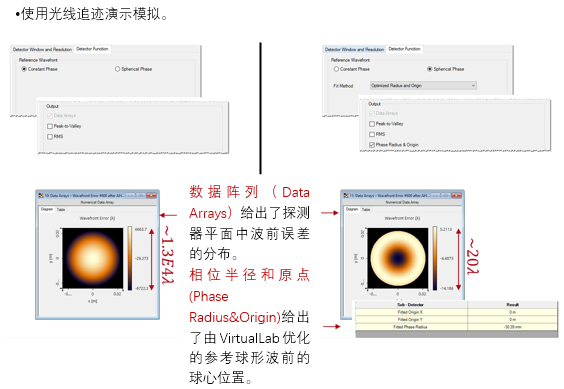
探测器功能:参考波前
#z(:n5$F
MJ:c";KCq0
e)e(f"t6Q
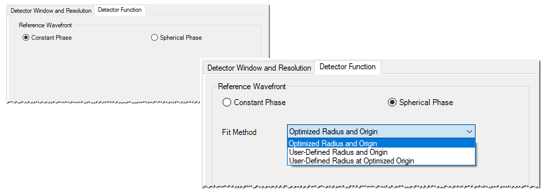
参考波前可以是
~-'2jb*8
•恒定相位(Constant Phase)产生平面参考波前。
iV{_?f1jo
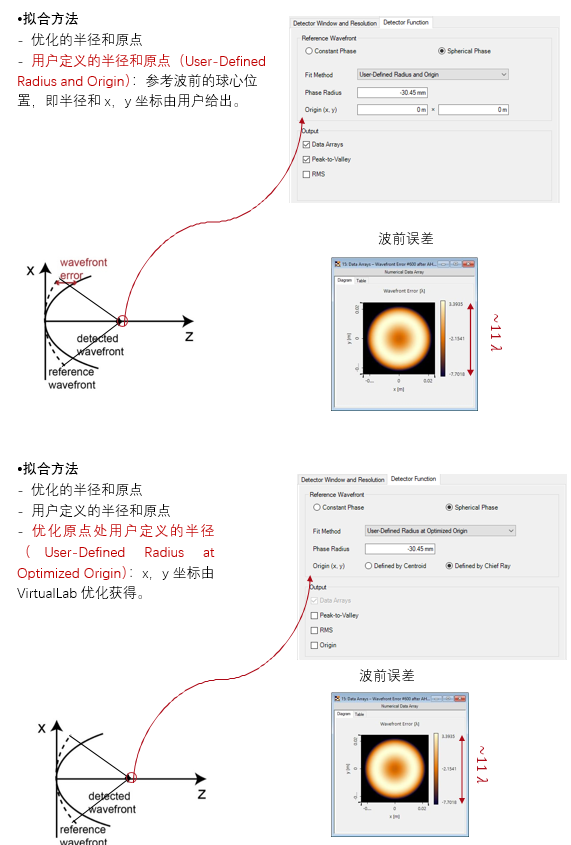
•球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。
t utk*|S
1`8s "T
Wg}KQ6 6
9 /H~hEVK
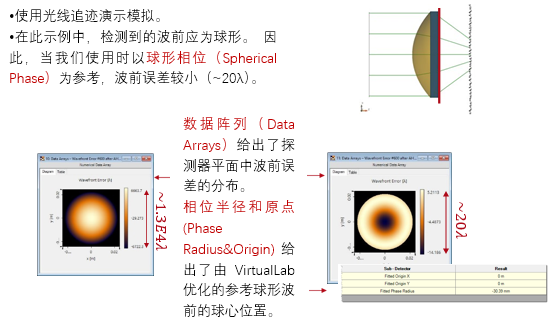
结果:恒定与球形参考
$>/d)o
L2VwW
vU>^
模拟结果:恒定V.S. 球形
#ZZe*B!s_
`:C1Wo^<
{-5)nS^_
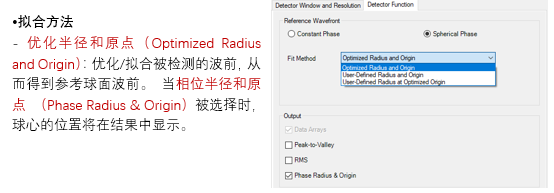
球形相位:拟合方法
:BxO6@>Xc
s@L ;3WdO
?T/4 =
S|=)^$:
Q`bXsH
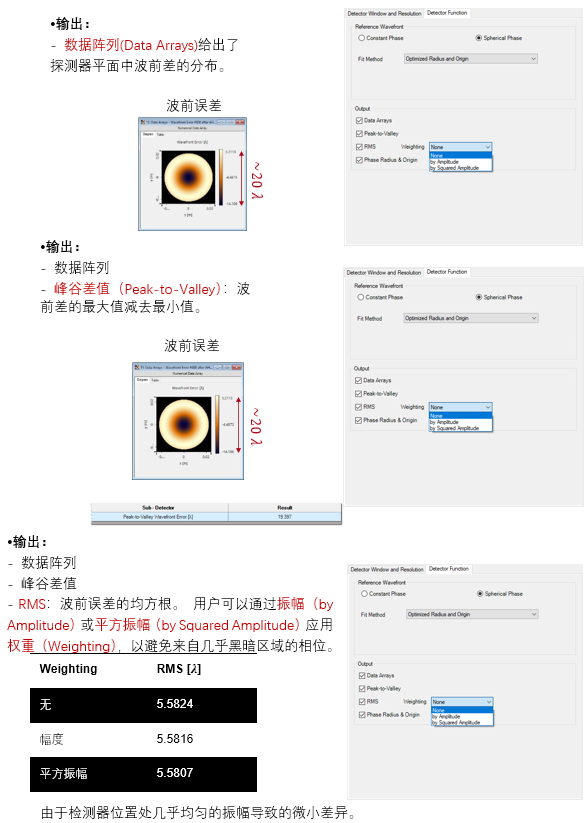
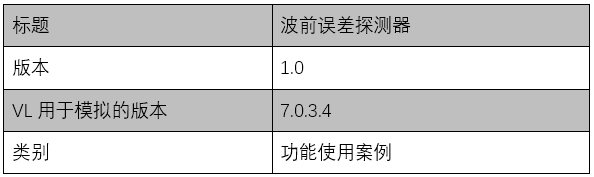
探测器功能:输出
IOFXkpKR
08ZvRy(Je<
$oW=N
:a*>PMTn
文件信息
EE'2<"M
2VV>?s
E3wpC#[Q1
>v,X:B?+FL
QQ:2987619807
查看本帖完整版本: [--
波前差探测器
--] [--
top
--]
Copyright © 2005-2026
光行天下
蜀ICP备06003254号-1
数据分析