首页 -> 登录 -> 注册 -> 回复主题 -> 发表主题
光行天下 -> FRED,VirtualLab -> 波前差探测器 [点此返回论坛查看本帖完整版本] [打印本页]

infotek 2021-05-26 09:42

波前差探测器

POZ5W)F(  
摘要 }V@ * :3w8  
xV]eEOiLM  
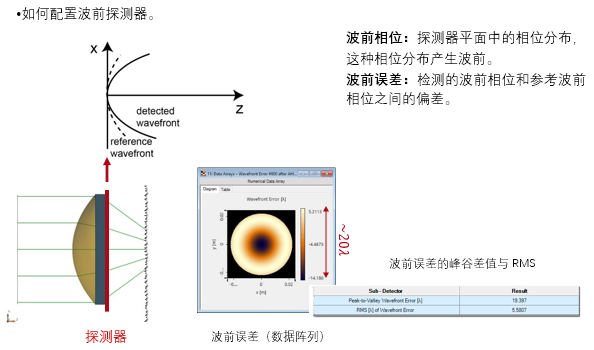
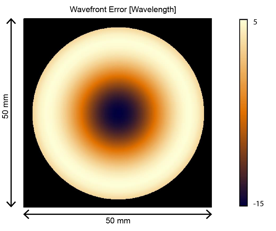
波前误差定义为参考波前相位(一个恒定相位或球形相位)与光学系统的检测波前相位之间的差值。 它是评价光学系统质量的一个非常重要的标准,同时也可用作参数优化的评价函数。在VirtualLab Fusion中,用户可以使用特定的探测器检测此类误差。 此用例说明了如何在VirtualLab Fusion中配置波前误差探测器。 x}acxu 2H7  
k(<:  
5G$sP,n  
建模任务 2QU ZBrs s  
TgFj- "L\  
+@n8DM{b  
bLSZZfq  
系统构建 m6'VMW  
6.uyY@Yx  
出于说明目的,我们使用光学系统,其包括一个平面波,一个非球面透镜和波前误差探测器。 v$H=~m  
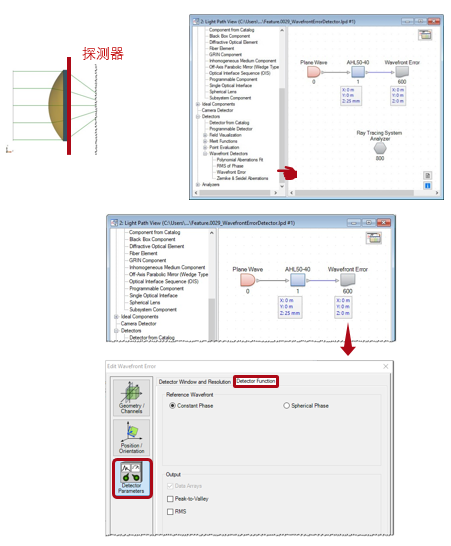
OHEl.p]|  
HLD8W8  
探测器功能:参考波前 EL--?<g  
S!\4,6  
*<.{sx^Gk  
参考波前可以是 NI^=cN,l  
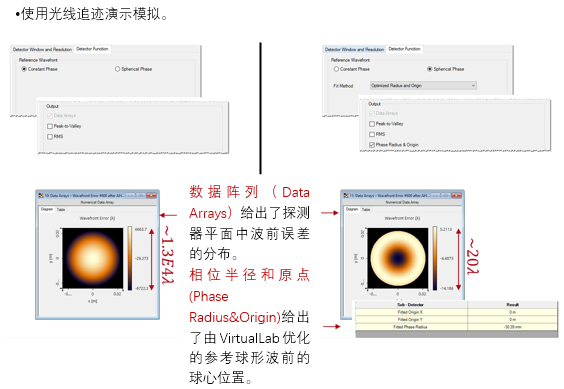
•恒定相位(Constant Phase)产生平面参考波前。 j=&]=0F  
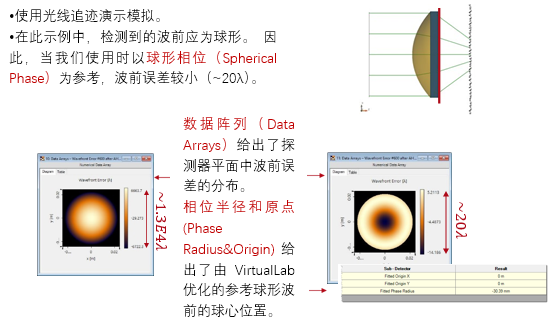
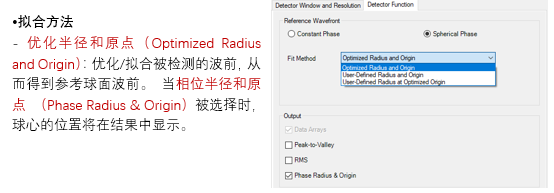
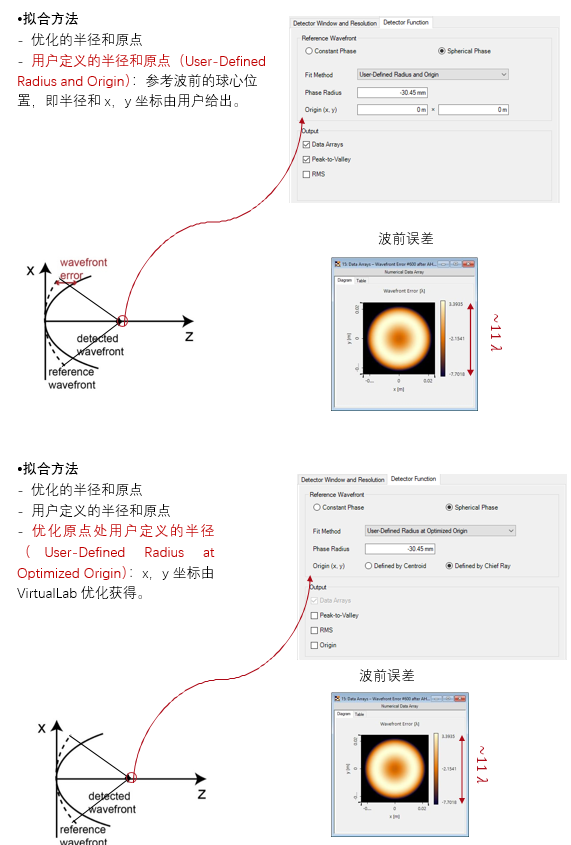
•球形相位(Spherical Phase)产生球形参考波前,其半径和原点可由用户设置或通过VirtualLab优化获得。 4V2}'/|[  
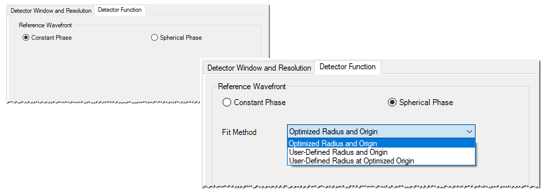
k/U1 :9  
QJeL&mf  
U04TVQn`  
结果:恒定与球形参考 U- b(  
@e`%'  
%9^^X6yLM  
模拟结果:恒定V.S. 球形 %MA o<,ha  
Z4&,KrV  
! 06 !`LT  
球形相位:拟合方法 3e)W_P*0?  
RB,`I#z1f  
/Qa'\X,f3  
]RBT9@-:U  
0.MD_s0)>  
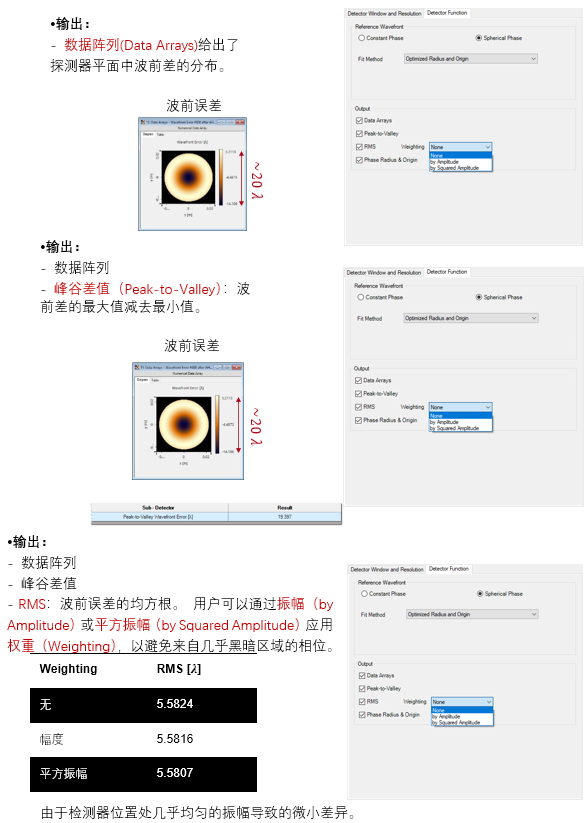
探测器功能:输出 D@O#P^?  
D7X8yv1  
pm)kocG  
vS@;D7ep  
文件信息
<l#|I'hP  
[osIQ!u;:  
?h$ =]  
sf7~hN*  
QQ:2987619807
查看本帖完整版本: [-- 波前差探测器 --] [-- top --]

Copyright © 2005-2026 光行天下 蜀ICP备06003254号-1 数据分析